

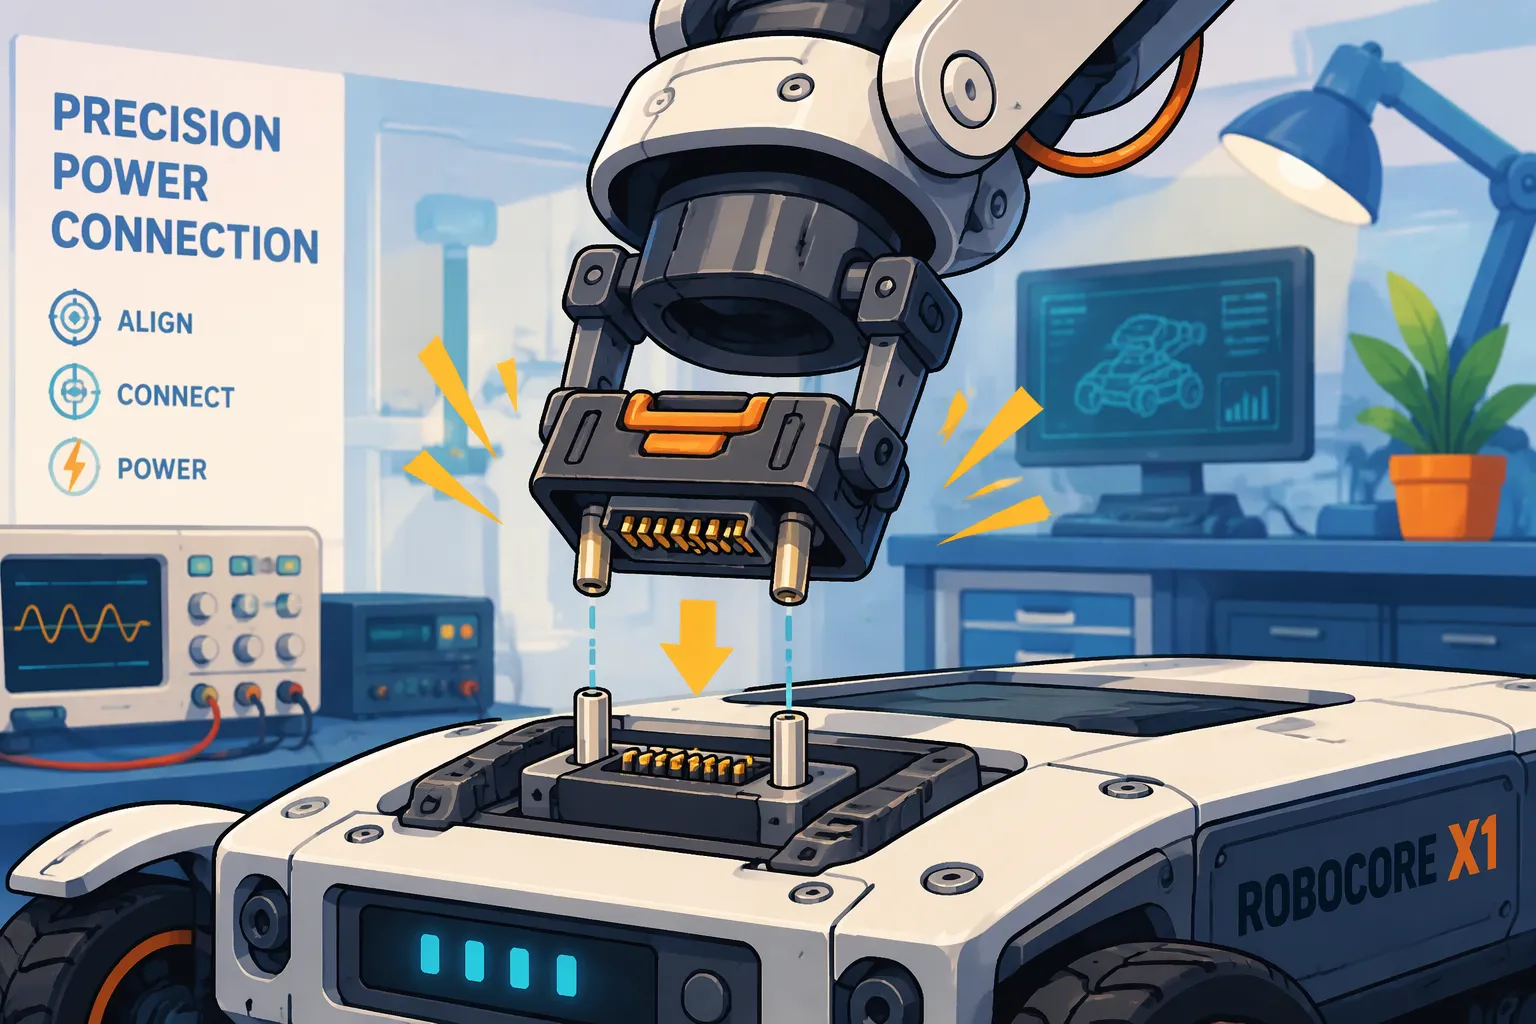
簡単な回答:ロボットの最悪ケースのドッキングオフセット、必要な接触シーケンス、および想定される嵌合サイクルを使用して、ブラインドメイトコネクタを指定します。これらの要件を実際のレール、ラッチ、および筐体で検証します。パックが通電状態で接続できる場合は、部分挿入とホストの電源有効化動作を個別に検証します。
ブラインドメイトコネクタとは、嵌合面が見えない、あるいは手で位置合わせができない場合でも接続できるように設計されたプラグとレセプタクルのインターフェースです。
本稿では、リチウムイオン電池パックのアライメント、接触順序、嵌合寿命を個別の仕様ではなく、相互に関連する設計変数として扱います。各主要セクションの最後には、アプリケーションへの適合性、コンプライアンス、およびコストについて説明します。一般的な着脱式パックインターフェースではなく、ロボット固有のドッキング許容誤差、部分挿入、および検証に焦点を当てています。
主要なポイント(要点)
ガイド機構やフローティングマウントは小さな位置ずれを修正しますが、実際の公差積を測定する必要があります。
長さの異なるピンによって接点の順序が決まり、最初にグランド、次に電源、最後に信号となるため、ホットプラグ接続でも安全性が確保されます。
ドッキングが途中で停止した際に、電力が流れず、BMSの障害ラッチが発生しないことを確認するために、部分的な挿入テストを実施します。
コネクタの嵌合寿命をバッテリーの種類に合わせてください。LiFePO4パックはNMCパックよりも高いサイクル定格が必要です。
コネクタのテストは、データシートの定格値だけでなく、独自のドッキング治具とデューティサイクルテストを用いて実施してください。
パート1:ロボット用ブラインドメイトバッテリーコネクタの位置合わせ
1.1 ガイド機能とフロートマウント
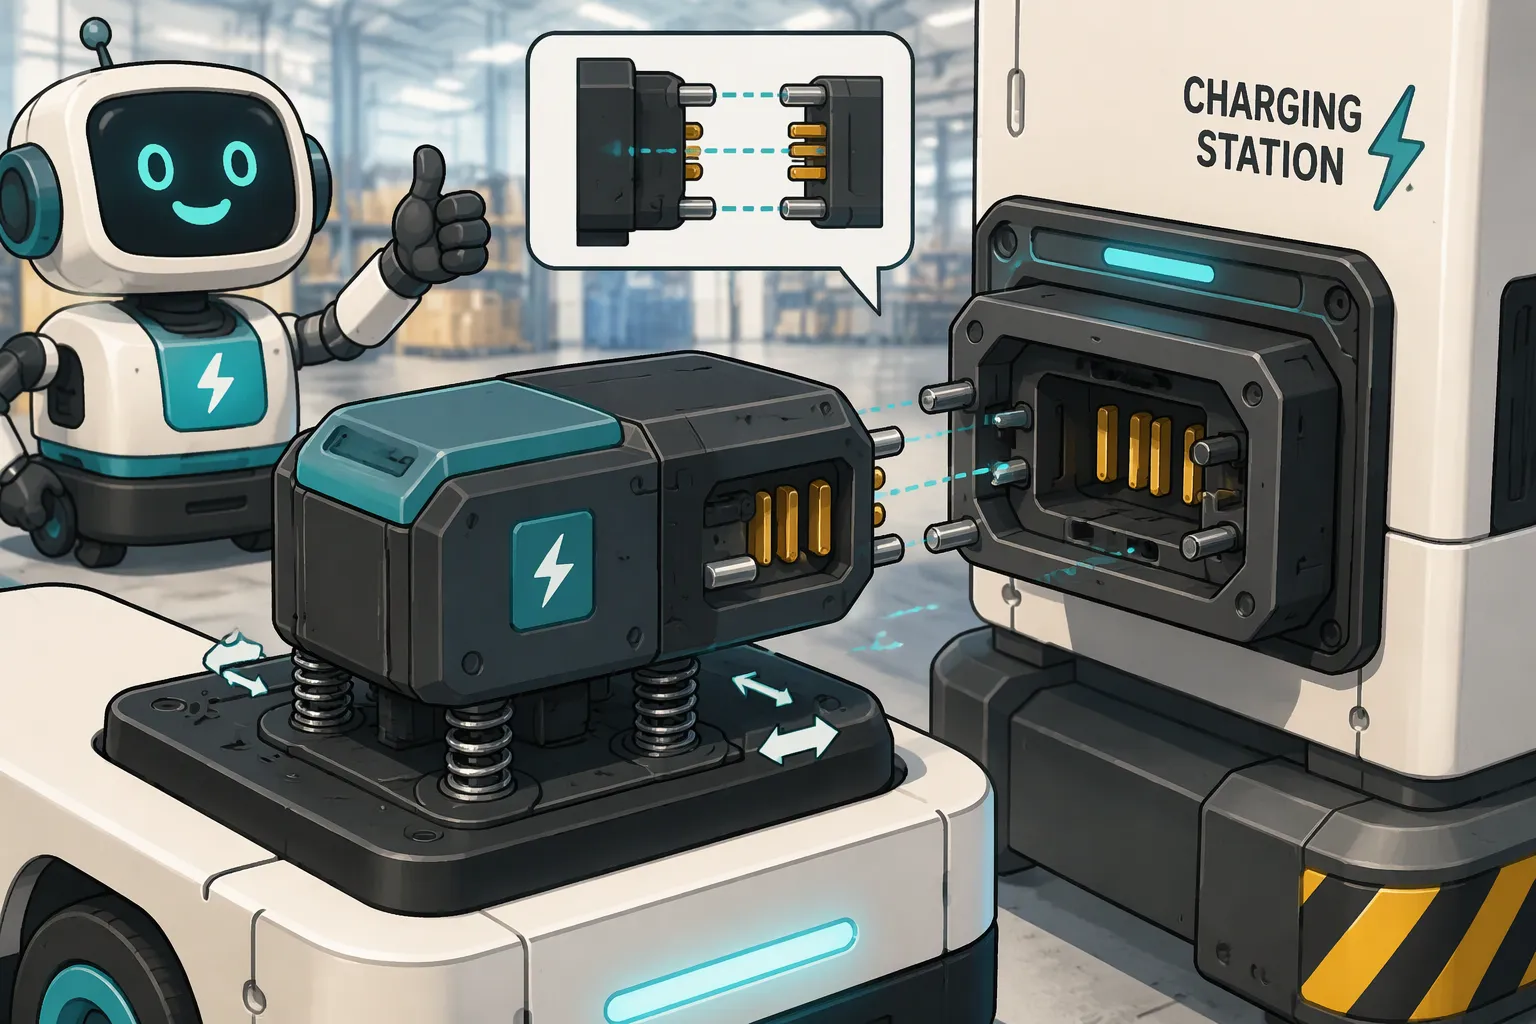
位置合わせは、接触する前から始まります。プラグとレセプタクルの面取りと導入ランプが、接近する2つの部品をガイドします。広い導入部は、大きな左右のずれを小さな修正動作に変換します。面が近づくと、ガイドピンとガイドスロットが作動します。これらの機能は、まず角度誤差を吸収し、次に左右の誤差を吸収し、ピンがかみ合う前にインターフェースを中央に配置します。
フローティングコネクタシリーズは、2層目の補正機能を備えています。コネクタ本体は、バネ式またはスライド式のベースに取り付けられます。このベースはあらゆる方向に数ミリ移動し、コネクタが相手側を見つけられるようになっています。フローティングマウントは、ロボットの背面パネルの裏側に収められたバッテリーパックなど、狭いスペースでの使用に適しています。フローティング移動量は、ドッキング時の残りの位置ずれよりも大きくなければなりません。そうでない場合、コネクタが底付きし、ガイド機構に全負荷がかかってしまいます。
倉庫のAMR(自律移動ロボット)やAGV(無人搬送車)の充電ドックは、毎日この組み合わせに依存しています。車両はセンチメートル単位の精度でドックにバックで進入し、ガイド機能が残りの隙間を埋めます。医療サービスロボットは、急停止するとペイロードが乱れる可能性があるため、より穏やかな動作が必要です。警備パトロールユニットは屋外にドッキングしますが、そこでは熱膨張によってマウントが一日を通して移動します。NASAのロボット駆動ブラインドメイトインターフェースは、同じ原理をより大規模に示しています。ロボットアームが部品の半分を配置し、インターフェースが人間の手を介さずに構造的および電気的な接続を完了します。
1.2 許容誤差の積み重ねとドッキング検証
位置ずれ誤差は、ロボットシャーシ、バッテリーパック、コネクタマウントの3つの部品に蓄積されます。各部品にはそれぞれ寸法公差があり、各ジョイントで誤差が累積されます。フローティングマウントを採用している場合でも、ブラインドメイトコネクタの多くは比較的厳しい位置ずれ公差を必要とします。シャーシの公差が緩いと、コネクタが誤差を検知する前にフローティングバジェットを使い果たしてしまう可能性があります。
検証では、設計図ではなく、実際のスタックを測定する必要があります。エンジニアはドッキング治具を製作し、実際のパックを取り付け、多くの接近サイクルにわたって最初の接触時の横方向および角度方向のオフセットを記録します。このテストにより、シャーシのたわみ、パックのたわみ、および取り付け誤差が同じ方向を向く最悪のケースが明らかになります。
用途への適合性によって、タイトなアライメント設計とルーズなアライメント設計の選択が決まります。LiFePO4 パックは、繰り返し可能なアライメントによって数千回の嵌合にわたって接点寿命が保護される、高サイクルフリートドッキングに適しています。NMC パックは、パックの質量と剛性によってスタックアップが変わる、エネルギー密度の高いプラットフォームに適しています。ここでは、コンプライアンスが重要です。IEC 62133-2 は携帯機器におけるリチウム二次電池の安全性を、UL 2054 は家庭用および業務用バッテリーパックを、ISO 3691-4 は無人産業用トラックとそのシステムを規定しています。アライメントをタイトにすると、加工と治具の精度にコストがかかります。アライメントをルーズにするとコストは削減できますが、接点とガイド機構にストレスがかかります。適切なバランスは、ドッキングの繰り返し性、フリート規模、およびサービスアクセスによって異なります。
パート2:安全な電力伝送のための接点シーケンス
2.1 千鳥配置のピンとホットプラグの安全性
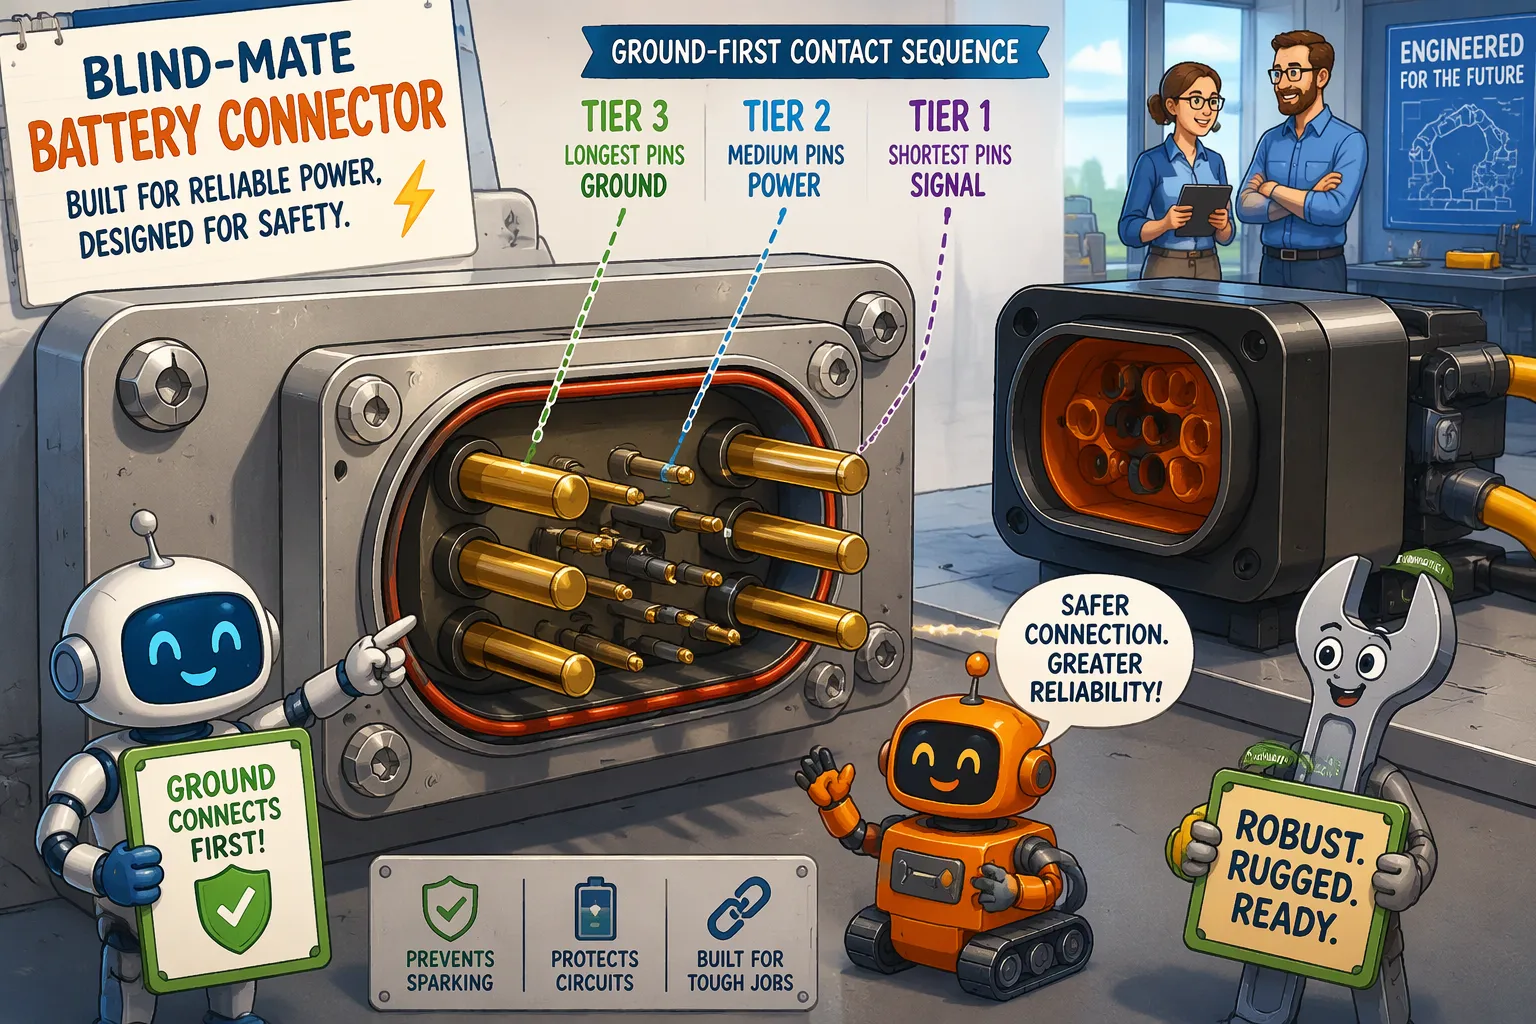
接触シーケンスは、ピンの長さに組み込まれた機械的な計画です。一般的なレイアウトでは、3つの階層が使用されます。接触前ピンは最も長く、最初に接触します。これらのピンは、電流が流れる前にパックとロボットが基準点を共有できるように、グランドと低レベル信号を伝送します。メイン電源ピンは中間の階層に配置され、高電流経路を閉じます。接触後ピンは最も短く、最後に閉じます。これらのピンは、嵌合が完了したことをシステムに伝えるステータス、イネーブル、またはインターロック線を伝送します。
エンジニアは、この順序を推測するのではなく、実際のコネクタで確認する必要があります。ピンの長さはシリーズによって異なり、設計によってはピンの配置が逆になっていたり、信号ピンが別のハウジングに配置されていたりします。ブラインド嵌合と通電状態での挿入もそれぞれ別の問題です。コネクタは完全にガイドされて嵌合しても、電源ピンが接地ピンより先に閉じるとアーク放電が発生する可能性があります。
ホットプラグの安全性は、接地優先の順序に依存します。ロボットがバッテリーパックに通電した状態でドッキングすると、電源ピンが接触する前に、接触前の接地ピンが電位を均等化します。この手順により、電源接点でのアーク放電が抑制され、バッテリーパックの入力容量に流れ込む突入電流が制御されます。この手順がないと、急激な電圧変化によって過電流または短絡保護が作動し、機械的な嵌合が成功してもドッキングが失敗します。アンマッティング時にも同じロジックが逆方向に実行されます。接地は最後に切断される必要があるため、イネーブルラインが最初に切断され、システムは電源経路を正常に遮断します。アーク放電イベントで障害をラッチするBMSは、サービスリセットまでバッテリーパックをオフライン状態に保持するため、フリートではコストがかさみます。保護しきい値に関する背景知識が必要な設計者は、関連資料を参照してください。 BMSとPCMの基礎.
2.2 部分挿入と配列検証
ロボットはドッキングの途中で停止することがあります。駆動装置が停止したり、障害物が接近を妨げたり、ドックが最後の1センチメートルで位置ずれを起こしたりするためです。このような状態では、プリコンタクトピンは接触しているものの、電源ピンは開いたままになっている場合があります。パックはグランドと信号は認識しますが、メインパスが認識されないため、ロボットは不完全な嵌合状態として認識します。
適切なシーケンス設計により、その状態を検出可能な信号に変換できます。接触後イネーブルラインは完全挿入まで開いたままになるため、ロボットのコントローラは「準備完了ではない」と判断し、引き戻して再試行できます。同じ目的で、最短段に専用の嵌合検出ピンを追加する設計もあります。検証はドッキング治具のテストで行います。エンジニアは部分的な接近を指示し、位置を保持し、電力の流れがなく、BMSの障害ラッチがないことを確認する必要があります。
用途への適合性によってピン数が決まります。倉庫のAMRやAGVで使用されるLiFePO4フリートパックは、イネーブル線とサーミスタ線を含む完全なシーケンスが有利です。これは、数千回のドッキングイベントによって、1つの不良な嵌合のリスクが増大するためです。エネルギー密度の高い医療用またはセキュリティプラットフォームで使用されるNMCパックは、多くの場合、熱監視のために同じ線を必要とします。LCOおよびLMOパックは、サイクル寿命と熱マージンがより重要なドッキングロボットではあまり使用されません。準拠はパックの規格に従います。IEC 62133-2とUL 2054はバッテリーを対象とし、ISO 3691-4は無人トラックシステムを対象としています。信号ピンを追加するとコネクタのコストと挿入力が増加するため、電源のみの設計は、BMSが突入電流を独自に処理する低電圧、低サイクルのドックに適しています。
パート3:ロボット用ブラインドメイトバッテリーコネクタの嵌合寿命
3.1 サイクル試験と劣化メカニズム
データシートに記載されているサイクル数は、クリーンベンチテストの結果です。実際のロボットの稼働サイクルでは、粉塵、振動、不完全な嵌合状態などが加わります。エンジニアは、直線的なラボストロークではなく、実際のドック動作を使用して嵌合寿命をテストする必要があります。このテストには、いくつかの規格が準拠しています。
IEC 60512は、接触抵抗および温度上昇の試験方法を規定している。
IEC 61984は、コネクタの安全性および機械的耐久性に関する基準を定めている。
UL 1977は、北米におけるデータ、信号、および電源用のコンポーネントコネクタを対象としています。
CSA C22.2 No. 182.3は、コネクタの安全性と構造について規定しています。
劣化を引き起こすメカニズムは4つあります。接触摩耗によって、各嵌合部で材料が除去されます。フレッティング腐食によって、小さな振動振幅で酸化膜が形成され、抵抗が増加します。めっきの摩耗によって基材合金が露出し、腐食が加速します。挿入力のずれは、接触形状が変化したことを示します。Anern氏が報告しているように、500~2,000サイクル定格の引き出し式ブラインドメイトコネクタは、そのばらつきの大きさを示しています。
3.2 めっき、材料、および耐用年数
めっきの種類は、電流定格ではなく、サイクル数に合わせて選択する必要があります。Sybusbarによると、錫めっきは酸化膜を除去するために、中程度の力で1.5~2.5mmの拭き取りが必要です。この拭き取りは保守点検には適していますが、高周波交換ステーションには適していません。金めっきはより長い拭き取りに耐え、摩耗にも強いですが、高電流電源接点に金めっきを使用するとコストが高すぎるため、設計者は同じハウジング内の信号ピンにのみ使用しています。
寿命定格はセル化学組成に基づいて設定する必要があります。2,000~5,000サイクルのフリート用途で使用されるLiFePO4パックには、同等の耐久性定格を持つコネクタが必要です。500~1,000サイクルのプラットフォームで使用されるNMCパックには、それほど高い耐久性は必要ありません。これらはセルレベルの参考範囲であり、パック全体の保証ではありません。
適合性、規格への準拠、そして信頼性の高い接続部品1個あたりのコストが、最終的な決定要因となります。IEC 60529は、筐体にIP等級が必要な場合に適用され、その等級は組み立てられたシステムと一致していなければなりません。IEC 60664-1は、絶縁協調に関する指針です。独自のドッキング治具とデューティサイクル試験を使用して、候補部品を検証してください。
位置合わせ、接触シーケンス、嵌合寿命は、1つの設計システムを構成します。フロートマウントを緩くするとドッキングは容易になりますが、接点にストレスがかかります。プレコンタクトピンを長くするとホットプラグ時の安全性は向上しますが、挿入力が増加します。Amphenol LTWは、嵌合状態と非嵌合状態の両方で、X/Yフロートがプラスマイナス1.5mm、IP67の保護等級をスワッピングコネクタに付けています。これは、公表されているフロート値が1軸のみをサポートしていることを示しています。
選定チェックリストには、ドッキング許容誤差、連続電流および電圧、信号要件、ホットプラグ要件、想定サイクル数、侵入保護、規格準拠、および信頼性の高い嵌合あたりのコストを網羅する必要があります。アリババの購入ガイドでは、定格サイクル数を最低5,000回とし、コネクタの交換を18~36か月ごとに計画することを推奨しています。
ロボット用ブラインドメイトバッテリーコネクタの候補については、独自のドッキング治具とデューティサイクル試験を用いて検証してください。データシートのサイクル定格だけでは、フリート全体の性能を予測することはできません。
FAQ
ブラインドメイトコネクタは、ドックの精密な位置合わせの必要性をなくすのでしょうか?
いいえ。ガイド機構やフロートマウントは、わずかなずれを修正するだけです。ほとんどのブラインドメイトコネクタでは、依然としてかなり厳しい位置合わせ公差が必要です。フロート移動量は、ドッキング方式で生じる残りの位置ずれよりも大きくなければなりません。エンジニアは、公表されているフロート値を信頼する前に、シャーシ、パック、マウント全体にわたる実際の公差スタックを測定する必要があります。
ロボットは、シーケンスコネクタを使用せずに、リチウムパックを安全にホットプラグ接続できますか?
ホットプラグの安全性は、コネクタのラベルではなく、実際の接点接続順序に依存します。接地優先のシーケンスは、アーク放電と突入電流を抑制します。電源優先のシーケンスでは、機械的な嵌合が問題ないように見えても、BMSの過電流保護が作動する可能性があります。エンジニアは、実際の部品のピン配置を確認し、通電状態で挿入テストを行う必要があります。
ロボットがドッキングの途中で停止した場合、何が起こるのでしょうか?
プリコンタクトピンは接触していても、電源ピンは開いたままになることがあります。適切に設計されたインターフェースでは、最短のイネーブルピンまたはメイト検出ピンを使用して、不完全な嵌合を報告します。コントローラは「準備完了」ではないと判断し、後退して再試行します。ドッキング治具のテストでは、部分的な接近を指示し、電源が流れないこと、およびBMS障害ラッチが発生しないことを確認する必要があります。
ロボット用バッテリーコネクタは、何回の嵌合サイクルに耐えられるべきでしょうか?
定格はバッテリーパックの用途に見合ったものでなければなりません。2,000~5,000サイクルのフリートサービスで使用されるLiFePO4パックには、同等の耐久性を持つコネクタが適しています。500~1,000サイクルのプラットフォームで使用されるNMCパックには、それほど耐久性は必要ありません。これらはセルレベルの参考範囲であり、パック全体の保証ではありません。前述の購入ガイドでは、高頻度で使用されるドックには、少なくとも5,000サイクルの定格サイクルを目指すことを推奨しています。
ロボットのブラインドメイト式バッテリーコネクタには、どの規格が適用されますか?
IEC 60512は接触抵抗および温度上昇試験方法を規定しています。IEC 61984はコネクタの安全性および機械的耐久性の基準を定めています。UL 1977およびCSA C22.2 No. 182.3は北米における部品コネクタを規定しています。パッケージの安全性はIEC 62133-2およびUL 2054に準拠しています。無人トラックはISO 3691-4の適用を受け、侵入保護はIEC 60529に準拠しています。


