

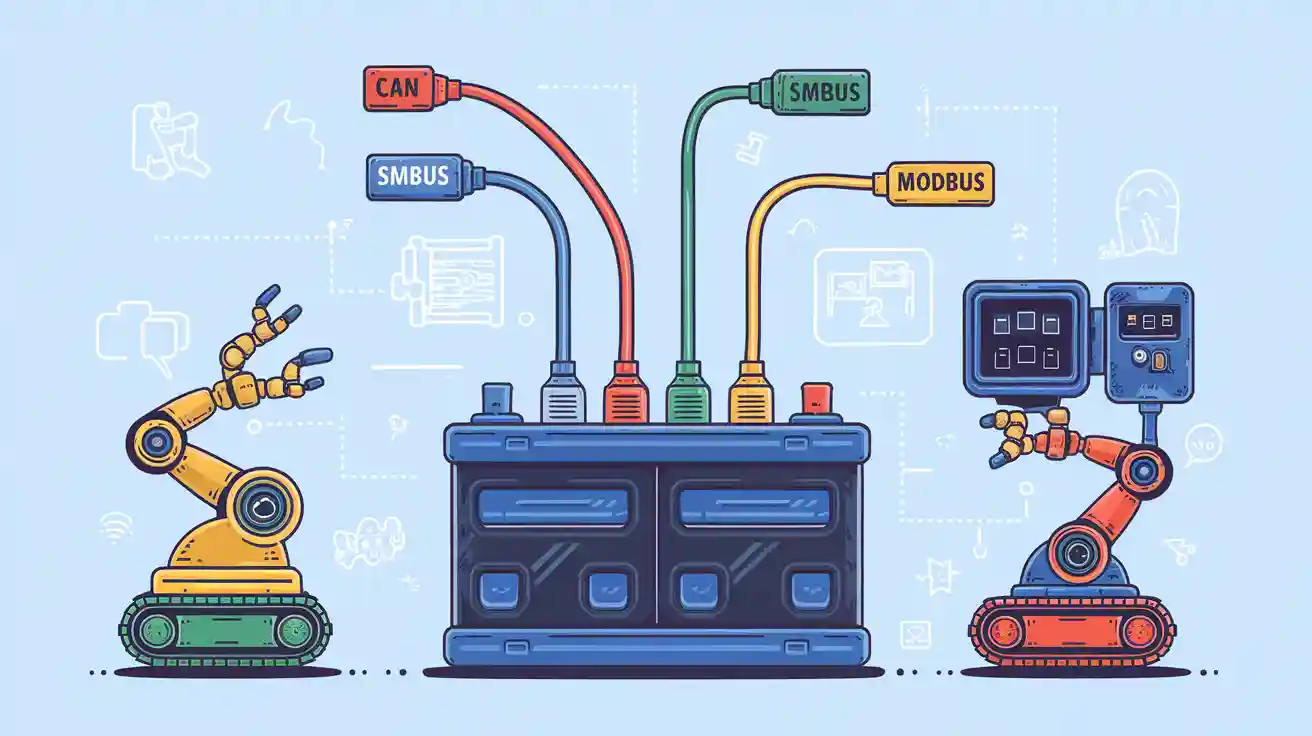
信頼性の高いバッテリー通信プロトコルが必要です。 ロボットのリチウム電池パック 安全で効率的な電力を供給します。CANは、堅牢な通信インターフェース、リアルタイム診断、そしてシームレスな統合により、多くのロボット工学において好ましい選択肢となっています。 高度なバッテリー管理システム(BMS)堅牢な通信により、バッテリーの状態監視やバッテリー監視がサポートされ、ロボットのバッテリー管理における課題に対処します。
機能 | 詳細説明 |
|---|---|
充電状態(SOC) | バッテリーの充電レベルを追跡し、正確なバッテリー監視を実現します。 |
健康状態(SOH) | バッテリーの状態を報告し、バッテリーの状態監視と障害検出をサポートします。 |
熱管理 | 安全な動作のためにバッテリーの温度を制御します。 |
セルバランシング | セルのバランスを維持し、バッテリー寿命を延ばします。 |
通信プロトコル | CAN などの標準プロトコルは、データフローとリアルタイム制御を最適化します。 |
リアルタイム診断 | ロボット工学にとって極めて重要な、迅速な障害検出を可能にします。 |
制御アルゴリズム | バッテリーの動作を瞬時に調整し、信頼性を向上します。 |
明確な比較により、アプリケーションに適した通信インターフェースを選択できるようになります。
主要なポイント(要点)
ロボット工学における高速かつ信頼性の高い通信には、CANをお選びください。リアルタイム診断をサポートし、複数のデバイスを効率的に接続できます。
シンプルな統合が求められる小型システムには、SMBusをご検討ください。SMBusは独自のアドレス指定を提供し、ポータブルデバイスに最適です。
Modbusは産業用システムとの幅広い互換性を実現するため、ご使用ください。統合は容易ですが、データ転送速度が遅くなる場合があります。
パート1:バッテリーの必要性
1.1 ロボット工学におけるコミュニケーション
ロボットを安全かつ効率的に動作させるには、正確なデータ交換が不可欠です。バッテリー通信プロトコルは、このプロセスの基盤となり、 バッテリー管理システム(BMS) センサー、アクチュエータ、制御ユニットを備えています。これらのプロトコルにより、ロボットはバッテリーの状態に関する正確な情報を受け取り、リアルタイムの判断と障害検出が可能になります。
ヒント: 適切な通信プロトコルを選択すると、ロボット アプリケーションの信頼性が向上し、ダウンタイムが短縮されます。
ロボット システムのバッテリー通信プロトコルの最も一般的な要件は次のとおりです。
要件 | 詳細説明 |
|---|---|
データのフォーマット | デバイスによる解釈のためにデータをパケットまたはフレームに編成します。 |
アドレッシング | ネットワーク トラフィックを削減するためにデバイスのアドレス指定方法を指定します。 |
伝送モード | オプションには、単方向、半二重、全二重通信が含まれます。 |
エラーの検出と修正 | トランスミッション障害を検出し修正するためのツール。 |
シーケンス制御 | データ パケットの転送と再構成の順序を制御します。 |
フロー制御 | 高速送信機が受信機を圧倒して損失が発生するのを防ぐためにデータ フローを管理します。 |
謝辞 | 受信者がデータの受信が成功したことを確認するためのメカニズム。 |
効果的な通信プロトコルは、すべてのコンポーネント間のシームレスな連携を可能にします。システムの信頼性と効率性のニーズに合ったプロトコルを選択する必要があります。
1.2 バッテリー管理システムの役割
バッテリー管理システムは、ロボットの電源供給の中核を担うインテリジェンスとして機能します。BMSはバッテリーの状態を監視し、充放電を制御し、セルのバランスを調整することでバッテリー寿命を延ばします。高度なBMSプラットフォームは、堅牢な通信プロトコルを用いてリアルタイムの診断と制御を実現します。
以下をサポートする BMS のメリット:
正確な充電状態と健康状態のレポート
安全な操作のための熱管理
劣化を防ぐための細胞バランス
迅速な障害検出と対応
適切に統合されたバッテリー管理システムは、ロボットが過酷な環境でも安全に動作することを保証します。最適なパフォーマンスを得るには、信頼性の高い通信プロトコルをサポートするBMSプラットフォームを優先する必要があります。
パート2: CANプロトコル
2.1の特長
CANプロトコルは、バッテリー管理システムと他のロボットコンポーネントを信頼性の高い方法で接続します。高い信頼性、回復力、そして強力なノイズ耐性といったメリットが得られます。CANはマルチマスター設定をサポートしているため、複数のデバイスで同じネットワークを共有できます。データスループットは最大1Mbpsに達し、ほとんどのロボットアプリケーションに適しています。
機能 | 詳細説明 |
|---|---|
高い信頼性 | CAN は電気ノイズに耐性があり、バッテリーデータを安全に保ちます。 |
マルチマスターサポート | 複数のデバイスがバッテリー情報を送受信できます。 |
リアルタイムデータ | CAN は、バッテリーの状態、電圧、温度、充電状態を瞬時に送信します。 |
エラー検出 | 内蔵メカニズムによりバッテリーデータの整合性が保護されます。 |
ネットワークサイズ | CAN は最大 30 個のノードをサポートし、ほとんどのロボット バッテリー システムに適合します。 |
注意: CAN ではネットワークの両端にターミネータが必要なので、セットアップが複雑になります。
2.2の利点
バッテリー通信プロトコルに CAN を選択すると、次のようないくつかの利点が得られます。
通信効率: CAN は配線を簡素化し、デバイスが単一のネットワーク上でバッテリー データを共有できるようにします。
安全性: 重要なバッテリー特性を監視および制御し、ロボット操作におけるリスクを軽減します。
システムの信頼性: CAN は、ロボット工学にとって不可欠なピーク効率を促進し、安全機能を強化します。
CANは、伝送問題が発生した場合の自動エラー修正や通知も可能にします。バッテリーデータの正確性と安全性は確実に維持されます。
2.3制限事項
CAN には多くの利点がありますが、欠点も考慮する必要があります。
制限 | 詳細説明 |
|---|---|
複雑 | 両端にターミネータをインストールする必要があり、ネットワークのセットアップが難しくなります。 |
ネットワークサイズ | CAN は最大 30 ノードまでしかサポートしないため、大規模なバッテリー管理システムには制限がかかる可能性があります。 |
ロボット システムを 30 個を超えるバッテリー ノードに拡張する必要がある場合は、他の通信プロトコルを検討する必要があるかもしれません。
パート3: SMBusプロトコル
3.1の特長
SMBusプロトコルは、ポータブルシステムや組み込みシステムでよく使用されます。このプロトコルは2線式インターフェースを採用しているため、バッテリー管理システムを他のデバイスに簡単に接続できます。バス上の各デバイスには固有の7ビットアドレスが割り当てられるため、通信エラーの防止に役立ちます。SMBusは、クイックコマンドやブロック読み取り/書き込みなど、複数のデータ転送機能をサポートしており、バッテリーパラメータを柔軟に制御できます。
機能 | 詳細説明 |
|---|---|
2線通信 | SMBDAT および SMBCLK ラインは双方向のデータおよびクロック信号を処理します。 |
ユニークなアドレス指定 | デバイスは 7 ビットのアドレスを使用し、アドレス解決プロトコル (ARP) をサポートします。 |
データ転送機能 | クイック コマンド、バイト読み取り/書き込み、ブロック読み取り/書き込みにより、多様なバッテリー データ交換が可能になります。 |
パケットエラーチェック | パケット エラー チェック (PEC) により、信頼性の高いバッテリー通信が保証されます。 |
電源オプション | デバイスは、SMBus の電気仕様に従って、バスまたは外部ソースから電力を供給できます。 |
スマートバッテリーシステムの使用 | 効率的なバッテリー管理と通信のためにポータブル デバイスでよく使用されます。 |
3.2の強み
ロボット工学におけるバッテリー通信にSMBusを使用すると、いくつかのメリットが得られます。このプロトコルは、バッテリーとホストシステム間の通信を標準化するため、BMS設計を簡素化します。バッテリー容量、温度管理、電力管理データといった重要な情報を伝送できます。マスタースレーブ構造により、ホストコントローラーがアクセスとデータ転送を管理できるため、システムの信頼性が向上します。
ヒント: SMBus は、ロボット工学における堅牢な BMS 設計に不可欠なバッテリー容量計測と熱管理をサポートします。
標準化された通信により、BMS 設計が合理化されます。
マスター/スレーブ構造により、バッテリーのデータフローを制御できます。
パケット エラー チェックにより、ノイズの多い環境での信頼性が向上します。
3.3の弱点
BMS設計にSMBusを選択する前に、SMBusの限界を考慮する必要があります。SMBusはCANに比べて動作速度が遅いため、高性能ロボットにおけるリアルタイムのバッテリー監視が制限される可能性があります。SMBusは単一バス上でサポートできるデバイス数が少ないため、大型バッテリーパックの拡張性に限界があります。また、SMBusにはCANのような高度なエラー処理機能がないため、障害検出に影響を及ぼす可能性があります。
弱点 | 詳細説明 |
|---|---|
低速 | SMBus は CAN よりも遅くバッテリー データを送信するため、リアルタイム応答に影響します。 |
スケーラビリティが制限されている | バスごとにサポートされるデバイスが少ないため、大型のバッテリー パックの統合が制限されます。 |
基本的なエラー処理 | CAN よりも堅牢性が低いため、バッテリー障害の検出に影響する可能性があります。 |
パート4: Modbusプロトコル
4.1の特長
Modbusはシリアル通信プロトコルとして、バッテリー管理システムをロボット工学における他のデバイスに接続するために使用できます。Modbusはマスタースレーブ構造を採用しており、マスターデバイスが1つ以上のスレーブデバイスにコマンドを送信します。プロトコル形式は、RTU(バイナリ形式)とASCII(人間が読める形式)から選択できます。各デバイスは、通信を認識するためのアドレスを受け取ります。Modbusは、ヘッダー、機能コード、エラーチェック用のCRCを含むパケットでデータを送信します。このプロトコルは、同一データライン上で複数のデバイスをサポートしているため、マルチデバイス構造の構築に役立ちます。
機能 | 詳細説明 |
|---|---|
通信プロトコル | Modbus は、デバイス間のデータ転送用のシリアル プロトコルです。 |
マスタースレーブ構造 | マスターデバイスはスレーブデバイスにコマンドを送信します。 |
プロトコル形式 | RTU (バイナリ) および ASCII (人間が読める形式) が利用可能です。 |
データパッケージ構造 | パケットには、ヘッダー、機能コード、およびエラーチェック用の CRC が含まれます。 |
機能コード | データ読み取り要求のコード 03 など、操作の特定のコード。 |
アドレッシング | 各デバイスには通信用の固有のアドレスがあります。 |
複数のデバイスのサポート | 同じデータ ライン上で複数のデバイスをサポートします。 |
エラー管理 | CRC メカニズムによりデータの正確性が保証されます。 |
4.2の利点
ロボット工学におけるバッテリー通信にModbusを使用すると、多くのメリットが得られます。Modbus TCPを使用すると、バッテリー管理システムを様々なデバイスやプラットフォームと統合できます。このプロトコルは高い相互運用性を備えており、幅広い産業オートメーション機器と互換性があります。Ethernet、Wi-Fi、光ファイバー接続などの標準インターフェースを使用して接続できるため、柔軟性が向上します。
利点 | 詳細説明 |
|---|---|
統合の容易さ | Modbus TCP を使用すると、さまざまなデバイスやシステムとの簡単な統合が可能になります。 |
相互運用性(インターオペラビリティ) | 多くの産業オートメーション プラットフォームと互換性があり、柔軟性が向上します。 |
標準との互換性 | 堅牢な通信を実現するイーサネット、Wi-Fi、光ファイバー接続をサポートします。 |
ヒント: Modbus は、既存の自動化システムとの信頼性の高い統合が必要な産業用ロボットのバッテリー監視に適しています。
4.3 欠点
バッテリー管理システムに Modbus を選択する前に、いくつかの欠点を考慮する必要があります。
データ転送速度が制限されているため、リアルタイムのバッテリー監視に影響する可能性があります。
特に大規模ネットワークでは、構成が複雑になる場合があります。
このプロトコルは電気ノイズの影響を受けやすく、通信が中断される可能性があります。
非常に大きなバッテリー パックの場合、スケーラビリティは制限されます。
マスター/スレーブ トポロジは、すべてのロボット アプリケーションに適しているわけではありません。
各スレーブ デバイスを順番にポーリングすると、遅延が発生します。
Modbus には、障害の迅速な報告に不可欠なメッセージの優先順位付け機能が組み込まれていません。
パート5:バッテリー通信プロトコルの比較
バッテリー通信プロトコルは、ロボット工学におけるリチウムバッテリーパックの管理、監視、制御において重要な役割を果たします。適切なプロトコルを選択することで、システムの速度、信頼性、拡張性、そして統合の容易さが向上します。ここでは、CAN、SMBus、Modbusをわかりやすく比較し、最適なプロトコルを選択するお手伝いをします。 バッテリー管理システム.
5.1 速度とデータ
速度は、バッテリー管理システムが他のデバイスと情報を交換できる速度を決定します。高速データ転送は、リアルタイムの監視と制御に不可欠であり、特にロボット工学においては、迅速な応答によって故障やダウンタイムを防ぐことが不可欠です。
プロトコル | 最大データレート | データ処理 | リアルタイム適合性 |
|---|---|---|---|
缶 | 1 Mbpsの最大 | 頻繁で優先度の高いメッセージをサポートします | リアルタイム制御に最適 |
SMBus | 最大100 kbps | 小さな定期的なデータパケットを処理する | 基本的な監視には十分 |
Modbus | 最大 115.2 kbps (RTU) / 10 Mbps (TCP/IP) | より大きなデータブロックを転送しますが、レイテンシが高くなります | 中程度、実装次第 |
CANは最高の速度と最高のリアルタイム性能を備えていることにお気づきでしょう。SMBusは単純なバッテリー監視タスクには適していますが、速度が遅いため、高度なロボットアプリケーションには制限がある可能性があります。ModbusはTCP/IPよりも高速ですが、シリアルバージョンはCANに遅れをとっています。
ヒント: 即時のフィードバックと制御を必要とするロボット アプリケーションの場合、バッテリー通信プロトコルの中で CAN が際立っています。
5.2信頼性
信頼性は、過酷な環境下でもバッテリー管理システムが安全に動作することを保証します。堅牢なエラー検出とフォールトトレランスは、データ損失やシステム障害を防ぐために不可欠です。
缶: 内蔵のエラー検出、自動再送信、メッセージの優先順位付けなどのメリットが得られます。CANネットワークは電気ノイズに強いため、ロボット工学に最適です。
SMBus: パケットエラーチェック(PEC)は伝送エラーの検出に役立ちますが、このプロトコルには高度なエラー回復機能がありません。低ノイズ環境で最も効果的に機能します。
Modbus: このプロトコルはエラーチェックにCRCを使用していますが、Modbus-RTUにはデータ整合性メカニズムが組み込まれていません。研究者は、 前方誤り訂正コードの追加 バッテリー管理システムのフォールトトレランスとエラー回復能力を向上させます。このアプローチは、アイドル期間中にパリティ情報を追加することで、破損したフレームの回復を可能にし、信頼性を向上させます。
プロトコル | エラー検出 | フォールトトレランス | ロボット工学への適合性 |
|---|---|---|---|
缶 | 強力(内蔵) | 高(自動再送信、ノイズ耐性) | 素晴らしい |
SMBus | 中程度(PEC) | 基本(限定的な回復) | シンプルなシステムに最適 |
Modbus | 基本(CRC) | 追加のコーディングで改善できる | 強化すれば十分 |
注: ロボット アプリケーションでバッテリー通信プロトコルに最高レベルの信頼性が求められる場合は、CAN を選択する必要があります。
5.3スケーラビリティ
スケーラビリティとは、ロボット工学プロジェクトの拡大に合わせてバッテリー管理システムをどれだけ拡張できるかを示す指標です。より多くのデバイスと複雑なネットワークトポロジーをサポートできるプロトコルが必要です。
プロトコル | スケーラビリティのオプション | 特性 |
|---|---|---|
缶 | 複雑なネットワークトポロジをサポートし、分散制御とデータ共有を可能にします | 高いリアルタイム性能、マルチマスター制御、大規模アプリケーションに最適 |
SMBus | バスあたりのデバイスの数が少ない | シンプルな構造でコンパクトなシステムに最適 |
Modbus | マスタースレーブ構造のため拡張性が限られており、小規模なシステムに適している | よりシンプルな構造、リアルタイム性は低いが、基本的なデータ取得タスクに適している |
CANは多数のデバイスを接続でき、分散制御をサポートしているため、大規模なロボットプロジェクトに最適です。SMBusとModbusは、小規模で複雑度の低いシステムに最適です。
ロボット プラットフォームを拡張する予定がある場合は、バッテリー通信プロトコルの中で CAN を優先してください。
5.4統合
統合は、バッテリー管理システムを他のデバイスやプラットフォームにどれだけ容易に接続できるかを決定します。ハードウェアとソフトウェアの環境に適したプロトコルが必要です。
缶CANは産業用ロボットや車載ロボットで広くサポートされています。高度なバッテリー管理システムとスムーズに統合され、マルチベンダー間の相互運用性もサポートします。
SMBusこのプロトコルは低速通信用に設計されており、ポータブルデバイスやスマートバッテリーシステムで広く使用されています。SMBusは2線式インターフェースを採用しているため、コンパクトな設計にも容易に実装できます。SMBusの拡張版であるPMBusは、双方向通信や特定の電力制御コマンドなど、電力管理デバイス向けの機能を追加しています。
ModbusModbusは、産業オートメーション機器との強力な相互運用性を提供します。Modbus TCPはEthernetベースの統合に使用でき、柔軟性が向上します。ただし、大規模ネットワークでは設定が複雑になる可能性があります。
プロトコル | 統合の容易さ | 典型的なユースケース | ハードウェア要件 |
|---|---|---|---|
缶 | 高(業界標準、マルチベンダー) | ロボット工学、自動車、産業 | CANトランシーバー、終端が必要 |
SMBus | 簡単(配線が簡単、持ち運び可能なデバイス) | スマートバッテリーシステム、民生用電子機器 | 2線式インターフェース |
Modbus | 中程度(産業オートメーション) | 産業用ロボット、インフラ | シリアルまたはイーサネットインターフェース |
ほとんどのロボット アプリケーションでは、バッテリー通信プロトコルの中で、CAN が統合、速度、信頼性の最適なバランスを提供します。
パート6:バッテリー管理システムのプロトコルの選択
6.1アプリケーションシナリオ
ロボットのバッテリー通信プロトコルを選択する前に、ロボットの種類と動作環境を考慮する必要があります。 バッテリー管理システム各アプリケーション シナリオには、エネルギー密度、安全性、熱管理、統合に関する独自の要件があります。
ロボットの動作環境を分析する必要があります。例えば、移動倉庫ロボットは、負荷の変動により頻繁に起動と停止を繰り返します。自律検査ロボットは、低電力で継続的に動作し、時折高電力を消費します。デューティサイクルやピーク対平均電力比を含む消費電力曲線をマッピングすることで、バッテリー容量の最適化や適切なプロトコルの選択に役立ちます。
BMS を設計するときは、次のコア機能に対処する必要があります。
演算 | 詳細説明 |
|---|---|
細胞モニタリング | すべてのセルにわたって均一な電圧分布を確保し、早期劣化を防止します。 |
熱管理 | 温度を監視し、冷却または負荷調整をトリガーします。 |
安全保護 | 過充電、過放電、ショートなどの故障を防止します。 |
データ分析 | 使用パターンを追跡し、メンテナンスを予測し、バッテリー寿命を最適化します。 |
コミュニケーション | ロボット コントローラーおよびクラウドベースの監視との統合を提供します。 |
バッテリーの化学組成も考慮する必要があります。一般的な選択肢としては、 リチウムイオン, LiFePO4, リチウムポリマー, 全固体電池NMC、LCO、LMO、LTO。それぞれの化学組成によって、プラットフォーム電圧、エネルギー密度、サイクル寿命が異なります。
化学 | プラットフォーム電圧 | エネルギー密度 (Wh/kg) | サイクルライフ (サイクル) |
|---|---|---|---|
LiFePO4 | 3.2V | 90-160 | 2000件以上 |
NMC | 3.7V | 150-220 | 1000-2000 |
LCO | 3.7V | 150-200 | 500-1000 |
LMO | 3.7V | 100-150 | 700-1500 |
LTO | 2.4V | 70-110 | 7000件以上 |
ヒント: 最適なパフォーマンスを得るには、バッテリーの化学組成をロボットの動作サイクルと環境に合わせてください。
6.2 統合のヒント
高い信頼性、相互運用性、セキュリティ、スケーラビリティ、リアルタイム パフォーマンスを実現するには、選択したプロトコルをバッテリー管理システムに統合する必要があります。
利点 | 詳細説明 |
|---|---|
高信頼性 | エラー検出および修正機能によりデータの整合性を確保します。 |
相互運用性(インターオペラビリティ) | 複数のプロトコルをサポートすることで、さまざまな制御システムとのシームレスな統合が可能になります。 |
セキュリティ | 暗号化とアクセス制御を使用して、不正アクセスやサイバー脅威から重要なデータを保護します。 |
拡張性 | リモート監視や OTA ファームウェア アップグレードのためのクラウド プラットフォームとの統合を容易にします。 |
リアルタイムパフォーマンス | 電気自動車のような動的なシステムにとって重要な、高速で一貫性のある通信をサポートします。 |
次の統合のヒントに従う必要があります。
電気ノイズを減らすには、CAN ネットワークにシールド ケーブルと適切な終端を使用します。
競合を防ぐために、SMBus および Modbus ネットワーク上の各デバイスに一意のアドレスを割り当てます。
堅牢なデータ転送のためにパケット エラー チェックと CRC を実装します。
特にセキュリティや医療のシナリオにおいて、機密性の高いアプリケーションの暗号化とアクセス制御を有効にします。
将来の拡張性を考慮して、ファームウェアのアップグレードとリモート診断をサポートするように BMS を設計します。
実際の条件下でシステムをテストし、通信の信頼性を検証します。
プロトコル統合のベスト プラクティスに従うことで、システムのパフォーマンスと安全性が向上します。
6.3将来の動向
ロボット工学におけるバッテリー管理システムは急速に進化しています。新たなトレンドとして、以下のようなものが挙げられます。
バッテリー管理システムへの無線通信プロトコルの統合。
バッテリーパフォーマンスを向上させるリアルタイム監視機能。
バッテリーの状態とパフォーマンスを最適化するための高度なアルゴリズムの開発。
配線の複雑さを軽減し、リモート診断を可能にするワイヤレスプロトコルのメリットを享受できます。リアルタイムモニタリングにより、障害を即座に検知し、バッテリー寿命を延ばすことができます。高度なアルゴリズムにより、メンテナンスの必要性を予測し、充電サイクルを最適化できます。
バッテリー通信プロトコルに関する新しい技術と標準規格を常に把握しておく必要があります。革新的なソリューションを導入することで、ロボットプラットフォームの将来性を確保し、バッテリーの性能を最大限に高めることができます。
ロボット用リチウム電池パックにおけるCAN、SMBus、Modbusの違いは明らかです。CANは高速性、信頼性、リアルタイム制御を実現します。SMBusは小型で低消費電力のシステムに適しています。Modbusは幅広い互換性を提供します。
機能 | CANバス | Modbus |
|---|---|---|
トポロジー | マルチマスター | マスタースレーブ |
速度 | 1 Mbpsの最大 | 最大115.2 kbps |
信頼性の向上 | ハイ | 穏健派 |
費用 | より高い | 低くなる |
プロトコルを選択する前に、次の要素を評価する必要があります。
伝送速度とリアルタイム性のニーズ
システムの複雑さ
信頼性とノイズ耐性
消費電力
費用
セキュリティ
CANは、その堅牢なパフォーマンスにより、多くのロボット用バッテリー管理システムにとって最適な選択肢です。より詳細な技術的情報については、BMSの通信プロトコルに関するリソースをご覧ください。 カスタムバッテリーのご相談をリクエスト 専門家の指導のために。
FAQ
ロボット工学アプリケーションに最適なバッテリーの化学的性質は何ですか?
化学 | プラットフォーム電圧 | エネルギー密度 (Wh/kg) | サイクルライフ (サイクル) |
|---|---|---|---|
LiFePO4 | 3.2V | 90-160 | 2000件以上 |
NMC | 3.7V | 150-220 | 1000-2000 |
LCO | 3.7V | 150-200 | 500-1000 |
LMO | 3.7V | 100-150 | 700-1500 |
LTO | 2.4V | 70-110 | 7000件以上 |
あなたが選ぶべきです NMC の ロボット工学高いサイクル寿命と安定したプラットフォーム電圧を提供します。
バッテリー通信プロトコルは BMS の信頼性にどのような影響を与えますか?
CANのような信頼性の高いバッテリー通信プロトコルは、 BMS 故障検出とリアルタイム制御。ロボット工学におけるダウンタイムを削減し、安全性を高めます。 医療の, インダストリアル システム。
ロボット工学や産業用途向けのカスタム バッテリー ソリューションはどこで入手できますか?
また、ご購読はいつでも停止することが可能です カスタムバッテリーソリューションをリクエストする Large Power彼らの専門家は、 セキュリティ, インフラ, 家電, 全固体電池 分野の様々なアプリケーションで使用されています。


