

안정적인 AMR 충전을 위해서는 배터리 팩, 충전기, 로봇 컨트롤러 및 도킹 메커니즘이 하나의 시스템처럼 작동해야 합니다. 로봇이 도킹 스테이션에 성공적으로 도달했더라도 접촉 불량, 배터리 잔량 오류, 또는 충전기와 컨트롤러 간의 충전 준비 상태 불일치 등의 이유로 충전이 실패할 수 있습니다.
OEM에게 있어 통합은 인터페이스 사양과 검증된 작동 순서에서 시작됩니다. 공칭 전압으로 배터리 팩을 선택하거나 CAN 기능이 있다는 이유로 충전기를 선택하는 것만으로는 충분하지 않습니다. 차량 배포 전에 전기적 한계, 통신 동작, 접점 형상 및 오류 대응 방식을 정의해야 합니다.
빠른 답변: 배터리의 전체 전압 범위와 허용 충전 전류를 충전기에 맞추고, BMS 애플리케이션 프로토콜과 타임아웃 동작을 정의하며, 도킹 허용 오차와 접촉 발열을 검증합니다. 충전기는 충전을 조절하고, BMS는 설계에 따라 제한 및 보호 기능을 제공하며, 로봇 컨트롤러는 도킹 및 동작을 조정합니다. 정상 및 오류 조건에서 안전한 시작, 정지 및 도킹 해제를 검증합니다.
주요 요점
온보드 충전기에 입력 전원을 공급하는 도크와 배터리 팩에 직접 연결되는 오프보드 충전기를 구분하십시오.
CAN 또는 RS485 하드웨어뿐만 아니라 메시지, 단위, 타이밍 및 오류 동작을 지정하십시오.
충전 접점을 실제와 같은 정렬 불량, 마모, 오염 및 전류 조건에서 테스트하십시오.
사용 가능한 에너지와 이용 가능한 충전 시간대를 기준으로 기회 충전 시간을 결정합니다.
고장 예측이 확실하다고 가정하지 않고도 원격 측정 데이터를 사용하여 진단 및 일정 관리를 수행할 수 있습니다.
파트 1: AMR 배터리 및 충전 도크 통합 기본 사항
1.1 에너지 예산 및 충전 아키텍처부터 시작하세요
로봇의 작동 프로필(이동 거리, 들어올리기, 유휴 전자 장치 및 보조 부하 포함)을 측정합니다. 사용 가능한 배터리 에너지, 예비량 요구 사항 및 충전 시간대를 설정합니다. 기회 충전이란 사용 가능한 유휴 시간을 활용하여 배터리를 보충하는 것을 의미하며, 반드시 10~20분 세션을 의미하는 것은 아닙니다.
예를 들어, 500W의 측정된 순 전력이 12분 동안 배터리로 유입될 경우 약 100Wh의 용량이 충전됩니다. 실제 충전량은 충전 속도가 느려지거나, 온도 제한이 적용되거나, 로봇 부하가 계속 작동 중인 경우 더 낮을 수 있습니다. 배터리 팩 측에서 직접 측정한 값을 사용하고 변환 손실을 두 번 계산하지 않도록 하십시오.
아키텍처 | 통제의 의미 |
|---|---|
도킹 스테이션은 차량 내 충전기에 전원을 공급합니다. | 도킹 스테이션의 전원 공급 장치는 충전기의 입력 제한을 충족해야 합니다. 내장 전자 장치가 배터리 충전을 조절합니다. |
외장형 충전기는 도크 접점을 통해 연결됩니다. | 외부 충전기는 배터리 팩의 제한 사항 및 정의된 활성화 또는 통신 인터페이스와 일치해야 합니다. |
통신 기능이 있는 도킹 스테이션 | 존재 여부, 준비 상태 또는 원격 측정 정보는 교환될 수 있지만, 안전은 구현된 제어 시스템에 달려 있습니다. |
데이터 버스가 없는 도킹 스테이션이라고 해서 반드시 제어가 불가능한 것은 아닙니다. 하드웨어 감지, 인터록 및 전용 온보드 충전기를 통해 유효한 아키텍처를 구성할 수 있습니다. 반대로, 통신 링크만으로는 전기적 호환성이나 안전 등급 기능을 보장할 수 없습니다.
1.2 접촉 형상에 맞춘 내비게이션 정확도
측면, 종방향, 수직 및 각도 도킹 허용 오차를 정의하십시오. 바닥면 변동, 탑재체 관련 편향 및 내비게이션 반복성을 포함하십시오. 접촉 적합성, 결합 깊이 및 힘은 로봇이나 도크에 손상을 주지 않고 허용 범위 전체에 걸쳐 적합한 연결을 유지해야 합니다.
접점을 닦는 것은 표면 오염을 어느 정도 관리하는 데 도움이 될 수 있지만, 세척이나 검사를 완전히 생략해서는 안 됩니다. 접점 재질, 도금, 전류 감쇠, 유지 및 교체 기준은 실제 공급업체의 자료를 참조하여 명시하십시오. 정렬 과정에서 지지되지 않은 전기 단자에 힘이 가해지지 않도록 하십시오.
파트 2: DC 충전 및 BMS 통신
2.1 충전기 조절 및 배터리 보호 기능 통합
충전기는 정상 전류와 전압을 제어합니다. BMS 허용 가능한 충전 한계를 알려주고 조건이 부적합할 경우 충전을 차단할 수 있습니다. 보호 차단은 일반적으로 고장 발생 시 작동하는 대응 방식이며, 모든 충전을 종료하는 일상적인 방법은 아닙니다.
많은 리튬 이온 시스템은 셀별 정전류/정전압 프로파일을 사용하며, 허용된 경우와 적절한 종료 기준이 있을 때만 저전류 복구를 수행합니다. 과방전된 팩에 무기한 미세 충전이나 임의적인 복구를 적용하지 마십시오. 정상 설정은 셀 및 팩 사양을 정확히 따라야 합니다.
저전류 셀 사전 조정과 전력 경로를 닫기 전 사전 충전 시스템 용량을 혼동하지 마십시오. 후자는 돌입 전류를 처리하며 저항, 제어 스위칭 또는 기타 엔지니어링 솔루션이 필요할 수 있습니다. 소프트웨어 연동만으로는 돌입 전류를 제한하거나 모든 전기적 오류를 감지할 수 없습니다.
2.2 애플리케이션 프로토콜 및 상태 머신 정의
CAN과 RS485는 서로 다른 인터페이스 계층을 지정하므로 두 제품의 상호 운용성을 보장하지 않습니다. 메시지 식별자, 스케일링, 단위, 바이트 순서, 업데이트 간격, 검사 및 펌웨어 호환성에 대해 합의해야 합니다. 충전 활성화, 전류 및 전압 제한, 온도 상태, 오류 및 준비 신호가 사용되는 경우 이를 문서화해야 합니다.
주 정부 | 필수 설계 결정 |
|---|---|
접근 및 탐지 | 로봇 존재 여부 및 허용된 정렬 위치는 어떻게 설정되는가? |
연결 자격 | 하드웨어가 실제로 지원하는 접점, 극성 및 전기 점검은 무엇입니까? |
충전 준비 완료 | 어떤 컨트롤러가 권한을 부여하며 유효한 제한 사항은 어떻게 얻어지는가? |
충전 | 전류 증가, 전압 조절, 열 감시 및 제한 업데이트 |
정지하고 도킹 해제하세요 | 전류 감소 방법, 필요한 곳에서 전력 차단 및 방출 확인 |
결함 | 안전한 응답, 경보, 재시도 횟수 제한 및 승인된 복구 |
누락되거나, 오래되었거나, 비현실적이거나, 충돌하는 데이터에 대한 안전한 동작 방식을 명시하십시오. 충전기는 통신 실패 후에도 이전의 고전류 요청을 무기한으로 사용해서는 안 됩니다. 일반적인 타임아웃 대신 시스템 위험 분석을 통해 응답 시간 및 대체 조건을 선택하십시오.
인터페이스가 특별히 설계 및 검증되지 않은 경우 전류가 흐르는 접점을 분리할 수 있는 움직임을 방지하십시오. 도킹 해제 전에 정지 요청과 전기적 응답을 조정하십시오. 필요한 보호 기능은 함대 네트워크 가용성과 관계없이 유지하십시오.
파트 3: 반복적인 작동 주기를 위한 기계적 인터페이스
3.1 접촉 저항, 발열 및 마모
충전 경로 전체(접점, 케이블, 단자, 스위칭 장치 및 연결부)를 평가하십시오. 저항 발열은 전류의 제곱에 비례하여 증가합니다. 예를 들어, 총 연결 저항이 5mΩ인 경우 20A에서 2W의 열이 발생합니다. 하지만 이 예시는 허용 가능한 온도 또는 저항 제한값이 아닙니다.
대표적인 충전 전류, 정렬 불량 및 노후 접점 조건에서 전압 강하 및 국부 온도를 측정합니다. 현장 상황에 적합한 반복 도킹, 진동 및 오염 조건을 포함합니다. 테스트 및 공급업체 지침을 바탕으로 허용 한계 및 검사 주기를 정의합니다.
팩 BMS는 도킹 접촉 저항을 자동으로 측정하지 않습니다. 감지를 위해서는 양쪽의 전압 측정, 접촉 온도 센서 또는 전용 진단 장치가 필요할 수 있습니다. 모든 연결을 셀 온도 모니터링으로 보호한다고 장담하기보다는 센서 적용 범위와 사각지대를 파악하는 것이 중요합니다.
3.2 환경 보호 및 서비스 접근성
실내 공장, 냉동 창고 및 실외 현장은 각기 다른 요구 사항을 가지고 있습니다. 먼지, 전도성 파편, 습기, 세척 화학 물질 및 해당되는 경우 결로 현상을 평가해야 합니다. 올바른 조립 및 연결 상태에 필요한 침투 보호 등급을 정의해야 합니다. 외함 등급만으로는 노출된 충전 접점을 자동으로 보호할 수 없습니다.
밀폐재와 통풍막은 설치에 적합하게 선택 및 검증되어야 합니다. 통풍구는 압력 평형을 유지하는 데 도움이 되지만 결로나 부식을 완전히 방지하는 것은 아닙니다. 실제 공기 흐름 및 예상 주변 환경 조건에 맞춰 밀폐 공간 온도와 접촉 가열을 테스트하십시오.
마모 부품을 안전하게 청소하거나 교체할 수 있도록 접근성을 확보하십시오. 손상된 접점, 느슨한 단자 및 열화된 씰에 대한 격리 지침과 기준을 포함하십시오. 지속적으로 운항하는 선단이라 하더라도 계획적인 정비와 도크를 안전하게 사용 중지시킬 수 있는 방법이 필요합니다.
파트 4: 차량 원격 측정, 안전 및 OEM 검증
4.1 원격 측정 데이터를 사용하여 에너지 문제와 도크 문제를 구분합니다.
도착 시간, 도킹 시도 횟수, 충전 활성화 전환, 배터리 충전 상태, 측정된 전류 및 전압, 제한 요인, 온도 및 오류를 기록합니다. 대기 시간, 정렬 시간, 활성 충전 시간 및 완료된 에너지 전송 시간을 구분합니다. 도크를 점유하고 있는 로봇이 반드시 전력을 공급받는 것은 아닙니다.
로봇, BMS 및 충전기 타임스탬프를 상호 연관시켜 반복적인 재시작이나 낮은 충전 전력을 진단합니다. 높은 충전 상태 추정치는 실제 측정된 충전 확인을 대체할 수 없습니다. 배터리 노후화에 따라 충전 상태 정확도를 검증하고 관련 로직을 보완하십시오.
원격 측정 데이터는 설정된 임계값 및 검증된 추세와 연계될 때 유지 보수 계획 수립에 도움이 될 수 있습니다. 하지만 90일 이내의 고장을 완벽하게 예측하거나 제품 수명 종료를 확실하게 예측할 수 있다고 주장해서는 안 됩니다. 실제로 사용 가능한 측정 데이터로 무엇을 감지할 수 있는지 정의하고, 오경보 및 누락된 고장을 평가해야 합니다.
질량, 유효 에너지, 충전 수용 능력, 온도 및 수명 요구 사항을 고려하여 셀의 화학적 특성을 선택하십시오. LiFePO4, NMC 및 LTO는 각각 장단점이 있지만, 화학적 특성 이름만으로는 고정된 사이클 수명이나 보장된 충전 시간을 알 수 없습니다. 선택한 셀이 의도된 작동 사이클 조건에서 성능을 발휘하는지 확인하십시오.
4.2 배터리, 충전기 및 로봇을 함께 검증합니다
적용 가능한 산업용 리튬 배터리의 경우, IEC 62619 안전 요구사항 및 테스트에 대해 다룹니다. ISO-3691 4 본 문서는 무인 산업용 트럭 및 해당 시스템(적용 가능한 AMR 포함)을 다룹니다. 관련 규정 준수 팀에 관련 버전, 지역별 적용 범위 및 제품 범위를 확인하십시오. 어느 참조 문서도 단독으로는 전체 충전 설비를 승인하는 것은 아닙니다.
대상 시장에 대한 충전기의 전기 안전, EMC 및 설치 요구 사항을 결정합니다. 운송 테스트 및 배터리 테스트 요약은 실제 사용 통합 승인과는 별개입니다. 사용 테스트 문서 제공된 구성과 그 제한 사항을 식별합니다.
정상 충전, 허용 가능한 배터리 저/고 상태, 온도 관련 한계, 도킹 실패, 접점 바운스, 통신 손실, 주 전원 공급 중단 및 제어된 도킹 해제를 검증합니다. 관련성이 있는 경우 전원 경로 과도 현상 및 시스템 용량 충전을 점검합니다. 자격을 갖춘 담당자와 적절한 시설을 이용하여 위험 고장 테스트를 수행합니다.
공급업체에 인터페이스 도면, 충전 사양, 애플리케이션 프로토콜 문서, 펌웨어 버전 및 합의된 변경 관리 정보를 요청하십시오. Large Power 지원할 수있다 로봇 배터리 통합 이러한 요구 사항을 기반으로 합니다. 요청 시 충전기 모델, 도킹 인터페이스, 로봇 부하 및 작동 주기를 제공하십시오. 맞춤형 배터리 솔루션.
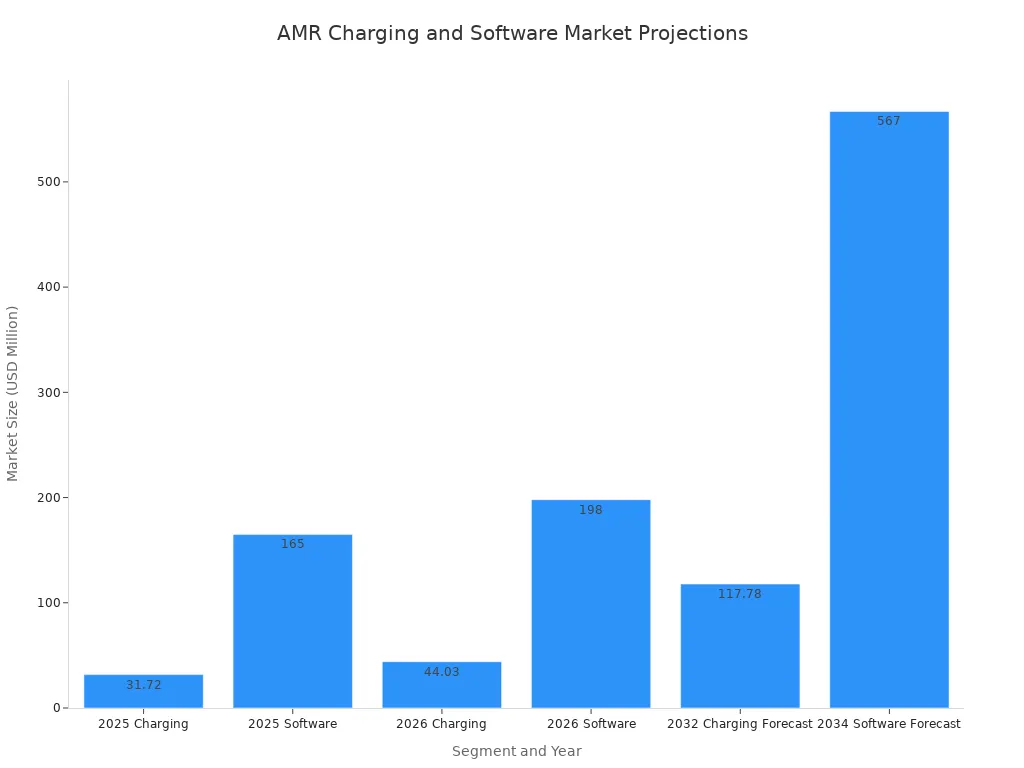
첨부된 그래픽의 시장 전망은 배경 정보 제공만을 목적으로 합니다. 이는 특정 충전 시스템의 엔지니어링 요구 사항을 설정하거나 성능을 예측하는 것이 아니므로, 상업적 의사 결정에 사용하기 전에 예측 자료의 출처를 반드시 확인하십시오.
안정적인 충전은 명확하게 정의된 책임과 검증된 인터페이스에서 비롯됩니다. 배터리 팩, 충전기 및 도킹 스테이션을 통합 시스템으로 승인한 다음, 접점, 배터리 셀, 펌웨어 및 충전 설정 변경을 관리하여 생산이 검증된 설계와 일관성을 유지하도록 하십시오.
FAQ
모든 AMR 충전기는 BMS와 직접 통신해야 하나요?
아니요. 일부 아키텍처는 하드웨어 제어 기능이 정의된 온보드 충전기를 사용합니다. 직접 통신이 필요한 경우 애플리케이션 프로토콜, 제한 사항 및 오류 동작을 명시해야 합니다. 연결이 끊어진 경우에도 설계는 안전하게 유지되어야 합니다.
악수가 성공적이었다는 사실이 접촉자가 안전하다는 것을 증명하는 것일까요?
아니요. 이는 구현 과정에서 실제로 확인하는 조건만 검증하는 것입니다. 접점 접촉, 전류 용량 및 발열은 기계적 및 전기적 검증이 필요합니다. 저항이나 국부적인 과열을 감지하려면 추가 센서가 필요할 수 있습니다.
기회비용 청구는 얼마나 오랫동안 지속되어야 할까요?
충전에 필요한 에너지, 사용 가능한 배터리 충전 전력 및 작동 범위를 고려하여 계산하십시오. 충전량 감소, 온도 제한, 로봇 부하 및 충전기 가용성을 포함해야 합니다. 모든 AMR에 적합한 고정된 충전 시간은 없습니다.
CAN 또는 RS485 제품은 추가 설정 없이 연결할 수 있습니까?
아니요. 전기적 인터페이스를 일치시키는 것은 시작점에 불과합니다. 메시지 정의, 타이밍, 단위, 주소 지정 및 오류 응답은 호환되어야 하며 테스트를 거쳐야 합니다.
충전 중 통신이 끊어지면 어떻게 해야 할까요?
시스템은 지정된 시간 내에 검증된 대체 동작 또는 중지 동작으로 전환되어야 합니다. 만료된 제한값, 경보, 재시도 및 복구 처리를 정의하십시오. 마지막 요청으로 계속 진행하는 것이 안전하다고 가정하지 마십시오.
함대 배치 전에 어떤 테스트가 중요합니까?
조립된 시스템의 충전 동작, 접점 온도, 허용 오차, 마모, 환경 노출 및 오류 반응을 검증합니다. 도킹 해제 전에 전류 차단이 정상적으로 작동하는지 테스트하고, 원격 측정 데이터가 도킹과 실제 에너지 전송을 구분하는지 확인합니다.


