

Szybka odpowiedź: Określ złącze typu blind-mate, wykorzystując najgorsze możliwe przesunięcia dokowania robota, wymaganą sekwencję styków i przewidywaną liczbę cykli łączenia. Sprawdź te wymagania w rzeczywistych szynach, zatrzasku i obudowie. Jeśli pakiet można podłączyć pod napięciem, sprawdź oddzielnie częściowe włożenie i zachowanie hosta podczas włączania zasilania.
Złącze typu blind-mate to interfejs wtyczki i gniazda służący do łączenia w sytuacjach, gdy stykające się powierzchnie nie są widoczne lub nie można ich ustawić ręcznie.
W tym artykule wyrównanie, kolejność styków i trwałość połączenia traktowane są jako powiązane zmienne projektowe dla akumulatorów litowych, a nie jako osobne specyfikacje. Każda główna sekcja kończy się opisem dopasowania, zgodności i kosztów. Koncentrujemy się na tolerancji dokowania specyficznej dla robota, częściowym wsunięciu i walidacji, a nie na ogólnym interfejsie wyjmowanego akumulatora.
Na wynos
Funkcje prowadzące i mocowania pływające korygują niewielkie odchylenia, ale należy zmierzyć rzeczywisty stos tolerancji.
Kołki o różnej długości ustalają kolejność, w jakiej wykonywane są styki: najpierw uziemienie, potem zasilanie, a na końcu sygnał, dzięki czemu podłączanie na gorąco jest bezpieczne.
Przetestuj częściowe włożenie, aby upewnić się, że nie będzie przepływu prądu i nie nastąpi żaden błąd BMS, gdy dokowanie zatrzyma się w połowie.
Dopasuj żywotność złącza do składu chemicznego akumulatora: pakiety LiFePO4 wymagają wyższych wartości cykli ładowania niż pakiety NMC.
Przetestuj złącza za pomocą własnej stacji dokującej i przetestuj cykl pracy, a nie tylko parametry podane w karcie katalogowej.
Część 1: Wyrównanie złączy akumulatorów Blind-Mate w robotach
1.1 Funkcje przewodnika i mocowania pływakowe
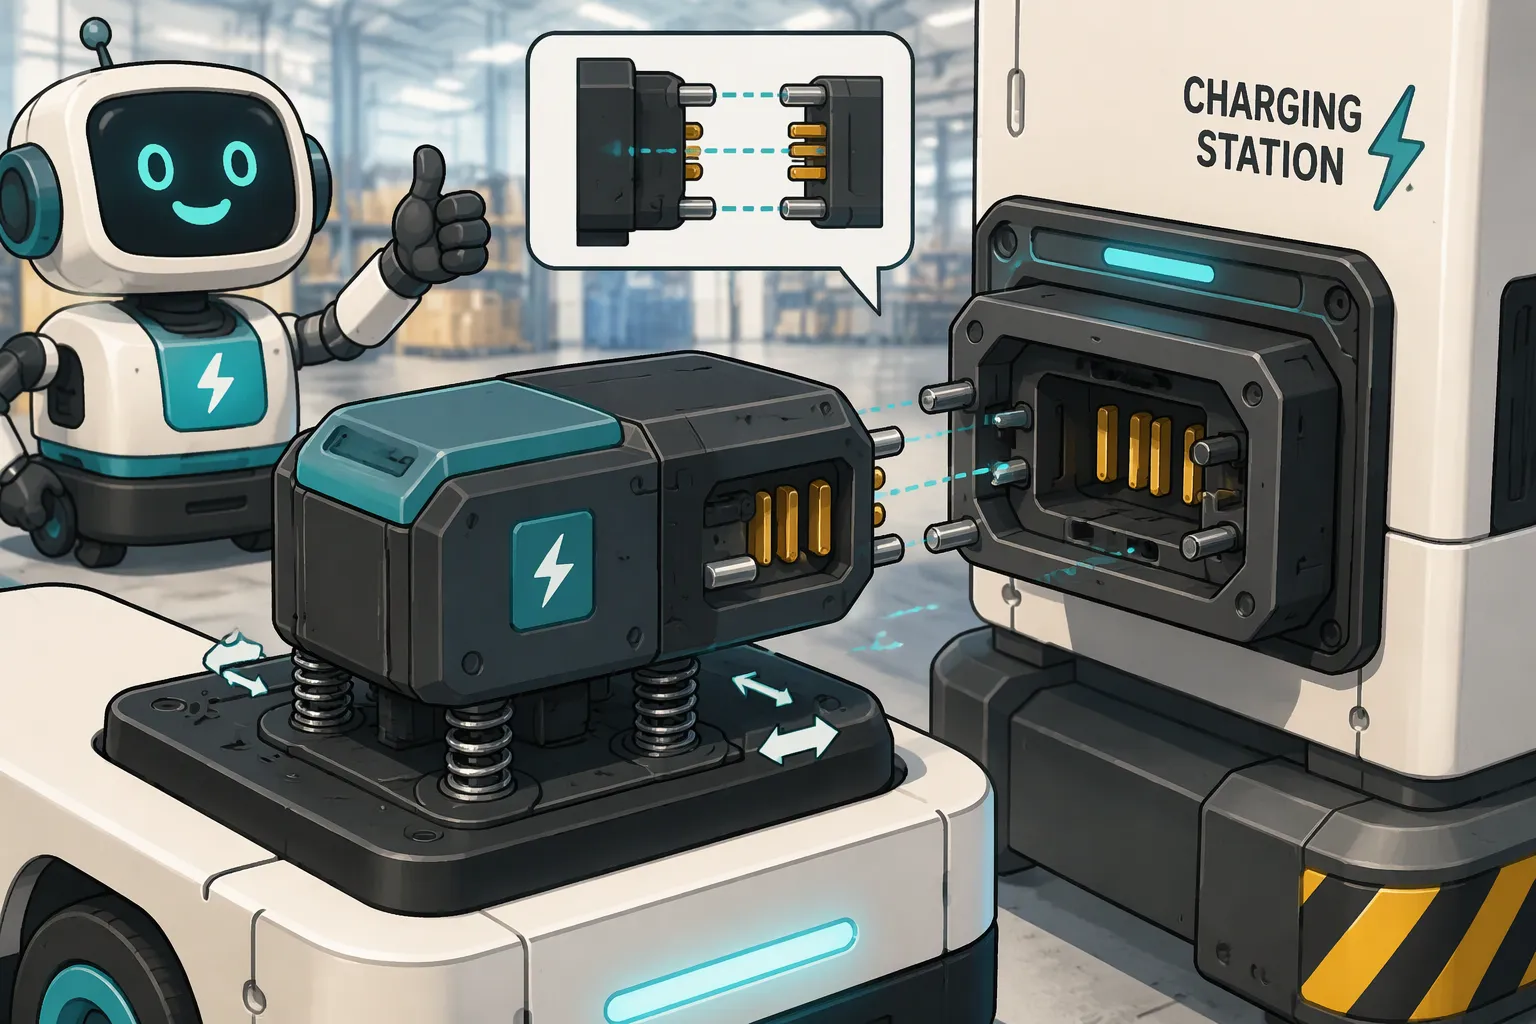
Wyrównywanie rozpoczyna się, zanim nastąpi kontakt styków. Fazy i nachylenia na wtyczce i gnieździe prowadzą obie połówki do siebie podczas ich zbliżania. Szerokie nachylenie zamienia duże przesunięcie boczne w niewielki ruch korekcyjny. Kołki prowadzące i szczeliny prowadzące przejmują kontrolę, gdy powierzchnie styku są blisko siebie. Elementy te najpierw absorbują błąd kąta, następnie błąd boczny, i centrują interfejs przed połączeniem kołków.
Seria złączy pływających zapewnia dodatkową korekcję. Korpus złącza montowany jest na sprężynowej lub przesuwnej podstawie. Podstawa ta porusza się o kilka dziesiątych milimetra w dowolnym kierunku, umożliwiając złączu znalezienie odpowiedniego miejsca. Mocowania pływające sprawdzają się w ciasnych przestrzeniach, takich jak akumulator schowany za tylnym panelem robota. Przesuw złącza pływającego musi być większy niż pozostała niewspółosiowość po dokowaniu. W przeciwnym razie złącze opada do dołu, a elementy prowadzące przejmują pełne obciążenie.
Magazynowe stacje ładowania AMR i AGV są codziennie uzależnione od tej kombinacji. Pojazd flotowy cofa do stacji z powtarzalnością co do centymetra, a elementy prowadzące wypełniają pozostałą lukę. Roboty medyczne wymagają delikatniejszego hamowania, ponieważ gwałtowne zatrzymanie może naruszyć ładunek. Jednostki patrolowe dokują na zewnątrz, gdzie rozszerzalność cieplna powoduje przesunięcie mocowania w ciągu dnia. Interfejs NASA dokujący do ślepego partnera, sterowany przez robota, pokazuje tę samą zasadę w większej skali: ramię robota ustawia połówki, a interfejs dopełnia połączenia konstrukcyjnego i elektrycznego bez udziału człowieka.
1.2 Sprawdzanie stosu tolerancji i dokowania
Błąd wyrównania narasta w trzech elementach: podwoziu robota, akumulatorze i mocowaniu złącza. Każdy element ma swoją własną tolerancję wymiarową, a każde połączenie zwiększa stopień wyrównania. Większość złączy typu „blind-mate” nadal wymaga stosunkowo wąskich tolerancji wyrównania, nawet w przypadku mocowań pływających. Luźna tolerancja podwozia może wyczerpać cały budżet pływający, zanim złącze wykryje jakikolwiek błąd.
Walidacja musi uwzględniać rzeczywisty stos, a nie nominalny rysunek. Inżynierowie powinni zbudować urządzenie dokujące, zamontować rzeczywisty pakiet oraz zarejestrować przesunięcie boczne i kątowe przy pierwszym kontakcie w wielu cyklach podejścia. Ten test ujawnia najgorszy przypadek, w którym ugięcie podwozia, ugięcie pakietu i błąd mocowania pokrywają się w tym samym kierunku.
Dopasowanie aplikacji decyduje o wyborze między ciasnym a luźnym ustawieniem. Akumulatory LiFePO4 nadają się do dokowania flot o wysokiej cykliczności, gdzie powtarzalne ustawienie zapewnia trwałość styków przez tysiące połączeń. Akumulatory NMC nadają się do platform o dużej gęstości energetycznej, gdzie masa i sztywność akumulatora wpływają na zmianę układu. Zgodność ma tutaj znaczenie: norma IEC 62133-2 dotyczy bezpieczeństwa ogniw i akumulatorów litowych w zastosowaniach przenośnych, norma UL 2054 dotyczy akumulatorów domowych i komercyjnych, a norma ISO 3691-4 dotyczy autonomicznych wózków przemysłowych i ich systemów. Ciaśniejsze ustawienie wiąże się z większymi kosztami obróbki i precyzją mocowania. Luźniejsze ustawienie obniża koszty, ale przenosi obciążenie na styki i prowadnice. Właściwa równowaga zależy od powtarzalności dokowania, wielkości floty i dostępu serwisowego.
Część 2: Sekwencja kontaktów dla bezpiecznego przesyłu mocy
2.1 Przesunięte styki i bezpieczeństwo podłączania na gorąco
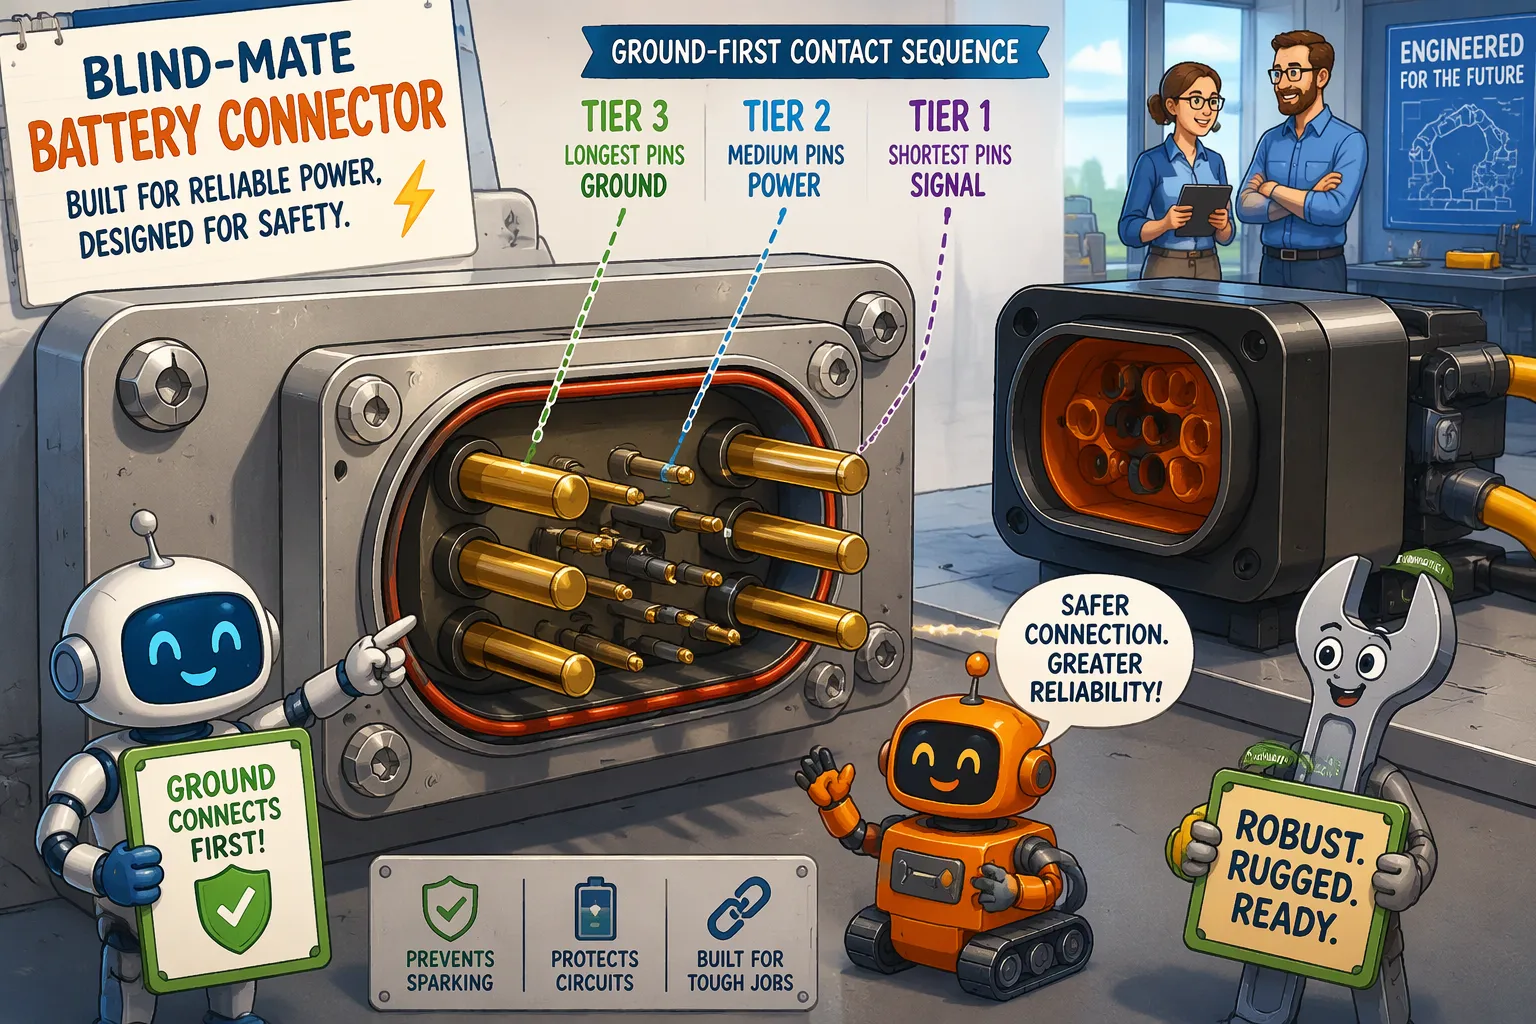
Sekwencja styków to mechaniczny schemat wbudowany w długość pinów. Typowy układ wykorzystuje trzy warstwy. Piny przedstykowe są najdłuższe i stykają się jako pierwsze; przenoszą masę i sygnał niskiego poziomu, dzięki czemu pakiet i robot dzielą punkt odniesienia przed przepływem prądu. Główne piny zasilania znajdują się w środkowej warstwie i zamykają ścieżkę wysokiego prądu. Piny zastykowe są najkrótsze i zamykają się jako ostatnie; przenoszą linie stanu, aktywacji lub blokady, które informują system o zakończeniu parowania.
Inżynierowie powinni potwierdzić tę kolejność na samym złączu, a nie zakładać jej istnienia. Długości pinów różnią się w zależności od serii, a w niektórych projektach zamieniono poziomy lub umieszczono piny sygnałowe w osobnej obudowie. Połączenie na ślepo i podłączenie pod napięciem to również oddzielne problemy. Złącze może idealnie się ze sobą połączyć i nadal wytwarzać łuk elektryczny, jeśli piny zasilania zamkną się przed masą.
Bezpieczeństwo w trybie hot-plug zależy od kolejności uziemienia. Gdy robot dokuje z podłączonym zasilaniem, styk uziemienia przed stykiem wyrównuje potencjał, zanim styki zasilania się zetkną. Ten krok ogranicza łuk elektryczny na stykach zasilania i kontroluje prąd rozruchowy przepływający do pojemności wejściowej modułu. Bez niego szybki skok napięcia może spowodować zadziałanie systemu zarządzania akumulatorem w celu zabezpieczenia nadprądowego lub zwarciowego, a dokowanie ulegnie awarii, mimo że mechaniczne dopasowanie zostało wykonane pomyślnie. Ta sama logika działa w odwrotnej kolejności podczas rozłączania: uziemienie musi zostać przerwane jako ostatnie, więc linia aktywująca zostaje najpierw rozłączona, a system całkowicie odcina tor zasilania. System BMS, który blokuje błąd w przypadku wystąpienia łuku elektrycznego, utrzyma moduł w trybie offline do czasu zresetowania, co jest kosztowne w przypadku floty. Projektanci zainteresowani informacjami na temat progów bezpieczeństwa mogą zapoznać się z Podstawy BMS i PCM.
2.2 Częściowe wstawienie i weryfikacja sekwencji
Robot czasami zatrzymuje się w połowie dokowania. Napęd się zatrzymuje, przeszkoda blokuje dojazd lub dok traci wyrównanie na ostatnim centymetrze. W takim stanie styki wstępnego styku mogą się stykać, podczas gdy styki zasilania pozostają otwarte. Pakiet widzi masę i sygnał, ale nie widzi głównej ścieżki, a robot odczytuje niekompletne dopasowanie.
Dobrze zaprojektowana sekwencja przekształca ten stan w wykrywalny sygnał. Linia aktywacji po zetknięciu pozostaje otwarta do momentu pełnego wsunięcia, dzięki czemu sterownik robota widzi komunikat „niegotowy” i może wycofać się i podjąć ponowną próbę. Niektóre konstrukcje dodają dedykowany pin wykrywania dopasowania na najkrótszym poziomie w tym samym celu. Weryfikacja powinna zostać przeprowadzona w ramach testu urządzenia dokującego: inżynierowie powinni wydać polecenie częściowego podejścia, utrzymania pozycji i potwierdzić brak przepływów energii oraz brak zatrzaśnięć błędów BMS.
Dopasowanie aplikacji kształtuje liczbę pinów. Pakiety LiFePO4 w magazynach, w pojazdach AMR i AGV, korzystają z pełnej sekwencji z liniami włączającymi i termistorowymi, ponieważ tysiące zdarzeń dokowania zwielokrotniają ryzyko pojedynczego złego dopasowania. Pakiety NMC w energochłonnych platformach medycznych lub bezpieczeństwa często wymagają tych samych linii do monitorowania temperatury. Pakiety LCO i LMO rzadziej pojawiają się w robotach dokujących, gdzie żywotność i margines termiczny mają większe znaczenie. Zgodność z normami dla pakietów: IEC 62133-2 i UL 2054 dotyczą akumulatora, a ISO 3691-4 systemu wózków autonomicznych. Dodatkowe piny sygnałowe zwiększają koszt złącza i siłę wkładania, dlatego konstrukcje zasilane wyłącznie prądem nadają się do doków niskonapięciowych o niskiej częstotliwości, w których system BMS samodzielnie radzi sobie z prądem rozruchowym.
Część 3: Żywotność złączy akumulatorów Blind-Mate w robotach
3.1 Testowanie cykliczne i mechanizmy degradacji
Liczba cykli w kartach katalogowych pochodzi z testów na czystym stanowisku laboratoryjnym. Rzeczywiste cykle pracy robota wiążą się z kurzem, wibracjami i częściowymi połączeniami. Inżynierowie powinni testować trwałość połączeń, wykonując rzeczywisty ruch dokowania, a nie prosty ruch laboratoryjny. Testy te są prowadzone w oparciu o kilka norm:
Norma IEC 60512 podaje metody badań rezystancji styku i wzrostu temperatury.
Norma IEC 61984 ustala kryteria bezpieczeństwa i wytrzymałości mechanicznej złączy.
Norma UL 1977 dotyczy złączy składowych danych, sygnałów i zasilania w Ameryce Północnej.
Norma CSA C22.2 nr 182.3 dotyczy bezpieczeństwa i konstrukcji złączy.
Degradacja następuje na skutek czterech mechanizmów. Zużycie stykowe powoduje utratę materiału przy każdym połączeniu. Korozja cierna tworzy warstwy tlenków przy niskich amplitudach drgań, a opór rośnie. Przetarcie powłoki odsłania stop bazowy, który koroduje szybciej. Przesunięcie siły wciskania wskazuje na zmianę geometrii styku. Złącze szufladowe z łączeniem bez łączenia, obliczone na 500–2,000 cykli, jak podaje Anern, pokazuje, jak szeroki może być zakres.
3.2 Powłoki, materiały i wskaźniki żywotności
Wybór powłoki galwanicznej musi być zgodny z liczbą cykli, a nie z natężeniem prądu. Cynowanie wymaga przetarcia o 1.5–2.5 mm z umiarkowaną siłą, aby rozbić tlenek, zgodnie z szyną Sybusbar. Takie przetarcie jest odpowiednie dla dostępu serwisowego, ale nie nadaje się do stacji wymiany wysokoczęstotliwościowej. Złoto toleruje dłuższe przetarcie i jest odporne na zużycie cierne, ale złoto na stykach zasilania wysokoprądowego jest zbyt drogie; projektanci rezerwują je dla pinów sygnałowych w tej samej obudowie.
Wskaźniki żywotności powinny odzwierciedlać skład chemiczny ogniw. Pakiety LiFePO4 o wydajności 2,000–5,000 cykli uzasadniają zastosowanie złącza o odpowiedniej wytrzymałości. Pakiety NMC o wydajności 500–1,000 cykli wymagają mniejszej wydajności. Są to zakresy referencyjne na poziomie ogniw, a nie gwarancje dotyczące pakietów.
Dopasowanie do aplikacji, zgodność z przepisami i koszt niezawodnego połączenia decydują o decyzji. Norma IEC 60529 ma zastosowanie, gdy obudowa wymaga stopnia ochrony IP, a stopień ten musi być zgodny z zmontowanym systemem. Norma IEC 60664-1 reguluje koordynację izolacji. Zweryfikuj kandydatów za pomocą własnego urządzenia dokującego i testu cyklu pracy.
Wyrównanie, kolejność styków i trwałość połączenia tworzą jeden system konstrukcyjny. Luźniejsze mocowania pływaków ułatwiają dokowanie, ale obciążają styki. Dłuższe styki wstępne poprawiają bezpieczeństwo podłączania na gorąco, ale zwiększają siłę wkładania. Amphenol LTW ocenia swoje złącze wymienne na plus lub minus 1.5 mm pływaka X/Y i IP67 w stanie połączonym i niepołączonym, co pokazuje, że opublikowane dane dotyczące pływaków uwzględniają tylko jedną oś.
Lista kontrolna wyboru powinna obejmować tolerancję dokowania, prąd i napięcie ciągłe, zapotrzebowanie na sygnał, wymagania dotyczące podłączania podczas pracy, przewidywaną liczbę cykli, stopień ochrony przed wnikaniem, zgodność z normami oraz koszt niezawodnego połączenia. Przewodnik zakupowy Alibaba sugeruje, aby dążyć do osiągnięcia co najmniej 5,000 cykli znamionowych i planować wymianę złącza co 18 do 36 miesięcy.
Zweryfikuj potencjalne złącza akumulatorowe Blind-Mate dla robotów za pomocą własnego urządzenia dokującego i testu cyklu pracy. Same dane dotyczące cyklu pracy nie pozwolą przewidzieć wydajności floty.
FAQ
Czy złącze typu blind-mate eliminuje konieczność precyzyjnego wyrównania stacji dokującej?
Nie. Elementy prowadzące i mocowania pływające korygują jedynie niewielkie przesunięcia. Większość złączy typu „blind-mate” nadal wymaga dość wąskich tolerancji wyrównania. Skok pływaka musi być większy niż pozostała niewspółosiowość po dokowaniu. Inżynierowie powinni zmierzyć rzeczywisty stos tolerancji w obudowie, obudowie i mocowaniu, zanim zaufają opublikowanym wartościom pływaka.
Czy robot może bezpiecznie podłączyć akumulator litowo-jonowy na gorąco bez użycia sekwencyjnego złącza?
Bezpieczeństwo w przypadku podłączania na gorąco zależy od rzeczywistej kolejności styków, a nie od etykiety złącza. Sekwencja uziemienia ogranicza łuk elektryczny i prąd udarowy. Sekwencja zasilania może aktywować zabezpieczenie nadprądowe BMS, nawet gdy styk mechaniczny wygląda na czysty. Inżynierowie powinni sprawdzić układ styków w rzeczywistej części i przetestować podłączenie pod napięciem.
Co się dzieje, gdy robot zatrzymuje się w połowie dokowania?
Piny wstępnego styku mogą się stykać, podczas gdy piny zasilania pozostają otwarte. Dobrze zaprojektowany interfejs wykorzystuje najkrótszy pin włączający lub wykrywający dopasowanie do zgłoszenia niekompletnego dopasowania. Kontroler widzi wtedy komunikat „niegotowy”, wycofuje się i próbuje ponownie. Test urządzenia dokującego powinien nakazać częściowe podejście i potwierdzić brak przepływu prądu oraz brak zatrzasków błędów BMS.
Na ile cykli łączenia powinno być przystosowane złącze akumulatora robota?
Parametry powinny odpowiadać obciążeniu akumulatora. Akumulatory LiFePO4 o wydajności 2,000–5,000 cykli pracy uzasadniają zastosowanie złącza o podobnej wytrzymałości. Akumulatory NMC o wydajności 500–1,000 cykli pracy wymagają mniejszej wydajności. Są to zakresy referencyjne na poziomie ogniw, a nie gwarancje dotyczące akumulatorów. Wspomniany wcześniej poradnik zakupowy sugeruje, aby w przypadku stacji dokujących o dużym natężeniu ruchu dążyć do osiągnięcia co najmniej 5,000 cykli znamionowych.
Które normy dotyczą złączy akumulatorowych typu „ślepo łączonych” w robotach?
Norma IEC 60512 obejmuje metody badania rezystancji styku i wzrostu temperatury. Norma IEC 61984 określa kryteria bezpieczeństwa i wytrzymałości mechanicznej złączy. Normy UL 1977 i CSA C22.2 nr 182.3 dotyczą złączy komponentów w Ameryce Północnej. Bezpieczeństwo pakietów jest zgodne z normami IEC 62133-2 i UL 2054. Wózki autonomiczne podlegają normie ISO 3691-4, a stopień ochrony przed wnikaniem jest zgodny z normą IEC 60529.


