

Para um carregamento confiável de robôs móveis autônomos (AMR), é necessário que a bateria, o carregador, o controlador do robô e o mecanismo de acoplamento funcionem como um sistema integrado. Um robô pode chegar à base de carregamento com sucesso, mas falhar no carregamento porque os contatos estão apenas parcialmente engatados, os limites da bateria foram interpretados incorretamente ou o carregador e o controlador discordam sobre o estado de prontidão.
Para os fabricantes de equipamentos originais (OEMs), a integração começa com a especificação da interface e uma sequência operacional validada. Selecionar uma bateria pela tensão nominal ou escolher um carregador por ter CAN não é suficiente. Defina os limites elétricos, o comportamento da comunicação, a geometria dos contatos e as respostas a falhas antes da implantação na frota.
Resposta rápida: Alinhe toda a faixa de tensão da bateria e a corrente de carga permitida com o carregador, defina o protocolo de aplicação do BMS e o comportamento de tempo limite e valide as tolerâncias de acoplamento e o aquecimento dos contatos. O carregador regula o carregamento; o BMS fornece limites e proteção de acordo com seu projeto; o controlador do robô coordena o acoplamento e o movimento. Verifique a segurança do início, da parada e do desacoplamento em condições normais e de falha.
Principais lições
Diferencie uma base de carregamento que fornece energia de entrada para um carregador de bordo de um carregador externo conectado diretamente à bateria.
Especifique mensagens, unidades, temporização e comportamento em caso de falha, não apenas o hardware CAN ou RS485.
Teste os contatos de carregamento em condições realistas de desalinhamento, desgaste, contaminação e corrente.
Determine a duração do carregamento de oportunidade com base na energia utilizável e nas janelas de carregamento disponíveis.
Utilize a telemetria para diagnóstico e planejamento sem assumir a previsão garantida de falhas.
Parte 1: Noções básicas de integração da bateria AMR e da base de carregamento
1.1 Comece com o Orçamento de Energia e a Arquitetura de Carregamento
Analise o perfil operacional do robô, incluindo deslocamento, elevação, tempo ocioso dos componentes eletrônicos e cargas auxiliares. Estabeleça a energia útil da bateria, os requisitos de reserva e os períodos de recarga. Recarga de oportunidade significa usar os períodos ociosos disponíveis para recarregar; não se trata necessariamente de uma sessão de 10 a 20 minutos.
A título de exemplo, 500 W de potência líquida medida entrando na bateria durante 12 minutos fornecem aproximadamente 100 Wh. A recarga real pode ser menor quando a carga diminui, os limites de temperatura se aplicam ou as cargas do robô permanecem ativas. Use medições no próprio conjunto de baterias e evite contabilizar as perdas de conversão duas vezes.
Plataforma | Implicação de controle |
|---|---|
A base de carregamento alimenta um carregador de bordo. | A fonte de alimentação da base deve estar de acordo com os limites de entrada do carregador; os componentes eletrônicos de bordo regulam o carregamento da bateria. |
O carregador externo se conecta através dos contatos da base. | O carregador externo deve ser compatível com os limites da bateria e com a interface de habilitação ou comunicação definida. |
Dock com capacidade de comunicação | Presença, prontidão ou telemetria podem ser trocadas, mas a segurança depende dos controles implementados. |
Uma base de carregamento sem barramento de dados não é necessariamente descontrolada. Detecção de hardware, intertravamentos e um carregador de bordo dedicado podem formar uma arquitetura válida. Por outro lado, um link de comunicação não garante, por si só, compatibilidade elétrica ou uma função com classificação de segurança.
1.2 Ajustar a precisão da navegação à geometria de contato
Defina as tolerâncias de acoplamento lateral, longitudinal, vertical e angular. Inclua variações no piso, deflexão relacionada à carga útil e repetibilidade da navegação. A conformidade do contato, a profundidade de engate e a força devem manter uma conexão qualificada em toda a área permitida, sem danificar o robô ou a doca.
A limpeza dos contatos pode ajudar a controlar parte da contaminação superficial, mas não elimina a necessidade de limpeza ou inspeção. Especifique o material do contato, o revestimento, a redução de corrente, os critérios de retenção e substituição com base nos dados do fornecedor. Evite aplicar forças de alinhamento em terminais elétricos sem suporte.
Parte 2: Carregamento CC e comunicação BMS
2.1 Regulação do carregador coordenado e proteção da bateria
O carregador controla a corrente e a tensão normais. BMS Pode comunicar os limites de carregamento permitidos e inibir o carregamento quando as condições forem inadequadas. A desconexão de proteção é normalmente uma resposta a falhas, não o método de rotina para interromper todas as cargas.
Muitos sistemas de íon-lítio utilizam um perfil de corrente constante/tensão constante específico para cada célula, com recuperação de corrente reduzida apenas quando permitido e com critérios de término adequados. Não aplique carga lenta indefinida ou recuperação arbitrária a uma bateria descarregada em excesso. As configurações normais devem seguir as especificações exatas das células e da bateria.
Não confunda o pré-condicionamento de células de baixa corrente com a capacitância do sistema de pré-carga antes do fechamento de um circuito de alimentação. Esta última aborda a corrente de pico e pode exigir um resistor, comutação controlada ou outra solução de engenharia. Um protocolo de software, por si só, não limita a corrente de pico nem detecta todas as falhas elétricas.
2.2 Defina o Protocolo de Aplicação e a Máquina de Estados
CAN e RS485 especificam camadas de interface diferentes e não tornam dois produtos interoperáveis. Definam em conjunto os identificadores de mensagens, escalas, unidades, ordem dos bytes, intervalos de atualização, verificações e compatibilidade de firmware. Documentem a habilitação de carga, os limites de corrente e tensão, o status de temperatura, as falhas e os sinais de prontidão, quando aplicáveis.
Estado | Decisão de projeto necessária |
|---|---|
Abordagem e detecção | Como a presença do robô e o alinhamento permitido são estabelecidos. |
Qualificação de conexão | Quais verificações de contato, polaridade e elétricas o hardware realmente suporta. |
Pronto para carregar | Qual controlador concede permissão e como os limites válidos são obtidos? |
Carregamento | Rampa de corrente, regulação de tensão, supervisão térmica e atualizações de limites |
Pare e desencaixe | Como a corrente é reduzida, a energia é isolada onde necessário e a liberação é confirmada. |
Culpa | Resposta segura, alarme, limites de tentativas e recuperação autorizada. |
Especifique o comportamento seguro para dados ausentes, desatualizados, implausíveis ou conflitantes. Um carregador não deve continuar indefinidamente usando uma solicitação antiga de alta corrente após uma falha de comunicação. Selecione o tempo de resposta e as condições de fallback por meio da análise de risco do sistema, em vez de um tempo limite genérico.
Impeça movimentos que separem os contatos condutores de corrente, a menos que a interface seja especificamente projetada e validada para isso. Coordene a solicitação de parada e a resposta elétrica antes da desacoplagem. Mantenha as funções de proteção necessárias independentes da disponibilidade da rede da frota.
Parte 3: Interfaces mecânicas para ciclos de trabalho repetidos
3.1 Resistência de contato, aquecimento e desgaste
Avalie todo o percurso de carregamento: contatos, cabo, terminais, dispositivos de comutação e conexões. O aquecimento resistivo aumenta com o quadrado da corrente. Por exemplo, uma resistência total de conexão de 5 mΩ dissipa 2 W a 20 A. Este exemplo não representa um limite aceitável de temperatura ou resistência.
Meça a queda de tensão e a temperatura local sob condições representativas de corrente de carga, desalinhamento e contato envelhecido. Inclua acoplamento repetido, vibração e contaminação, conforme apropriado para o local. Defina os limites de aceitação e os intervalos de inspeção com base nos testes e nas orientações do fornecedor.
Um sistema de gerenciamento de baterias (BMS) não mede automaticamente a resistência de contato de acoplamento. A detecção pode exigir medições de tensão em ambos os lados, sensores de temperatura de contato ou diagnósticos dedicados. Identifique a cobertura do sensor e os pontos cegos, em vez de prometer que o monitoramento da temperatura da célula protege todas as conexões.
3.2 Proteção Ambiental e Acesso aos Serviços
Fábricas em ambientes fechados, câmaras frigoríficas e locais externos apresentam requisitos diferentes. Avalie a presença de poeira, detritos condutores, umidade, produtos químicos de limpeza e condensação, quando aplicável. Defina a proteção contra entrada de água e poeira necessária para a montagem e conexão corretas; a classificação da caixa não cobre automaticamente os contatos de carregamento expostos.
As vedações e membranas de ventilação devem ser selecionadas e validadas para a instalação. Uma ventilação pode auxiliar na equalização da pressão, mas não garante a ausência de condensação ou corrosão. Teste a temperatura do invólucro e o aquecimento por contato com o fluxo de ar real e as condições ambientais esperadas.
Garanta o acesso seguro para limpeza ou substituição de componentes sujeitos a desgaste. Inclua instruções e critérios de isolamento para contatos danificados, terminais soltos e vedações deterioradas. Mesmo uma frota em operação contínua necessita de manutenção planejada e de um método seguro para desativar uma doca.
Parte 4: Telemetria da Frota, Segurança e Validação do Fabricante Original
4.1 Utilize a telemetria para separar problemas de energia de problemas de atracação.
Registre o tempo de chegada, as tentativas de acoplamento, as transições de ativação de carga, o estado de carga da bateria, a corrente e a tensão medidas, os motivos das limitações, a temperatura e as falhas. Distinga o tempo de espera na fila, o tempo de alinhamento, o tempo de carregamento ativo e a transferência de energia concluída. Um robô que ocupa uma doca não está necessariamente recebendo energia.
Correlacione os registros de data e hora do robô, do BMS e do carregador para diagnosticar reinicializações repetidas ou baixa potência de carga. Uma estimativa alta do estado de carga não substitui a confirmação da carga medida. Valide a precisão do estado de carga e a lógica de reserva à medida que a bateria envelhece.
A telemetria pode auxiliar no planejamento de manutenção quando vinculada a limites estabelecidos e tendências validadas. Não afirme ter uma previsão universal de falhas em 90 dias ou uma previsão garantida de fim de vida útil. Defina o que as medições disponíveis podem realmente detectar e avalie alarmes falsos, bem como falhas não detectadas.
Escolha a composição química considerando massa, energia utilizável, capacidade de carga, temperatura e requisitos de vida útil. LiFePO4, NMC e LTO apresentam vantagens e desvantagens, mas os nomes das composições químicas não estabelecem uma vida útil fixa ou uma duração de carregamento garantida. Qualifique as células escolhidas de acordo com o ciclo de trabalho pretendido.
4.2 Valide a bateria, o carregador e o robô em conjunto.
Para baterias de lítio industriais aplicáveis, IEC 62619 Aborda os requisitos e testes de segurança. ISO-3691 4 Aborda empilhadeiras industriais autônomas e seus sistemas, incluindo os robôs móveis autônomos (AMRs) aplicáveis. Confirme as edições relevantes, a adoção regional e o escopo do produto com a equipe de conformidade responsável. Nenhuma das referências, isoladamente, aprova uma instalação de carregamento completa.
Determine os requisitos de segurança elétrica, EMC e instalação do carregador para o mercado-alvo. Os resumos dos testes de transporte e dos testes de bateria são independentes da aprovação de integração em uso. documentação de teste que identifica a configuração fornecida e suas limitações.
Validar o carregamento normal, os estados de bateria permitidos (baixo e alto), os limites relacionados à temperatura, falhas de acoplamento, oscilação de contato, perda de comunicação, interrupção da rede elétrica e desacoplamento controlado. Verificar transientes no circuito de energia e o carregamento da capacitância do sistema, quando aplicável. Realizar testes de falhas perigosas com pessoal qualificado e em instalações apropriadas.
Solicite aos fornecedores desenhos de interface, especificações de carregamento, documentação do protocolo de aplicação, versões de firmware e controle de alterações acordado. Large Power pode suportar integração de bateria em robôs Com base nesses requisitos, forneça o modelo do carregador, a interface de acoplamento, as cargas do robô e o ciclo de trabalho ao solicitar um solução de bateria personalizada.
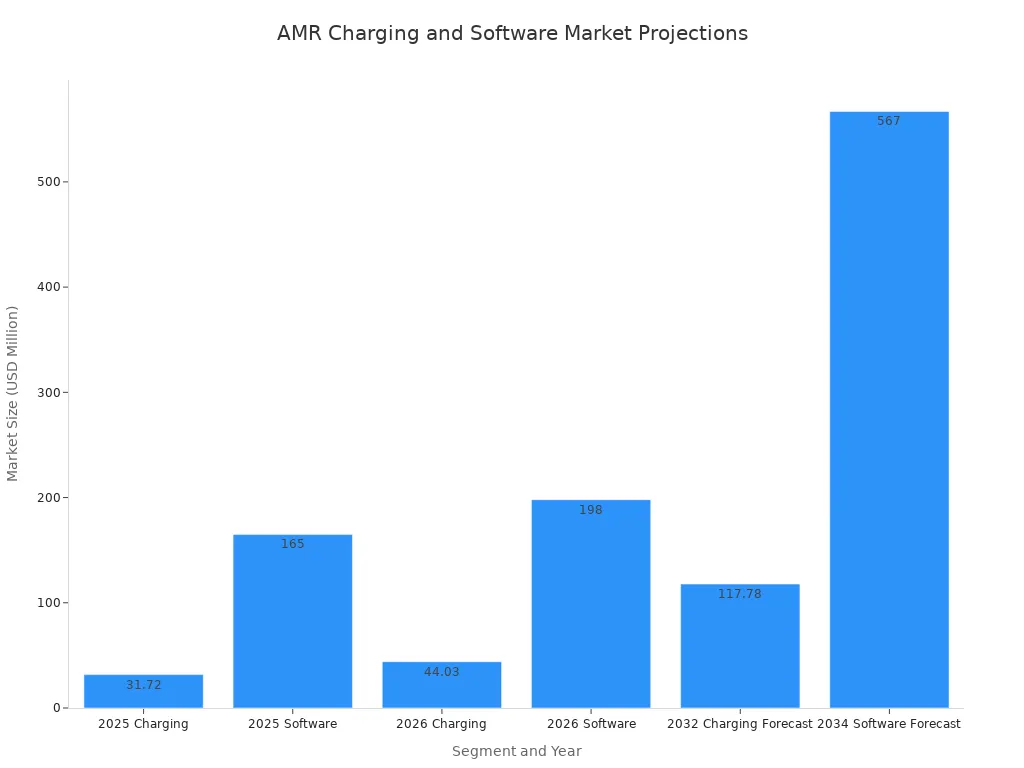
As projeções de mercado no gráfico anexo fornecem apenas contexto geral. Elas não estabelecem requisitos de engenharia nem preveem o desempenho de um sistema de carregamento específico; verifique as fontes originais das previsões antes de usar seus dados em decisões comerciais.
Um carregamento confiável depende de responsabilidades definidas e interfaces verificadas. Aprove a bateria, o carregador e a base como um sistema coordenado e, em seguida, controle as alterações nos contatos, nas células, no firmware e nas configurações de carregamento para que a produção permaneça consistente com o projeto validado.
Perguntas frequentes
Todo carregador AMR precisa de comunicação direta com o BMS?
Não. Algumas arquiteturas utilizam um carregador integrado com controles de hardware definidos. Quando a comunicação direta for necessária, especifique o protocolo de aplicação, os limites e o comportamento em caso de falha. O projeto deve permanecer seguro mesmo quando a conexão estiver indisponível.
Um aperto de mãos bem-sucedido comprova que os contatos são seguros?
Não. Isso confirma apenas as condições que a implementação verifica de fato. O contato, a capacidade de corrente e o aquecimento exigem validação mecânica e elétrica. A detecção de resistência ou superaquecimento localizado pode exigir sensores adicionais.
Qual deve ser a duração da cobrança de oportunidade?
Calcule a duração com base na energia necessária para recarregar, na potência de carregamento disponível na bateria e nas janelas de operação. Inclua a redução gradual da carga, os limites de temperatura, as cargas do robô e a disponibilidade do carregador. Não existe uma duração fixa adequada para todos os robôs móveis autônomos (AMRs).
É possível conectar produtos CAN ou RS485 sem configuração adicional?
Não. A compatibilidade das interfaces elétricas é apenas o ponto de partida. As definições de mensagens, temporização, unidades, endereçamento e respostas a falhas devem ser compatíveis e testados.
O que deve acontecer quando a comunicação falha durante o carregamento?
O sistema deve executar seu comportamento de fallback ou parada validado dentro do tempo especificado. Defina o tratamento de limites obsoletos, alarmes, novas tentativas e recuperação. Não assuma que continuar com a última solicitação seja seguro.
Quais testes são importantes antes da implantação da frota?
Verifique o comportamento de carregamento do sistema montado, a temperatura de contato, o desalinhamento permitido, o desgaste, a exposição ambiental e as respostas a falhas. Teste o desligamento ordenado da corrente antes da desacoplagem e confirme se a telemetria distingue a acoplagem da transferência de energia propriamente dita.


