

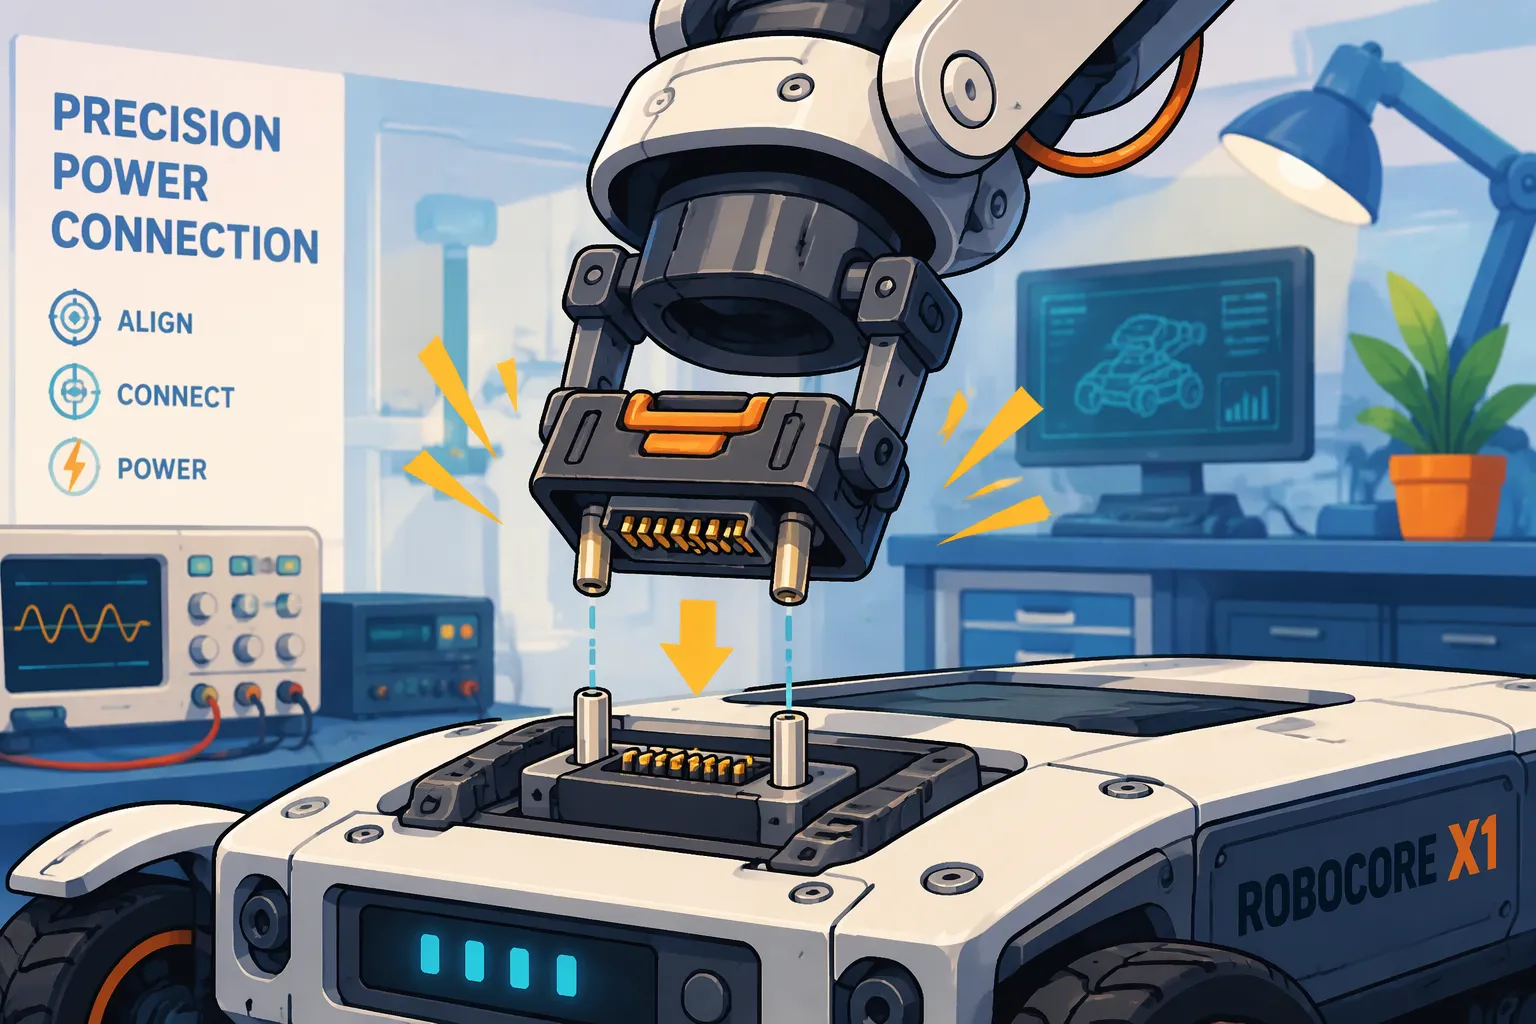
Resposta rápida: Especifique um conector de encaixe cego usando os deslocamentos de encaixe no pior caso do robô, a sequência de contato necessária e os ciclos de acoplamento esperados. Valide esses requisitos nos trilhos, trava e invólucro reais. Se a bateria puder ser conectada enquanto energizada, verifique a inserção parcial e o comportamento de ativação de energia do host separadamente.
Um conector de encaixe cego é uma interface de plugue e receptáculo projetada para conectar quando as faces de acoplamento não podem ser vistas ou alinhadas manualmente.
Este artigo trata o alinhamento, a sequência de contato e a vida útil do acoplamento como variáveis de projeto interligadas para baterias de lítio, e não como especificações separadas. Cada seção principal termina com uma análise da adequação à aplicação, conformidade e custo. O foco permanece na tolerância de acoplamento específica para robôs, inserção parcial e validação, em vez de uma interface geral para baterias removíveis.
Principais lições
Recursos de guia e montagens flutuantes corrigem pequenos desalinhamentos, mas você precisa medir a tolerância real acumulada.
Pinos de diferentes comprimentos definem a ordem em que os contatos são feitos: primeiro o terra, depois a alimentação e, por fim, o sinal, garantindo a segurança da conexão a quente.
Faça um teste de inserção parcial para garantir que não haja fluxo de energia e que nenhum sinal de falha do BMS seja acionado quando o acoplamento parar no meio do caminho.
A vida útil do conector deve ser compatível com a composição química da sua bateria: as baterias LiFePO4 precisam de ciclos de carga e descarga mais altos do que as baterias NMC.
Teste os conectores com seu próprio dispositivo de acoplamento e teste de ciclo de trabalho, não apenas com base nas especificações da folha de dados.
Parte 1: Alinhamento em conectores de bateria Blind-Mate para robôs
1.1 Recursos do guia e montagens flutuantes
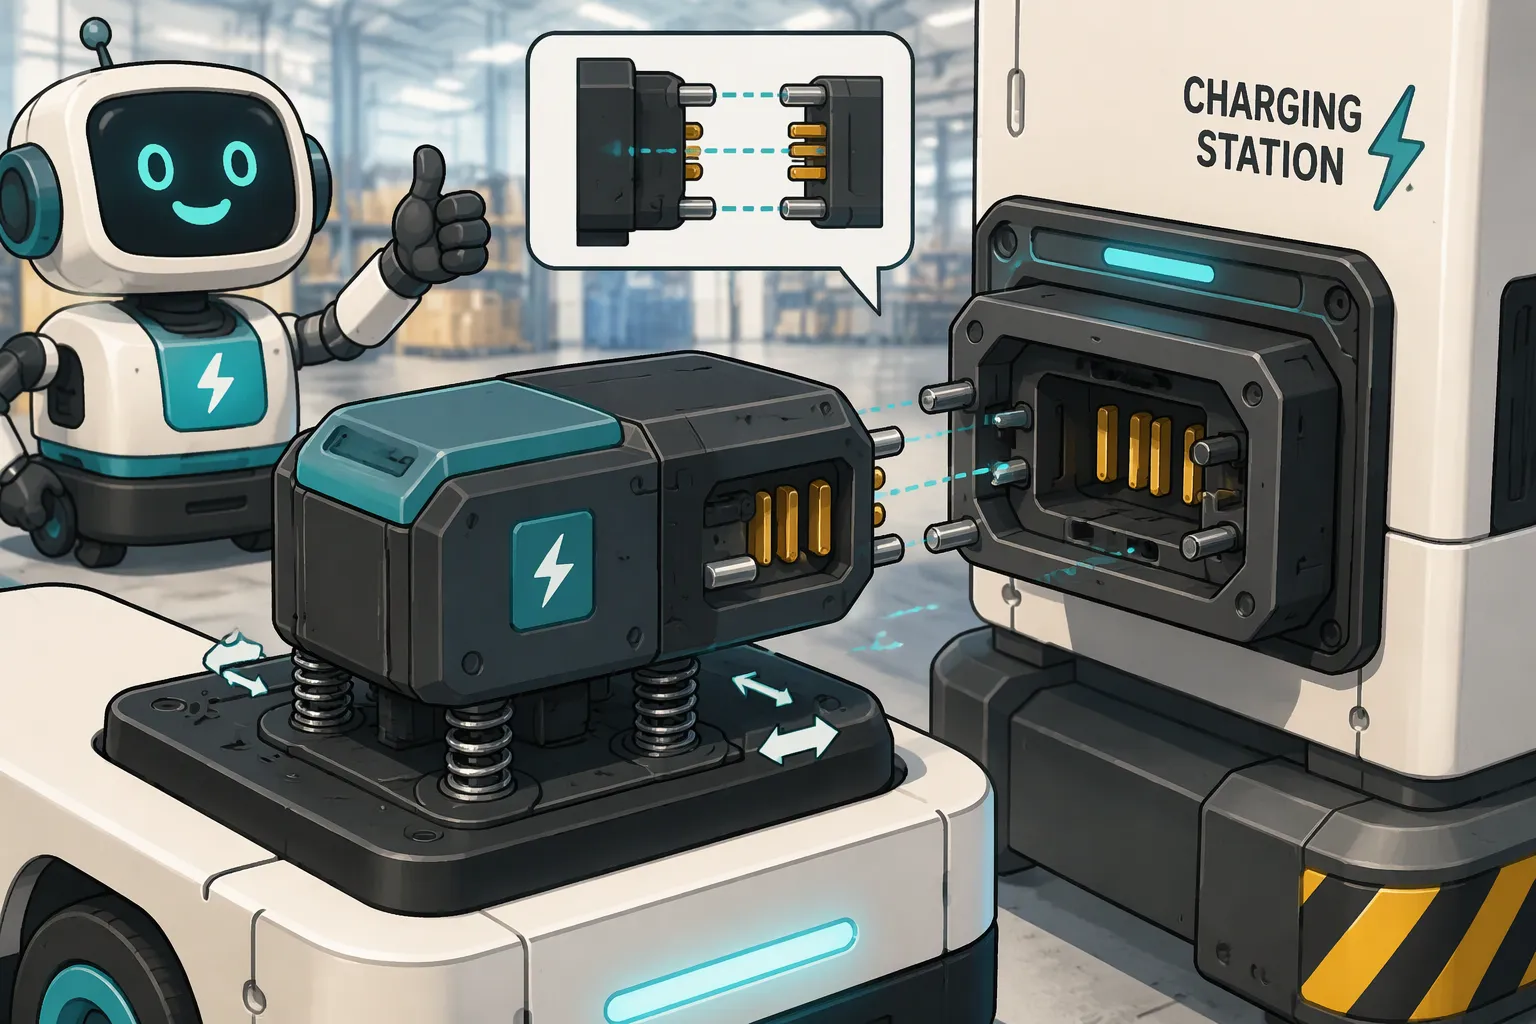
O alinhamento começa antes de qualquer contato. Chanfros e rampas de entrada no plugue e na tomada guiam as duas metades à medida que se aproximam. Uma entrada larga transforma um grande desalinhamento lateral em um pequeno movimento corretivo. Pinos e ranhuras-guia entram em ação quando as faces estão próximas. Esses recursos absorvem primeiro o erro angular, depois o erro lateral, e centralizam a interface antes que os pinos se encaixem.
Os conectores flutuantes adicionam uma segunda camada de correção. O corpo do conector é montado em uma base deslizante ou com mola. Essa base se move alguns décimos de milímetro em qualquer direção, permitindo que o conector encontre seu par. As montagens flutuantes funcionam bem em espaços apertados, como em um compartimento de baterias escondido atrás do painel traseiro de um robô. O curso da base flutuante deve ser maior que o desalinhamento residual da aproximação de encaixe. Caso contrário, o conector encosta no fundo e os elementos de guia suportam toda a carga.
As docas de carregamento de robôs móveis autônomos (AMR) e veículos guiados automaticamente (AGV) em armazéns dependem dessa combinação diariamente. Um veículo da frota entra de ré em uma doca com repetibilidade em nível de centímetro, e os recursos de guia fecham a folga restante. Robôs de serviço médico precisam de um encaixe mais suave, pois uma parada brusca pode danificar a carga. Unidades de patrulha de segurança atracam ao ar livre, onde a expansão térmica desloca a estrutura ao longo do dia. A interface de acoplamento cego controlada por robô da NASA demonstra o mesmo princípio em uma escala maior: um braço robótico posiciona as metades, e a interface completa a conexão estrutural e elétrica sem intervenção humana.
1.2 Acumulação de Tolerâncias e Validação de Encaixe
O erro de alinhamento se acumula em três componentes: o chassi do robô, a bateria e o suporte do conector. Cada componente possui sua própria tolerância dimensional, e cada junta contribui para o acúmulo de erros. A maioria dos conectores de encaixe cego ainda exige tolerâncias de alinhamento relativamente rigorosas, mesmo com suportes flutuantes. Uma tolerância frouxa no chassi pode consumir toda a folga disponível antes que o conector apresente qualquer erro.
A validação deve medir a pilha real, não o desenho nominal. Os engenheiros devem construir o dispositivo de acoplamento, montar a bateria real e registrar o deslocamento lateral e angular no primeiro contato em vários ciclos de aproximação. Este teste expõe o pior cenário, onde a curvatura do chassi, a curvatura da bateria e o erro de montagem se alinham na mesma direção.
A adequação à aplicação determina a escolha entre projetos de alinhamento preciso ou flexível. As baterias LiFePO4 são ideais para acoplamento de frotas de alto ciclo, onde o alinhamento repetível protege a vida útil dos contatos ao longo de milhares de conexões. Já as baterias NMC são adequadas para plataformas de alta densidade energética, onde a massa e a rigidez da bateria alteram a configuração. A conformidade é fundamental: a norma IEC 62133-2 abrange a segurança de células e baterias secundárias de lítio em aplicações portáteis, a UL 2054 abrange baterias domésticas e comerciais, e a ISO 3691-4 aborda empilhadeiras industriais autônomas e seus sistemas. Um alinhamento mais preciso exige maior usinagem e precisão de fixação. Um alinhamento mais flexível reduz custos, mas transfere a tensão para os contatos e guias. O equilíbrio ideal depende da repetibilidade do acoplamento, do tamanho da frota e da facilidade de manutenção.
Parte 2: Sequência de Contatos para Transferência Segura de Energia
2.1 Pinos escalonados e segurança de conexão a quente
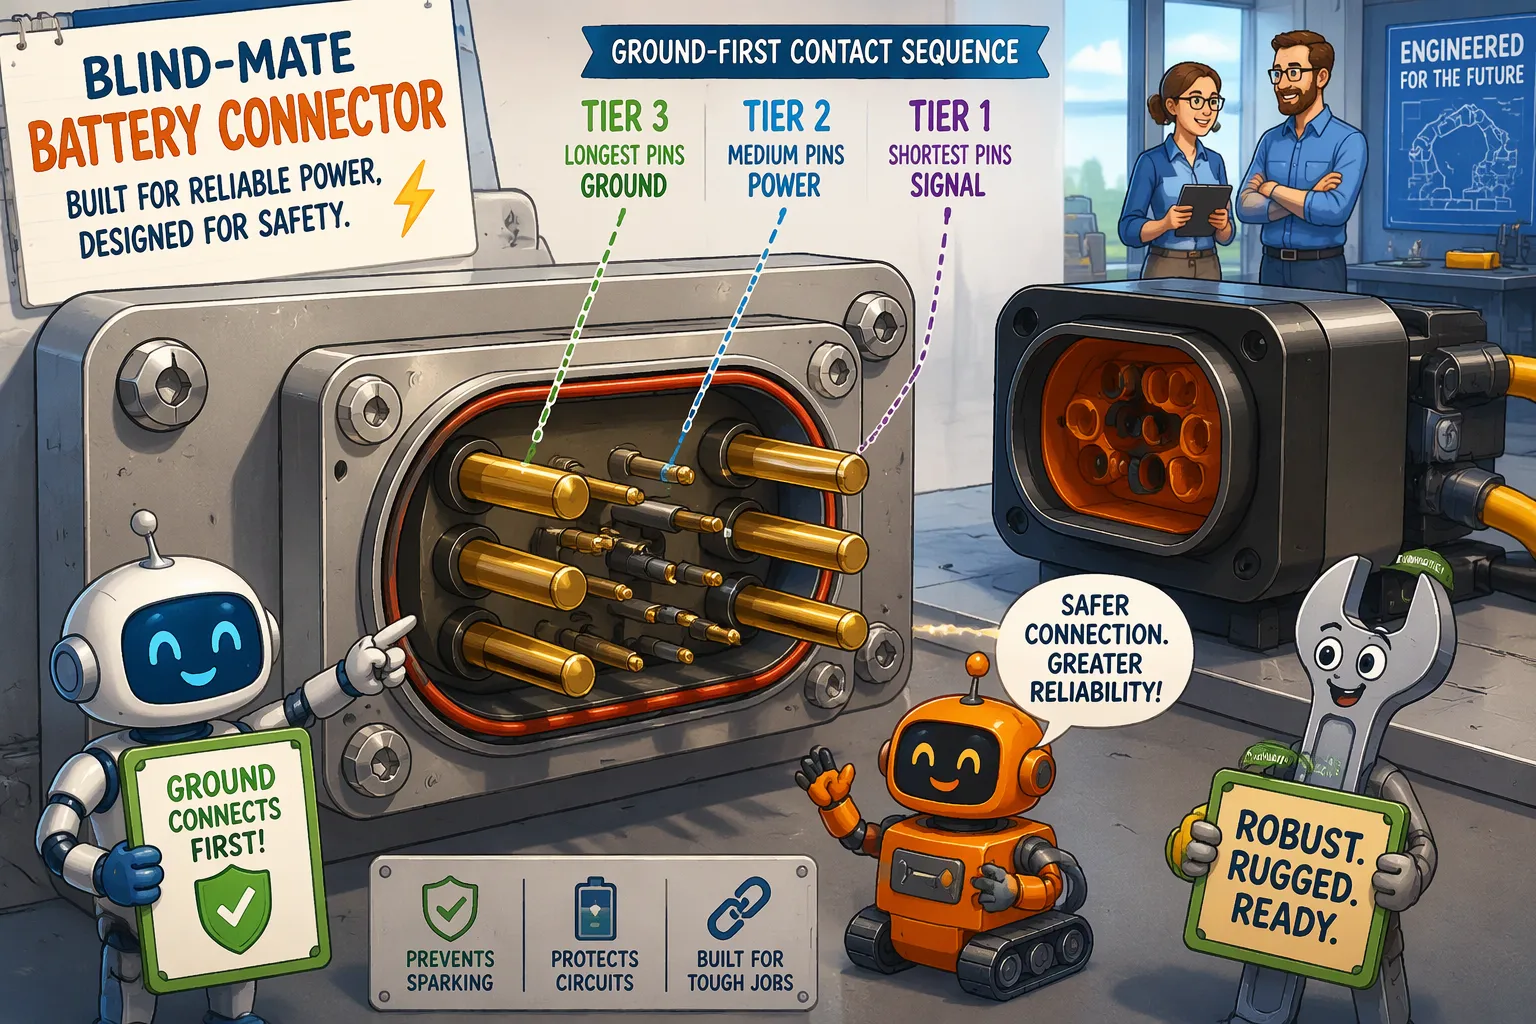
A sequência de contato é um plano mecânico embutido no comprimento dos pinos. Um layout típico utiliza três camadas. Os pinos de pré-contato são os mais longos e tocam primeiro; eles transportam o terra e o sinal de baixo nível para que a bateria e o robô compartilhem uma referência antes que qualquer corrente flua. Os pinos de alimentação principal ficam na camada intermediária e fecham o caminho de alta corrente. Os pinos de pós-contato são os mais curtos e fecham por último; eles transportam linhas de status, habilitação ou intertravamento que informam ao sistema que o contato foi concluído.
Os engenheiros devem confirmar essa ordem no conector em si, e não presumir. O comprimento dos pinos varia conforme a série, e alguns projetos invertem as camadas ou colocam os pinos de sinal em um invólucro separado. A conexão às cegas e a inserção energizada também são problemas distintos. Um conector pode se encaixar perfeitamente e ainda assim gerar um arco elétrico se os pinos de alimentação se fecharem antes do terra.
A segurança da conexão a quente depende dessa ordem de prioridade de aterramento. Quando um robô se acopla com a bateria energizada, o pino de aterramento pré-contato equaliza o potencial antes que os pinos de alimentação se encontrem. Essa etapa limita a formação de arcos elétricos nos contatos de alimentação e controla a corrente de pico que flui para a capacitância de entrada da bateria. Sem ela, uma rápida variação de tensão pode acionar o sistema de gerenciamento de bateria (BMS) devido à proteção contra sobrecorrente ou curto-circuito, e a acoplagem falha mesmo que o acoplamento mecânico tenha sido bem-sucedido. A mesma lógica funciona de forma inversa durante a desacoplagem: o aterramento deve ser interrompido por último, portanto, a linha de habilitação é interrompida primeiro e o sistema desliga o circuito de alimentação corretamente. Um BMS que registra uma falha em caso de arco elétrico manterá a bateria offline até que uma reinicialização para manutenção seja realizada, o que é dispendioso em uma frota. Os projetistas que desejarem mais informações sobre os limites de proteção podem consultar [a documentação]. Fundamentos de BMS e PCM.
2.2 Inserção Parcial e Verificação de Sequência
Às vezes, um robô para no meio da acoplagem. O motor trava, um obstáculo bloqueia a aproximação ou a acoplagem perde o alinhamento no último centímetro. Nesse estado, os pinos de pré-contato podem se tocar enquanto os pinos de alimentação permanecem abertos. O módulo detecta o terra e o sinal, mas não o caminho principal, e o robô interpreta a acoplagem como incompleta.
Um bom projeto de sequência transforma esse estado em um sinal detectável. A linha de habilitação pós-contato permanece aberta até a inserção completa, de modo que o controlador do robô detecta o estado "não pronto" e pode retrair e tentar novamente. Alguns projetos adicionam um pino dedicado de detecção de acoplamento no nível mais curto com a mesma finalidade. A verificação deve ser feita no teste do dispositivo de acoplamento: os engenheiros devem comandar uma aproximação parcial, manter a posição e confirmar que não há fluxo de energia e que nenhum travamento de falha do BMS é acionado.
A adequação da aplicação determina a quantidade de pinos. As baterias LiFePO4 utilizadas em robôs móveis autônomos (AMR) e veículos guiados automaticamente (AGV) em armazéns se beneficiam de uma sequência completa com linhas de habilitação e termistor, pois milhares de operações de acoplamento multiplicam o risco de uma única conexão defeituosa. As baterias NMC em plataformas médicas ou de segurança de alta densidade energética geralmente necessitam das mesmas linhas para monitoramento térmico. As baterias LCO e LMO são menos comuns em robôs de acoplamento, onde a vida útil e a margem térmica são mais importantes. A conformidade segue o padrão da bateria: as normas IEC 62133-2 e UL 2054 abrangem a bateria, e a ISO 3691-4 abrange o sistema do caminhão autônomo. Pinos de sinal adicionais aumentam o custo do conector e a força de inserção, portanto, projetos somente de alimentação são adequados para docas de baixa tensão e baixo ciclo, onde o BMS (Sistema de Gerenciamento de Bateria) lida com a corrente de pico por conta própria.
Parte 3: Vida útil de acoplamento de conectores de bateria Blind-Mate para robôs
3.1 Testes de ciclo e mecanismos de degradação
As contagens de ciclos indicadas nas fichas técnicas provêm de testes em bancada limpa. Os ciclos de trabalho reais de um robô incluem poeira, vibração e acoplamentos parciais. Os engenheiros devem testar a vida útil do acoplamento utilizando o movimento real da doca, e não um movimento retilíneo em laboratório. Diversas normas orientam esses testes:
A norma IEC 60512 fornece métodos de teste para resistência de contato e elevação de temperatura.
A norma IEC 61984 estabelece os critérios de segurança e resistência mecânica dos conectores.
A norma UL 1977 abrange conectores de componentes para dados, sinais e energia na América do Norte.
A norma CSA C22.2 nº 182.3 abrange a segurança e a construção de conectores.
Quatro mecanismos causam degradação. O desgaste por contato remove material em cada ponto de contato. A corrosão por atrito forma películas de óxido com pequenas amplitudes de vibração, e a resistência aumenta. O desgaste da camada de revestimento expõe a liga base, que corrói mais rapidamente. A variação da força de inserção mostra que a geometria do contato foi alterada. Um conector de encaixe cego tipo gaveta, com classificação de 500 a 2,000 ciclos, como relata Anern, mostra a grande variação que esse comportamento pode apresentar.
3.2 Revestimento, Materiais e Classificações de Vida Útil
A escolha do revestimento deve corresponder à contagem de ciclos, não à corrente nominal. O revestimento de estanho requer uma fricção de 1.5 a 2.5 mm com força moderada para romper o óxido, de acordo com a Sybusbar. Essa fricção é adequada para acesso de manutenção, mas inadequada para uma estação de troca de alta frequência. O ouro tolera uma fricção mais longa e resiste à corrosão por atrito, mas o ouro em um contato de potência de alta corrente tem um custo muito elevado; os projetistas o reservam para pinos de sinal na mesma carcaça.
As classificações de vida útil devem acompanhar a composição química das células. Baterias LiFePO4 em aplicações de frota com 2,000 a 5,000 ciclos justificam um conector com classificação de resistência correspondente. Baterias NMC em plataformas com 500 a 1,000 ciclos necessitam de menos. Essas são faixas de referência em nível de célula, não garantias para a bateria.
A adequação da aplicação, a conformidade e o custo por acoplamento confiável são os fatores decisivos. A norma IEC 60529 aplica-se quando o invólucro necessita de uma classificação IP, e essa classificação deve corresponder à do sistema montado. A norma IEC 60664-1 orienta a coordenação do isolamento. Valide os candidatos com seu próprio dispositivo de acoplamento e teste de ciclo de trabalho.
Alinhamento, sequência de contato e vida útil do acoplamento formam um único sistema de projeto. Montagens flutuantes mais soltas facilitam o encaixe, mas tensionam os contatos. Pinos de pré-contato mais longos melhoram a segurança da conexão a quente, mas aumentam a força de inserção. A Amphenol LTW classifica seu conector de troca com uma folga de ± 1.5 mm nos eixos X/Y e classificação IP67, tanto acoplado quanto desacoplado, o que demonstra como os valores de folga publicados consideram apenas um eixo.
Uma lista de verificação para seleção deve abranger tolerância de encaixe, corrente e tensão contínuas, necessidades de sinal, requisitos de conexão a quente, número esperado de ciclos, proteção contra entrada de água e poeira, conformidade com normas e custo por conexão confiável. O guia de compras do Alibaba sugere buscar pelo menos 5,000 ciclos nominais e planejar a substituição do conector a cada 18 a 36 meses.
Valide os conectores de bateria Blind-Mate candidatos para robôs com seu próprio dispositivo de acoplamento e teste de ciclo de trabalho. As classificações de ciclo da ficha técnica, por si só, não preveem o desempenho da frota.
Perguntas frequentes
Um conector de encaixe cego elimina a necessidade de um alinhamento preciso da doca?
Não. Os recursos de guia e as montagens flutuantes corrigem apenas pequenos desalinhamentos. A maioria dos conectores de encaixe cego ainda exige tolerâncias de alinhamento bastante rigorosas. O curso de flutuação deve ser maior do que o desalinhamento residual da abordagem de acoplamento. Os engenheiros devem medir a tolerância real acumulada em todo o chassi, pacote e montagem antes de confiarem em um valor de flutuação publicado.
Um robô consegue conectar uma bateria de lítio a quente com segurança sem um conector sequencial?
A segurança da conexão a quente depende da ordem real dos contatos, não da etiqueta do conector. Uma sequência com o terra primeiro limita a formação de arcos elétricos e a corrente de pico. Uma sequência com a alimentação primeiro pode acionar a proteção contra sobrecorrente do BMS, mesmo quando a conexão mecânica parece correta. Os engenheiros devem verificar a ordem dos pinos na peça real e testar a inserção com a energia ligada.
O que acontece quando um robô para no meio do processo de acoplamento?
Os pinos de pré-contato podem se tocar enquanto os pinos de alimentação permanecem abertos. Uma interface bem projetada utiliza o pino de habilitação ou detecção de acoplamento mais curto para reportar um acoplamento incompleto. O controlador então detecta a mensagem "não pronto", recua e tenta novamente. O teste do dispositivo de acoplamento deve comandar uma aproximação parcial e confirmar que não há fluxo de energia e que nenhum mecanismo de falha do BMS é acionado.
Para quantos ciclos de acoplamento um conector de bateria de robô deve ser classificado?
A classificação deve corresponder à capacidade de carga da bateria. Baterias LiFePO4 em serviço de frota com 2,000 a 5,000 ciclos justificam um conector com resistência similar. Baterias NMC em plataformas com 500 a 1,000 ciclos necessitam de menos. Essas são faixas de referência em nível de célula, não garantias para a bateria. Um guia de compra citado anteriormente sugere buscar pelo menos 5,000 ciclos nominais para docas de uso intenso.
Quais normas se aplicam aos conectores de bateria de encaixe cego em robôs?
A norma IEC 60512 abrange os métodos de teste de resistência de contato e elevação de temperatura. A norma IEC 61984 estabelece os critérios de segurança e resistência mecânica dos conectores. As normas UL 1977 e CSA C22.2 No. 182.3 abrangem os conectores de componentes na América do Norte. A segurança da embalagem segue as normas IEC 62133-2 e UL 2054. Caminhões autônomos são regidos pela norma ISO 3691-4, e a proteção contra entrada de água e poeira segue a norma IEC 60529.


