
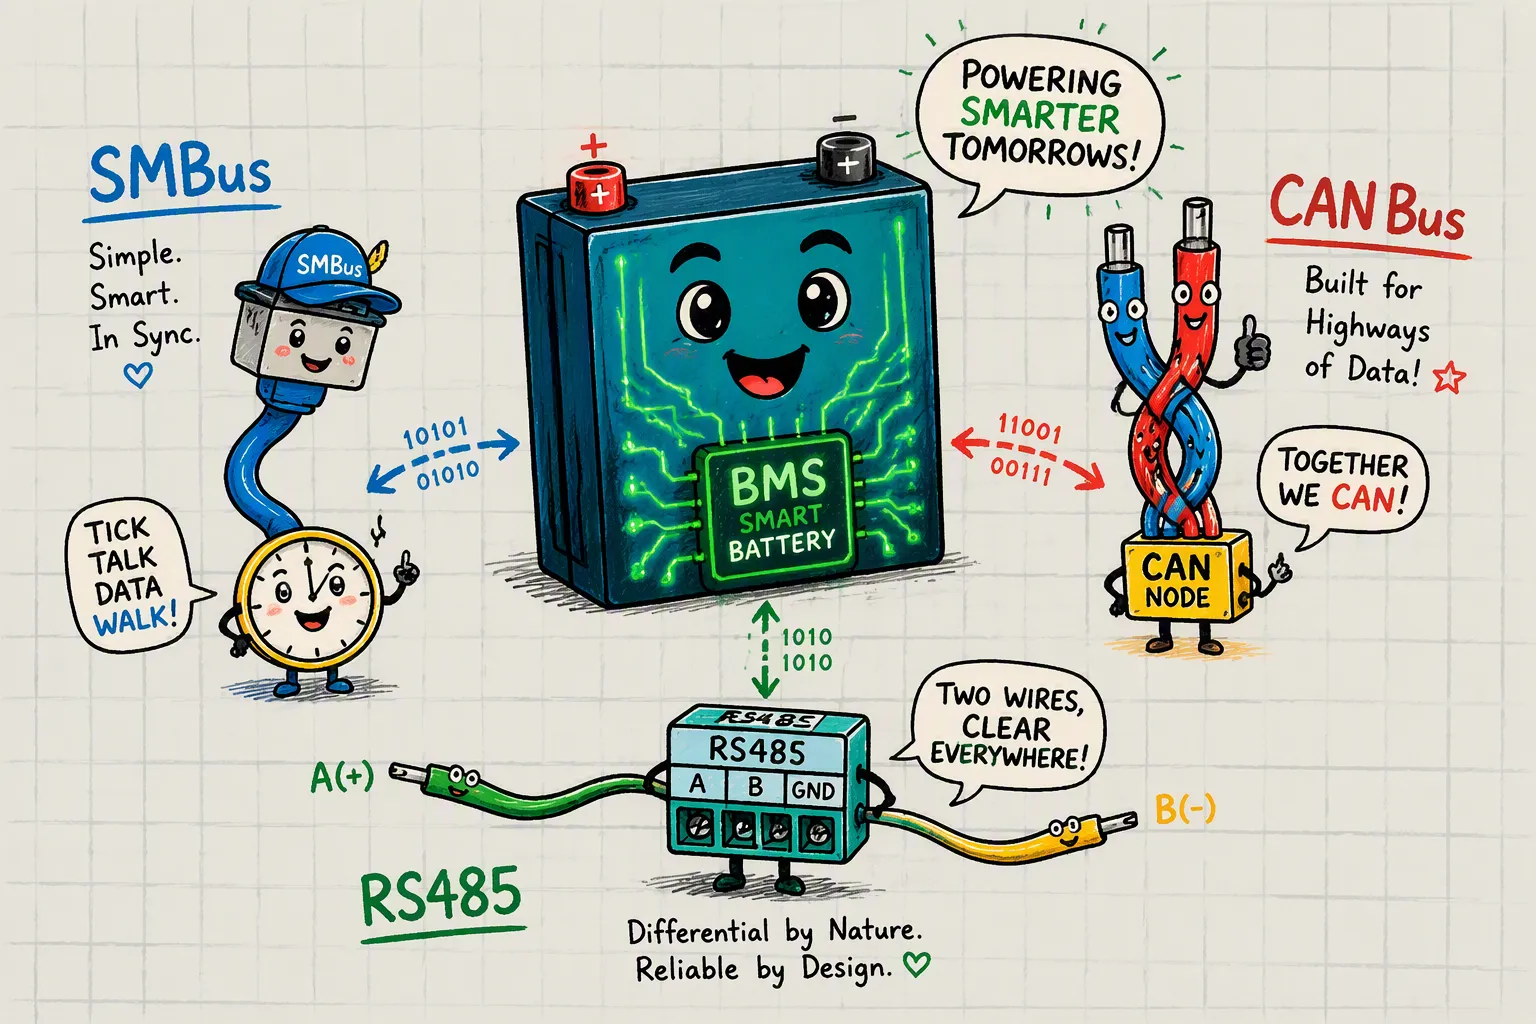
A interface de comunicação de um Sistema de Gerenciamento de Bateria (BMS) determina a confiabilidade com que um conjunto de baterias de lítio inteligentes troca dados de tensão, corrente, temperatura, estado de carga, alarmes e diagnósticos com o dispositivo host.
A seleção da interface errada pode causar instabilidade na comunicação, atrasos na integração ou relatórios de falhas incompletos. No entanto, a perda de comunicação nunca deve desativar as funções essenciais de proteção do conjunto de baterias. A proteção contra sobretensão, subtensão, sobrecorrente, curto-circuito e sobretemperatura deve permanecer disponível localmente no BMS.
SMBus, CAN Bus e RS485 atendem a diferentes requisitos de engenharia:
SMBBus É ideal para dispositivos médicos portáteis, laptops, equipamentos de mão e outros sistemas compactos que exigem troca padronizada de dados de baterias inteligentes.
CAN Oferece suporte à comunicação confiável e em tempo real em ambientes com ruído elétrico, como robótica, AGVs (Veículos Guiados Automaticamente), equipamentos industriais e sistemas de baterias de alta tensão.
RS485Normalmente combinado com Modbus RTU ou um protocolo proprietário, é adequado para comunicação de longa distância e com múltiplos pontos de conexão em sistemas de armazenamento de energia, energia de reserva e monitoramento remoto.
A escolha correta depende da distância de comunicação, da taxa de dados, da interferência eletromagnética, da arquitetura de rede, da compatibilidade com o host, dos requisitos de segurança funcional e do custo de desenvolvimento.
Principais lições
Selecionar SMBBus Para sistemas compactos de baterias inteligentes que requerem dados padronizados da bateria em curtas distâncias de comunicação.
Selecionar CAN Para robótica, veículos e equipamentos industriais que exigem comunicação determinística e detecção de falhas robusta.
Selecionar RS485 Para redes de longa distância e com múltiplos pontos de conexão, é necessário definir claramente o protocolo da camada de aplicação e o mecanismo de verificação de erros.
Não confie apenas na comunicação para a proteção da bateria. Os mecanismos de corte críticos devem operar de forma independente dentro do BMS.
Considere arquiteturas híbridas quando o sistema de baterias exigir comunicação interna rápida e monitoramento externo a longa distância.
Antes de finalizar o projeto da bateria, confirme as definições de mensagens, a taxa de transmissão (baud rate), a pinagem do conector, a terminação, o isolamento e a compatibilidade com o host.
Parte 1: Compreendendo as opções de protocolo para baterias inteligentes
1.1 Impacto na segurança e no desempenho do BMS
O sistema de gerenciamento de baterias (BMS) protege cada célula do seu conjunto de baterias de lítio. Ele monitora continuamente a tensão, a corrente e a temperatura. O protocolo de comunicação determina a velocidade e a precisão com que o BMS recebe os dados dos sensores e envia comandos. Um protocolo inadequado introduz atrasos ou leituras corrompidas. Esses erros podem impedir que o BMS desconecte uma célula durante uma sobretensão ou superaquecimento. Esse atraso representa um risco real à segurança.
O protocolo também influencia a arquitetura do seu sistema e o custo total. Dispositivos médicos exigem baixo consumo de energia e layouts compactos. Robótica e equipamentos industriais requerem comunicação de alta velocidade com forte rejeição de ruído. Sistemas de segurança e projetos de infraestrutura frequentemente posicionam os gabinetes de baterias a grandes distâncias uns dos outros. Eletrônicos de consumo priorizam simplicidade e baixo custo de componentes. Cada cenário direciona você para uma escolha de protocolo diferente. Revisando Considerações de projeto de BMS e PCM Adotar uma estratégia de comunicação adequada desde o início ajuda a alinhá-la com os requisitos de segurança. Ao adequar o protocolo ao layout físico e às condições ambientais desde o princípio, você evita custos elevados com retrabalho.
1.2 Visão geral de SMBus, CAN Bus e RS485
Três protocolos com fio dominam a comunicação de baterias de lítio inteligentes. Cada um atende a um espaço de aplicação distinto.
O SMBus é baseado no I2C, um protocolo de dois fios para comunicação de curta distância entre circuitos integrados. Ele conecta um microcontrolador BMS a sensores de temperatura ou indicadores de combustível dentro de uma bateria compacta. O SMBus é encontrado quase que exclusivamente em eletrônicos de consumo e portáteis, incluindo laptops e instrumentos médicos. Seu baixo consumo de energia e número mínimo de pinos o tornam ideal para conjuntos de baterias pequenas.
O barramento CAN é líder em veículos elétricos, veículos guiados automaticamente e máquinas industriais. Ele oferece velocidades de comunicação mais altas com excelente rejeição de interferências. O CAN suporta redes robustas com múltiplos dispositivos, o que é adequado para sistemas com vários módulos de bateria comunicando-se com um controlador mestre. A camada de aplicação CANopen padroniza ainda mais a troca de mensagens em implantações industriais.
O RS485 utiliza sinalização diferencial para comunicação de longa distância através de um barramento serial. Ele conecta até 32 dispositivos em uma configuração multidrop. Isso torna o RS485 a escolha padrão para armazenamento estacionário de energia, infraestrutura de telecomunicações e sistemas de backup de grande escala. Sua imunidade a ruídos é essencial próximo a motores, inversores e outras fontes de interferência elétrica. O Modbus frequentemente opera sobre o RS485 para troca de dados estruturados.
Característica | CAN | RS485 |
|---|---|---|
Velocidade de comunicação | Mais elevado | Suporte: |
Anti-Interferência | Excelente | Boa |
Complexidade | Mais elevado | Abaixe |
Custo | Mais elevado | Abaixe |
Redes com múltiplos dispositivos | Excelente | Boa |
Aplicações de VE | Muito comum | Menos comum |
Aplicações ESS | comum | Muito comum |
A tecnologia CAN está presente em todos os setores no nível mestre do BMS. O SMBus permanece restrito a dispositivos de consumo. O RS485 domina o armazenamento estacionário. Seu ambiente operacional e metas de desempenho indicarão a opção mais adequada.
Parte 2: Comparando CAN Bus, RS485 e SMBus
Três protocolos competem pela comunicação inteligente de baterias de lítio. O CAN Bus domina veículos elétricos e sistemas industriais de alta velocidade. O RS485 se destaca em redes multiponto de longa distância para armazenamento de energia. O SMBus é adequado para dispositivos de consumo de baixa potência. A seleção do protocolo para baterias de lítio inteligentes exige a adequação do seu ambiente operacional ao padrão de comunicação correto. Sua decisão afeta a velocidade de dados, a imunidade a ruídos e o custo total do sistema.
2.1 SMBus: Ideal para monitoramento de baixo consumo de energia
O SMBus é baseado no padrão I2C. Ele usa apenas dois fios para comunicação entre circuitos integrados. Essa simplicidade mantém o consumo de energia extremamente baixo. O SMBus é encontrado em eletrônicos de consumo, como laptops e dispositivos médicos, onde a duração da bateria é crucial. O protocolo conecta um microcontrolador BMS a sensores de temperatura ou indicadores de combustível dentro de uma bateria compacta. O custo de implementação é baixo, comparável ao do RS485. Os chips SMBus são baratos e exigem pouco espaço na placa. A desvantagem está na distância. O SMBus funciona apenas em trilhas curtas em uma única placa de circuito impresso. Ele não suporta cabos longos ou alto ruído elétrico. Para uma pequena bateria de lítio em um dispositivo portátil, o SMBus oferece o caminho mais simples. Você ganha baixo consumo de energia, baixo custo e integração direta. Você perde a capacidade de se comunicar em um sistema grande ou em ambientes ruidosos. Se a sua bateria estiver dentro de um único gabinete e você priorizar a duração da bateria, o SMBus é uma boa opção. Para sistemas mais complexos com múltiplos módulos, você precisa de um protocolo diferente.
2.2 Barramento CAN: Dominante para sistemas de veículos elétricos e de alta velocidade
O barramento CAN define o padrão para comunicação de baterias em veículos elétricos. Ele oferece alta velocidade com excelente rejeição de ruído. O CAN FD estende o protocolo original para atingir uma taxa de dados de 5 Mbps com payloads de 64 bytes. Essa velocidade é adequada para arquiteturas complexas de BMS (Sistema de Gerenciamento de Baterias) que exigem atualizações frequentes de parâmetros. Você pode monitorar cada grupo de células, sensor de temperatura e estado do contator em tempo real. O CAN suporta redes robustas com múltiplos dispositivos. Você conecta vários módulos de bateria a um único controlador mestre. O protocolo detecta e corrige erros de transmissão automaticamente. Essa segurança integrada reduz o risco de dados corrompidos causarem subcarga ou alertas de falha perdidos. Os custos de implementação são médios. Controladores CAN, como o MCP2515, e transceptores custam mais do que componentes RS485 ou SMBus. A terminação adequada com resistores de 120 ohms adiciona uma pequena complexidade. Esse investimento inicial maior reduz o risco a longo prazo. Compare isso com o RS485. Um chip RS485, como o MAX485, custa uma fração do preço de um controlador CAN. A fiação é mais simples, sem a necessidade de terminações especiais para curtas distâncias. O RS485 utiliza sinalização diferencial em cabos de par trançado. É possível conectar até 32 dispositivos em uma configuração multidrop. O Modbus frequentemente opera sobre o RS485 para troca de dados estruturados. No entanto, a falta de segurança e correção de erros integradas cria um risco maior a longo prazo. Um sinal RS485 corrompido pode fazer com que o inversor subcarregue a bateria, reduzindo sua vida útil. Um alerta de falha não detectado pode levar a custos de reparo do inversor de mil a cinco mil dólares para modelos industriais. O CAN Bus previne essas falhas por meio de sua estrutura de detecção de erros. Ao selecionar o protocolo para baterias de lítio inteligentes, lembre-se de que o CAN Bus oferece o melhor equilíbrio entre velocidade e segurança para sistemas de alto desempenho. Para robótica, máquinas industriais e veículos elétricos, o CAN Bus continua sendo a escolha dominante. Você ganha velocidade, confiabilidade e imunidade a ruídos que o RS485 e o SMBus não conseguem igualar em altas taxas de dados. Para longas distâncias entre gabinetes de baterias em um sistema de armazenamento de energia industrial, o RS485 continua sendo uma escolha prática. Você equilibra o menor custo inicial com a necessidade de uma verificação de erros robusta.
Parte 3: Selecionando o protocolo para baterias de lítio inteligentes
3.1 Requisitos de mapeamento: taxa de dados, distância e ruído
Você precisa de um processo claro para compatibilizar sua bateria com o protocolo correto. Comece definindo os requisitos do seu sistema. Siga estes cinco passos:
Especifique o volume de dados que seu BMS deve transmitir. Inclua leituras de tensão, medições de corrente, dados de temperatura e atualizações do estado de carga. Um volume de dados maior exige protocolos mais rápidos, como o barramento CAN. Uma bateria com 16 células em série gera mais dados do que uma bateria com 4 células.
Avalie seu ambiente operacional. Meça o nível de ruído elétrico próximo a motores, inversores e fontes de alimentação. Meça a distância entre o conjunto de baterias e o controlador principal. Em aplicações de robótica, a bateria pode ficar próxima ao controlador. Já em projetos de infraestrutura, as baterias podem ser distribuídas por um grande edifício.
Verifique a interoperabilidade com os equipamentos existentes. Seu inversor ou CLP pode já usar Modbus sobre RS-485. Certifique-se de que o protocolo seja compatível para evitar a necessidade de hardware de conversão. Sistemas industriais de armazenamento de energia (ESS) geralmente usam Modbus para integração com SCADA.
Analise os recursos e certificações de segurança. Os sistemas industriais geralmente exigem padrões de segurança específicos. O barramento CAN inclui detecção de erros integrada, o que reforça a segurança do sistema. Isso reduz o risco de alertas de falha não detectados.
Calcule o custo total. Inclua componentes de hardware, cabeamento, conectores e tempo de desenvolvimento. Um preço de componente mais baixo pode levar a custos de integração mais altos.
Distância e ruído são os dois fatores mais críticos. O barramento CAN possui alta imunidade a ruídos, lidando bem com ambientes de EMI automotivos. O RS-485 oferece alta rejeição de modo comum, mas é menos robusto em condições de ruído extremo. Se o seu conjunto de baterias estiver próximo a grandes inversores ou acionadores de motores, o barramento CAN oferece maior capacidade anti-interferência. Para longas distâncias entre gabinetes de baterias em um sistema de armazenamento de energia, o RS-485 funciona bem, pois permite o posicionamento de nós a até 1200 metros de distância.
A tabela abaixo mostra como o contexto da aplicação se relaciona com a escolha do protocolo:
Contexto da Aplicação | Protocolo Recomendado | análise racional |
|---|---|---|
Sistemas de armazenamento de energia (ESS) e rede elétrica | Modbus sobre RS-485 | Garante a compatibilidade com inversores e PLCs existentes. |
Sistemas de armazenamento de energia (ESS) com maiores exigências de desempenho | CAN | Suporta troca de dados mais rápida e controle em tempo real mais robusto. |
3.2 Avaliação da Complexidade do Sistema e do Custo de Desenvolvimento
A escolha do protocolo para baterias de lítio inteligentes exige que você olhe além do preço dos componentes. É preciso avaliar o custo total de propriedade, incluindo cabeamento, conectores e requisitos de processador.
O barramento CAN requer um chip controlador dedicado e um transceptor. O controlador MCP2515 e o transceptor CAN aumentam o custo dos materiais. Você também precisa de dois resistores de terminação de 120 ohms em cada extremidade do barramento. A fiação deve seguir diretrizes rigorosas de impedância. Essa complexidade aumenta o esforço de desenvolvimento, mas reduz o risco a longo prazo. Para um sistema de gerenciamento de bateria (BMS) de veículo elétrico, esse investimento se paga com uma operação confiável.
O RS-485 utiliza um chip mais simples, como o MAX485. Não é necessário um terminal especial para curtas distâncias. Cabos de par trançado funcionam bem, o que reduz o custo inicial do hardware. No entanto, é preciso implementar a verificação de erros no software. Sem a correção de erros integrada, um sinal corrompido pode fazer com que o inversor subcarregue a bateria. Esse custo oculto pode superar a economia obtida com o hardware. Sistemas industriais de armazenamento de energia (ESS) geralmente aceitam essa compensação em troca do benefício da comunicação de longa distância.
O SMBus oferece o menor custo de componentes. Dois fios conectam o microcontrolador do BMS aos sensores. Não são necessários resistores de terminação. O tempo de desenvolvimento é mínimo. Mas essa simplicidade limita o uso a curtas distâncias e ambientes com baixo ruído. Os dispositivos eletrônicos de consumo utilizam SMBus porque a bateria permanece dentro do invólucro do dispositivo.
Considere estes fatores ao avaliar seu sistema:
Tipo de aplicação: mobilidade, industrial ou armazenamento de energia
Distância de comunicação necessária
Complexidade dos dados a serem transmitidos
Necessidade de controle em tempo real
Requisitos de conectividade em nuvem
Um conjunto de baterias para dispositivos médicos com poucas células precisa de SMBus. Um sistema robótico com múltiplos módulos de bateria precisa de CAN Bus. Um sistema de segurança com armários de baterias espalhados por um edifício precisa de RS-485. Selecionar o protocolo para conjuntos de baterias de lítio inteligentes significa adequar esses fatores à sua aplicação específica.
Sua escolha final depende da sua prioridade. Selecione SMBus para baterias simples e de baixo consumo de energia. Selecione CAN Bus para sistemas de alta confiabilidade e em tempo real, como veículos elétricos e robótica. Selecione RS-485 para redes de longa distância e com múltiplas conexões em sistemas de armazenamento de energia e aplicações industriais. A seleção do protocolo para baterias de lítio inteligentes começa com a definição da voltagem, da quantidade de células e do nível de ruído ambiental.
Parte 4: Tendências Futuras em Protocolos de Comunicação de Baterias
4.1 Abordagens híbridas: Combinando barramento CAN e RS485
Você não precisa mais escolher um único protocolo para todo o seu sistema. Muitos conjuntos de baterias de lítio inteligentes agora utilizam arquiteturas híbridas. Um BMS (Sistema de Gerenciamento de Bateria) pode operar o barramento CAN internamente entre os módulos de bateria. Isso proporciona troca de dados em alta velocidade e forte rejeição de ruído. Um gateway então converte esses dados CAN para RS485 para transmissão a um controlador central.
Essa abordagem é ideal para grandes instalações de armazenamento de energia. Os gabinetes de baterias são instalados a centenas de metros de distância uns dos outros. O RS485 lida com essa distância de forma confiável. Os módulos internos de cada gabinete se comunicam via CAN em alta velocidade. Assim, você obtém o melhor dos dois padrões sem comprometer a segurança.
Os sistemas de robótica industrial também se beneficiam de designs híbridos. O controlador principal do robô utiliza a tecnologia CANopen. O conjunto de baterias utiliza CAN. O sistema de supervisão da fábrica usa Modbus sobre RS485. Um conversor de protocolo faz a ponte entre esses dois mundos.
4.2 Compatibilidade com protocolos de nível superior (Modbus, CANopen)
Protocolos de nível superior simplificam seu trabalho de integração. O Modbus sobre RS485 conecta seu conjunto de baterias a PLCs e sistemas SCADA existentes. O CANopen sobre barramento CAN faz o mesmo para máquinas industriais. Esses padrões da camada de aplicação definem formatos de mensagens e objetos de dados. Você evita o desenvolvimento de software personalizado para interpretar leituras brutas.
O panorama das comunicações continua a evoluir. As tendências emergentes apontam para maior conectividade e inteligência:
Monitoramento de bateria conectado à nuvem
Gerenciamento de bateria IoT
Sistemas BMS sem fio
diagnóstico de baterias baseado em IA
Atualizações remotas de firmware
Otimização inteligente de energia
Essas funcionalidades ampliam seu alcance além da fiação física. Você pode monitorar as baterias de reserva de um sistema de segurança a partir de uma central. Pode atualizar o firmware de dispositivos médicos sem precisar abrir o gabinete. Diagnósticos por IA podem prever falhas em células antes que elas ocorram.
Apesar do crescimento das tecnologias sem fio, os protocolos com fio continuam sendo essenciais. O controle em tempo real exige latência determinística. O barramento CAN transmite mensagens em microssegundos. Bluetooth e Wi-Fi não garantem essa precisão. Utilize conexões sem fio para configuração e monitoramento. Reserve as conexões com fio para funções críticas de segurança.
Seu projeto à prova de futuro deve contemplar ambos os mundos. Selecione um BMS com interfaces CAN ou RS485 hoje mesmo. Certifique-se de que ele suporte recursos de monitoramento remoto. Isso prepara seu sistema para os sistemas de energia inteligentes de amanhã.
Não existe um protocolo único que seja adequado para todas as baterias de lítio inteligentes. A sua escolha deve equilibrar velocidade, alcance, imunidade a ruído e custo. O barramento CAN oferece até 1 Mbps em distâncias de 10 a 40 metros com detecção de erros robusta. O RS485 alcança 1200 metros em velocidades mais baixas com um custo mínimo de hardware. O SMBus opera apenas ao nível da placa, mas consome uma quantidade de energia insignificante.
Aplicação | Protocolo Recomendado |
|---|---|
Eletrônicos de consumo, dispositivos médicos | SMBBus |
Veículos elétricos, robótica, máquinas industriais | CAN |
ESS, sistemas de segurança, infraestrutura | RS485 |
A escolha do protocolo para baterias de lítio inteligentes começa com a voltagem do seu sistema, a quantidade de células e o nível de ruído ambiental. Defina esses parâmetros primeiro. Em seguida, escolha o protocolo mais adequado às suas necessidades de distância e dados. A seleção do protocolo para baterias de lítio inteligentes torna-se simples quando você prioriza a segurança e a confiabilidade em vez da economia de componentes.
Perguntas frequentes
Qual é a distância de comunicação prática de cada interface?
A distância útil depende da taxa de dados, do tipo de cabo, da topologia, da terminação, da interferência eletromagnética e do projeto do transceptor.
Interface | Distância típica de aplicação | Limitação importante |
|---|---|---|
SMBBus | Conexão de curto alcance entre o pacote e o host | Sensível à capacitância e ao ruído elétrico. |
CAN | Até cerca de 40 m a 1 Mbps; distâncias maiores a velocidades mais baixas. | Requer topologia e terminação controladas. |
RS485 | Até aproximadamente 1,200 m com taxas de dados reduzidas. | Requer um protocolo de camada de aplicação. |
Esses valores são diretrizes de engenharia, não limites garantidos. Valide o sistema completo considerando o comprimento real do cabo e as condições de EMI.
É possível usar várias interfaces de comunicação em um único sistema de baterias?
Sim. Um sistema de baterias modular pode usar o barramento CAN entre os módulos de bateria e o BMS principal, enquanto uma interface RS485 isolada conecta o BMS principal a um controlador externo ou plataforma de monitoramento.
Algumas baterias também oferecem SMBus para ferramentas de serviço ou comunicação entre o host e o dispositivo. Um gateway deve definir como alarmes, dados de estado de carga e mensagens de diagnóstico são traduzidos entre as interfaces.
Qual interface oferece a maior imunidade a ruídos?
O barramento CAN é geralmente a opção mais robusta para comunicação em tempo real em ambientes elétricos ruidosos, como os automotivos, robóticos e industriais. Sua sinalização diferencial, arbitragem de mensagens, detecção de erros, retransmissão automática e confinamento de falhas melhoram a confiabilidade da comunicação.
O RS485 também oferece boa resistência a ruídos e suporta cabos muito mais longos. Sua confiabilidade geral, no entanto, depende bastante do protocolo de nível superior, da terminação, do aterramento, do isolamento e do tratamento de erros por software.
O SMBus é normalmente mais adequado para conexões mais curtas em equipamentos compactos.
Como a interface de comunicação afeta a segurança do BMS?
A interface afeta a entrega confiável de alarmes, medições e comandos de controle, mas não deve ser a principal camada de segurança.
O BMS deve proteger a bateria de forma independente contra:
Sobretensão e subtensão da célula
Sobrecarga de carga e descarga
Curto circuitos
Temperatura anormal da célula ou do MOSFET
Falhas no carregador ou no contator
O barramento CAN oferece detecção de falhas robusta em nível de comunicação. Os sistemas RS485 devem implementar verificação de CRC, tratamento de timeouts, contadores de mensagens e comportamento à prova de falhas no protocolo de aplicação. O SMBus pode utilizar verificação de erros de pacote (PEC) e timeouts de comunicação.
O RS485 é um protocolo completo de comunicação de baterias?
Não. O RS485 define as características elétricas do enlace de comunicação. Ele não define registros de bateria, conteúdo de mensagens, alarmes ou comandos.
Um sistema de baterias que utiliza RS485 também precisa de um protocolo de camada de aplicação, como Modbus RTU ou um protocolo específico do fabricante. O mapeamento de registradores, a ordem dos bytes, o escalonamento, os códigos de falha, o comportamento de tempo limite e as permissões de comando devem ser documentados para uma integração bem-sucedida.
Qual interface é a mais cara?
Em sistemas compactos, o SMBus geralmente apresenta o menor custo de hardware. Os transceptores RS485 também são baratos, embora o isolamento e a proteção contra surtos possam aumentar o custo do sistema.
O barramento CAN pode exigir um controlador CAN, transceptor, rede de terminação, componentes de isolamento e uma validação mais extensa. Seu custo inicial mais elevado pode ser justificado em sistemas onde a confiabilidade da comunicação, o desempenho em tempo real, o diagnóstico e o controle de falhas são críticos.
A decisão final deve levar em consideração o esforço de integração, os testes, os requisitos de serviço de campo e o risco de falhas, e não apenas o preço do transceptor.


