

การชาร์จแบตเตอรี่ AMR อย่างน่าเชื่อถือจำเป็นต้องให้ชุดแบตเตอรี่ เครื่องชาร์จ ตัวควบคุมหุ่นยนต์ และกลไกการเชื่อมต่อทำงานเป็นระบบเดียวกัน หุ่นยนต์อาจเข้าถึงแท่นชาร์จได้สำเร็จ แต่การชาร์จล้มเหลวอาจเกิดจากหน้าสัมผัสเชื่อมต่อเพียงบางส่วน การตีความขีดจำกัดของแบตเตอรี่ผิดพลาด หรือเครื่องชาร์จและตัวควบคุมไม่ตรงกันเกี่ยวกับความพร้อม
สำหรับผู้ผลิตอุปกรณ์ (OEM) การบูรณาการเริ่มต้นด้วยข้อกำหนดอินเทอร์เฟซและลำดับการทำงานที่ผ่านการตรวจสอบแล้ว การเลือกแบตเตอรี่ตามแรงดันไฟฟ้าที่ระบุหรือการเลือกเครื่องชาร์จเพราะมี CAN นั้นไม่เพียงพอ ต้องกำหนดขีดจำกัดทางไฟฟ้า พฤติกรรมการสื่อสาร รูปทรงของหน้าสัมผัส และการตอบสนองต่อข้อผิดพลาดก่อนที่จะนำไปใช้งานจริง
คำตอบที่รวดเร็ว: ปรับช่วงแรงดันไฟฟ้าเต็มพิกัดและกระแสไฟชาร์จที่อนุญาตของแบตเตอรี่ให้ตรงกับเครื่องชาร์จ กำหนดโปรโตคอลการใช้งาน BMS และพฤติกรรมการหมดเวลา และตรวจสอบความคลาดเคลื่อนในการเชื่อมต่อและการเกิดความร้อนที่หน้าสัมผัส เครื่องชาร์จจะควบคุมการชาร์จ BMS จะกำหนดขีดจำกัดและการป้องกันตามการออกแบบ และตัวควบคุมหุ่นยนต์จะประสานงานการเชื่อมต่อและการเคลื่อนที่ ตรวจสอบการเริ่มต้น การหยุด และการถอดการเชื่อมต่ออย่างปลอดภัยภายใต้สภาวะปกติและสภาวะผิดปกติ
ประเด็นที่สำคัญ
แยกแยะความแตกต่างระหว่างแท่นชาร์จที่จ่ายไฟเข้าสู่เครื่องชาร์จในตัว กับเครื่องชาร์จภายนอกที่เชื่อมต่อโดยตรงกับแบตเตอรี่
ระบุข้อความ หน่วย เวลา และลักษณะการทำงานเมื่อเกิดข้อผิดพลาด ไม่ใช่แค่ฮาร์ดแวร์ CAN หรือ RS485 เท่านั้น
ทดสอบจุดสัมผัสการชาร์จภายใต้สภาวะการวางตำแหน่งที่ไม่ตรงกัน การสึกหรอ การปนเปื้อน และกระแสไฟฟ้าที่สมจริง
กำหนดระยะเวลาการชาร์จตามโอกาสจากพลังงานที่ใช้งานได้และช่วงเวลาการชาร์จที่มีอยู่
ใช้ข้อมูลโทรมาตรสำหรับการวินิจฉัยและการวางแผนงาน โดยไม่ต้องตั้งสมมติฐานว่าสามารถคาดการณ์ความล้มเหลวได้อย่างแน่นอน
ส่วนที่ 1: พื้นฐานการทำงานร่วมกันระหว่างแบตเตอรี่ AMR และแท่นชาร์จ
1.1 เริ่มต้นด้วยงบประมาณด้านพลังงานและโครงสร้างการชาร์จไฟ
วัดโปรไฟล์การทำงานของหุ่นยนต์ รวมถึงการเคลื่อนที่ การยก การทำงานของอุปกรณ์อิเล็กทรอนิกส์ขณะไม่ได้ใช้งาน และน้ำหนักบรรทุกเสริม กำหนดพลังงานแบตเตอรี่ที่ใช้งานได้ ความต้องการสำรอง และช่วงเวลาในการชาร์จ การชาร์จแบบฉวยโอกาสหมายถึงการใช้ช่วงเวลาว่างที่มีอยู่เพื่อเติมพลังงาน ไม่ได้หมายความว่าจะต้องเป็นการชาร์จ 10-20 นาทีเสมอไป
เพื่อเป็นข้อมูลประกอบการคำนวณ พลังงานสุทธิที่วัดได้ 500 วัตต์ที่ป้อนเข้าสู่แบตเตอรี่เป็นเวลา 12 นาที จะจ่ายพลังงานได้ประมาณ 100 วัตต์ชั่วโมง การชาร์จแบตเตอรี่จริงอาจต่ำกว่านี้หากการชาร์จลดลง มีข้อจำกัดด้านอุณหภูมิ หรือหุ่นยนต์ยังคงทำงานอยู่ ควรใช้การวัดค่าจากฝั่งแบตเตอรี่โดยตรง และหลีกเลี่ยงการนับการสูญเสียจากการแปลงพลังงานซ้ำสองครั้ง
สถาปัตยกรรม | นัยยะการควบคุม |
|---|---|
แท่นชาร์จจะจ่ายไฟให้กับเครื่องชาร์จในตัว | แหล่งจ่ายไฟของแท่นชาร์จต้องมีขนาดพอดีกับขีดจำกัดอินพุตของเครื่องชาร์จ ระบบอิเล็กทรอนิกส์ภายในตัวเครื่องจะควบคุมการชาร์จแบตเตอรี่ |
เครื่องชาร์จภายนอกเชื่อมต่อผ่านขั้วต่อแท่นชาร์จ | เครื่องชาร์จภายนอกต้องตรงกับขีดจำกัดของแบตเตอรี่และอินเทอร์เฟซการเปิดใช้งานหรือการสื่อสารที่กำหนดไว้ |
แท่นเชื่อมต่อที่เปิดใช้งานการสื่อสาร | ข้อมูลเกี่ยวกับการมีอยู่ ความพร้อม หรือข้อมูลทางไกลสามารถแลกเปลี่ยนกันได้ แต่ความปลอดภัยขึ้นอยู่กับการควบคุมที่นำมาใช้ |
แท่นชาร์จที่ไม่มีบัสข้อมูลไม่ได้หมายความว่าจะไม่มีการควบคุมเสมอไป การตรวจจับด้วยฮาร์ดแวร์ ระบบล็อก และเครื่องชาร์จในตัวเฉพาะ อาจประกอบกันเป็นสถาปัตยกรรมที่ถูกต้องได้ ในทางกลับกัน การเชื่อมต่อสื่อสารเพียงอย่างเดียวไม่ได้รับประกันความเข้ากันได้ทางไฟฟ้าหรือฟังก์ชันที่ได้มาตรฐานความปลอดภัย
1.2 ความแม่นยำในการนำทางที่ตรงกับรูปทรงเรขาคณิตของจุดสัมผัส
กำหนดค่าความคลาดเคลื่อนในการเทียบท่าในแนวด้านข้าง แนวยาว แนวตั้ง และเชิงมุม รวมถึงความแปรผันของพื้น การโก่งตัวที่เกี่ยวข้องกับน้ำหนักบรรทุก และความสามารถในการทำซ้ำของการนำทาง การปฏิบัติตามข้อกำหนด ความลึกของการยึดเกาะ และแรงต้องรักษาการเชื่อมต่อที่มีคุณภาพภายในขอบเขตที่อนุญาตโดยไม่ทำให้หุ่นยนต์หรือแท่นเทียบท่าเสียหาย
การเช็ดทำความสะอาดหน้าสัมผัสสามารถช่วยจัดการกับการปนเปื้อนบนพื้นผิวได้บ้าง แต่ไม่ได้หมายความว่าจะไม่ต้องทำความสะอาดหรือตรวจสอบอีกต่อไป ควรตรวจสอบวัสดุหน้าสัมผัส การชุบ การลดกระแส การยึดติด และเกณฑ์การเปลี่ยนจากข้อมูลของผู้ผลิตโดยตรง ควรหลีกเลี่ยงแรงกดในการจัดแนวที่ขั้วต่อไฟฟ้าที่ไม่ได้รับการรองรับ
ส่วนที่ 2: การชาร์จด้วยกระแสตรงและการสื่อสารกับระบบจัดการแบตเตอรี่ (BMS)
2.1 การประสานงานระหว่างการควบคุมเครื่องชาร์จและการป้องกันแบตเตอรี่
เครื่องชาร์จควบคุมกระแสและแรงดันไฟฟ้าตามปกติ BMS อาจสื่อสารขีดจำกัดการชาร์จที่อนุญาตและระงับการชาร์จเมื่อสภาวะไม่เหมาะสม การตัดการเชื่อมต่อเพื่อป้องกันมักเป็นการตอบสนองต่อข้อผิดพลาด ไม่ใช่วิธีการปกติในการยุติการชาร์จทุกครั้ง
ระบบแบตเตอรี่ลิเธียมไอออนหลายระบบใช้โปรไฟล์กระแสคงที่/แรงดันคงที่เฉพาะเซลล์ โดยมีการชาร์จคืนด้วยกระแสลดลงเฉพาะเมื่อได้รับอนุญาตและมีเกณฑ์การหยุดที่เหมาะสม ห้ามชาร์จแบบหยดอย่างต่อเนื่องหรือชาร์จคืนโดยพลการกับแบตเตอรี่ที่คายประจุมากเกินไป การตั้งค่าปกติจะต้องเป็นไปตามข้อกำหนดของเซลล์และชุดแบตเตอรี่อย่างแม่นยำ
อย่าสับสนระหว่างการปรับสภาพเซลล์ด้วยกระแสต่ำกับการชาร์จความจุของระบบก่อนปิดเส้นทางพลังงาน วิธีหลังนี้ใช้สำหรับแก้ไขปัญหาไฟกระชากและอาจต้องใช้ตัวต้านทาน การสลับแบบควบคุม หรือวิธีการทางวิศวกรรมอื่นๆ การเชื่อมต่อซอฟต์แวร์เพียงอย่างเดียวไม่สามารถจำกัดไฟกระชากหรือตรวจจับความผิดพลาดทางไฟฟ้าทุกอย่างได้
2.2 กำหนดโปรโตคอลแอปพลิเคชันและเครื่องสถานะ
CAN และ RS485 กำหนดเลเยอร์อินเทอร์เฟซที่แตกต่างกัน และไม่ได้ทำให้ผลิตภัณฑ์สองชนิดสามารถใช้งานร่วมกันได้ ตกลงกันเกี่ยวกับตัวระบุข้อความ การปรับขนาด หน่วย ลำดับไบต์ ช่วงเวลาการอัปเดต การตรวจสอบ และความเข้ากันได้ของเฟิร์มแวร์ บันทึกการเปิดใช้งานการชาร์จ ขีดจำกัดกระแสและแรงดัน สถานะอุณหภูมิ ข้อผิดพลาด และสัญญาณความพร้อมใช้งานในกรณีที่มีการใช้งาน
สถานะ | การตัดสินใจด้านการออกแบบที่จำเป็น |
|---|---|
วิธีการเข้าถึงและการตรวจจับ | วิธีการตรวจสอบการมีอยู่ของหุ่นยนต์และการจัดตำแหน่งที่ได้รับอนุญาต |
คุณสมบัติการเชื่อมต่อ | ฮาร์ดแวร์ดังกล่าวรองรับการตรวจสอบการสัมผัส ขั้ว และคุณสมบัติทางไฟฟ้าแบบใดบ้าง |
พร้อมสำหรับการชาร์จ | ตัวควบคุมใดเป็นผู้ให้สิทธิ์ และจะได้รับขีดจำกัดที่ถูกต้องได้อย่างไร |
การชาร์จไฟ | การอัปเดตค่าความชันของกระแสไฟฟ้า การควบคุมแรงดันไฟฟ้า การตรวจสอบความร้อน และขีดจำกัด |
หยุดและถอดออก | วิธีการลดกระแสไฟฟ้า การตัดกระแสไฟฟ้าในจุดที่จำเป็น และการยืนยันการปล่อยกระแสไฟฟ้า |
ความผิด | การตอบสนองที่ปลอดภัย สัญญาณเตือน ขีดจำกัดการลองใหม่ และการกู้คืนที่ได้รับอนุญาต |
กำหนดพฤติกรรมที่ปลอดภัยสำหรับข้อมูลที่ขาดหาย ล้าสมัย ไม่สมเหตุสมผล หรือขัดแย้งกัน เครื่องชาร์จต้องไม่ทำงานต่อไปเรื่อยๆ โดยใช้คำขอใช้กระแสไฟสูงแบบเก่าหลังจากที่การสื่อสารล้มเหลว เลือกช่วงเวลาตอบสนองและเงื่อนไขการสำรองข้อมูลผ่านการวิเคราะห์ความเสี่ยงของระบบ แทนที่จะใช้การหมดเวลาแบบทั่วไป
ป้องกันการเคลื่อนไหวที่อาจทำให้หน้าสัมผัสที่มีกระแสไฟฟ้าแยกออกจากกัน เว้นแต่ว่าอินเทอร์เฟซนั้นได้รับการออกแบบและตรวจสอบความถูกต้องมาโดยเฉพาะ ประสานคำขอหยุดและการตอบสนองทางไฟฟ้าก่อนการถอดอุปกรณ์ออกจากจุดเชื่อมต่อ รักษาฟังก์ชันการป้องกันที่จำเป็นให้เป็นอิสระจากความพร้อมใช้งานของเครือข่ายยานพาหนะ
ส่วนที่ 3: อินเทอร์เฟซเชิงกลสำหรับรอบการทำงานซ้ำๆ
3.1 ความต้านทานการสัมผัส ความร้อน และการสึกหรอ
ประเมินเส้นทางการชาร์จทั้งหมด: หน้าสัมผัส สายเคเบิล ขั้วต่อ อุปกรณ์สวิตช์ และการเชื่อมต่อ ความร้อนที่เกิดจากความต้านทานจะเพิ่มขึ้นตามกำลังสองของกระแสไฟฟ้า ตัวอย่างเช่น ความต้านทานรวมของการเชื่อมต่อ 5 มิลลิโอห์ม จะทำให้เกิดความร้อน 2 วัตต์ ที่กระแสไฟฟ้า 20 แอมป์ ตัวอย่างนี้ไม่ใช่ค่าอุณหภูมิหรือความต้านทานที่ยอมรับได้
วัดค่าแรงดันตกและอุณหภูมิเฉพาะจุดภายใต้กระแสชาร์จ การวางตำแหน่งที่ไม่ถูกต้อง และสภาวะหน้าสัมผัสที่เสื่อมสภาพตามอายุการใช้งาน รวมถึงการเชื่อมต่อซ้ำๆ การสั่นสะเทือน และการปนเปื้อนที่เหมาะสมกับสถานที่นั้นๆ กำหนดขีดจำกัดการยอมรับและช่วงเวลาการตรวจสอบจากผลการทดสอบและคำแนะนำจากผู้ผลิต
ชุดจัดการแบตเตอรี่ (BMS) ไม่ได้วัดความต้านทานของหน้าสัมผัสโดยอัตโนมัติ การตรวจจับอาจต้องใช้การวัดแรงดันไฟฟ้าทั้งสองด้าน เซ็นเซอร์วัดอุณหภูมิหน้าสัมผัส หรือเครื่องมือวินิจฉัยเฉพาะทาง ควรระบุขอบเขตการครอบคลุมของเซ็นเซอร์และจุดบอด แทนที่จะรับประกันว่าการตรวจสอบอุณหภูมิเซลล์จะช่วยปกป้องทุกการเชื่อมต่อ
3.2 การคุ้มครองสิ่งแวดล้อมและการเข้าถึงบริการ
โรงงานในร่ม ห้องเย็น และสถานที่กลางแจ้งมีข้อกำหนดที่แตกต่างกัน ประเมินฝุ่นละออง เศษวัสดุที่เป็นตัวนำ ความชื้น สารเคมีทำความสะอาด และการควบแน่นตามความเหมาะสม กำหนดระดับการป้องกันที่จำเป็นสำหรับการประกอบและการเชื่อมต่อที่ถูกต้อง การกำหนดระดับการป้องกันของตัวเครื่องไม่ได้หมายความว่าครอบคลุมถึงหน้าสัมผัสการชาร์จที่เปิดโล่งเสมอไป
ต้องเลือกและตรวจสอบซีลและแผ่นปิดช่องระบายอากาศให้เหมาะสมกับการติดตั้ง ช่องระบายอากาศช่วยปรับสมดุลความดันได้ แต่ไม่รับประกันว่าจะไม่มีการควบแน่นหรือการกัดกร่อน ทดสอบอุณหภูมิภายในตู้และอุณหภูมิการสัมผัสกับกระแสลมจริงและสภาพแวดล้อมที่คาดการณ์ไว้
จัดให้มีช่องทางเข้าถึงเพื่อทำความสะอาดหรือเปลี่ยนชิ้นส่วนที่สึกหรอได้อย่างปลอดภัย รวมถึงคำแนะนำในการแยกส่วนและเกณฑ์สำหรับหน้าสัมผัสที่เสียหาย ขั้วต่อหลวม และซีลที่เสื่อมสภาพ กองเรือที่ใช้งานอย่างต่อเนื่องยังคงต้องการการบำรุงรักษาตามแผนและวิธีการที่ปลอดภัยในการหยุดใช้งานท่าเทียบเรือ
ส่วนที่ 4: ระบบติดตามยานพาหนะ ความปลอดภัย และการตรวจสอบโดยผู้ผลิต (OEM)
4.1 ใช้ระบบโทรมาตรเพื่อแยกปัญหาด้านพลังงานออกจากปัญหาที่ท่าเทียบเรือ
บันทึกเวลาที่มาถึง จำนวนครั้งที่พยายามเชื่อมต่อ การเปลี่ยนสถานะการชาร์จ สถานะการชาร์จแบตเตอรี่ กระแสและแรงดันที่วัดได้ สาเหตุที่จำกัด อุณหภูมิ และข้อผิดพลาด แยกแยะเวลารอคิว เวลาจัดตำแหน่ง เวลาชาร์จจริง และการถ่ายโอนพลังงานที่เสร็จสมบูรณ์ หุ่นยนต์ที่อยู่บนแท่นชาร์จไม่ได้หมายความว่าจะได้รับพลังงานเสมอไป
ตรวจสอบความสัมพันธ์ระหว่างเวลาที่บันทึกโดยหุ่นยนต์ ระบบจัดการแบตเตอรี่ (BMS) และเครื่องชาร์จ เพื่อวินิจฉัยปัญหาการรีสตาร์ทซ้ำๆ หรือกำลังไฟชาร์จต่ำ การประมาณค่าสถานะการชาร์จที่สูงเกินจริงไม่สามารถทดแทนการยืนยันการชาร์จที่วัดได้ ตรวจสอบความถูกต้องของสถานะการชาร์จและตรรกะสำรองเมื่อแบตเตอรี่เสื่อมสภาพ
ระบบโทรมาตรสามารถช่วยวางแผนการบำรุงรักษาได้เมื่อเชื่อมโยงกับเกณฑ์ที่กำหนดไว้และแนวโน้มที่ได้รับการตรวจสอบแล้ว อย่าอ้างว่าสามารถคาดการณ์ความล้มเหลวได้ภายใน 90 วัน หรือรับประกันการคาดการณ์อายุการใช้งานที่แน่นอน ควรระบุว่าการวัดที่มีอยู่สามารถตรวจจับอะไรได้บ้าง และประเมินสัญญาณเตือนที่ผิดพลาด รวมถึงข้อผิดพลาดที่ตรวจไม่พบด้วย
เลือกชนิดของแบตเตอรี่โดยพิจารณาจากมวล พลังงานที่ใช้งานได้ ความสามารถในการรับประจุ อุณหภูมิ และอายุการใช้งาน แบตเตอรี่ LiFePO4, NMC และ LTO แต่ละชนิดมีข้อดีข้อเสียแตกต่างกัน แต่ชื่อชนิดของแบตเตอรี่ไม่ได้กำหนดอายุการใช้งานที่แน่นอนหรือระยะเวลาการชาร์จที่รับประกัน ตรวจสอบคุณสมบัติของแบตเตอรี่ที่เลือกภายใต้รอบการทำงานที่ต้องการ
4.2 ตรวจสอบความถูกต้องของแบตเตอรี่ เครื่องชาร์จ และหุ่นยนต์ร่วมกัน
สำหรับแบตเตอรี่ลิเธียมอุตสาหกรรมที่เหมาะสม IEC 62619 ครอบคลุมข้อกำหนดและการทดสอบด้านความปลอดภัย ISO-3691 4 เอกสารนี้กล่าวถึงรถยกอุตสาหกรรมไร้คนขับและระบบต่างๆ รวมถึง AMR ที่เกี่ยวข้อง โปรดตรวจสอบรุ่นที่เกี่ยวข้อง การนำไปใช้ในระดับภูมิภาค และขอบเขตของผลิตภัณฑ์กับทีมงานที่รับผิดชอบด้านการปฏิบัติตามกฎระเบียบ เอกสารอ้างอิงใดเอกสารหนึ่งเพียงอย่างเดียวไม่สามารถรับรองการติดตั้งระบบชาร์จทั้งหมดได้
กำหนดข้อกำหนดด้านความปลอดภัยทางไฟฟ้าของเครื่องชาร์จ, EMC และการติดตั้งสำหรับตลาดเป้าหมาย สรุปผลการทดสอบการขนส่งและการทดสอบแบตเตอรี่จะแยกต่างหากจากการอนุมัติการใช้งานจริง เอกสารการทดสอบ ซึ่งระบุการกำหนดค่าที่ให้มาและข้อจำกัดของมัน
ตรวจสอบการชาร์จปกติ สถานะแบตเตอรี่ที่อนุญาตทั้งระดับต่ำและสูง ขีดจำกัดที่เกี่ยวข้องกับอุณหภูมิ การเชื่อมต่อล้มเหลว การกระเด้งของหน้าสัมผัส การสูญเสียการสื่อสาร ไฟหลักขัดข้อง และการถอดอุปกรณ์ออกจากแท่นชาร์จอย่างมีระบบควบคุม ตรวจสอบการเปลี่ยนแปลงอย่างฉับพลันของเส้นทางพลังงานและการชาร์จความจุของระบบในกรณีที่เกี่ยวข้อง ดำเนินการทดสอบความผิดพลาดที่เป็นอันตรายโดยบุคลากรที่มีคุณสมบัติเหมาะสมและสถานที่ที่เหมาะสม
ขอแบบร่างอินเทอร์เฟซ ข้อมูลจำเพาะการชาร์จ เอกสารโปรโตคอลแอปพลิเคชัน เวอร์ชันเฟิร์มแวร์ และข้อตกลงการควบคุมการเปลี่ยนแปลงจากซัพพลายเออร์ Large Power สามารถรองรับ การบูรณาการแบตเตอรี่หุ่นยนต์ โดยอิงตามข้อกำหนดเหล่านี้ โปรดระบุรุ่นของเครื่องชาร์จ อินเทอร์เฟซการเชื่อมต่อ โหลดของหุ่นยนต์ และรอบการทำงานเมื่อทำการขอ โซลูชันแบตเตอรี่ที่กำหนดเอง.
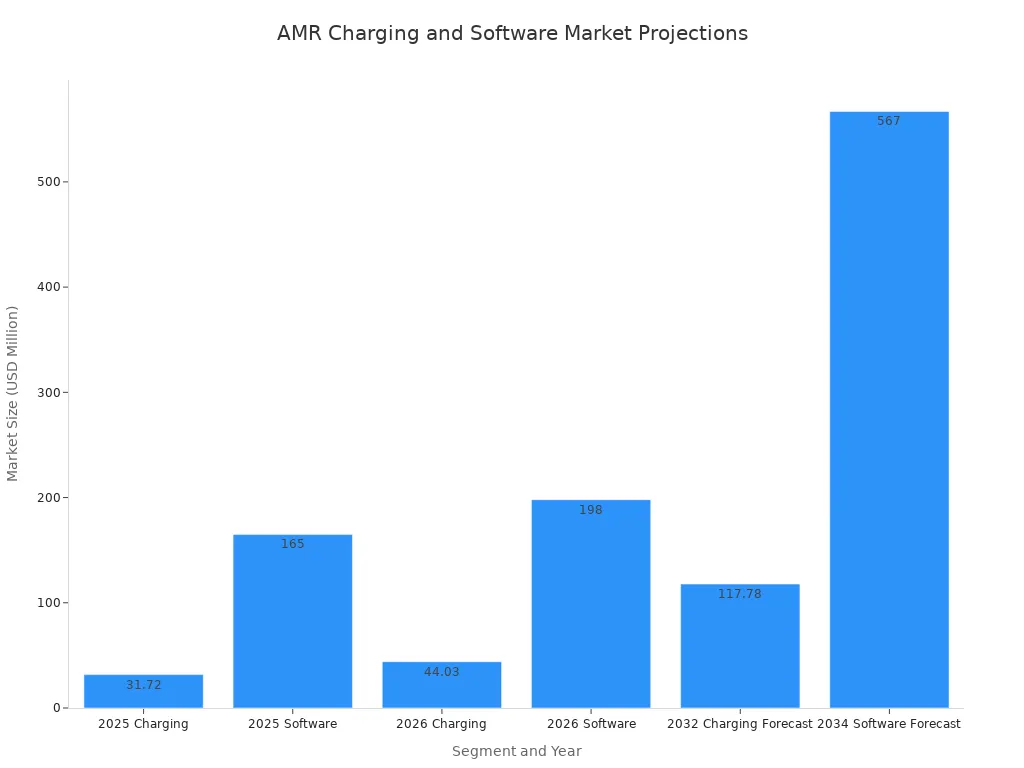
การคาดการณ์ตลาดในภาพประกอบให้ข้อมูลพื้นฐานเท่านั้น ไม่ได้กำหนดข้อกำหนดทางวิศวกรรมหรือคาดการณ์ประสิทธิภาพของระบบชาร์จเฉพาะใดๆ โปรดตรวจสอบแหล่งที่มาของการคาดการณ์ก่อนนำตัวเลขไปใช้ในการตัดสินใจเชิงพาณิชย์
การชาร์จที่เชื่อถือได้มาจากการกำหนดความรับผิดชอบที่ชัดเจนและอินเทอร์เฟซที่ได้รับการตรวจสอบแล้ว อนุมัติชุดแบตเตอรี่ เครื่องชาร์จ และแท่นชาร์จในฐานะระบบที่ทำงานร่วมกัน จากนั้นควบคุมการเปลี่ยนแปลงหน้าสัมผัส เซลล์ เฟิร์มแวร์ และการตั้งค่าการชาร์จ เพื่อให้การผลิตยังคงสอดคล้องกับการออกแบบที่ได้รับการตรวจสอบแล้ว
คำถามที่พบบ่อย
เครื่องชาร์จ AMR ทุกเครื่องจำเป็นต้องสื่อสารโดยตรงกับระบบ BMS หรือไม่?
ไม่ สถาปัตยกรรมบางแบบใช้เครื่องชาร์จในตัวที่มีการควบคุมฮาร์ดแวร์ที่กำหนดไว้ ในกรณีที่จำเป็นต้องมีการสื่อสารโดยตรง ให้ระบุโปรโตคอลแอปพลิเคชัน ข้อจำกัด และพฤติกรรมการทำงานเมื่อเกิดข้อผิดพลาด การออกแบบต้องยังคงปลอดภัยแม้ในขณะที่การเชื่อมต่อไม่สามารถใช้งานได้
การจับมือที่สำเร็จลุล่วงไปด้วยดีนั้น พิสูจน์ได้ว่าการติดต่อเหล่านั้นปลอดภัยหรือไม่?
ไม่ครับ มันยืนยันเฉพาะเงื่อนไขที่การใช้งานจริงตรวจสอบเท่านั้น การสัมผัสกันของวัสดุ ความสามารถในการรับกระแสไฟฟ้า และการเกิดความร้อน จำเป็นต้องมีการตรวจสอบทางกลและทางไฟฟ้า การตรวจจับความต้านทานหรือความร้อนสูงเกินไปเฉพาะจุดอาจต้องใช้เซ็นเซอร์เพิ่มเติม
ควรคิดค่าบริการตามโอกาสนานแค่ไหน?
คำนวณจากพลังงานที่ต้องชาร์จใหม่ พลังงานการชาร์จแบตเตอรี่ที่มีอยู่ และช่วงเวลาการทำงาน รวมถึงการลดกำลังไฟ การจำกัดอุณหภูมิ ภาระของหุ่นยนต์ และความพร้อมใช้งานของเครื่องชาร์จ ไม่มีระยะเวลาที่กำหนดตายตัวที่เหมาะสมสำหรับหุ่นยนต์เคลื่อนที่อัตโนมัติ (AMR) ทุกรุ่น
ผลิตภัณฑ์ CAN หรือ RS485 สามารถเชื่อมต่อได้โดยไม่ต้องตั้งค่าเพิ่มเติมหรือไม่?
ไม่ การจับคู่ส่วนต่อประสานทางไฟฟ้าเป็นเพียงจุดเริ่มต้นเท่านั้น คำจำกัดความของข้อความ เวลา หน่วย การกำหนดที่อยู่ และการตอบสนองต่อข้อผิดพลาดต้องเข้ากันได้และผ่านการทดสอบแล้ว
ควรทำอย่างไรหากการสื่อสารล้มเหลวระหว่างการชาร์จ?
ระบบควรเข้าสู่โหมดสำรองที่ผ่านการตรวจสอบแล้วหรือหยุดการทำงานภายในเวลาที่กำหนด กำหนดวิธีการจัดการกับขีดจำกัดที่หมดอายุ สัญญาณเตือน การลองใหม่ และการกู้คืน อย่าคิดว่าการดำเนินการต่อด้วยคำขอสุดท้ายนั้นปลอดภัยเสมอไป
การทดสอบใดบ้างที่สำคัญก่อนการใช้งานกองเรือ?
ตรวจสอบพฤติกรรมการชาร์จ อุณหภูมิสัมผัส การเยื้องศูนย์ที่อนุญาต การสึกหรอ การสัมผัสกับสภาพแวดล้อม และการตอบสนองต่อข้อผิดพลาดของระบบที่ประกอบเสร็จแล้ว ทดสอบการปิดกระแสไฟอย่างเป็นระเบียบก่อนการถอดอุปกรณ์ และยืนยันว่าระบบส่งข้อมูลทางไกลสามารถแยกแยะการเชื่อมต่อออกจากการถ่ายโอนพลังงานจริงได้


