

คำตอบโดยสรุป: ระบุตัวเชื่อมต่อแบบไม่ต้องมองเห็นโดยใช้ค่าชดเชยการเชื่อมต่อในกรณีที่เลวร้ายที่สุดของหุ่นยนต์ ลำดับการสัมผัสที่ต้องการ และรอบการเชื่อมต่อที่คาดหวัง ตรวจสอบความถูกต้องของข้อกำหนดเหล่านั้นในราง ตัวล็อค และตัวเรือนจริง หากสามารถเชื่อมต่อชุดอุปกรณ์ได้ในขณะที่ยังมีกระแสไฟฟ้าอยู่ ให้ตรวจสอบการเสียบเข้าไปบางส่วนและพฤติกรรมการเปิดใช้งานพลังงานของโฮสต์แยกต่างหาก
คอนเนคเตอร์แบบเสียบโดยไม่มองเห็น (Blind-mate connector) คืออินเทอร์เฟซแบบเสียบและเสียบที่สร้างขึ้นเพื่อเชื่อมต่อในกรณีที่ไม่สามารถมองเห็นหรือจัดแนวหน้าสัมผัสให้ตรงกันด้วยมือได้
บทความนี้พิจารณาการจัดแนว ลำดับการสัมผัส และอายุการใช้งานของการจับคู่เป็นตัวแปรการออกแบบที่เชื่อมโยงกันสำหรับชุดแบตเตอรี่ลิเธียม ไม่ใช่ข้อกำหนดแยกต่างหาก แต่ละส่วนหลักจะจบลงด้วยความเหมาะสมกับการใช้งาน การปฏิบัติตามข้อกำหนด และต้นทุน โดยเน้นที่ความคลาดเคลื่อนในการเชื่อมต่อ การเสียบเข้าบางส่วน และการตรวจสอบความถูกต้องเฉพาะสำหรับหุ่นยนต์ มากกว่าอินเทอร์เฟซชุดแบตเตอรี่แบบถอดได้ทั่วไป
ประเด็นที่สำคัญ
คุณสมบัติการนำทางและฐานรองแบบลอยตัวช่วยแก้ไขการจัดแนวที่ไม่ตรงกันเล็กน้อย แต่คุณต้องวัดค่าความคลาดเคลื่อนที่แท้จริง
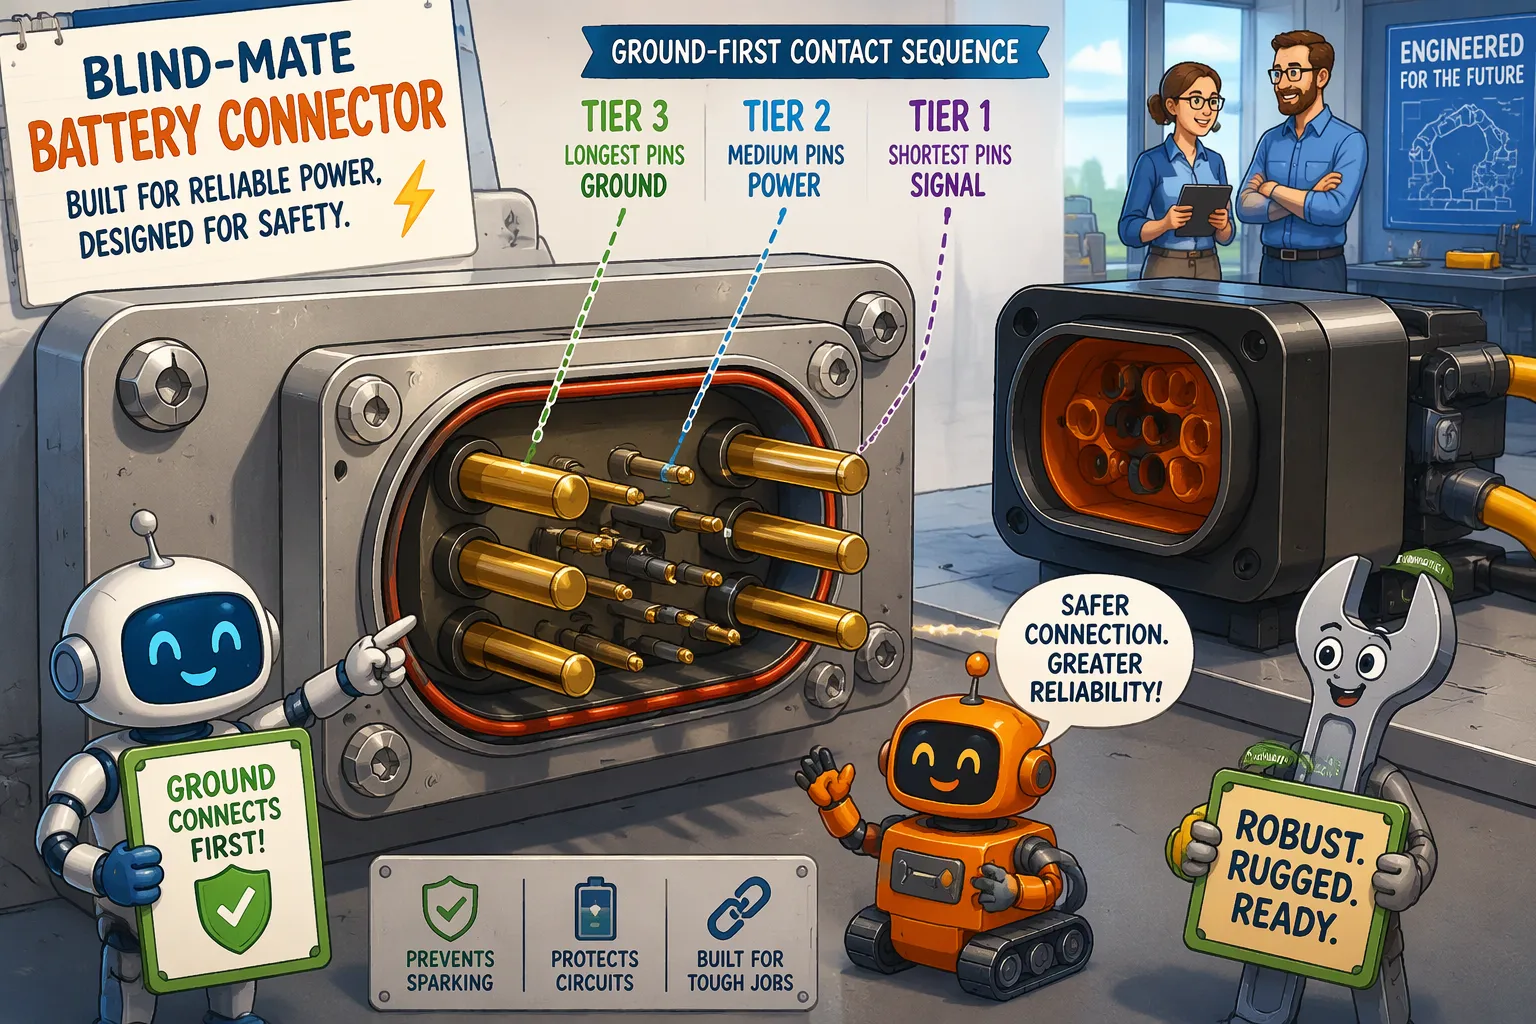
ขาพินที่มีความยาวต่างกันจะกำหนดลำดับการเชื่อมต่อ: กราวด์ก่อน จากนั้นเป็นไฟเลี้ยง และสุดท้ายเป็นสัญญาณ ทำให้การเสียบปลั๊กขณะเครื่องทำงานยังคงปลอดภัย
ทดสอบการเสียบเข้าเพียงบางส่วนเพื่อให้แน่ใจว่าไม่มีกระแสไฟฟ้าไหลและไม่มีการแจ้งเตือนข้อผิดพลาดจาก BMS เมื่อการเชื่อมต่อหยุดลงกลางคัน
เลือกอายุการใช้งานของขั้วต่อให้เหมาะสมกับชนิดของแบตเตอรี่: แบตเตอรี่ LiFePO4 ต้องการอายุการใช้งานที่สูงกว่าแบตเตอรี่ NMC
ทดสอบขั้วต่อด้วยอุปกรณ์ยึดและทดสอบรอบการทำงานของคุณเอง ไม่ใช่แค่ดูจากค่าที่ระบุในเอกสารข้อมูลจำเพาะเท่านั้น
ส่วนที่ 1: การจัดแนวในขั้วต่อแบตเตอรี่แบบไม่ต้องมองสำหรับหุ่นยนต์
1.1 คุณสมบัติของอุปกรณ์นำทางและฐานยึดแบบลอยตัว
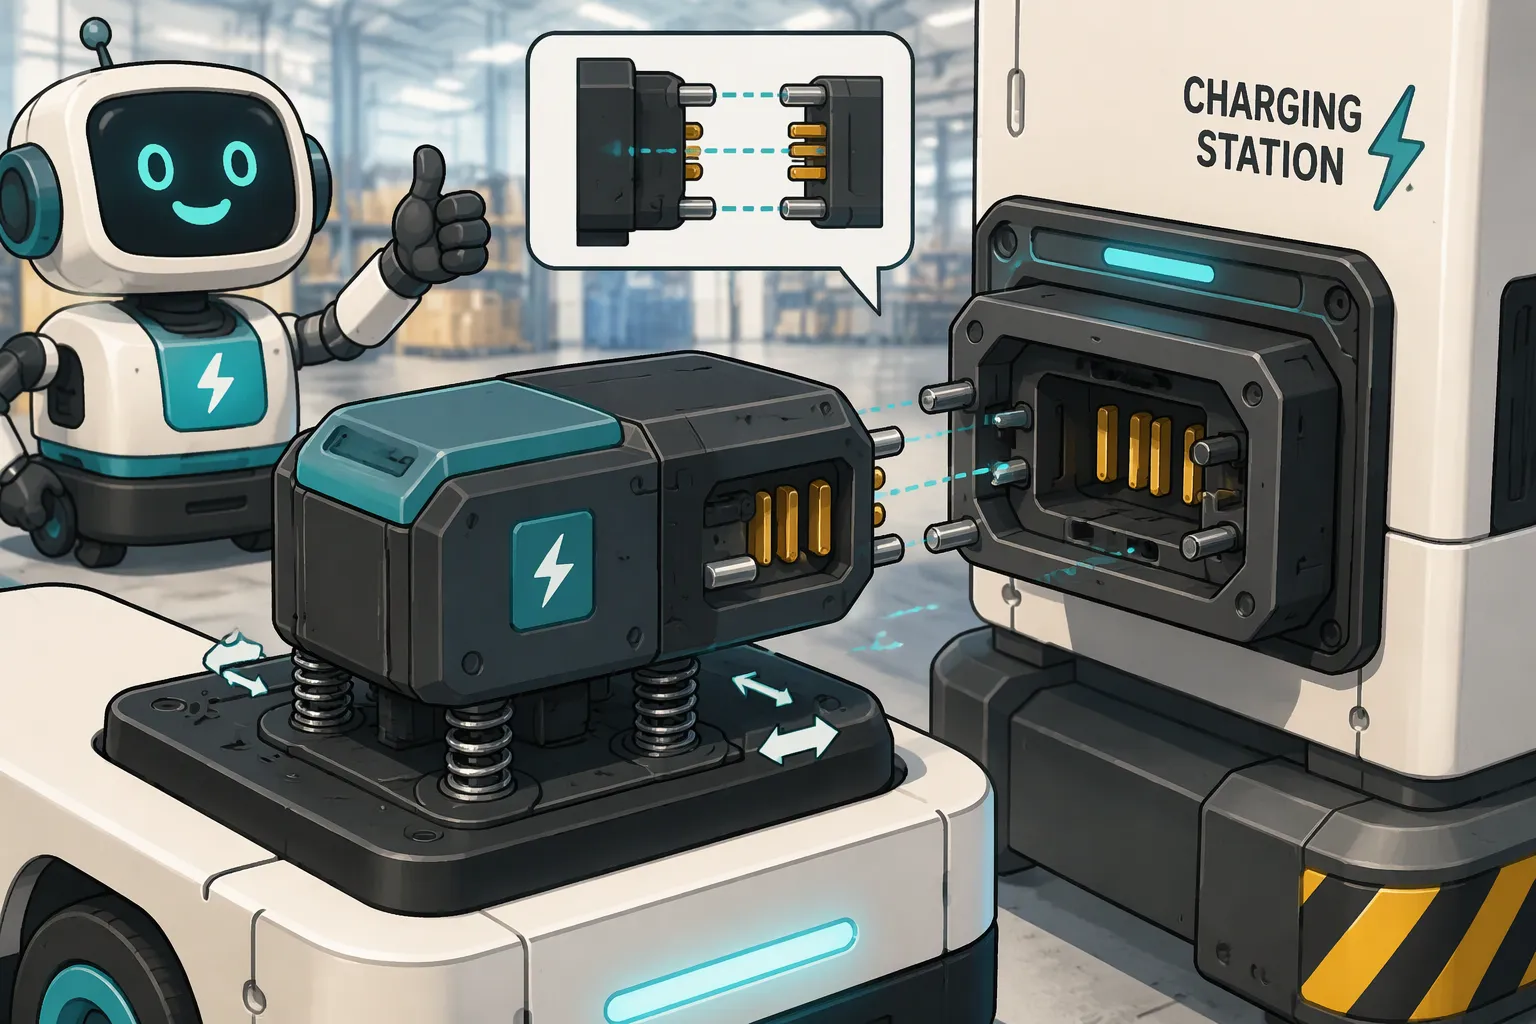
การจัดแนวเริ่มต้นก่อนที่หน้าสัมผัสจะแตะกัน การลบมุมและทางลาดนำทางบนปลั๊กและเต้ารับจะช่วยนำทางให้ทั้งสองส่วนเข้าหากันเมื่อเข้าใกล้กัน ทางลาดนำทางที่กว้างจะเปลี่ยนการเบี่ยงเบนด้านข้างขนาดใหญ่ให้เป็นการเคลื่อนไหวแก้ไขเล็กน้อย หมุดนำทางและร่องนำทางจะเข้ามาทำหน้าที่เมื่อพื้นผิวทั้งสองเข้าใกล้กัน คุณสมบัติเหล่านี้จะดูดซับข้อผิดพลาดของมุมก่อน จากนั้นจึงดูดซับข้อผิดพลาดด้านข้าง และจัดตำแหน่งส่วนต่อประสานให้อยู่ตรงกลางก่อนที่หมุดจะเข้าล็อค
ชุดคอนเนคเตอร์แบบลอยตัวเพิ่มการแก้ไขอีกชั้นหนึ่ง ตัวเชื่อมต่อจะติดตั้งอยู่บนฐานแบบสปริงหรือแบบเลื่อนได้ ฐานนี้สามารถเคลื่อนที่ได้ไม่กี่ส่วนสิบของมิลลิเมตรในทุกทิศทาง และช่วยให้ตัวเชื่อมต่อหาคู่ของมันได้ การติดตั้งแบบลอยตัวใช้งานได้ดีในพื้นที่แคบ เช่น ชุดแบตเตอรี่ที่ซ่อนอยู่ด้านหลังแผงด้านหลังของหุ่นยนต์ ระยะการเคลื่อนที่แบบลอยตัวต้องมากกว่าความคลาดเคลื่อนที่เหลืออยู่จากการเชื่อมต่อ หากไม่เช่นนั้น ตัวเชื่อมต่อจะชนกับฐาน และส่วนนำทางจะรับน้ำหนักทั้งหมด
แท่นชาร์จ AMR และ AGV ในคลังสินค้าอาศัยการทำงานร่วมกันนี้ทุกวัน ยานพาหนะในกองยานจะถอยเข้าสู่แท่นชาร์จด้วยความแม่นยำระดับเซนติเมตร และคุณสมบัติการนำทางจะปิดช่องว่างที่เหลืออยู่ หุ่นยนต์บริการทางการแพทย์ต้องการการเข้าสู่แท่นชาร์จที่นุ่มนวลกว่า เพราะการหยุดอย่างกะทันหันอาจทำให้สิ่งของที่บรรทุกเคลื่อนที่ได้ หน่วยลาดตระเวนรักษาความปลอดภัยจะจอดอยู่กลางแจ้ง ซึ่งการขยายตัวจากความร้อนจะทำให้แท่นยึดเคลื่อนที่ไปตลอดทั้งวัน อินเทอร์เฟซแบบเชื่อมต่อโดยไม่มองที่ขับเคลื่อนด้วยหุ่นยนต์ของ NASA แสดงให้เห็นหลักการเดียวกันนี้ในขนาดที่ใหญ่ขึ้น: แขนหุ่นยนต์จะวางตำแหน่งครึ่งทั้งสอง และอินเทอร์เฟซจะทำการเชื่อมต่อโครงสร้างและไฟฟ้าให้เสร็จสมบูรณ์โดยไม่ต้องใช้มือมนุษย์
1.2 การตรวจสอบความคลาดเคลื่อนสะสมและการตรวจสอบการเชื่อมต่อ
ความคลาดเคลื่อนในการจัดแนวจะสะสมขึ้นในสามส่วนหลัก ได้แก่ ตัวถังหุ่นยนต์ ชุดแบตเตอรี่ และส่วนยึดตัวเชื่อมต่อ แต่ละส่วนมีค่าความคลาดเคลื่อนของขนาดของตัวเอง และแต่ละข้อต่อจะเพิ่มค่าความคลาดเคลื่อนขึ้นไปเรื่อยๆ ตัวเชื่อมต่อแบบเสียบโดยไม่ต้องมองเห็นส่วนใหญ่ยังคงต้องการค่าความคลาดเคลื่อนในการจัดแนวที่ค่อนข้างเข้มงวด แม้ว่าจะใช้การติดตั้งแบบลอยตัวก็ตาม ค่าความคลาดเคลื่อนของตัวถังที่หลวมอาจทำให้ค่าความคลาดเคลื่อนในการลอยตัวหมดไปก่อนที่ตัวเชื่อมต่อจะเกิดความคลาดเคลื่อนใดๆ
การตรวจสอบความถูกต้องต้องวัดจากโครงสร้างจริง ไม่ใช่จากแบบร่างที่กำหนดไว้ วิศวกรควรสร้างอุปกรณ์ยึดติด ติดตั้งแบตเตอรี่จริง และบันทึกค่าเบี่ยงเบนด้านข้างและเชิงมุม ณ จุดสัมผัสแรก ในรอบการเข้าใกล้หลายๆ ครั้ง การทดสอบนี้จะเผยให้เห็นกรณีที่เลวร้ายที่สุด ซึ่งการโก่งตัวของตัวถัง การโก่งตัวของแบตเตอรี่ และข้อผิดพลาดในการติดตั้ง เกิดขึ้นไปในทิศทางเดียวกัน
ความเหมาะสมในการใช้งานเป็นตัวกำหนดการเลือกระหว่างการออกแบบการจัดแนวที่แน่นและหลวม ชุดแบตเตอรี่ LiFePO4 เหมาะสำหรับการใช้งานในแท่นชาร์จรถยนต์จำนวนมาก ซึ่งการจัดแนวที่แม่นยำช่วยยืดอายุการใช้งานของหน้าสัมผัสได้หลายพันครั้ง ชุดแบตเตอรี่ NMC เหมาะสำหรับแพลตฟอร์มที่มีความหนาแน่นของพลังงานสูง ซึ่งมวลและความแข็งของชุดแบตเตอรี่จะส่งผลต่อการจัดเรียง การปฏิบัติตามมาตรฐานมีความสำคัญในที่นี้: IEC 62133-2 ครอบคลุมความปลอดภัยของเซลล์และแบตเตอรี่ลิเธียมรองในแอปพลิเคชันแบบพกพา UL 2054 ครอบคลุมชุดแบตเตอรี่สำหรับใช้ในครัวเรือนและเชิงพาณิชย์ และ ISO 3691-4 กล่าวถึงรถยกอุตสาหกรรมไร้คนขับและระบบของพวกมัน การจัดแนวที่แน่นกว่าจะมีต้นทุนสูงกว่าในด้านความแม่นยำของการผลิตและการจับยึด การจัดแนวที่หลวมกว่าจะช่วยประหยัดต้นทุน แต่จะทำให้เกิดแรงกดไปที่หน้าสัมผัสและส่วนประกอบนำทาง ความสมดุลที่เหมาะสมขึ้นอยู่กับความสามารถในการทำซ้ำของแท่นชาร์จ ขนาดของกลุ่มรถยนต์ และการเข้าถึงการบริการ
ส่วนที่ 2: ลำดับการเชื่อมต่อเพื่อการถ่ายโอนพลังงานอย่างปลอดภัย
2.1 การจัดเรียงขาปลั๊กแบบสลับ และความปลอดภัยในการเสียบปลั๊กขณะเปิดเครื่อง
ลำดับการสัมผัสเป็นแผนเชิงกลที่สร้างขึ้นจากความยาวของขาพิน โดยทั่วไปจะใช้สามระดับ ขาพินก่อนการสัมผัสจะยาวที่สุดและสัมผัสกันก่อน พวกมันทำหน้าที่ส่งสัญญาณกราวด์และสัญญาณระดับต่ำ เพื่อให้ชุดแบตเตอรี่และหุ่นยนต์มีจุดอ้างอิงร่วมกันก่อนที่กระแสไฟฟ้าจะไหล ขาพินจ่ายไฟหลักจะอยู่ระดับกลางและปิดเส้นทางกระแสไฟฟ้าสูง ขาพินหลังการสัมผัสจะสั้นที่สุดและปิดเป็นลำดับสุดท้าย พวกมันทำหน้าที่ส่งสัญญาณสถานะ สัญญาณเปิดใช้งาน หรือสัญญาณเชื่อมต่อที่บอกระบบว่าการเชื่อมต่อเสร็จสมบูรณ์แล้ว
วิศวกรควรตรวจสอบลำดับนี้บนตัวเชื่อมต่อจริง ไม่ใช่คาดเดาเอาเอง ความยาวของขาพินแตกต่างกันไปตามแต่ละรุ่น และบางแบบอาจสลับลำดับชั้นหรือแยกขาพินสัญญาณไว้ในตัวเรือนต่างหาก การต่อแบบไม่มองเห็นและการเสียบขณะมีกระแสไฟก็เป็นปัญหาที่แยกจากกัน ตัวเชื่อมต่ออาจประกบกันได้อย่างสมบูรณ์แบบ แต่ก็ยังอาจเกิดประกายไฟได้หากขาพินจ่ายไฟปิดก่อนขาพินกราวด์
ความปลอดภัยในการเสียบปลั๊กขณะใช้งานขึ้นอยู่กับลำดับการต่อลงดินก่อน เมื่อหุ่นยนต์เชื่อมต่อกับแบตเตอรี่ที่ยังจ่ายไฟอยู่ ขั้วต่อลงดินก่อนสัมผัสจะปรับสมดุลศักย์ไฟฟ้าก่อนที่ขั้วต่อไฟจะมาบรรจบกัน ขั้นตอนนี้ช่วยจำกัดการเกิดประกายไฟที่ขั้วต่อไฟและควบคุมกระแสไฟกระชากที่ไหลเข้าสู่ตัวเก็บประจุอินพุตของแบตเตอรี่ หากไม่มีขั้นตอนนี้ การเปลี่ยนแปลงแรงดันไฟฟ้าอย่างรวดเร็วอาจทำให้ระบบจัดการแบตเตอรี่ทำงานผิดพลาดเนื่องจากการป้องกันกระแสเกินหรือการลัดวงจร และการเชื่อมต่อจะล้มเหลวแม้ว่าการเชื่อมต่อทางกลจะสำเร็จก็ตาม หลักการเดียวกันนี้ทำงานในทางกลับกันระหว่างการถอดออก: ขั้วต่อลงดินต้องตัดเป็นลำดับสุดท้าย ดังนั้นสายเปิดใช้งานจึงตัดลงก่อนและระบบจะปิดเส้นทางพลังงานอย่างราบรื่น ระบบจัดการแบตเตอรี่ (BMS) ที่บันทึกข้อผิดพลาดเมื่อเกิดประกายไฟจะทำให้แบตเตอรี่ออฟไลน์จนกว่าจะมีการรีเซ็ต ซึ่งมีค่าใช้จ่ายสูงในกลุ่มหุ่นยนต์ นักออกแบบที่ต้องการข้อมูลเพิ่มเติมเกี่ยวกับเกณฑ์การป้องกันสามารถตรวจสอบได้จากเอกสารนี้ หลักการพื้นฐานของ BMS และ PCM.
2.2 การแทรกบางส่วนและการตรวจสอบลำดับ
บางครั้งหุ่นยนต์อาจหยุดทำงานกลางคันขณะเชื่อมต่อ อาจเกิดจากมอเตอร์หยุดทำงาน สิ่งกีดขวางขวางทาง หรือแท่นเชื่อมต่อเสียแนวในระยะไม่กี่เซนติเมตรสุดท้าย ในสภาวะเช่นนั้น ขาเชื่อมต่อก่อนการสัมผัสอาจแตะกันในขณะที่ขาจ่ายไฟยังคงเปิดอยู่ ชุดแบตเตอรี่จะตรวจจับกราวด์และสัญญาณ แต่ไม่เห็นเส้นทางหลัก และหุ่นยนต์จะอ่านค่าการเชื่อมต่อที่ไม่สมบูรณ์
การออกแบบลำดับที่ดีจะเปลี่ยนสถานะนั้นให้เป็นสัญญาณที่ตรวจจับได้ สายเปิดใช้งานหลังการสัมผัสจะยังคงเปิดอยู่จนกว่าจะเสียบเข้าไปจนสุด ดังนั้นตัวควบคุมของหุ่นยนต์จะเห็นสถานะ “ไม่พร้อม” และสามารถดึงกลับและลองใหม่ได้ การออกแบบบางแบบเพิ่มพินตรวจจับการจับคู่โดยเฉพาะที่ระดับที่สั้นที่สุดเพื่อจุดประสงค์เดียวกัน การตรวจสอบควรทำในการทดสอบอุปกรณ์ยึด: วิศวกรควรสั่งให้เข้าใกล้บางส่วน รักษาตำแหน่ง และยืนยันว่าไม่มีกระแสไฟฟ้าไหลและไม่มีข้อผิดพลาดของ BMS เกิดขึ้น
ความเหมาะสมในการใช้งานส่งผลต่อจำนวนขาเชื่อมต่อ แบตเตอรี่ LiFePO4 สำหรับยานพาหนะอัตโนมัติในคลังสินค้า (AMR) และรถขนส่งอัตโนมัติ (AGV) จะได้รับประโยชน์จากชุดขาเชื่อมต่อแบบเต็มรูปแบบที่มีสายเปิดใช้งานและสายเทอร์มิสเตอร์ เนื่องจากจำนวนการเชื่อมต่อกับแท่นชาร์จหลายพันครั้งจะเพิ่มความเสี่ยงจากการเชื่อมต่อที่ไม่ถูกต้องเพียงครั้งเดียว แบตเตอรี่ NMC ในแพลตฟอร์มทางการแพทย์หรือระบบรักษาความปลอดภัยที่มีความหนาแน่นของพลังงานสูง มักต้องการสายเดียวกันสำหรับการตรวจสอบอุณหภูมิ แบตเตอรี่ LCO และ LMO พบได้น้อยในหุ่นยนต์เชื่อมต่อ ซึ่งอายุการใช้งานและระยะเผื่อความร้อนมีความสำคัญมากกว่า การปฏิบัติตามมาตรฐานเป็นไปตามมาตรฐานของแบตเตอรี่: IEC 62133-2 และ UL 2054 ครอบคลุมแบตเตอรี่ และ ISO 3691-4 ครอบคลุมระบบรถบรรทุกไร้คนขับ การเพิ่มขาเชื่อมต่อสัญญาณจะเพิ่มต้นทุนและแรงในการเสียบ ดังนั้นการออกแบบที่มีเฉพาะพลังงานจึงเหมาะกับแท่นชาร์จแรงดันต่ำและรอบการใช้งานต่ำ ซึ่ง BMS จะจัดการกระแสไฟกระชากด้วยตัวเอง
ส่วนที่ 3: อายุการใช้งานของขั้วต่อแบตเตอรี่แบบไม่ต้องมองสำหรับหุ่นยนต์
3.1 การทดสอบวัฏจักรและกลไกการเสื่อมสภาพ
จำนวนรอบการทำงานที่ระบุในเอกสารข้อมูลจำเพาะมาจากการทดสอบบนโต๊ะทำงานที่สะอาด การทำงานจริงของหุ่นยนต์จะมีฝุ่นละออง การสั่นสะเทือน และการเชื่อมต่อที่ไม่สมบูรณ์ วิศวกรควรทดสอบอายุการใช้งานของการเชื่อมต่อโดยใช้การเคลื่อนที่จริงของแท่นเชื่อมต่อ ไม่ใช่การเคลื่อนที่แบบเส้นตรงในห้องปฏิบัติการ มีมาตรฐานหลายอย่างที่ใช้เป็นแนวทางในการทดสอบนี้:
มาตรฐาน IEC 60512 กำหนดวิธีการทดสอบสำหรับความต้านทานการสัมผัสและการเพิ่มขึ้นของอุณหภูมิ
มาตรฐาน IEC 61984 กำหนดเกณฑ์ด้านความปลอดภัยและความทนทานเชิงกลของตัวเชื่อมต่อ
มาตรฐาน UL 1977 ครอบคลุมตัวเชื่อมต่อส่วนประกอบสำหรับข้อมูล สัญญาณ และพลังงานในทวีปอเมริกาเหนือ
มาตรฐาน CSA C22.2 หมายเลข 182.3 ครอบคลุมถึงความปลอดภัยและโครงสร้างของตัวเชื่อมต่อ
กลไกสี่ประการทำให้เกิดการเสื่อมสภาพ การสึกหรอจากการสัมผัสทำให้วัสดุสึกหรอที่แต่ละจุดสัมผัส การกัดกร่อนจากการเสียดสีทำให้เกิดฟิล์มออกไซด์ที่ความแรงของการสั่นสะเทือนเล็กน้อย และทำให้ความต้านทานเพิ่มขึ้น การสึกหรอจนทะลุของชั้นเคลือบทำให้โลหะผสมพื้นฐานเผยออกมา ซึ่งจะเกิดการกัดกร่อนได้เร็วกว่า การเปลี่ยนแปลงของแรงเสียบแสดงให้เห็นว่ารูปทรงเรขาคณิตของจุดสัมผัสเปลี่ยนไป ตัวเชื่อมต่อแบบเสียบเข้าโดยไม่มองเห็นแบบลิ้นชักที่ได้รับการจัดอันดับสำหรับการใช้งาน 500–2,000 รอบ ตามที่ Anern รายงาน แสดงให้เห็นว่าช่วงความแตกต่างนั้นกว้างเพียงใด
3.2 การชุบผิว วัสดุ และอายุการใช้งาน
การเลือกวัสดุชุบต้องเหมาะสมกับจำนวนรอบการใช้งาน ไม่ใช่พิกัดกระแสไฟฟ้า การชุบดีบุกต้องใช้การเช็ดลึก 1.5 ถึง 2.5 มม. ด้วยแรงปานกลางเพื่อทำลายออกไซด์ ตามที่ Sybusbar ระบุไว้ การเช็ดลึกขนาดนั้นเหมาะสำหรับการเข้าถึงเพื่อซ่อมบำรุง แต่ไม่เหมาะสำหรับสถานีเปลี่ยนอุปกรณ์ที่มีความถี่สูง การชุบทองทนต่อการเช็ดที่ยาวกว่าและทนต่อการเสียดสี แต่การชุบทองบนหน้าสัมผัสไฟฟ้าที่มีกระแสไฟฟ้าสูงมีต้นทุนสูงเกินไป นักออกแบบจึงสงวนไว้สำหรับขาพินสัญญาณในตัวเรือนเดียวกัน
อายุการใช้งานควรสอดคล้องกับองค์ประกอบทางเคมีของเซลล์ แบตเตอรี่ LiFePO4 ที่ใช้งานในยานพาหนะขนาดใหญ่ที่มีรอบการใช้งาน 2,000–5,000 รอบ ควรใช้ขั้วต่อที่มีอายุการใช้งานที่เหมาะสม ส่วนแบตเตอรี่ NMC ที่ใช้งานในแพลตฟอร์มที่มีรอบการใช้งาน 500–1,000 รอบ ต้องการขั้วต่อที่มีอายุการใช้งานน้อยกว่า ตัวเลขเหล่านี้เป็นช่วงอ้างอิงระดับเซลล์ ไม่ใช่การรับประกันอายุการใช้งานของแบตเตอรี่ทั้งชุด
ความเหมาะสมกับการใช้งาน การปฏิบัติตามข้อกำหนด และต้นทุนต่อชิ้นส่วนที่เชื่อถือได้ เป็นปัจจัยสำคัญในการตัดสินใจ มาตรฐาน IEC 60529 ใช้เมื่อตัวกล่องหุ้มต้องการระดับการป้องกัน IP และระดับการป้องกันนั้นต้องตรงกับระบบที่ประกอบเสร็จแล้ว มาตรฐาน IEC 60664-1 เป็นแนวทางในการประสานงานด้านฉนวน ตรวจสอบความถูกต้องของตัวเลือกต่างๆ ด้วยอุปกรณ์ยึดและทดสอบรอบการทำงานของคุณเอง
การจัดแนว ลำดับการสัมผัส และอายุการใช้งานของตัวเชื่อมต่อก่อให้เกิดระบบการออกแบบเดียวกัน ตัวยึดแบบลอยตัวที่หลวมกว่าช่วยให้การเชื่อมต่อทำได้ง่ายขึ้น แต่จะทำให้หน้าสัมผัสรับแรงกดมากขึ้น พินก่อนสัมผัสที่ยาวขึ้นช่วยเพิ่มความปลอดภัยในการเสียบใช้งานขณะเครื่องทำงาน แต่จะเพิ่มแรงในการเสียบ Amphenol LTW ระบุว่าตัวเชื่อมต่อแบบสลับได้มีค่าการลอยตัวในแกน X/Y บวกหรือลบ 1.5 มม. และมาตรฐาน IP67 ทั้งในสถานะที่เชื่อมต่อและไม่ได้เชื่อมต่อ ซึ่งแสดงให้เห็นว่าตัวเลขค่าการลอยตัวที่เผยแพร่นั้นรองรับเพียงแกนเดียวเท่านั้น
รายการตรวจสอบสำหรับการเลือกควรครอบคลุมถึงความคลาดเคลื่อนในการเชื่อมต่อ กระแสและแรงดันไฟต่อเนื่อง ความต้องการของสัญญาณ ข้อกำหนดการเสียบใช้งานขณะเปิดเครื่อง จำนวนรอบการใช้งานที่คาดหวัง การป้องกันการซึมผ่านของน้ำ การปฏิบัติตามมาตรฐาน และต้นทุนต่อการเชื่อมต่อที่เชื่อถือได้ คู่มือการซื้อของ Alibaba แนะนำให้ตั้งเป้าหมายไว้ที่อย่างน้อย 5,000 รอบการใช้งาน และวางแผนการเปลี่ยนตัวเชื่อมต่อทุกๆ 18 ถึง 36 เดือน
ตรวจสอบความถูกต้องของตัวเชื่อมต่อแบตเตอรี่แบบ Blind-Mate สำหรับหุ่นยนต์ด้วยอุปกรณ์เชื่อมต่อและทดสอบรอบการทำงานของคุณเอง การระบุรอบการทำงานในเอกสารข้อมูลจำเพาะเพียงอย่างเดียวไม่สามารถคาดการณ์ประสิทธิภาพของหุ่นยนต์ในกลุ่มเดียวกันได้
คำถามที่พบบ่อย
ตัวเชื่อมต่อแบบไม่ต้องมองดูพอร์ต ช่วยขจัดความจำเป็นในการจัดตำแหน่งพอร์ตให้แม่นยำหรือไม่?
ไม่ คุณสมบัติการนำทางและฐานยึดแบบลอยตัวแก้ไขได้เฉพาะการเบี่ยงเบนเล็กน้อยเท่านั้น ตัวเชื่อมต่อแบบเสียบโดยไม่มองส่วนใหญ่ยังคงต้องการความคลาดเคลื่อนในการจัดแนวที่ค่อนข้างแม่นยำ ระยะการเคลื่อนที่แบบลอยตัวต้องมากกว่าการเบี่ยงเบนที่เหลืออยู่จากวิธีการเชื่อมต่อ วิศวกรควรวัดค่าความคลาดเคลื่อนที่แท้จริงทั่วทั้งตัวเครื่อง แบตเตอรี่ และฐานยึด ก่อนที่จะเชื่อถือตัวเลขระยะการเคลื่อนที่แบบลอยตัวที่เผยแพร่
หุ่นยนต์สามารถเสียบแบตเตอรี่ลิเธียมแบบไม่มีขั้วต่อได้อย่างปลอดภัยหรือไม่?
ความปลอดภัยในการเสียบปลั๊กขณะมีกระแสไฟขึ้นอยู่กับลำดับการเชื่อมต่อจริง ไม่ใช่ฉลากบนตัวเชื่อมต่อ ลำดับการเชื่อมต่อแบบต่อลงดินก่อนจะช่วยลดการเกิดประกายไฟและกระแสไฟกระชาก ลำดับการเชื่อมต่อแบบต่อไฟก่อนอาจทำให้ระบบป้องกันกระแสเกินของ BMS ทำงาน แม้ว่าการเชื่อมต่อทางกลจะดูเรียบร้อยดีก็ตาม วิศวกรควรตรวจสอบลำดับขาบนชิ้นส่วนจริงและทดสอบการเสียบขณะมีกระแสไฟ
จะเกิดอะไรขึ้นเมื่อหุ่นยนต์หยุดทำงานกลางคันระหว่างการเชื่อมต่อ?
ขาเชื่อมต่อก่อนการสัมผัสอาจสัมผัสกันในขณะที่ขาจ่ายไฟยังคงเปิดอยู่ อินเทอร์เฟซที่ออกแบบมาอย่างดีจะใช้ขาเปิดใช้งานหรือขาตรวจจับการจับคู่ที่สั้นที่สุดเพื่อรายงานการจับคู่ที่ไม่สมบูรณ์ จากนั้นตัวควบคุมจะเห็นข้อความ "ไม่พร้อม" ถอยกลับ และลองใหม่อีกครั้ง การทดสอบอุปกรณ์เชื่อมต่อควรสั่งให้เข้าใกล้เพียงบางส่วนและยืนยันว่าไม่มีกระแสไฟฟ้าไหลและไม่มีข้อผิดพลาดของ BMS เกิดขึ้น
ขั้วต่อแบตเตอรี่ของหุ่นยนต์ควรรองรับรอบการผสมพันธุ์ได้กี่รอบ?
ค่าความทนทานควรสอดคล้องกับการใช้งานของแบตเตอรี่ แบตเตอรี่ LiFePO4 ที่ใช้งานในกลุ่มยานพาหนะขนาดใหญ่ 2,000–5,000 รอบการชาร์จ/คายประจุ ควรใช้ขั้วต่อที่มีความทนทานใกล้เคียงกัน ส่วนแบตเตอรี่ NMC ที่ใช้งานในแพลตฟอร์ม 500–1,000 รอบการชาร์จ/คายประจุ ต้องการความทนทานน้อยกว่า ตัวเลขเหล่านี้เป็นช่วงค่าอ้างอิงระดับเซลล์ ไม่ใช่การรับประกันของแบตเตอรี่ คู่มือการซื้อที่กล่าวถึงก่อนหน้านี้แนะนำให้เลือกแบตเตอรี่ที่มีความทนทานอย่างน้อย 5,000 รอบการชาร์จ/คายประจุ สำหรับแท่นชาร์จที่ใช้งานหนัก
มาตรฐานใดบ้างที่ใช้กับขั้วต่อแบตเตอรี่แบบไม่ต้องมองในหุ่นยนต์?
มาตรฐาน IEC 60512 ครอบคลุมวิธีการทดสอบความต้านทานการสัมผัสและการเพิ่มขึ้นของอุณหภูมิ มาตรฐาน IEC 61984 กำหนดเกณฑ์ความปลอดภัยและความทนทานเชิงกลของตัวเชื่อมต่อ มาตรฐาน UL 1977 และ CSA C22.2 No. 182.3 ครอบคลุมตัวเชื่อมต่อส่วนประกอบในอเมริกาเหนือ ความปลอดภัยของบรรจุภัณฑ์เป็นไปตามมาตรฐาน IEC 62133-2 และ UL 2054 รถบรรทุกไร้คนขับอยู่ภายใต้มาตรฐาน ISO 3691-4 และการป้องกันการซึมผ่านเป็นไปตามมาตรฐาน IEC 60529


