

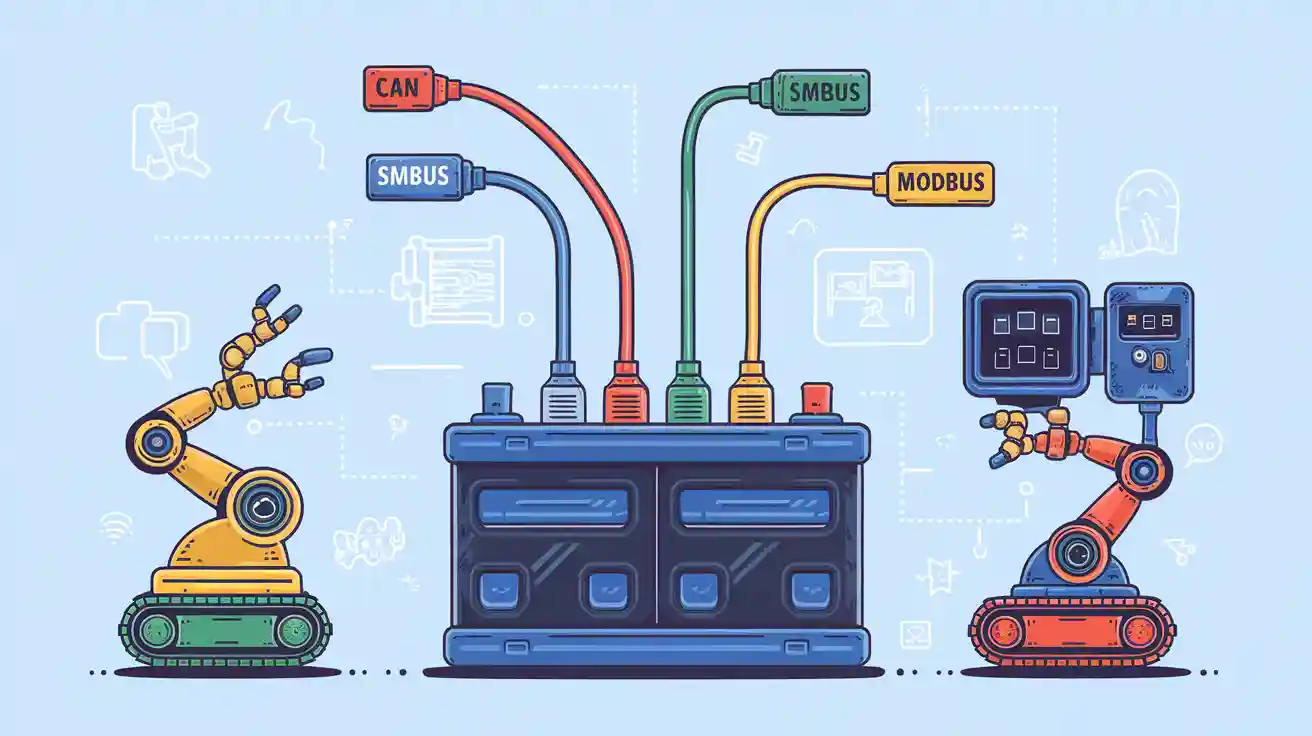
คุณต้องมีโปรโตคอลการสื่อสารแบตเตอรี่ที่เชื่อถือได้เพื่อให้แน่ใจว่า ชุดแบตเตอรี่ลิเธียมของหุ่นยนต์ มอบพลังงานที่ปลอดภัยและมีประสิทธิภาพ CAN เป็นตัวเลือกที่ต้องการสำหรับหุ่นยนต์ส่วนใหญ่ เนื่องจากมีอินเทอร์เฟซการสื่อสารที่แข็งแกร่ง การวินิจฉัยแบบเรียลไทม์ และการผสานรวมที่ราบรื่นกับ ระบบการจัดการแบตเตอรี่ขั้นสูง (BMS)การสื่อสารที่มีประสิทธิภาพรองรับการตรวจสอบสุขภาพแบตเตอรี่ การตรวจสอบแบตเตอรี่ และแก้ไขความท้าทายในการจัดการแบตเตอรี่หุ่นยนต์
คุณสมบัติ (Feature) | รายละเอียด |
|---|---|
สถานะการเรียกเก็บเงิน (SOC) | ติดตามระดับการชาร์จแบตเตอรี่เพื่อการตรวจสอบแบตเตอรี่อย่างแม่นยำ |
สถานะสุขภาพ (SOH) | รายงานสภาพแบตเตอรี่ รองรับการตรวจสอบสุขภาพแบตเตอรี่และการตรวจจับข้อผิดพลาด |
การจัดการความร้อน | ควบคุมอุณหภูมิแบตเตอรี่เพื่อการทำงานที่ปลอดภัย |
การปรับสมดุลของเซลล์ | รักษาสมดุลเซลล์เพื่อให้แบตเตอรี่ใช้งานได้ยาวนานขึ้น |
โปรโตคอลการสื่อสาร | โปรโตคอลมาตรฐานเช่น CAN เพิ่มประสิทธิภาพการไหลของข้อมูลและการควบคุมแบบเรียลไทม์ |
การวินิจฉัยแบบเรียลไทม์ | ช่วยให้ตรวจจับข้อผิดพลาดได้รวดเร็ว ซึ่งเป็นสิ่งสำคัญสำหรับหุ่นยนต์ |
อัลกอริทึมการควบคุม | ปรับการทำงานของแบตเตอรี่ทันที เพิ่มความน่าเชื่อถือ |
คาดหวังการเปรียบเทียบที่ชัดเจนเพื่อช่วยคุณเลือกอินเทอร์เฟซการสื่อสารที่เหมาะสมสำหรับแอปพลิเคชันของคุณ
ประเด็นที่สำคัญ
เลือก CAN เพื่อการสื่อสารที่รวดเร็วและเชื่อถือได้ในหุ่นยนต์ รองรับการวินิจฉัยแบบเรียลไทม์ และสามารถเชื่อมต่ออุปกรณ์หลายเครื่องได้อย่างมีประสิทธิภาพ
พิจารณา SMBus สำหรับระบบขนาดกะทัดรัดที่ต้องการการผสานรวมที่ง่ายดาย มีการกำหนดแอดเดรสที่เป็นเอกลักษณ์ และเหมาะอย่างยิ่งสำหรับอุปกรณ์พกพา
ใช้ Modbus เพื่อความเข้ากันได้อย่างกว้างขวางกับระบบอุตสาหกรรม ช่วยให้บูรณาการได้ง่าย แต่อัตราการถ่ายโอนข้อมูลอาจช้ากว่า
ส่วนที่ 1: ความต้องการแบตเตอรี่
1.1 การสื่อสารในหุ่นยนต์
คุณต้องอาศัยการแลกเปลี่ยนข้อมูลที่แม่นยำเพื่อให้หุ่นยนต์ของคุณทำงานได้อย่างปลอดภัยและมีประสิทธิภาพ โปรโตคอลการสื่อสารด้วยแบตเตอรี่เป็นหัวใจสำคัญของกระบวนการนี้ โดยเชื่อมต่อ ระบบการจัดการแบตเตอรี่ (BMS) ด้วยเซ็นเซอร์ ตัวกระตุ้น และชุดควบคุม โปรโตคอลเหล่านี้ช่วยให้หุ่นยนต์ของคุณได้รับข้อมูลสถานะแบตเตอรี่ที่แม่นยำ ช่วยให้สามารถตัดสินใจและตรวจจับข้อผิดพลาดได้แบบเรียลไทม์
เคล็ดลับ: การเลือกโปรโตคอลการสื่อสารที่ถูกต้องจะช่วยเพิ่มความน่าเชื่อถือและลดระยะเวลาหยุดทำงานในแอปพลิเคชันหุ่นยนต์
ต่อไปนี้เป็นข้อกำหนดทั่วไปที่สุดสำหรับโปรโตคอลการสื่อสารแบตเตอรี่ในระบบหุ่นยนต์:
ความต้องการ | รายละเอียด |
|---|---|
การจัดรูปแบบข้อมูล | การจัดระเบียบข้อมูลลงในแพ็คเก็ตหรือเฟรมเพื่อให้อุปกรณ์ตีความ |
ที่อยู่ | ระบุวิธีการระบุอุปกรณ์เพื่อลดปริมาณการรับส่งข้อมูลบนเครือข่าย |
โหมดการส่งผ่าน | ตัวเลือกต่างๆ ได้แก่ การสื่อสารแบบซิมเพล็กซ์ ฮาล์ฟดูเพล็กซ์ และฟูลดูเพล็กซ์ |
การตรวจจับและแก้ไขข้อผิดพลาด | เครื่องมือสำหรับตรวจจับและแก้ไขข้อผิดพลาดในการส่งข้อมูล |
การควบคุมลำดับ | ควบคุมลำดับการถ่ายโอนและประกอบแพ็คเก็ตข้อมูลอีกครั้ง |
การควบคุมการไหล | จัดการการไหลของข้อมูลเพื่อป้องกันการสูญเสียจากเครื่องส่งสัญญาณความเร็วสูงจนล้นเครื่องรับ |
การรับทราบ | กลไกสำหรับผู้รับเพื่อยืนยันการรับข้อมูลสำเร็จ |
โปรโตคอลการสื่อสารที่มีประสิทธิภาพช่วยให้ทุกส่วนประกอบสามารถทำงานร่วมกันได้อย่างราบรื่น คุณต้องเลือกโปรโตคอลที่ตรงกับความต้องการด้านความน่าเชื่อถือและประสิทธิภาพของระบบของคุณ
1.2 บทบาทของระบบการจัดการแบตเตอรี่
ระบบจัดการแบตเตอรี่ของคุณทำหน้าที่เป็นศูนย์กลางอัจฉริยะสำหรับแหล่งจ่ายไฟของหุ่นยนต์ BMS ทำหน้าที่ตรวจสอบสุขภาพแบตเตอรี่ ควบคุมการชาร์จและการปล่อยประจุ และปรับสมดุลเซลล์เพื่อยืดอายุการใช้งานแบตเตอรี่ แพลตฟอร์ม BMS ขั้นสูงใช้โปรโตคอลการสื่อสารที่แข็งแกร่งเพื่อส่งมอบการวินิจฉัยและการควบคุมแบบเรียลไทม์
คุณจะได้รับประโยชน์จาก BMS ที่รองรับ:
รายงานสถานะการชาร์จและสถานะสุขภาพที่แม่นยำ
การจัดการความร้อนเพื่อการทำงานที่ปลอดภัย
การปรับสมดุลเซลล์เพื่อป้องกันการเสื่อมสภาพ
การตรวจจับและตอบสนองข้อผิดพลาดอย่างรวดเร็ว
ระบบจัดการแบตเตอรี่ที่ผสานรวมอย่างมีประสิทธิภาพช่วยให้หุ่นยนต์ของคุณทำงานได้อย่างปลอดภัยในสภาพแวดล้อมที่ท้าทาย คุณควรให้ความสำคัญกับแพลตฟอร์ม BMS ที่รองรับโปรโตคอลการสื่อสารที่เชื่อถือได้เพื่อประสิทธิภาพสูงสุด
ส่วนที่ 2: โปรโตคอล CAN
คุณสมบัติ 2.1
โปรโตคอล CAN ช่วยให้คุณเชื่อมต่อระบบจัดการแบตเตอรี่กับส่วนประกอบหุ่นยนต์อื่นๆ ได้อย่างน่าเชื่อถือ คุณจะได้รับประโยชน์จากความน่าเชื่อถือสูง ความยืดหยุ่นสูง และการป้องกันสัญญาณรบกวนที่ดีเยี่ยม CAN รองรับการตั้งค่าแบบมัลติมาสเตอร์ ทำให้อุปกรณ์หลายเครื่องสามารถแชร์เครือข่ายเดียวกันได้ อัตราการรับส่งข้อมูลสูงสุด 1 Mbps ซึ่งเหมาะกับการใช้งานหุ่นยนต์ส่วนใหญ่
คุณสมบัติ (Feature) | รายละเอียด |
|---|---|
ความน่าเชื่อถือสูง | CAN ต้านทานสัญญาณรบกวนทางไฟฟ้า เก็บข้อมูลแบตเตอรี่ของคุณอย่างปลอดภัย |
การสนับสนุนหลายมาสเตอร์ | อุปกรณ์หลายเครื่องสามารถส่งและรับข้อมูลแบตเตอรี่ได้ |
ข้อมูลในเวลาจริง | CAN ส่งข้อมูลสุขภาพแบตเตอรี่ แรงดันไฟฟ้า อุณหภูมิ และสถานะการชาร์จได้ทันที |
การตรวจจับข้อผิดพลาด | กลไกในตัวช่วยปกป้องความสมบูรณ์ของข้อมูลแบตเตอรี่ |
ขนาดเครือข่าย | CAN รองรับโหนดได้สูงสุด 30 โหนด เหมาะกับระบบแบตเตอรี่หุ่นยนต์ส่วนใหญ่ |
หมายเหตุ: CAN ต้องมีตัวสิ้นสุดที่ปลายทั้งสองด้านของเครือข่าย ซึ่งจะทำให้การตั้งค่าของคุณซับซ้อนมากขึ้น
2.2 ข้อดี
คุณจะได้รับประโยชน์หลายประการเมื่อเลือก CAN สำหรับโปรโตคอลการสื่อสารแบตเตอรี่ของคุณ:
ประสิทธิภาพการสื่อสาร: CAN ทำให้การเดินสายง่ายขึ้นและช่วยให้อุปกรณ์แบ่งปันข้อมูลแบตเตอรี่บนเครือข่ายเดียว
ความปลอดภัย: คุณตรวจสอบและควบคุมคุณสมบัติของแบตเตอรี่ที่สำคัญ ลดความเสี่ยงในการดำเนินงานหุ่นยนต์
ความน่าเชื่อถือของระบบ: CAN ส่งเสริมประสิทธิภาพสูงสุดและปรับปรุงคุณลักษณะด้านความปลอดภัยซึ่งมีความสำคัญต่อหุ่นยนต์
CAN ยังช่วยให้สามารถแก้ไขข้อผิดพลาดหรือแจ้งเตือนอัตโนมัติหากเกิดปัญหาในการส่งข้อมูล คุณสามารถมั่นใจได้ว่าข้อมูลแบตเตอรี่ของคุณจะยังคงถูกต้องและปลอดภัย
2.3 ข้อ จำกัด
แม้ว่า CAN จะมีจุดแข็งหลายประการ แต่คุณควรพิจารณาข้อเสียของมันด้วย:
การ จำกัด | รายละเอียด |
|---|---|
ความซับซ้อน | คุณจะต้องติดตั้งตัวสิ้นสุดที่ปลายทั้งสองด้าน ซึ่งจะทำให้การตั้งค่าเครือข่ายยากขึ้น |
ขนาดเครือข่าย | CAN รองรับได้สูงสุด 30 โหนดเท่านั้น ซึ่งอาจจำกัดระบบการจัดการแบตเตอรี่ขนาดใหญ่ได้ |
หากระบบหุ่นยนต์ของคุณต้องขยายเกินโหนดแบตเตอรี่ 30 โหนด คุณอาจต้องพิจารณาโปรโตคอลการสื่อสารอื่นๆ
ส่วนที่ 3: โปรโตคอล SMBus
คุณสมบัติ 3.1
คุณมักจะพบโปรโตคอล SMBus ในระบบพกพาและระบบฝังตัว โปรโตคอลนี้ใช้อินเทอร์เฟซแบบสองสาย ทำให้การเชื่อมต่อระบบจัดการแบตเตอรี่ของคุณเข้ากับอุปกรณ์อื่นๆ เป็นเรื่องง่าย อุปกรณ์แต่ละชิ้นบนบัสจะได้รับแอดเดรส 7 บิตเฉพาะ ซึ่งช่วยป้องกันข้อผิดพลาดในการสื่อสาร SMBus รองรับฟังก์ชันการถ่ายโอนข้อมูลหลากหลาย เช่น คำสั่งด่วน (Quick Command) และการอ่าน/เขียนแบบบล็อก (Block Read/Write) ช่วยให้สามารถควบคุมพารามิเตอร์ของแบตเตอรี่ได้อย่างยืดหยุ่น
คุณสมบัติ (Feature) | รายละเอียด |
|---|---|
การสื่อสารแบบสองสาย | สาย SMBDAT และ SMBCLK จัดการข้อมูลทิศทางสองทางและสัญญาณนาฬิกา |
การระบุที่อยู่เฉพาะ | อุปกรณ์ใช้ที่อยู่ 7 บิตและรองรับ Address Resolution Protocol (ARP) |
ฟังก์ชันการถ่ายโอนข้อมูล | คำสั่งด่วน การอ่าน/เขียนไบต์ และการอ่าน/เขียนแบบบล็อก ช่วยให้สามารถแลกเปลี่ยนข้อมูลแบตเตอรี่ได้อย่างหลากหลาย |
การตรวจสอบข้อผิดพลาดของแพ็กเก็ต | การตรวจสอบข้อผิดพลาดของแพ็กเก็ต (PEC) ช่วยให้การสื่อสารแบตเตอรี่มีความน่าเชื่อถือ |
ตัวเลือกแหล่งจ่ายไฟ | อุปกรณ์สามารถดึงพลังงานจากบัสหรือแหล่งภายนอกตามข้อกำหนดทางไฟฟ้าของ SMBus |
การใช้งานระบบแบตเตอรี่อัจฉริยะ | พบได้ทั่วไปในอุปกรณ์พกพาเพื่อการจัดการแบตเตอรี่และการสื่อสารที่มีประสิทธิภาพ |
3.2 จุดแข็ง
คุณจะได้รับประโยชน์มากมายเมื่อใช้ SMBus สำหรับการสื่อสารด้วยแบตเตอรี่ในหุ่นยนต์ โปรโตคอลนี้ช่วยให้การสื่อสารระหว่างแบตเตอรี่และระบบโฮสต์ของคุณเป็นมาตรฐาน ซึ่งทำให้การออกแบบ BMS ง่ายขึ้น คุณสามารถส่งข้อมูลสำคัญต่างๆ เช่น ความจุของแบตเตอรี่ การจัดการความร้อน และข้อมูลการจัดการพลังงาน โครงสร้างแบบมาสเตอร์-สเลฟช่วยให้ตัวควบคุมโฮสต์สามารถจัดการการเข้าถึงและการถ่ายโอนข้อมูลได้ ซึ่งช่วยเพิ่มความน่าเชื่อถือของระบบ
เคล็ดลับ: SMBus รองรับการวัดความจุแบตเตอรี่และการจัดการความร้อนซึ่งมีความจำเป็นสำหรับการออกแบบ BMS ที่แข็งแกร่งในระบบหุ่นยนต์
การสื่อสารมาตรฐานช่วยเพิ่มประสิทธิภาพการออกแบบ BMS
โครงสร้างมาสเตอร์-สเลฟช่วยให้คุณควบคุมการไหลของข้อมูลแบตเตอรี่ได้
การตรวจสอบข้อผิดพลาดของแพ็กเก็ตช่วยเพิ่มความน่าเชื่อถือในสภาพแวดล้อมที่มีสัญญาณรบกวน
3.3 จุดอ่อน
คุณควรพิจารณาข้อจำกัดของ SMBus ก่อนเลือกใช้สำหรับการออกแบบ BMS ของคุณ โปรโตคอลนี้ทำงานด้วยความเร็วที่ต่ำกว่า CAN ซึ่งอาจจำกัดการตรวจสอบแบตเตอรี่แบบเรียลไทม์ในหุ่นยนต์ประสิทธิภาพสูง SMBus รองรับอุปกรณ์จำนวนน้อยกว่าบนบัสเดียว ซึ่งจำกัดความสามารถในการปรับขนาดสำหรับชุดแบตเตอรี่ขนาดใหญ่ นอกจากนี้ โปรโตคอลยังขาดการจัดการข้อผิดพลาดขั้นสูงที่พบใน CAN ซึ่งอาจส่งผลต่อการตรวจจับข้อผิดพลาด
จุดอ่อน | รายละเอียด |
|---|---|
ความเร็วต่ำ | SMBus ส่งข้อมูลแบตเตอรี่ช้ากว่า CAN ซึ่งส่งผลต่อการตอบสนองแบบเรียลไทม์ |
ความสามารถในการปรับขนาดที่ จำกัด | การรองรับอุปกรณ์จำนวนน้อยลงต่อบัสทำให้การรวมชุดแบตเตอรี่ขนาดใหญ่มีข้อจำกัด |
การจัดการข้อผิดพลาดพื้นฐาน | มีความทนทานน้อยกว่า CAN ซึ่งอาจส่งผลต่อการตรวจจับความผิดพลาดของแบตเตอรี่ |
ส่วนที่ 4: โปรโตคอล Modbus
คุณสมบัติ 4.1
คุณสามารถใช้ Modbus เป็นโปรโตคอลการสื่อสารแบบอนุกรมเพื่อเชื่อมต่อระบบจัดการแบตเตอรี่ของคุณกับอุปกรณ์อื่นๆ ในงานหุ่นยนต์ Modbus ใช้โครงสร้างแบบมาสเตอร์-สเลฟ ซึ่งอุปกรณ์มาสเตอร์จะส่งคำสั่งไปยังอุปกรณ์สเลฟอย่างน้อยหนึ่งตัว คุณสามารถเลือกรูปแบบโปรโตคอลได้ระหว่าง RTU (รูปแบบไบนารี) และ ASCII (รูปแบบที่มนุษย์อ่านได้) แต่ละอุปกรณ์จะได้รับแอดเดรสสำหรับการรับรู้การสื่อสาร Modbus ส่งข้อมูลในแพ็กเก็ตซึ่งประกอบด้วยส่วนหัว รหัสฟังก์ชัน และ CRC สำหรับการตรวจสอบข้อผิดพลาด โปรโตคอลนี้รองรับอุปกรณ์หลายตัวบนสายข้อมูลเดียวกัน ซึ่งช่วยให้คุณสร้างโครงสร้างสำหรับอุปกรณ์หลายตัวได้
คุณสมบัติ (Feature) | รายละเอียด |
|---|---|
За комуникационен протокол | Modbus เป็นโปรโตคอลอนุกรมสำหรับการส่งข้อมูลระหว่างอุปกรณ์ |
โครงสร้างมาสเตอร์-สเลฟ | อุปกรณ์หลักจะส่งคำสั่งไปยังอุปกรณ์สเลฟ |
รูปแบบโปรโตคอล | มีรูปแบบ RTU (ไบนารี) และ ASCII (อ่านได้โดยมนุษย์) |
โครงสร้างแพ็คเกจข้อมูล | แพ็คเก็ตประกอบด้วยส่วนหัว รหัสฟังก์ชัน และ CRC สำหรับการตรวจสอบข้อผิดพลาด |
รหัสฟังก์ชัน | รหัสเฉพาะสำหรับการดำเนินการ เช่น รหัส 03 สำหรับคำขออ่านข้อมูล |
ที่อยู่ | อุปกรณ์แต่ละชิ้นจะมีที่อยู่สำหรับการสื่อสารที่ไม่ซ้ำกัน |
รองรับหลายอุปกรณ์ | รองรับหลายอุปกรณ์บนสายข้อมูลเดียวกัน |
การจัดการข้อผิดพลาด | กลไก CRC ช่วยให้มั่นใจถึงความถูกต้องแม่นยำของข้อมูล |
ประโยชน์ของ 4.2
คุณจะได้รับประโยชน์มากมายเมื่อใช้ Modbus สำหรับการสื่อสารด้วยแบตเตอรี่ในหุ่นยนต์ Modbus TCP ช่วยให้คุณสามารถผสานรวมระบบการจัดการแบตเตอรี่ของคุณเข้ากับอุปกรณ์และแพลตฟอร์มที่หลากหลาย โปรโตคอลนี้ให้ความสามารถในการทำงานร่วมกันอย่างมีประสิทธิภาพ ทำให้สามารถใช้งานร่วมกับอุปกรณ์อัตโนมัติทางอุตสาหกรรมได้หลากหลาย คุณสามารถเชื่อมต่อผ่านอินเทอร์เฟซมาตรฐาน เช่น อีเทอร์เน็ต Wi-Fi หรือไฟเบอร์ออปติก ซึ่งช่วยเพิ่มความยืดหยุ่นในการใช้งาน
ความได้เปรียบ | รายละเอียด |
|---|---|
ง่ายต่อการบูรณาการ | Modbus TCP ช่วยให้สามารถบูรณาการกับอุปกรณ์และระบบต่างๆ ได้โดยตรง |
การทำงานร่วมกัน | เข้ากันได้กับแพลตฟอร์มอัตโนมัติในอุตสาหกรรมต่างๆ มากมาย เพิ่มความยืดหยุ่น |
ความเข้ากันได้กับมาตรฐาน | รองรับการเชื่อมต่ออีเทอร์เน็ต Wi-Fi และไฟเบอร์ออปติกเพื่อการสื่อสารที่มีประสิทธิภาพ |
เคล็ดลับ: Modbus ทำงานได้ดีสำหรับการตรวจสอบแบตเตอรี่ในหุ่นยนต์อุตสาหกรรมที่คุณต้องการการบูรณาการที่เชื่อถือได้กับระบบอัตโนมัติที่มีอยู่
4.3 ข้อเสีย
คุณควรพิจารณาข้อเสียหลายประการก่อนที่จะเลือก Modbus สำหรับระบบจัดการแบตเตอรี่ของคุณ:
ความเร็วในการถ่ายโอนข้อมูลมีจำกัด ซึ่งอาจส่งผลต่อการตรวจสอบแบตเตอรี่แบบเรียลไทม์
การกำหนดค่าอาจมีความซับซ้อน โดยเฉพาะในเครือข่ายขนาดใหญ่
โปรโตคอลนี้อาจเกิดสัญญาณรบกวนทางไฟฟ้า ซึ่งอาจรบกวนการสื่อสารได้
ความสามารถในการปรับขนาดมีข้อจำกัดสำหรับชุดแบตเตอรี่ขนาดใหญ่มาก
โทโพโลยีแบบมาสเตอร์-สเลฟอาจไม่เหมาะกับการใช้งานหุ่นยนต์ทั้งหมด
การโพลอุปกรณ์สเลฟแต่ละตัวตามลำดับจะทำให้เกิดความล่าช้า
Modbus ขาดการกำหนดลำดับความสำคัญของข้อความในตัวซึ่งเป็นสิ่งสำคัญสำหรับการรายงานข้อผิดพลาดอย่างรวดเร็ว
ส่วนที่ 5: การเปรียบเทียบโปรโตคอลการสื่อสารแบตเตอรี่
โปรโตคอลการสื่อสารของแบตเตอรี่มีบทบาทสำคัญต่อการจัดการ ตรวจสอบ และควบคุมชุดแบตเตอรี่ลิเธียมในระบบหุ่นยนต์ การเลือกโปรโตคอลที่เหมาะสมจะส่งผลต่อความเร็ว ความน่าเชื่อถือ ความสามารถในการปรับขนาด และความสะดวกในการผสานรวมระบบของคุณ ที่นี่ คุณจะพบกับการเปรียบเทียบ CAN, SMBus และ Modbus อย่างชัดเจนและเปรียบเทียบกัน ซึ่งจะช่วยให้คุณเลือกโปรโตคอลที่เหมาะสมที่สุดสำหรับคุณ ระบบการจัดการแบตเตอรี่.
5.1 ความเร็วและข้อมูล
ความเร็วเป็นตัวกำหนดว่าระบบจัดการแบตเตอรี่ของคุณจะสามารถแลกเปลี่ยนข้อมูลกับอุปกรณ์อื่นๆ ได้เร็วแค่ไหน การถ่ายโอนข้อมูลที่รวดเร็วเป็นสิ่งสำคัญสำหรับการตรวจสอบและควบคุมแบบเรียลไทม์ โดยเฉพาะอย่างยิ่งในหุ่นยนต์ที่การตอบสนองที่รวดเร็วช่วยป้องกันความผิดพลาดและการหยุดทำงาน
โปรโตคอล | อัตราข้อมูลสูงสุด | การจัดการข้อมูล | ความเหมาะสมแบบเรียลไทม์ |
|---|---|---|---|
CAN | ขึ้นไป 1 Mbps | รองรับการส่งข้อความที่มีลำดับความสำคัญบ่อยครั้ง | ยอดเยี่ยมสำหรับการควบคุมแบบเรียลไทม์ |
เอสเอ็มบัส | มากถึง 100 kbps | จัดการแพ็กเก็ตข้อมูลขนาดเล็กเป็นระยะๆ | เพียงพอสำหรับการตรวจสอบขั้นพื้นฐาน |
Modbus | สูงสุด 115.2 kbps (RTU) / 10 Mbps (TCP/IP) | ถ่ายโอนข้อมูลบล็อกขนาดใหญ่ แต่มีความหน่วงเวลาสูงกว่า | ปานกลาง ขึ้นอยู่กับการดำเนินการ |
คุณจะสังเกตเห็นว่า CAN ให้ความเร็วสูงสุดและประสิทธิภาพแบบเรียลไทม์ที่ดีที่สุด SMBus ทำงานได้ดีสำหรับงานตรวจสอบแบตเตอรี่แบบง่ายๆ แต่ความเร็วที่ต่ำกว่าอาจเป็นข้อจำกัดสำหรับแอปพลิเคชันหุ่นยนต์ขั้นสูง Modbus สามารถทำความเร็วได้สูงกว่าผ่าน TCP/IP แต่เวอร์ชันอนุกรมของ Modbus ยังตามหลัง CAN
เคล็ดลับ: สำหรับการใช้งานหุ่นยนต์ที่ต้องการการตอบรับและการควบคุมทันที CAN ถือเป็นโปรโตคอลการสื่อสารแบตเตอรี่ที่โดดเด่น
5.2 ความน่าเชื่อถือ
ความน่าเชื่อถือช่วยให้มั่นใจได้ว่าระบบการจัดการแบตเตอรี่ของคุณทำงานได้อย่างปลอดภัย แม้ในสภาพแวดล้อมที่รุนแรง การตรวจจับข้อผิดพลาดที่แข็งแกร่งและการทนต่อความผิดพลาดเป็นสิ่งสำคัญอย่างยิ่งในการป้องกันการสูญเสียข้อมูลหรือความล้มเหลวของระบบ
CAN:คุณจะได้รับประโยชน์จากการตรวจจับข้อผิดพลาดในตัว การส่งสัญญาณซ้ำอัตโนมัติ และการจัดลำดับความสำคัญของข้อความ เครือข่าย CAN ทนทานต่อสัญญาณรบกวนทางไฟฟ้า จึงเหมาะอย่างยิ่งสำหรับหุ่นยนต์
เอสเอ็มบัส:การตรวจสอบข้อผิดพลาดของแพ็กเก็ต (Packet Error Checking: PEC) ช่วยตรวจจับข้อผิดพลาดในการส่งข้อมูล แต่โปรโตคอลยังขาดคุณสมบัติการกู้คืนข้อผิดพลาดขั้นสูง วิธีนี้ทำงานได้ดีที่สุดในสภาพแวดล้อมที่มีสัญญาณรบกวนต่ำ
Modbus:โปรโตคอลนี้ใช้ CRC เพื่อตรวจสอบข้อผิดพลาด แต่ Modbus-RTU ไม่มีกลไกการตรวจสอบความสมบูรณ์ของข้อมูลในตัว นักวิจัยได้เสนอ การเพิ่มรหัสแก้ไขข้อผิดพลาดไปข้างหน้า เพื่อปรับปรุงความทนทานต่อความผิดพลาดและการกู้คืนข้อผิดพลาดในระบบการจัดการแบตเตอรี่ วิธีนี้จะเพิ่มข้อมูลพาริตี้ในช่วงเวลาที่ไม่ได้ใช้งาน ช่วยให้สามารถกู้คืนเฟรมที่เสียหายและเพิ่มความน่าเชื่อถือได้
โปรโตคอล | การตรวจจับข้อผิดพลาด | ค่าเผื่อความผิดพลาด | ความเหมาะสมสำหรับหุ่นยนต์ |
|---|---|---|---|
CAN | แข็งแรง (ในตัว) | สูง (ส่งสัญญาณซ้ำอัตโนมัติ, ภูมิคุ้มกันสัญญาณรบกวน) | ยอดเยี่ยม |
เอสเอ็มบัส | ปานกลาง (PEC) | พื้นฐาน (การกู้คืนจำกัด) | เหมาะสำหรับระบบที่เรียบง่าย |
Modbus | พื้นฐาน (CRC) | สามารถปรับปรุงได้ด้วยการเข้ารหัสเพิ่มเติม | เพียงพอด้วยการปรับปรุง |
หมายเหตุ: คุณควรเลือก CAN หากแอปพลิเคชันหุ่นยนต์ของคุณต้องการความน่าเชื่อถือสูงสุดในโปรโตคอลการสื่อสารแบตเตอรี่
5.3 ความสามารถในการปรับขนาดได้
ความสามารถในการปรับขนาดวัดว่าระบบการจัดการแบตเตอรี่ของคุณสามารถเติบโตได้ดีเพียงใดเมื่อโครงการหุ่นยนต์ของคุณขยายตัว คุณต้องการโปรโตคอลที่รองรับอุปกรณ์ได้มากขึ้นและโทโพโลยีเครือข่ายที่ซับซ้อน
โปรโตคอล | ตัวเลือกการขยายขนาด | ลักษณะ |
|---|---|---|
CAN | รองรับโครงสร้างเครือข่ายที่ซับซ้อน ช่วยให้สามารถควบคุมแบบกระจายและแบ่งปันข้อมูลได้ | ประสิทธิภาพแบบเรียลไทม์สูง การควบคุมแบบหลายมาสเตอร์ เหมาะสำหรับการใช้งานขนาดใหญ่ |
เอสเอ็มบัส | จำกัดจำนวนอุปกรณ์เพียงเล็กน้อยต่อบัส | โครงสร้างเรียบง่าย เหมาะที่สุดสำหรับระบบขนาดกะทัดรัด |
Modbus | ความสามารถในการปรับขนาดที่จำกัดเนื่องจากโครงสร้างแบบมาสเตอร์-สเลฟ เหมาะสำหรับระบบขนาดเล็กกว่า | โครงสร้างที่เรียบง่ายกว่า ความสามารถแบบเรียลไทม์ที่ต่ำกว่า เหมาะสำหรับงานการรวบรวมข้อมูลพื้นฐาน |
CAN ช่วยให้คุณเชื่อมต่ออุปกรณ์ได้หลากหลายและรองรับการควบคุมแบบกระจาย จึงเป็นตัวเลือกอันดับต้นๆ สำหรับโครงการหุ่นยนต์ขนาดใหญ่ SMBus และ Modbus ทำงานได้ดีที่สุดในระบบขนาดเล็กและซับซ้อนน้อยกว่า
หากคุณวางแผนที่จะปรับขนาดแพลตฟอร์มหุ่นยนต์ของคุณ ให้ให้ความสำคัญกับ CAN ในโปรโตคอลการสื่อสารแบตเตอรี่
5.4 บูรณาการ
การผสานรวมเป็นตัวกำหนดว่าคุณจะสามารถเชื่อมต่อระบบการจัดการแบตเตอรี่ของคุณเข้ากับอุปกรณ์และแพลตฟอร์มอื่นๆ ได้ง่ายเพียงใด คุณต้องการโปรโตคอลที่เหมาะกับสภาพแวดล้อมฮาร์ดแวร์และซอฟต์แวร์ของคุณ
CAN:คุณจะพบว่า CAN ได้รับการสนับสนุนอย่างกว้างขวางในอุตสาหกรรมหุ่นยนต์และยานยนต์ CAN สามารถทำงานร่วมกับระบบการจัดการแบตเตอรี่ขั้นสูงได้อย่างราบรื่น และรองรับการทำงานร่วมกันของหลายผู้ผลิต
เอสเอ็มบัส:โปรโตคอลนี้ออกแบบมาสำหรับการสื่อสารความเร็วต่ำ และมักใช้ในอุปกรณ์พกพาและระบบแบตเตอรี่อัจฉริยะ SMBus ใช้อินเทอร์เฟซแบบสองสาย ทำให้ง่ายต่อการนำไปใช้งานในดีไซน์กะทัดรัด PMBus ซึ่งเป็นส่วนขยายของ SMBus เพิ่มคุณสมบัติเพิ่มเติมสำหรับอุปกรณ์จัดการพลังงาน รวมถึงการสื่อสารแบบสองทิศทางและคำสั่งควบคุมพลังงานเฉพาะ
Modbus:Modbus มอบความสามารถในการทำงานร่วมกันอย่างมีประสิทธิภาพกับอุปกรณ์อัตโนมัติทางอุตสาหกรรม คุณสามารถใช้ Modbus TCP สำหรับการผสานรวมบนอีเทอร์เน็ต ซึ่งช่วยเพิ่มความยืดหยุ่น อย่างไรก็ตาม การกำหนดค่าอาจมีความซับซ้อนในเครือข่ายขนาดใหญ่
โปรโตคอล | ความง่ายดายในการผสานรวม | กรณีใช้งานทั่วไป | ความต้องการด้านฮาร์ดแวร์ |
|---|---|---|---|
CAN | สูง (มาตรฐานอุตสาหกรรม, หลายผู้จำหน่าย) | หุ่นยนต์ ยานยนต์ อุตสาหกรรม | ต้องใช้ตัวรับส่งสัญญาณ CAN การสิ้นสุด |
เอสเอ็มบัส | ง่าย (เดินสายง่าย อุปกรณ์พกพา) | ระบบแบตเตอรี่อัจฉริยะ อุปกรณ์อิเล็กทรอนิกส์สำหรับผู้บริโภค | อินเทอร์เฟซสองสาย |
Modbus | ปานกลาง (ระบบอัตโนมัติทางอุตสาหกรรม) | หุ่นยนต์อุตสาหกรรม โครงสร้างพื้นฐาน | อินเทอร์เฟซแบบอนุกรมหรืออีเทอร์เน็ต |
สำหรับแอปพลิเคชั่นหุ่นยนต์ส่วนใหญ่ CAN มอบสมดุลที่ดีที่สุดระหว่างการบูรณาการ ความเร็ว และความน่าเชื่อถือในโปรโตคอลการสื่อสารแบตเตอรี่
ส่วนที่ 6: การเลือกโปรโตคอลสำหรับระบบการจัดการแบตเตอรี่
6.1 สถานการณ์การสมัคร
คุณต้องพิจารณาประเภทของหุ่นยนต์และสภาพแวดล้อมการทำงานก่อนที่จะเลือกโปรโตคอลการสื่อสารแบตเตอรี่สำหรับหุ่นยนต์ของคุณ ระบบจัดการแบตเตอรี่สถานการณ์การใช้งานแต่ละสถานการณ์แสดงข้อกำหนดเฉพาะสำหรับความหนาแน่นของพลังงาน ความปลอดภัย การจัดการความร้อน และการบูรณาการ
สถานการณ์ | ข้อกำหนดที่สำคัญ | โปรโตคอลที่แนะนำ |
|---|---|---|
ความปลอดภัยสูง ข้อมูลที่เชื่อถือได้ การจัดการความร้อนที่เข้มงวด สอดคล้องกับมาตรฐาน | CAN, SMBus | |
การควบคุมแบบเรียลไทม์ การตรวจจับข้อผิดพลาดที่แข็งแกร่ง การบูรณาการที่ปรับขนาดได้ การรองรับหลายโหนด | CAN | |
การส่งข้อมูลที่ปลอดภัย การตรวจสอบระยะไกล การตอบสนองต่อข้อผิดพลาดอย่างรวดเร็ว | แคน, มอดูบัส | |
การปรับใช้ในระดับใหญ่ การวินิจฉัยระยะไกล การทำงานร่วมกันกับระบบเดิม | Modbus, แคนซัส | |
การออกแบบที่กะทัดรัด ใช้พลังงานต่ำ การผสานรวมที่ง่ายดาย ประหยัดต้นทุน | เอสเอ็มบัส | |
ความน่าเชื่อถือสูง ความสามารถในการปรับขนาด การบูรณาการกับแพลตฟอร์มอัตโนมัติ | แคน, มอดูบัส |
คุณควรวิเคราะห์สภาพแวดล้อมการทำงานของหุ่นยนต์ของคุณ ตัวอย่างเช่น หุ่นยนต์คลังสินค้าเคลื่อนที่มักต้องสตาร์ทและหยุดทำงานบ่อยครั้งเมื่อมีโหลดที่เปลี่ยนแปลง หุ่นยนต์ตรวจสอบอัตโนมัติจะทำงานอย่างต่อเนื่องโดยใช้พลังงานต่ำ โดยมีช่วงพลังงานสูงเป็นระยะๆ การทำแผนที่เส้นโค้งการใช้พลังงาน รวมถึงรอบการทำงานและอัตราส่วนระหว่างค่าสูงสุดกับค่าเฉลี่ย จะช่วยให้คุณกำหนดขนาดแบตเตอรี่และเลือกโปรโตคอลที่เหมาะสมได้
เมื่อคุณออกแบบ BMS คุณต้องจัดการกับฟังก์ชันหลักเหล่านี้:
ฟังก์ชัน | รายละเอียด |
|---|---|
การตรวจสอบเซลล์ | รับประกันการกระจายแรงดันไฟฟ้าสม่ำเสมอทั่วทั้งเซลล์ ป้องกันการเสื่อมสภาพก่อนกำหนด |
การจัดการความร้อน | ตรวจสอบอุณหภูมิและสั่งการระบายความร้อนหรือปรับโหลด |
การป้องกันความปลอดภัย | ป้องกันการชาร์จไฟเกิน การคายประจุเกิน ไฟฟ้าลัดวงจร และความผิดพลาดอื่นๆ |
วิเคราะห์ข้อมูล | ติดตามรูปแบบการใช้งาน คาดการณ์การบำรุงรักษา และเพิ่มประสิทธิภาพอายุการใช้งานแบตเตอรี่ |
การสื่อสาร | รองรับการบูรณาการกับตัวควบคุมหุ่นยนต์และการตรวจสอบบนคลาวด์ |
คุณควรพิจารณาเคมีของแบตเตอรี่ด้วย ตัวเลือกทั่วไป ได้แก่ ลิเธียมไอออน, LiFePO4, ลิเธียมโพลิเมอร์, แบตเตอรี่โซลิดสเตต, NMC, LCO, LMO และ LTO เคมีแต่ละชนิดมีแรงดันไฟฟ้าของแพลตฟอร์ม ความหนาแน่นของพลังงาน และอายุการใช้งานที่แตกต่างกัน
เคมี | แรงดันไฟฟ้าของแพลตฟอร์ม | ความหนาแน่นของพลังงาน (Wh/kg) | วงจรชีวิต (รอบ) |
|---|---|---|---|
LiFePO4 | 3.2V | 90-160 | 2000 + |
NMC | 3.7V | 150-220 | 1000-2000 |
LCO | 3.7V | 150-200 | 500-1000 |
ล.ม | 3.7V | 100-150 | 700-1500 |
LTO | 2.4V | 70-110 | 7000 + |
เคล็ดลับ: จับคู่เคมีแบตเตอรี่ของคุณกับรอบการทำงานและสภาพแวดล้อมของหุ่นยนต์เพื่อประสิทธิภาพสูงสุด
6.2 เคล็ดลับการรวมระบบ
คุณต้องรวมโปรโตคอลที่เลือกเข้ากับระบบการจัดการแบตเตอรี่เพื่อให้ได้ความน่าเชื่อถือสูง ความสามารถในการทำงานร่วมกัน ความปลอดภัย ความสามารถในการปรับขนาด และประสิทธิภาพแบบเรียลไทม์
ความได้เปรียบ | รายละเอียด |
|---|---|
ความน่าเชื่อถือสูง | คุณมั่นใจในความสมบูรณ์ของข้อมูลด้วยคุณสมบัติการตรวจจับและแก้ไขข้อผิดพลาด |
การทำงานร่วมกัน | คุณสามารถเปิดใช้งานการบูรณาการที่ราบรื่นกับระบบควบคุมต่างๆ ได้ด้วยการรองรับโปรโตคอลหลายตัว |
ความปลอดภัย | คุณปกป้องข้อมูลสำคัญจากการเข้าถึงโดยไม่ได้รับอนุญาตและภัยคุกคามทางไซเบอร์โดยใช้การเข้ารหัสและการควบคุมการเข้าถึง |
scalability | คุณอำนวยความสะดวกในการบูรณาการกับแพลตฟอร์มคลาวด์สำหรับการตรวจสอบระยะไกลและการอัปเกรดเฟิร์มแวร์ OTA |
ประสิทธิภาพแบบเรียลไทม์ | คุณสนับสนุนการสื่อสารที่รวดเร็วและสม่ำเสมอซึ่งเป็นสิ่งสำคัญสำหรับระบบไดนามิกเช่นยานยนต์ไฟฟ้า |
คุณควรปฏิบัติตามเคล็ดลับการบูรณาการเหล่านี้:
ใช้สายเคเบิลที่มีฉนวนป้องกันและการสิ้นสุดที่เหมาะสมสำหรับเครือข่าย CAN เพื่อลดสัญญาณรบกวนทางไฟฟ้า
กำหนดที่อยู่ที่ไม่ซ้ำกันให้กับแต่ละอุปกรณ์บนเครือข่าย SMBus และ Modbus เพื่อป้องกันความขัดแย้ง
ใช้การตรวจสอบข้อผิดพลาดของแพ็กเก็ตและ CRC เพื่อการส่งข้อมูลที่มีประสิทธิภาพ
เปิดใช้งานการเข้ารหัสและการควบคุมการเข้าถึงสำหรับแอปพลิเคชันที่มีความละเอียดอ่อนโดยเฉพาะในสถานการณ์ด้านความปลอดภัยและทางการแพทย์
ออกแบบ BMS ของคุณเพื่อรองรับการอัพเกรดเฟิร์มแวร์และการวินิจฉัยระยะไกลเพื่อความสามารถในการปรับขนาดในอนาคต
ทดสอบระบบของคุณภายใต้เงื่อนไขในโลกแห่งความเป็นจริงเพื่อตรวจสอบความน่าเชื่อถือของการสื่อสาร
คุณสามารถปรับปรุงประสิทธิภาพและความปลอดภัยของระบบได้โดยปฏิบัติตามแนวทางปฏิบัติที่ดีที่สุดสำหรับการรวมโปรโตคอล
6.3 แนวโน้มในอนาคต
คุณจะเห็นวิวัฒนาการอย่างรวดเร็วของระบบจัดการแบตเตอรี่สำหรับหุ่นยนต์ แนวโน้มที่เกิดขึ้นใหม่ ได้แก่:
การบูรณาการโปรโตคอลการสื่อสารไร้สายในระบบจัดการแบตเตอรี่
ความสามารถในการตรวจสอบแบบเรียลไทม์เพื่อประสิทธิภาพแบตเตอรี่ที่ดีขึ้น
การพัฒนาอัลกอริธึมขั้นสูงเพื่อเพิ่มประสิทธิภาพสุขภาพและประสิทธิภาพของแบตเตอรี่
คุณจะได้รับประโยชน์จากโปรโตคอลไร้สายที่ช่วยลดความซับซ้อนในการเดินสายและช่วยให้สามารถวินิจฉัยปัญหาจากระยะไกลได้ การตรวจสอบแบบเรียลไทม์ช่วยให้คุณตรวจจับข้อบกพร่องได้ทันทีและยืดอายุการใช้งานแบตเตอรี่ อัลกอริทึมขั้นสูงช่วยให้คุณคาดการณ์ความต้องการในการบำรุงรักษาและปรับรอบการชาร์จให้เหมาะสมที่สุด
คุณควรติดตามเทคโนโลยีและมาตรฐานใหม่ๆ เกี่ยวกับโปรโตคอลการสื่อสารของแบตเตอรี่อยู่เสมอ การนำโซลูชันที่เป็นนวัตกรรมมาใช้จะช่วยให้แพลตฟอร์มหุ่นยนต์ของคุณพร้อมรับมืออนาคตและเพิ่มประสิทธิภาพของแบตเตอรี่ให้สูงสุด
คุณจะเห็นความแตกต่างอย่างชัดเจนระหว่าง CAN, SMBus และ Modbus สำหรับชุดแบตเตอรี่ลิเธียมสำหรับหุ่นยนต์ CAN ให้ความเร็วสูง ความน่าเชื่อถือ และการควบคุมแบบเรียลไทม์ SMBus เหมาะกับระบบขนาดกะทัดรัดและใช้พลังงานต่ำ Modbus มอบความเข้ากันได้อย่างกว้างขวาง
คุณสมบัติ (Feature) | สามารถโดยสารรถประจำทาง | Modbus |
|---|---|---|
โทโพโลยี | มัลติมาสเตอร์ | ปรมาจารย์-ทาส |
ความเร็ว | ขึ้นไป 1 Mbps | มากถึง 115.2 kbps |
ความเชื่อถือได้ | จุดสูง | ปานกลาง |
ราคา | สูงกว่า | ลด |
คุณควรประเมินปัจจัยเหล่านี้ก่อนที่จะเลือกโปรโตคอล:
อัตราการส่งข้อมูลและความต้องการแบบเรียลไทม์
ความซับซ้อนของระบบ
ความน่าเชื่อถือและภูมิคุ้มกันเสียงรบกวน
การใช้พลังงาน
ราคา
ความปลอดภัย
CAN ยังคงเป็นตัวเลือกที่ดีที่สุดสำหรับระบบการจัดการแบตเตอรี่หุ่นยนต์ส่วนใหญ่ เนื่องจากประสิทธิภาพที่แข็งแกร่ง หากต้องการข้อมูลเชิงลึกทางเทคนิคเพิ่มเติม โปรดศึกษาแหล่งข้อมูลเกี่ยวกับโปรโตคอลการสื่อสารใน BMS ขอคำปรึกษาเกี่ยวกับแบตเตอรี่แบบกำหนดเอง เพื่อขอคำแนะนำจากผู้เชี่ยวชาญ
คำถามที่พบบ่อย
เคมีแบตเตอรี่ชนิดใดดีที่สุดสำหรับการใช้งานด้านหุ่นยนต์?
เคมี | แรงดันไฟฟ้าของแพลตฟอร์ม | ความหนาแน่นของพลังงาน (Wh/kg) | วงจรชีวิต (รอบ) |
|---|---|---|---|
LiFePO4 | 3.2V | 90-160 | 2000 + |
NMC | 3.7V | 150-220 | 1000-2000 |
LCO | 3.7V | 150-200 | 500-1000 |
ล.ม | 3.7V | 100-150 | 700-1500 |
LTO | 2.4V | 70-110 | 7000 + |
คุณควรเลือก NMC สำหรับ หุ่นยนต์มีอายุการใช้งานยาวนานและแรงดันไฟฟ้าแพลตฟอร์มที่เสถียร
โปรโตคอลการสื่อสารแบตเตอรี่ส่งผลต่อความน่าเชื่อถือของ BMS อย่างไร
โปรโตคอลการสื่อสารแบตเตอรี่ที่เชื่อถือได้เช่น CAN ปรับปรุง BMS การตรวจจับข้อผิดพลาดและการควบคุมแบบเรียลไทม์ ช่วยลดเวลาหยุดทำงานและเพิ่มความปลอดภัยในระบบหุ่นยนต์ ทางการแพทย์และ อุตสาหกรรม ระบบ
คุณสามารถหาโซลูชันแบตเตอรี่แบบกำหนดเองสำหรับหุ่นยนต์หรือการใช้งานในอุตสาหกรรมได้ที่ไหน
คุณสามารถ ขอโซลูชันแบตเตอรี่แบบกำหนดเองจาก Large Powerผู้เชี่ยวชาญของเราออกแบบแบตเตอรี่สำหรับ ความปลอดภัย, โครงสร้างพื้นฐาน, เครื่องใช้ไฟฟ้าและ แบตเตอรี่โซลิดสเตต การใช้งาน


