

คุณต้องเผชิญกับความท้าทายหลักสองประการในการใช้หุ่นยนต์ขนย้ายวัสดุในการจัดการชุดแบตเตอรี่ลิเธียม ได้แก่ กระแสไฟฟ้าสูงสุดทันทีและการสั่นสะเทือนอย่างต่อเนื่อง ปัญหาเหล่านี้ลดความน่าเชื่อถือ คุกคามความปลอดภัย และลดความแม่นยำ ความผิดพลาดที่เกิดขึ้นบ่อยที่สุด รวมถึงตลับลูกปืนที่เสียหาย ความไม่สมดุล และการจัดตำแหน่งที่ไม่ถูกต้อง ตารางด้านล่างนี้จะเน้นถึงประเภทข้อบกพร่องที่พบบ่อยและคำอธิบาย
ประเภทความผิดพลาด | รายละเอียด |
|---|---|
ความผิดพลาดแบบผสม | พบมากที่สุดในหุ่นยนต์แมนิพิวเลเตอร์ เกิดจากการเชื่อมโยงของระบบย่อยหลายระบบและเสียงรบกวน |
ความผิดพลาดของแต่ละบุคคล | มีความสัมพันธ์กับความผิดปกติแบบผสม ทำให้การวินิจฉัยเป็นเรื่องท้าทาย |
ประเด็นที่สำคัญ
รับมือกับความท้าทายของกระแสไฟฟ้าสูงสุดด้วยการใช้เทคนิคการควบคุมมอเตอร์ขั้นสูง ซึ่งจะช่วยเพิ่มประสิทธิภาพและป้องกันความร้อนสูงเกินไประหว่างการจัดการวัตถุ
ใช้การตรวจสอบแบบเรียลไทม์ด้วยเซ็นเซอร์อัจฉริยะเพื่อตรวจจับปัญหาได้ตั้งแต่เนิ่นๆ แนวทางเชิงรุกนี้ช่วยลดความผิดพลาดที่ไม่คาดคิดและเพิ่มความน่าเชื่อถือของหุ่นยนต์
ใช้เทคโนโลยีลดการสั่นสะเทือนเพื่อเพิ่มความแม่นยำในการจัดการวัตถุ ช่วยปกป้องวัสดุที่บอบบางและยืดอายุการใช้งานของระบบหุ่นยนต์ของคุณ
ส่วนที่ 1: กระแสไฟสูงสุดในหุ่นยนต์จัดการวัสดุ
1.1 ผลกระทบต่อการจัดการ
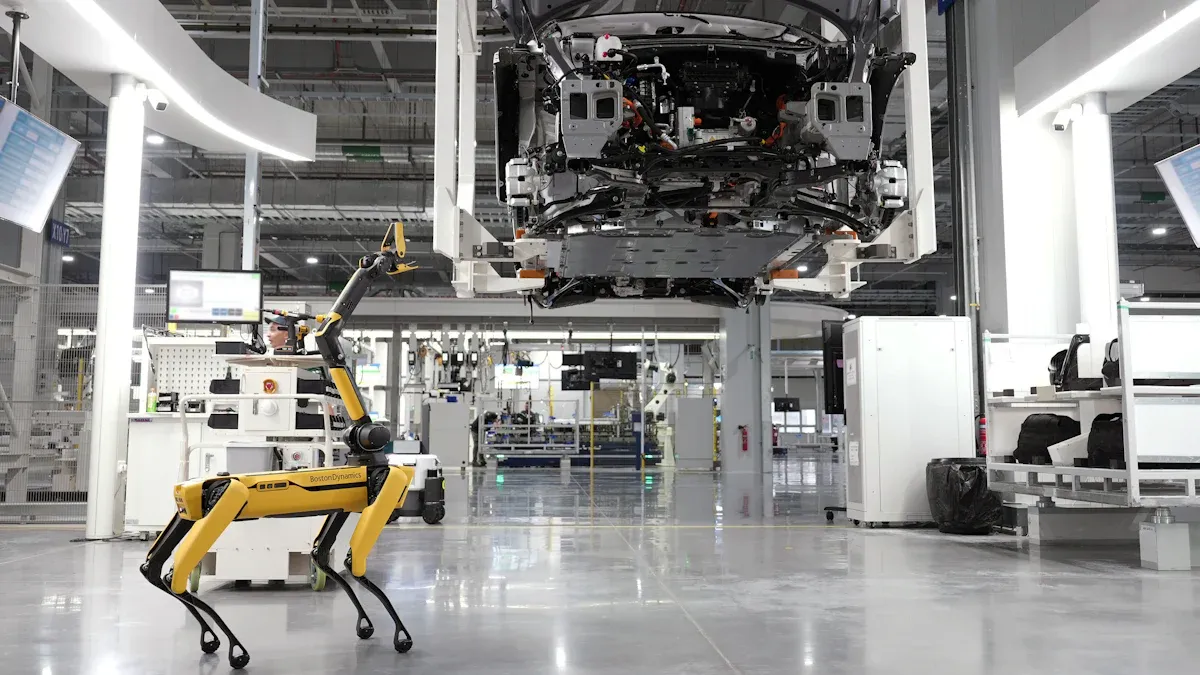
คุณพบกับกระแสไฟสูงสุดทันทีเป็นความท้าทายที่สำคัญระหว่างงานการจัดการวัสดุ โดยเฉพาะอย่างยิ่งเมื่อถ่ายโอน ชุดแบตเตอรี่ลิเธียม ในสภาพแวดล้อมอุตสาหกรรม เมื่อหุ่นยนต์ของคุณเริ่มจัดการวัตถุ มอเตอร์จะต้องการกระแสไฟฟ้ากระชากอย่างฉับพลันเพื่อเอาชนะแรงเฉื่อยและเริ่มการเคลื่อนที่ กระแสไฟฟ้ากระชากนี้อาจนำไปสู่ความร้อนสูงเกินไป ประสิทธิภาพลดลง และอาจถึงขั้นระบบล้มเหลวได้ หากไม่ได้รับการจัดการอย่างเหมาะสม ในสถานการณ์ที่มีความต้องการสูง เช่น การจัดการ ลิเธียมไอออน, LiFePO4, ลิเธียมโพลิเมอร์/LiPoหรือ แบตเตอรี่แบบโซลิดสเตตลักษณะไดนามิกของการจัดการทำให้ความเสี่ยงของเหตุการณ์กระแสไฟฟ้าสูงสุดเพิ่มขึ้น
ปัจจัยด้านสิ่งแวดล้อมยิ่งทำให้การควบคุมมีความซับซ้อนมากขึ้น อุณหภูมิที่สูงอาจทำให้มอเตอร์ร้อนเกินไป ทำให้แรงบิดและประสิทธิภาพลดลง ความชื้นและฝุ่นละอองสามารถสร้างความเสียหายให้กับชิ้นส่วนอิเล็กทรอนิกส์ นำไปสู่การทำงานผิดปกติและการควบคุมน้ำหนักบรรทุกที่ลดลง การสัมผัสสารเคมีในโรงงานอุตสาหกรรมอาจกัดกร่อนชิ้นส่วนหุ่นยนต์ ทำให้ความแข็งแรงและความสามารถในการรับน้ำหนักลดลง สภาวะเหล่านี้ทำให้ข้อต่อและชิ้นส่วนกลไกสึกหรอมากขึ้น ส่งผลกระทบต่อความสามารถของหุ่นยนต์ในการจัดการวัตถุอย่างแม่นยำ เมื่อระบบของคุณทำงานภายใต้ภาระหนักหรือใกล้ความถี่เรโซแนนซ์ ปัญหาการสั่นสะเทือนจะรุนแรงขึ้น ส่งผลกระทบต่อเสถียรภาพและการควบคุมการเคลื่อนที่
การตรวจสอบแบบเรียลไทม์กลายเป็นสิ่งสำคัญ เซ็นเซอร์อัจฉริยะ รวบรวมข้อมูลเกี่ยวกับกระแสไฟฟ้าสูงสุดและแรงสั่นสะเทือน ช่วยให้สามารถวินิจฉัยข้อบกพร่องด้วยข้อมูลได้ เซ็นเซอร์ตรวจจับการสั่นสะเทือนจะติดตามมอเตอร์และหุ่นยนต์ ตรวจจับการจัดตำแหน่งที่ไม่ถูกต้องและการสึกหรอที่เพิ่มขึ้น เซ็นเซอร์พลังงานจะตรวจสอบโหลดไฟฟ้า ระบุจุดที่ไม่มีประสิทธิภาพและจุดพุ่งสูงระหว่างการใช้งาน การบำรุงรักษาเชิงคาดการณ์ ระบบใช้ขั้นตอนวิธี AI เพื่อวิเคราะห์การสั่นสะเทือนและข้อมูลปัจจุบัน คาดการณ์ว่าเมื่อใดจำเป็นต้องให้บริการ และป้องกันความล้มเหลวก่อนที่จะรบกวนการทำงาน
1.2 โซลูชันการควบคุมและพลังงาน
คุณสามารถลดปัญหากระแสสูงสุดได้ด้วยการใช้เทคนิคการควบคุมมอเตอร์ขั้นสูง Synchronous Fast Decay ช่วยให้สามารถจัดการกระแสได้อย่างมีประสิทธิภาพในสถานการณ์ที่มีความเร็วสูงและกระแสสูง โดยการปิดสวิตช์นำกระแสทั้งสองตัวใน H-bridge พร้อมกัน Mixed Decay ผสมผสานการสลายตัวแบบเร็วและแบบช้าเข้าด้วยกัน ปรับให้เข้ากับความเร็วและระดับกระแสของมอเตอร์ที่แตกต่างกัน Current Decay Control ช่วยให้ได้รูปคลื่นกระแสรูปไซน์ ลดริปเปิล ลดการปล่อยและเสียงรบกวนตลอดช่วงความเร็วของมอเตอร์ กลยุทธ์การควบคุมเหล่านี้ช่วยเพิ่มประสิทธิภาพการควบคุมแบบไดนามิกและเพิ่มความน่าเชื่อถือของระบบ
ระบบการจัดการพลังงานมีบทบาทสำคัญในการลดเหตุการณ์กระแสไฟฟ้าสูงสุด ซูเปอร์คาปาซิเตอร์จะดูดซับและปล่อยพลังงานได้อย่างมีประสิทธิภาพ ช่วยปรับความต้องการพลังงานให้เหมาะสมระหว่างการจัดการวัตถุ ระบบกู้คืนพลังงานจลน์ (KERS) จะเก็บพลังงานจลน์ระหว่างการเคลื่อนที่และนำกลับมาใช้ใหม่ทันที ช่วยให้การทำงานต่อเนื่องเป็นไปอย่างต่อเนื่อง ตารางด้านล่างเปรียบเทียบโซลูชันเหล่านี้:
ระบบการจัดการพลังงาน | ประสิทธิภาพในการลดกระแสสูงสุด | รายละเอียด |
|---|---|---|
ตัวเก็บประจุยิ่งยวด | จุดสูง | ดูดซับและปล่อยพลังงานอย่างมีประสิทธิภาพเพื่อตอบสนองความต้องการพลังงานที่ราบรื่น |
KERS | จุดสูง | จับพลังงานจลน์ระหว่างการทำงานเพื่อนำกลับมาใช้ใหม่ได้ทันที |
ระบบป้องกันแบตเตอรี่เป็นสิ่งจำเป็นสำหรับการใช้งานแบตเตอรี่ลิเธียมอย่างปลอดภัย ระบบป้องกันการชาร์จเกินช่วยป้องกันความร้อนสูงเกินไปและการระเบิดโดยการหยุดการชาร์จเมื่อแบตเตอรี่เต็ม ระบบตัดความร้อนจะตัดกระแสไฟหากอุณหภูมิของแบตเตอรี่เกินขีดจำกัดที่ปลอดภัย ช่วยปกป้องทั้งหุ่นยนต์และแบตเตอรี่ ระบบป้องกันไฟฟ้าลัดวงจรจะตัดวงจรเมื่อตรวจพบความผิดปกติ ช่วยลดอันตรายจากไฟไหม้ คุณควรตรวจสอบอุณหภูมิและอัตราการชาร์จของแบตเตอรี่เพื่อความปลอดภัยในการใช้งาน การชาร์จแบบ Opportunity ช่วยให้คุณชาร์จแบตเตอรี่ได้อย่างรวดเร็วภายใน 10-20 นาที ขณะที่เคมีแบตเตอรี่ขั้นสูงช่วยให้การชาร์จเร็วขึ้นและการใช้งานอย่างต่อเนื่อง
แนวโน้มล่าสุดในอิเล็กทรอนิกส์กำลัง เช่น เทคโนโลยี SiC และ GaN มอบประสิทธิภาพที่สูงขึ้น การจัดการความร้อนที่ดีขึ้น และการควบคุมมอเตอร์ที่ดีขึ้น SiC ช่วยให้ระบบมีขนาดเล็กลงและเบาลง พร้อมการกระจายความร้อนที่เหนือกว่า ขณะที่ GaN ให้ความเร็วในการสลับและความน่าเชื่อถือสูง นวัตกรรมเหล่านี้ผลักดันการนำโซลูชันประหยัดพลังงานมาใช้ในหุ่นยนต์ขนย้ายวัสดุ โดยเฉพาะอย่างยิ่งในภาคส่วนต่างๆ เช่น การแพทย์ (internal link), หุ่นยนต์ (internal link), ความปลอดภัย (internal link), โครงสร้างพื้นฐาน (internal link), อุปกรณ์อิเล็กทรอนิกส์สำหรับผู้บริโภค (internal link) และอุตสาหกรรม (internal link) Nature ระบุว่า การผสานรวมเทคโนโลยีเหล่านี้ช่วยเพิ่มประสิทธิภาพและความยั่งยืนของระบบ
คุณต้องผสานระบบควบคุมมอเตอร์ ระบบจัดการพลังงาน และระบบป้องกันแบตเตอรี่เข้าด้วยกัน เพื่อให้เกิดการควบคุมที่ปลอดภัยและมีประสิทธิภาพ การตรวจสอบกระแสไฟฟ้าของมอเตอร์อย่างแม่นยำช่วยป้องกันสภาวะกระแสเกิน ปกป้องมอเตอร์ และรับประกันอายุการใช้งานที่ยาวนานของระบบ ระบบการจัดการแบตเตอรี่ (BMS) จะตรวจสอบสภาวะความร้อนโดยใช้เซ็นเซอร์อุณหภูมิเพื่อส่งสัญญาณเตือนหรือปิดระบบเมื่อจำเป็น การผสานรวมนี้สนับสนุนการตัดสินใจแบบเรียลไทม์ ลดเวลาหยุดทำงาน และปรับปรุงความปลอดภัยโดยรวม
เคล็ดลับ: การนำการบำรุงรักษาเชิงคาดการณ์มาใช้กับอัลกอริทึม AI และเซ็นเซอร์อัจฉริยะทำให้สามารถตรวจจับการสั่นสะเทือนและปัญหากระแสไฟสูงสุดได้ในระยะเริ่มต้น ลดความล้มเหลวที่ไม่คาดคิดให้เหลือน้อยที่สุด และเพิ่มประสิทธิภาพในการจัดการให้เหมาะสมที่สุด
หุ่นยนต์ขนย้ายวัสดุได้รับประโยชน์จากการควบคุมที่แข็งแกร่ง การจัดการพลังงานแบบไดนามิก และการป้องกันแบตเตอรี่ขั้นสูง ด้วยการใช้ระบบตรวจสอบแบบเรียลไทม์ การบำรุงรักษาเชิงคาดการณ์ และระบบอิเล็กทรอนิกส์กำลังที่ล้ำสมัย คุณสามารถรับมือกับความท้าทายของกระแสไฟฟ้าสูงสุดทันทีและการสั่นสะเทือนอย่างต่อเนื่อง แนวทางนี้ช่วยให้มั่นใจได้ถึงการจัดการวัตถุอย่างแม่นยำ ยืดอายุการใช้งานของระบบ และสนับสนุนการทำงานที่ปลอดภัยในสภาพแวดล้อมอุตสาหกรรมที่มีความต้องการสูง
ส่วนที่ 2: การสั่นสะเทือนในการจัดการหุ่นยนต์
2.1 ผลกระทบต่อความแม่นยำและอายุการใช้งาน
การสั่นสะเทือนอย่างต่อเนื่องเป็นอุปสรรคสำคัญในหุ่นยนต์ขนย้ายวัสดุ โดยเฉพาะอย่างยิ่งเมื่อต้องจัดการกับชุดแบตเตอรี่ลิเธียมในสภาพแวดล้อมอุตสาหกรรม การสั่นสะเทือนจะรบกวนการจัดการวัตถุโดยทำให้เกิดข้อผิดพลาดในการติดตามตำแหน่งและเกิดการเกินพิกัดระหว่างการเคลื่อนที่ ข้อผิดพลาดเหล่านี้ลดความแม่นยำของการจัดการด้วยมือ ทำให้มือหุ่นยนต์ยากที่จะวางตำแหน่งและจัดแนวได้อย่างแม่นยำ หุ่นยนต์อุตสาหกรรมมักประสบปัญหาการเชื่อมต่อและความไม่เชิงเส้นอย่างรุนแรง ซึ่งเพิ่มแรงสั่นสะเทือนและนำไปสู่ความท้าทายในการควบคุมการเคลื่อนไหวที่สำคัญ วิธีการควบคุมแบบดั้งเดิมมักประสบปัญหาในการรับมือกับการรบกวนที่ไม่เชิงเส้นเหล่านี้ ส่งผลให้เกิดการสั่นสะเทือนตกค้าง ซึ่งส่งผลกระทบต่อคุณภาพการจัดการในงานที่มีความแม่นยำสูง เช่น การเชื่อมและการตัดด้วยเลเซอร์
การสั่นสะเทือนยังคุกคามอายุการใช้งานของหุ่นยนต์และความสมบูรณ์ของชุดแบตเตอรี่ลิเธียมอีกด้วย แรงเค้นเชิงกลจากการสั่นสะเทือนอาจทำให้ส่วนประกอบโครงสร้างอ่อนแอลง นำไปสู่ความเสียหายที่ข้อต่อ ตลับลูกปืน และโมดูลแรงสั่นสะเทือน การทดสอบการสั่นสะเทือนช่วยให้คุณระบุจุดอ่อนของโครงสร้างชุดแบตเตอรี่ ป้องกันการรั่วไหลและความผิดพลาดทางไฟฟ้า กระบวนการนี้ช่วยให้มั่นใจได้ว่าชุดแบตเตอรี่สามารถทนต่อแรงเค้นแบบไดนามิกระหว่างการเคลื่อนย้ายวัตถุ ซึ่งเป็นสิ่งสำคัญอย่างยิ่งต่อการรักษาความน่าเชื่อถือในทางการแพทย์ หุ่นยนต์ ระบบรักษาความปลอดภัย โครงสร้างพื้นฐาน อุปกรณ์อิเล็กทรอนิกส์สำหรับผู้บริโภค และการใช้งานในภาคอุตสาหกรรม ตารางด้านล่างสรุปผลกระทบของการสั่นสะเทือนต่อการจัดการชุดแบตเตอรี่:
ประเด็นสำคัญ | รายละเอียด |
|---|---|
ความสมบูรณ์ของโครงสร้าง | การทดสอบการสั่นสะเทือนช่วยระบุจุดอ่อนที่อาจทำให้เกิดความล้มเหลวได้ |
การป้องกันความล้มเหลว | การทดสอบช่วยป้องกันการรั่วไหลและความผิดพลาดทางไฟฟ้า เพื่อความปลอดภัย |
ความน่าเชื่อถือในการปฏิบัติงาน | รับประกันว่าชุดแบตเตอรี่จะทนต่อแรงกดดันทางกลระหว่างการใช้งาน |
คุณต้องจัดการกับการสั่นสะเทือนเพื่อปกป้องวัสดุที่บอบบางและยืดอายุการใช้งานของระบบ การวิเคราะห์การสั่นสะเทือนและการวิเคราะห์แบบไดนามิกช่วยให้คุณตรวจสอบการเคลื่อนไหวแบบเรียลไทม์และตรวจจับสัญญาณการสึกหรอตั้งแต่เนิ่นๆ การใช้กลยุทธ์การจัดการโดยอาศัยการสั่นสะเทือนจะช่วยลดผลกระทบของการสั่นสะเทือนต่อการจัดการวัตถุและเพิ่มประสิทธิภาพโดยรวมของหุ่นยนต์ของคุณ
2.2 เทคโนโลยีการระงับ
คุณสามารถปรับใช้เทคโนโลยีลดการสั่นสะเทือนขั้นสูงเพื่อเพิ่มความแม่นยำและความน่าเชื่อถือของหุ่นยนต์ขนย้ายวัสดุ ตัวเข้ารหัสคู่จะวัดความผันผวนของความเร็วทั้งด้านมอเตอร์และด้านลดแรงสั่นสะเทือน ให้ข้อมูลป้อนกลับแบบเรียลไทม์เพื่อการควบคุมที่ดีขึ้น เทคโนโลยีนี้ช่วยลดการสั่นสะเทือนระหว่างการใช้งานด้วยมือ และรองรับการปรับการเคลื่อนไหวแบบไดนามิก ตัวหน่วงแม่เหล็กไฟฟ้า นำเสนอการเปลี่ยนผ่านรีโอโลยีที่รวดเร็วตามสนาม ทำให้เหมาะสำหรับการควบคุมการสั่นสะเทือนแบบกึ่งแอคทีฟ แดมเปอร์เหล่านี้ให้ความแข็งที่ปรับได้ตามสนามและเวลาตอบสนองที่รวดเร็ว แม้ว่าการนำไปใช้งานในหุ่นยนต์จะยังไม่ได้รับการศึกษาอย่างถี่ถ้วน
เทคโนโลยี | ประสิทธิภาพในการลดการสั่นสะเทือน |
|---|---|
ตัวเข้ารหัสแบบคู่ | ลดการสั่นสะเทือนโดยการวัดความผันผวนของความเร็วทั้งด้านมอเตอร์และด้านลดรอบ ช่วยให้ควบคุมได้ดีขึ้น |
แดมเปอร์แมกนีโตรฮีโอโลยี | นำเสนอการเปลี่ยนแปลงที่ขึ้นอยู่กับสนามอย่างรวดเร็วและการหน่วงแบบกึ่งแอคทีฟ แต่การบูรณาการเข้ากับหุ่นยนต์ยังคงอยู่ในการพัฒนา |
เทคโนโลยี | การประยุกต์ใช้และความท้าทาย |
|---|---|
แดมเปอร์แมกนีโตรฮีโอโลยี | ความแข็งที่ปรับได้ในสนามและการตอบสนองที่รวดเร็วทำให้เหมาะสำหรับการควบคุมการสั่นสะเทือนแบบกึ่งแอคทีฟ แต่การบูรณาการเข้ากับหุ่นยนต์ยังไม่ได้รับการสำรวจเพียงพอ |
การออกแบบเชิงกลที่แข็งแกร่งมีบทบาทสำคัญในการลดการสั่นสะเทือน คุณจำเป็นต้องมีระบบแยกการสั่นสะเทือนที่แม่นยำเพื่อจัดการกับวัสดุที่มีความอ่อนไหว เช่น ชุดแบตเตอรี่ลิเธียม ระบบต่างๆ เช่น กล้องจุลทรรศน์แบบสแกนโพรบ (SPM) และกล้องจุลทรรศน์แบบสแกนแสงแบบใกล้สนาม (NSOM) จำเป็นต้องมีพื้นผิวที่มั่นคงอย่างยิ่ง เพื่อหลีกเลี่ยงเสียงรบกวนที่อาจส่งผลต่อความแม่นยำในการวัด วิธีการแยกการสั่นสะเทือนแบบดั้งเดิม เช่น ตารางอากาศ มักไม่สามารถตอบสนองความต้องการความละเอียดสูงของการใช้งานสมัยใหม่ได้ คุณควรลงทุนในการออกแบบเชิงกลขั้นสูงเพื่อลดการสั่นสะเทือนและปกป้องชุดแบตเตอรี่ระหว่างการใช้งาน
หุ่นยนต์ขนย้ายวัสดุสมัยใหม่ใช้ระบบควบคุมแบบคาดการณ์ล่วงหน้า (MPC) และอัลกอริทึมควบคุมการสั่นสะเทือนขั้นสูง เพื่อลดการสั่นสะเทือนได้อย่างมีประสิทธิภาพ ระบบเหล่านี้ประกอบด้วยโปรเซสเซอร์ที่เร็วขึ้น ตัวเข้ารหัสความละเอียดสูงขึ้น และความสามารถในการปรับแต่งแบบไดนามิก ตารางด้านล่างนี้เปรียบเทียบระบบหุ่นยนต์แบบดั้งเดิมและระบบหุ่นยนต์ขั้นสูงในด้านประสิทธิภาพในการลดการสั่นสะเทือน:
คุณสมบัติ (Feature) | ระบบดั้งเดิม | ระบบขั้นสูง |
|---|---|---|
กลยุทธ์การควบคุม | วิธีการควบคุมขั้นพื้นฐาน | การควบคุมเชิงทำนายแบบจำลอง (MPC) |
ระบบลดการสั่นสะเทือน | ความสามารถที่จำกัด | เทคโนโลยีลดแรงสั่นสะเทือนขั้นสูง |
Processor Speed | โปรเซสเซอร์ที่ช้าลง | โปรเซสเซอร์ที่เร็วขึ้นช่วยให้ปรับแต่งได้ดีขึ้น |
ความละเอียดของตัวเข้ารหัส | ตัวเข้ารหัสความละเอียดต่ำกว่า | ตัวเข้ารหัสความละเอียดสูงเพื่อความแม่นยำ |
การจัดการความถี่ | มีประสิทธิภาพน้อยลงที่ความถี่ต่ำ | การระงับการสั่นสะเทือนความถี่ต่ำอย่างมีประสิทธิภาพ |
ความซับซ้อนของแอปพลิเคชัน | แอปพลิเคชั่นที่เรียบง่ายกว่า | ระบบเซอร์โวที่ซับซ้อนที่มีแกนเชื่อมโยงกัน |
คุณจะได้รับประโยชน์จากการผสานรวมการวิเคราะห์การสั่นสะเทือนแบบเรียลไทม์ การปรับแต่งแบบจำลองแบบไดนามิก และโมดูลตัวกระตุ้นการสั่นสะเทือนขั้นสูง กลยุทธ์เหล่านี้ช่วยให้คุณเพิ่มประสิทธิภาพการควบคุมการเคลื่อนไหว ลดการสั่นสะเทือน และยืดอายุการใช้งานของหุ่นยนต์ของคุณ ด้วยการใช้ประโยชน์จากอัลกอริทึมการควบคุมการสั่นสะเทือน คุณสามารถจัดการวัตถุได้อย่างแม่นยำและรักษาความสมบูรณ์ของชุดแบตเตอรี่ลิเธียมในสภาพแวดล้อมอุตสาหกรรมที่มีความต้องการสูง
เคล็ดลับ: อัปเดตโมดูลแรงสั่นสะเทือนและอัลกอริทึมควบคุมของคุณเป็นประจำ เพื่อให้มั่นใจถึงประสิทธิภาพสูงสุดในสถานการณ์การจัดการแบบไดนามิก การตรวจสอบแบบเรียลไทม์และการบำรุงรักษาเชิงคาดการณ์ ช่วยให้คุณตรวจพบปัญหาการสั่นสะเทือนได้ตั้งแต่เนิ่นๆ และป้องกันความผิดพลาดที่มีค่าใช้จ่ายสูง
หุ่นยนต์ขนย้ายวัสดุจำเป็นต้องมีแนวทางแบบองค์รวมในการลดการสั่นสะเทือน คุณต้องผสานรวมเทคโนโลยีการควบคุมขั้นสูง การออกแบบเชิงกลที่แข็งแกร่ง และการตรวจสอบแบบเรียลไทม์ เพื่อให้ได้การจัดการวัสดุในมือที่เชื่อถือได้และปกป้องแบตเตอรี่ที่บอบบาง กลยุทธ์นี้สนับสนุนการจัดการวัสดุอย่างปลอดภัย มีประสิทธิภาพ และแม่นยำ ครอบคลุมทั้งภาคการแพทย์ หุ่นยนต์ ระบบรักษาความปลอดภัย โครงสร้างพื้นฐาน อุปกรณ์อิเล็กทรอนิกส์สำหรับผู้บริโภค และภาคอุตสาหกรรม
คุณปรับปรุงความน่าเชื่อถือและความปลอดภัยของหุ่นยนต์โดยการจัดการกระแสไฟสูงสุดและ ความท้าทายด้านการสั่นสะเทือน ในการจัดการชุดแบตเตอรี่ลิเธียม โซลูชันทางไฟฟ้าและเครื่องกลแบบบูรณาการ เช่น แอคชูเอเตอร์กำลังสูงและระบบป้องกันการสั่นสะเทือน ช่วยเพิ่มความเร็วและประสิทธิภาพในการทำงานของแอคชูเอเตอร์ เซ็นเซอร์ IoT ขั้นสูงและการวิเคราะห์ AI ช่วยให้สามารถบำรุงรักษาเชิงรุก ลดเวลาหยุดทำงานและต้นทุน
หมายเลขมาตรฐาน | โดเมน |
|---|---|
ความปลอดภัยในการทำงานของระบบไฟฟ้า/อิเล็กทรอนิกส์/ระบบความปลอดภัยทางอิเล็กทรอนิกส์แบบตั้งโปรแกรมได้ | |
การจัดการหุ่นยนต์อุตสาหกรรม – เกณฑ์ประสิทธิภาพและวิธีการทดสอบที่เกี่ยวข้อง | |
หุ่นยนต์และอุปกรณ์หุ่นยนต์ – ข้อกำหนดด้านความปลอดภัยสำหรับหุ่นยนต์อุตสาหกรรม | |
หุ่นยนต์และอุปกรณ์หุ่นยนต์ – หุ่นยนต์ร่วมมือ | |
หุ่นยนต์ — การออกแบบความปลอดภัยสำหรับระบบหุ่นยนต์อุตสาหกรรม |
ประเมินระบบปัจจุบันของคุณและอัปเกรดเป็นโซลูชันขั้นสูงเพื่อความปลอดภัยและประสิทธิภาพที่ดีขึ้นในการใช้งานแบตเตอรี่ลิเธียมไอออน LiFePO4 ลิเธียมโพลิเมอร์/LiPo และโซลิดสเตต หากต้องการโซลูชันแบตเตอรี่แบบกำหนดเอง คลิกที่นี่.
คำถามที่พบบ่อย
การสร้างแบบจำลองแบบไดนามิกคืออะไร และเหตุใดจึงสำคัญสำหรับหุ่นยนต์จัดการชุดแบตเตอรี่ลิเธียม?
การสร้างแบบจำลองแบบไดนามิกช่วยให้คุณคาดการณ์การเคลื่อนที่และแรงของหุ่นยนต์ได้ ช่วยเพิ่มความปลอดภัยและความแม่นยำใน ลิเธียมไอออน, LiFePO4, ลิเธียมโพลิเมอร์/LiPoและ แบตเตอรี่โซลิดสเตต การจัดการบรรจุภัณฑ์
ความยืดหยุ่นในการออกแบบหุ่นยนต์ส่งผลต่อการจัดการชุดแบตเตอรี่ในโรงงานอุตสาหกรรมอย่างไร
ความยืดหยุ่นในการออกแบบหุ่นยนต์ช่วยยกระดับวิธีการจัดการชุดแบตเตอรี่ในสภาพแวดล้อมอุตสาหกรรม ด้วยข้อต่อ กริปเปอร์ และระบบควบคุมการเคลื่อนไหวที่ปรับเปลี่ยนได้ หุ่นยนต์ที่ยืดหยุ่นสามารถปรับให้เข้ากับขนาดและการกำหนดค่าของแบตเตอรี่ที่หลากหลายได้ ทำให้มั่นใจได้ถึงประสิทธิภาพที่สม่ำเสมอ นอกจากนี้ยังช่วยลดการสั่นสะเทือนและความเครียดเชิงกลระหว่างการใช้งาน ซึ่งช่วยลดความเสี่ยงต่อความเสียหายของเซลล์และเพิ่มความน่าเชื่อถือในระยะยาว
ในทางปฏิบัติ สิ่งนี้แปลว่าการจัดการชุดแบตเตอรี่มีความปลอดภัยและแม่นยำยิ่งขึ้นสำหรับภาคส่วนต่างๆ เช่น อุปกรณ์ทางการแพทย์, หุ่นยนต์, ระบบรักษาความปลอดภัย, โซลูชันพลังงานโครงสร้างพื้นฐานและ เครื่องใช้ไฟฟ้า—ที่ความน่าเชื่อถือและประสิทธิภาพเป็นสิ่งสำคัญ
ความแตกต่างหลักระหว่างการสร้างแบบจำลองและการสร้างแบบจำลองแบบไดนามิกของหุ่นยนต์ลิงค์แบบยืดหยุ่นคืออะไร
แง่มุม | การสร้างแบบจำลอง | การสร้างแบบจำลองแบบไดนามิกของลิงก์ที่ยืดหยุ่น |
|---|---|---|
โฟกัส | โครงสร้าง | การเคลื่อนที่และแรง |
การใช้งาน | ขั้นตอนการออกแบบ | การควบคุมตามเวลาจริง |
ประโยชน์ | เค้าโครงพื้นฐาน | ความแม่นยำในการจัดการที่เพิ่มขึ้น |
ใช้เพื่อการ โซลูชันแบตเตอรี่แบบกำหนดเองติดต่อ Large Power.


