

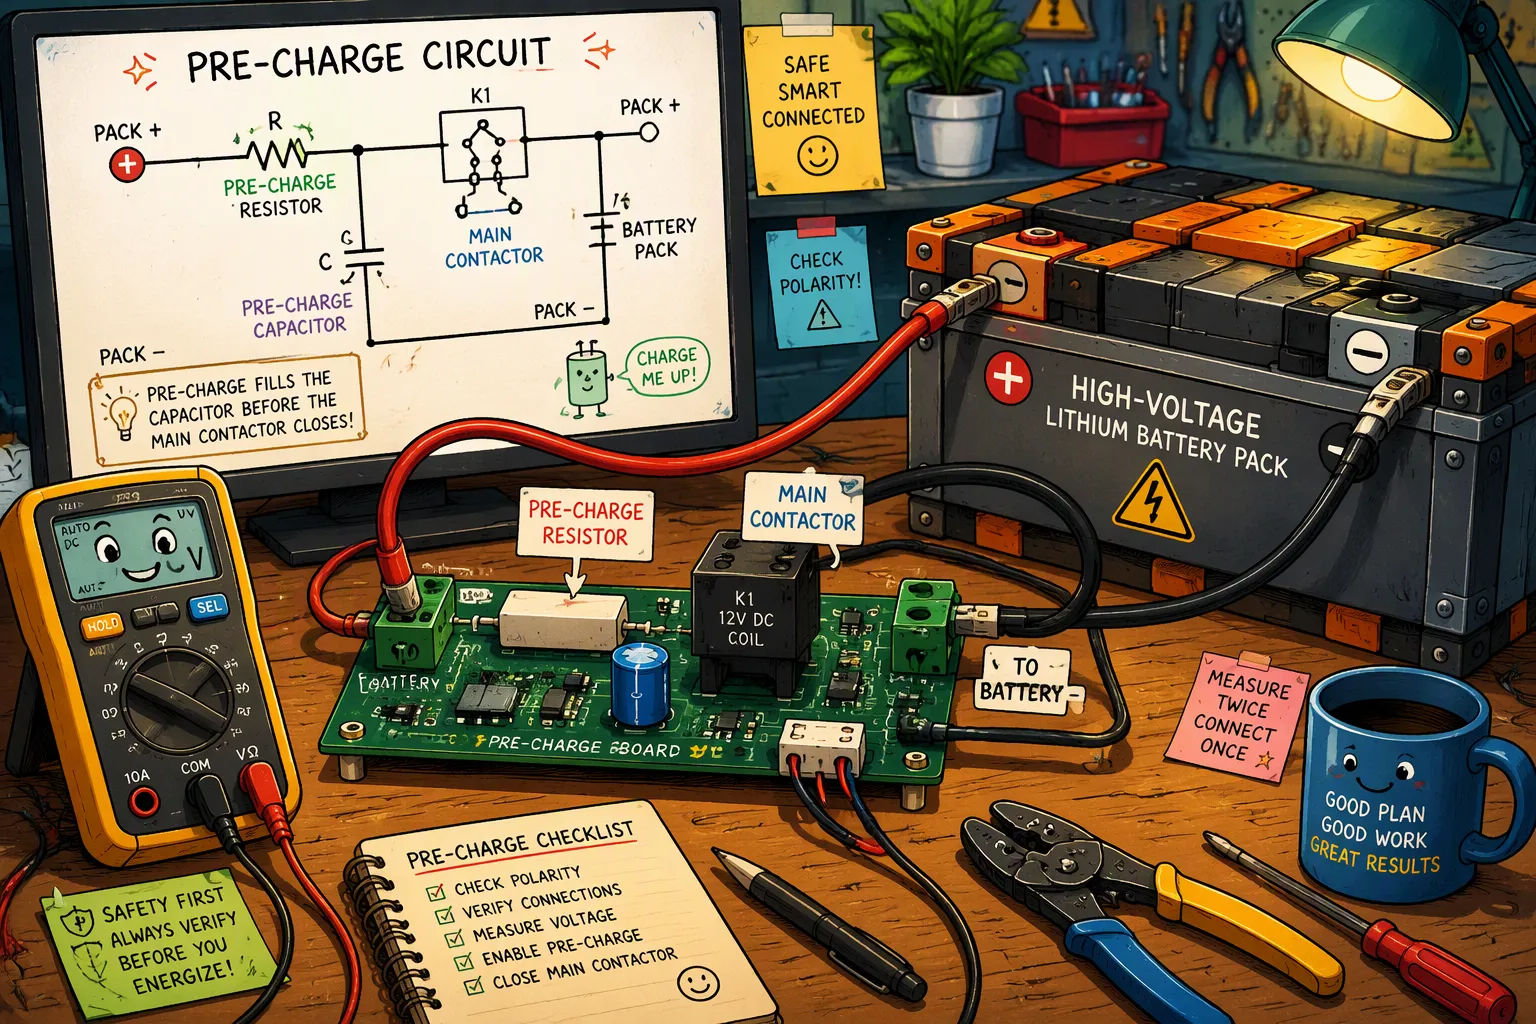
การเชื่อมต่อแบตเตอรี่ลิเธียม 400 V หรือ 800 V เข้ากับวงจร DC ของอินเวอร์เตอร์ที่ยังไม่ได้ชาร์จ อาจทำให้เกิดกระแสไฟกระชากสูง ขนาดและระยะเวลาของกระแสไฟกระชากขึ้นอยู่กับแรงดันไฟฟ้าของแบตเตอรี่ ความจุของวงจร DC ความต้านทานรวมของวงจร ความเหนี่ยวนำของสายเคเบิล อุปกรณ์สวิตช์ และจุดเชื่อมต่อ หากไม่ควบคุมเหตุการณ์นี้ อาจทำให้เกิดประกายไฟ การกัดกร่อนหรือการเชื่อมติดกันของหน้าสัมผัส ความเสียหายของขั้วต่อ และความเครียดที่มากเกินไปต่อตัวเก็บประจุและตัวนำ
วงจรพรีชาร์จจะจำกัดกระแสไฟชั่วขณะนี้ผ่านตัวต้านทานและรีเลย์ควบคุม คอนแทคเตอร์ หรือวงจรโซลิดสเตท ก่อนที่เส้นทางพลังงานหลักจะปิดลง การออกแบบพรีชาร์จที่เหมาะสมจะช่วยปกป้องขั้วต่อ คอนแทคเตอร์ ตัวเก็บประจุ และอุปกรณ์อิเล็กทรอนิกส์กำลังในระบบขนส่ง อุตสาหกรรม หุ่นยนต์ และโครงสร้างพื้นฐาน
คำตอบโดยสรุป: คำนวณขนาดวงจรชาร์จล่วงหน้าจากแรงดันสูงสุดของแบตเตอรี่ ค่าความจุ DC-link ที่แย่ที่สุด กระแสเริ่มต้นที่อนุญาต อัตราส่วนแรงดันเป้าหมาย ค่าความคลาดเคลื่อนของส่วนประกอบ โหลดการรั่วไหล และเวลาเริ่มต้นที่อนุญาต เลือกค่าความต้านทานจากทั้งขีดจำกัดกระแสเริ่มต้นและข้อกำหนดด้านเวลาของ RC จากนั้นตรวจสอบพลังงานพัลส์ แรงดันสูงสุด อัตราการทำซ้ำ พิกัดสวิตช์ การป้อนกลับแรงดัน BMS พฤติกรรมหมดเวลา และกระแสปิดของคอนแทคเตอร์หลักในระบบทั้งหมด
ประเด็นที่สำคัญ
หากไม่มีวงจรชาร์จล่วงหน้า การเชื่อมต่อแบตเตอรี่แรงดันสูงอาจทำให้เกิดกระแสไฟกระชากสูงมาก กระแสไฟกระชากนี้สามารถทำให้หน้าสัมผัสเชื่อมติดกันและทำลายขั้วต่อได้
วงจรพรีชาร์จใช้ตัวต้านทานเพื่อจำกัดกระแสไฟกระชาก ทำให้ตัวเก็บประจุสามารถชาร์จได้อย่างช้าๆ และปลอดภัย
เลือกตัวต้านทานที่เหมาะสมโดยคำนวณพลังงานที่ตัวต้านทานต้องดูดซับ ตัวต้านทานต้องรับมือกับพลังงานที่เก็บไว้ในตัวเก็บประจุได้โดยไม่เกิดความร้อนสูงเกินไป
ระบบ BMS ควบคุมและกำกับดูแลลำดับการชาร์จล่วงหน้า โดยจะปิดคอนแทคเตอร์หลักก็ต่อเมื่อแรงดันไฟฟ้า DC-link ที่วัดได้ใกล้เคียงกับแรงดันไฟฟ้าของแบตเตอรี่มากพอ และก่อนที่เวลาหมดอายุการชาร์จล่วงหน้าจะหมดลง
ปกป้องระบบ พร้อมด้วยฟิวส์ ตัวตรวจสอบแรงดันไฟฟ้า และเซ็นเซอร์วัดอุณหภูมิ ซึ่งช่วยป้องกันความเสียหายและรับประกันความน่าเชื่อถือในระยะยาว
ส่วนที่ 1: ปัญหาของกระแสไฟกระชากและหลักการประจุล่วงหน้า
1.1 ความเสียหายของขั้วต่อและความเสี่ยงของระบบในชุดจ่ายไฟแรงสูง
ชุดแบตเตอรี่ลิเธียมแรงดันสูงสามารถจ่ายพลังงานลัดวงจรได้มาก เมื่อเชื่อมต่อครั้งแรก ตัวเก็บประจุ DC-link ที่ยังไม่ถูกชาร์จจะสร้างโหลดชั่วคราวที่มีอิมพีแดนซ์ต่ำ กระแสที่เกิดขึ้นจะถูกจำกัดโดยชุดแบตเตอรี่ ค่า ESR ของตัวเก็บประจุ สายเคเบิล บัสบาร์ ตัวเชื่อมต่อ คอนแทคเตอร์ และความเหนี่ยวนำแฝง จึงต้องคำนวณและตรวจสอบความถูกต้องสำหรับระบบจริง
พารามิเตอร์ | ค่า / การสังเกต |
|---|---|
กระแสไฟกระชากสูงสุด (โดยไม่มีการชาร์จล่วงหน้า) ขึ้นอยู่กับการใช้งาน; คำนวณจากวงจรจริง | |
ตัวอย่างค่าสูงสุด (แบตเตอรี่ LiFePO4 80 V) ไม่ใช่ค่าสากล โปรดตรวจสอบโดยการวิเคราะห์และทดสอบ | |
ค่าความต้านทานรวมของวงจรโดยทั่วไป กำหนดโดยเซลล์ บัสบาร์ สายเคเบิล ตัวเชื่อมต่อ และสวิตช์ | |
ผลพวง | การเชื่อมสัมผัสคอนแทคเตอร์ที่รุนแรง |
กลไกนั้นตรงไปตรงมา ตัวเก็บประจุ DC-link จะชาร์จเกือบจะในทันที โดย dv/dt จะถูกจำกัดด้วยค่าปรสิตเท่านั้น ซึ่งทำให้เกิด ความเค้น I²t ขนาดใหญ่และการเกิดประกายไฟหน้าสัมผัสอาจหลอมเหลวและเชื่อมติดกัน การตรวจจับการเชื่อมถือเป็นสิ่งจำเป็นในพื้นที่ที่มีกระแสไฟกระชากสูง ซึ่งยืนยันว่าการเชื่อมเป็นรูปแบบความเสียหายที่รับรู้และคาดการณ์ได้เมื่อไม่มีการจ่ายประจุล่วงหน้า แหล่งข้อมูลไม่ได้ระบุความถี่ของการเชื่อม แต่ความเสี่ยงนั้นเป็นที่ยอมรับกันดี
1.2 หลักการประจุล่วงหน้า: ค่าคงที่เวลา RC การเริ่มต้นอย่างนุ่มนวล
วงจรเตรียมประจุจะต่อตัวต้านทานจำกัดกระแสอนุกรมกับรีเลย์ขนาดเล็ก ตัวต้านทานนี้จะต่อขนานกับคอนแทคเตอร์หลัก กระบวนการนี้ดำเนินไปห้าขั้นตอน:
คอนแทคเตอร์หลักจะยังคงเปิดอยู่ขณะที่ตัวเก็บประจุยังไม่ได้รับการชาร์จ รีเลย์ชาร์จล่วงหน้า คอนแทคเตอร์ หรือสวิตช์โซลิดสเตทที่เหมาะสมกับกระแสตรงจะปิดลง ทำให้กระแสไฟฟ้าไหลผ่านตัวต้านทานจำกัดกระแส
ตัวเก็บประจุจะค่อยๆ ชาร์จประจุทีละน้อย ป้องกันการเกิดกระแสไฟกระชากอย่างฉับพลัน
ระบบจะตรวจสอบจนกว่าแรงดันไฟฟ้าจะถึงประมาณ 90% ของแรงดันไฟฟ้าที่จ่ายมา
คอนแทคเตอร์หลักปิดลง พลังงานเต็มพิกัดถูกจ่าย และรีเลย์เปิดออก คอนแทคเตอร์หลักควรปิดลงก็ต่อเมื่อแรงดัน DC-link เพิ่มขึ้นเพียงพอแล้ว และในขณะที่วงจรชาร์จล่วงหน้ายังคงปิดอยู่ หลังจากตรวจสอบวงจรหลักแล้ว ตัวควบคุมจะเปิดสวิตช์ชาร์จล่วงหน้าเพื่อให้ตัวต้านทานไม่ได้รับกระแสโหลดอย่างต่อเนื่อง การเสร็จสิ้นควรพิจารณาจากความแตกต่างของแรงดันที่วัดได้ พฤติกรรมการเพิ่มขึ้นของแรงดัน และเวลาหมดอายุที่ปรับเทียบแล้ว อัตราส่วนแรงดัน 90–95% เป็นเรื่องปกติ แต่ไม่ใช่ทุกกรณี แรงดันตกค้างที่อนุญาตจะต้องได้มาจากกระแสปิดที่อนุญาตของคอนแทคเตอร์หลักและอิมพีแดนซ์วงจรทั้งหมด
ส่วนที่ 2: การเลือกส่วนประกอบสำหรับการออกแบบวงจรชาร์จล่วงหน้า
2.1 การกำหนดขนาดตัวต้านทานสำหรับกำลังไฟฟ้าและพลังงานพัลส์
ตัวต้านทานก่อนการชาร์จจะแปลงพลังงานส่วนใหญ่ที่จำเป็นในการชาร์จตัวเก็บประจุ DC-link ที่คายประจุไว้ในตอนแรกให้เป็นความร้อน สำหรับการชาร์จ RC ในอุดมคติจาก 0 V พลังงานนี้จะมีค่าประมาณ E = 0.5 × C × V² ดังนั้น ตัวเก็บประจุ 60 mF ที่ชาร์จจนถึง 800 V จึงเท่ากับ 19,200 J ซึ่งเป็นตัวอย่างที่ต้องการพลังงานสูงผิดปกติ ตัวต้านทานหรือชุดตัวต้านทานที่เลือกต้องมีคุณสมบัติเหมาะสมกับพลังงานพัลส์ แรงดันสูงสุด ระยะเวลาพัลส์ อัตราการทำซ้ำ การติดตั้ง อุณหภูมิแวดล้อม และเงื่อนไขการใช้งานเมื่อสิ้นสุดอายุการใช้งาน ควรใช้กราฟพัลส์-โหลดและระยะขอบการออกแบบที่บันทึกไว้ของผู้ผลิตชิ้นส่วน แทนที่จะใช้ตัวคูณแบบทั่วไป ความต้านทานเป็นตัวกำหนดทั้งกระแสเริ่มต้นและเวลาในการชาร์จ สำหรับวงจร RC ในอุดมคติ Vdc(t) = Vpack × (1 − e^(−t/RC)) การเข้าถึง 99% ใน 2 วินาที ต้องใช้ค่าคงที่เวลาประมาณ 4.605 ค่า ดังนั้น τ ≈ 0.434 วินาที และ R ≈ 7.24 โอห์ม สำหรับ 60 มิลลิฟารัด ค่ามาตรฐานที่ใกล้เคียงสามารถพิจารณาได้ก็ต่อเมื่อตรวจสอบกระแสเริ่มต้น ความสามารถในการรับพัลส์ของตัวต้านทาน พิกัดแรงดัน ความคลาดเคลื่อน ความคลาดเคลื่อนของความจุบัส และกระแสปิดคอนแทคเตอร์ที่อนุญาตแล้ว กำลังไฟฟ้าเริ่มต้นของตัวต้านทานคือ P0 = V²/R แล้วจะลดลงเมื่อตัวเก็บประจุชาร์จ กำลังไฟฟ้าต่อเนื่องเพียงอย่างเดียวไม่สามารถกำหนดความเหมาะสมได้ สำหรับระบบ 48 โวลต์ 30,000 ไมโครฟารัด พลังงานประจุในอุดมคติอยู่ที่ประมาณ 34.6 จูล แต่ตัวต้านทาน 100 โอห์มจะใช้งานได้หรือไม่นั้นขึ้นอยู่กับเส้นโค้งพลังงานพัลส์ ขีดจำกัดแรงดันขององค์ประกอบ โครงสร้าง การติดตั้ง อุณหภูมิ และช่วงเวลาของรอบที่ต้องการ อย่าอนุมานความสามารถในการรับพัลส์จากพิกัดกำลังไฟฟ้าต่อเนื่อง 50 วัตต์หรือ 10 วัตต์เพียงอย่างเดียว
การเพิ่มขึ้นของอุณหภูมิเป็นเรื่องที่ต้องให้ความสนใจ แม้ว่าการชาร์จล่วงหน้าจะใช้เวลาเพียงไม่กี่วินาที แต่ความร้อนจำนวนมากจะถูกปล่อยออกมาทันที อุณหภูมิพื้นผิวของตัวต้านทานต้องอยู่ในช่วงอุณหภูมิการทำงานสูงสุดของชิ้นส่วนนั้น ตัวต้านทานกำลังไฟฟ้าแบบหุ้มด้วยอะลูมิเนียมและแบบฟิล์มหนาเป็นตัวเลือกที่นิยมใช้กัน การเปลี่ยนแปลงความต้านทานต่ำเป็นสิ่งจำเป็น และพิกัดแรงดันของตัวต้านทานต้องสูงกว่าแรงดันไฟ DC สูงสุดของระบบ พัลส์แต่ละตัวมีแรงดันสูงถึง 1,000 โวลต์ สามารถใช้งานได้โดยไม่ต้องใช้ระบบระบายความร้อนเพิ่มเติมหากออกแบบอย่างถูกต้อง ความถี่พัลส์สูงหรือโหลดต่อเนื่องอาจต้องมีการปรับอุณหภูมิให้เหมาะสมโดยใช้ตัวเรือนอะลูมิเนียม การคำนวณควรใช้แรงดันไฟฟ้าสูงสุดที่เชื่อถือได้ของชุดตัวต้านทานและค่าความจุ DC-link ที่เลวร้ายที่สุด ค่าความคลาดเคลื่อนของความต้านทาน อุณหภูมิ และรูปแบบการทำซ้ำ กำหนดระยะขอบการออกแบบจากข้อมูลพัลส์ แรงดันไฟฟ้า อุณหภูมิ และอายุการใช้งานของผู้ผลิตตัวต้านทาน และตรวจสอบความถูกต้องในชุดประกอบทั้งหมด
2.2 โครงสร้างของรีเลย์ คอนแทคเตอร์ และ MOSFET
ส่วนประกอบสวิตช์ในเส้นทางการชาร์จล่วงหน้าจะนำกระแสไฟฟ้าในระหว่างการชาร์จตัวเก็บประจุ เทคโนโลยีสามอย่างมีบทบาทสำคัญในเรื่องนี้.
เทคโนโลยี | ข้อดี | ข้อเสีย |
|---|---|---|
รีเลย์ไฟฟ้าเชิงกล / คอนแทคเตอร์ขนาดเล็ก | แนวทางดั้งเดิมที่ได้รับการยอมรับสำหรับขั้นตอนการชาร์จล่วงหน้า | แรงดันไฟฟ้าสูงอาจก่อให้เกิดประกายไฟหรือหน้าสัมผัสเชื่อมติดกันได้หากใช้งานไม่ถูกต้อง |
สวิตช์โซลิดสเตทแบบ MOSFET | รวดเร็ว แม่นยำซ้ำได้ สึกหรอน้อย สามารถนำไปใช้เป็นรีเลย์โซลิดสเตทขนาดกะทัดรัดและเชื่อถือได้สูง | ต้นทุนชิ้นส่วนสูงขึ้น และต้องใช้ความพยายามในการออกแบบมากขึ้นในขั้นตอนเริ่มต้น |
รีเลย์แบบอิเล็กโทรเมคานิกส์ยังคงเป็นวิธีการที่ได้รับการยอมรับสำหรับการใช้งาน การออกแบบวงจรประจุล่วงหน้า ในชุดแบตเตอรี่ลิเธียมแรงดันสูง ส่วนประกอบเหล่านี้ต้องเผชิญกับแรงดันไฟฟ้าสูงและอาจเกิดการอาร์คหรือหน้าสัมผัสเชื่อมติดกันหากใช้งานไม่ถูกต้อง สวิตช์โซลิดสเตทแบบ MOSFET ให้การทำงานที่รวดเร็วและแม่นยำโดยมีการสึกหรอของหน้าสัมผัสน้อยที่สุด สามารถนำไปใช้เป็นรีเลย์โซลิดสเตทขนาดกะทัดรัดและเชื่อถือได้สูงโดยใช้ไดรเวอร์แบบแยกส่วน ข้อเสียคือต้นทุนส่วนประกอบที่สูงขึ้นและต้องใช้ความพยายามในการออกแบบมากขึ้นตั้งแต่เริ่มต้น ระบบจัดการแบตเตอรี่ (BMS) ควบคุมลำดับการสวิตช์เฉพาะโครงสร้าง ในสถาปัตยกรรมแบบสองคอนแทคเตอร์ทั่วไป คอนแทคเตอร์หลักจะปิดก่อน ตามด้วยสวิตช์ชาร์จล่วงหน้า ระบบอื่นๆ อาจวางสวิตช์ชาร์จล่วงหน้าไว้ที่ด้านอื่นหรือใช้เส้นทางโซลิดสเตท ตัวควบคุมจะตรวจสอบแรงดันไฟฟ้าของชุดแบตเตอรี่ แรงดันไฟฟ้าของ DC-link เวลาที่ผ่านไป และกระแสชาร์จล่วงหน้า (ถ้ามี) มันจะปิดคอนแทคเตอร์บายพาสก็ต่อเมื่อแรงดันไฟฟ้าที่เหลืออยู่และกระแสปิดที่คาดการณ์ไว้อยู่ในขอบเขตที่ตรวจสอบแล้ว จากนั้นจึงยืนยันเส้นทางหลักก่อนที่จะเปิดสวิตช์ชาร์จล่วงหน้า
ส่วนที่ 3: การคำนวณการชาร์จไฟล่วงหน้าและลำดับเวลา
3.1 การคำนวณค่าความต้านทานและกระแสไฟกระชาก
สำหรับการชาร์จ RC ในอุดมคติ สมการเวลาทั่วไปคือ R = −t / [C × ln(1 − k)] โดยที่ k คืออัตราส่วนแรงดัน DC-link ต่อแรงดันแพ็คที่ต้องการ ตารางนี้ใช้ R = t/(5C) ซึ่งเป็นกรณีพิเศษสำหรับการชาร์จประมาณ 99.3% หลังจากห้าค่าคงที่เวลา ข้อจำกัดกระแสเริ่มต้นคือ R ≥ ΔV₀/Imax โดยพิจารณาจากความแตกต่างของแรงดันเริ่มต้น ใช้ผลลัพธ์ที่เข้มงวดกว่านี้ แล้วตรวจสอบค่าความคลาดเคลื่อน โหลดการรั่วไหล และขีดจำกัดพัลส์
จุดมุ่งหมาย | สูตร | ตัวแปร |
|---|---|---|
ความต้านทานจากเวลาการชาร์จที่ต้องการ | R = t / (5 × C) | R ในหน่วยโอห์ม, t ในหน่วยวินาที, C ในหน่วยฟาเรนไฮต์ |
ค่าความต้านทานต่ำสุดจากขีดจำกัดกระแสไฟฟ้า | R_min = U / I_max | U ใน V, I_max ใน A |
กระแสไหลเข้าสูงสุด | I_max = U / R | I_max ใน A |
พลังงานที่ดูดซับต่อรอบการชาร์จล่วงหน้า | E = 0.5 × C × U² | อี ใน เจ |
กำลังเฉลี่ยในช่วงรอบการทำงานซ้ำๆ | P_avg = E_sum / t_sum | P_avg ใน W |
พิจารณาตัวเก็บประจุ DC-link ขนาด 1000 µF ในชุดแบตเตอรี่ลิเธียม 800 V ต้องการเวลาในการชาร์จ 1 วินาที โดยใช้สูตรคำนวณเวลา R จะเท่ากับ 1 หารด้วยผลคูณของ 5 และ 0.001 ซึ่งได้ค่า 200 Ω กระแสไฟกระชากสูงสุดขณะเปิดเครื่องเท่ากับ 800 V หารด้วย 200 Ω หรือ 4 A ถ้ากระแสไฟกระชากสูงสุดที่อนุญาตคือ 6 A ค่าความต้านทานต่ำสุดจะเท่ากับ 800 V หารด้วย 6 A ประมาณ 133 Ω ผู้ออกแบบเลือกใช้ค่า 200 Ω ซึ่งตรงตามทั้งข้อกำหนดด้านเวลาและข้อจำกัดด้านกระแสไฟ
ตัวต้านทานต้องดูดซับพลังงานที่สะสมอยู่ในตัวเก็บประจุในแต่ละรอบ พลังงานต่อการชาร์จหนึ่งครั้งเท่ากับ 0.5 คูณด้วยค่าความจุ คูณด้วยกำลังสองของแรงดันไฟฟ้า สำหรับตัวเก็บประจุขนาด 1000 µF ที่แรงดัน 800 V ค่านี้จะเท่ากับ 0.5 คูณด้วย 0.001 คูณด้วย 640,000 หรือ 320 J ค่าพลังงานพัลส์ที่ตัวต้านทานทนได้ต้องมากกว่าค่านี้โดยมีระยะปลอดภัยเพิ่มเติม
การชาร์จล่วงหน้าซ้ำหลายรอบจำเป็นต้องมีการประเมินความร้อน หากระบบทำการชาร์จล่วงหน้าสามครั้งภายในสิบวินาที พลังงานทั้งหมดจะเท่ากับ 960 จูล การสูญเสียพลังงานเฉลี่ยจะเท่ากับ 960 จูล หารด้วย 10 วินาที หรือ 96 วัตต์ ตัวต้านทานต้องรับมือกับภาระความร้อนนี้ได้โดยไม่เกินอุณหภูมิสูงสุดที่กำหนดไว้ การออกแบบวงจรประจุล่วงหน้า ต้องคำนึงถึงสถานการณ์ที่คอนแทคเตอร์หลักเปิดและปิดซ้ำๆ หลังจากเกิดสภาวะผิดปกติ ควรประเมินค่าตัวต้านทานว่าอาจเกิดการเปิดและปิดซ้ำได้กี่ครั้ง ปั่นจักรยานต่อเนื่องกันอย่างรวดเร็ว โดยไม่เกิดความร้อนมากเกินไป
3.2 ระยะเวลาและตรรกะการปิดคอนแทคเตอร์
ค่าคงที่เวลา RC (τ) เท่ากับผลคูณของความต้านทานและความจุ สำหรับค่าความต้านทาน 200 Ω และความจุ 1000 µF ค่า τ จะเท่ากับ 0.2 วินาที
เวลาคงที่ | ระดับประจุตัวเก็บประจุโดยประมาณ |
|---|---|
อยู่ที่ 95% | |
5τ | ≈ 99% ในตัวอย่างที่เหมาะสม ค่าคงที่เวลาสามค่าเท่ากับ 0.6 วินาที และทำให้เกิดการชาร์จประมาณ 95% นี่เป็นข้อมูลอ้างอิงในการคำนวณ ไม่ใช่คำสั่งให้ปิดหลังจากหน่วงเวลาที่กำหนดไว้ ระบบจัดการแบตเตอรี่ (BMS) ควรตรวจสอบแรงดันไฟฟ้า DC-link ที่วัดได้ แรงดันไฟฟ้าตกค้างที่คอนแทคเตอร์หลัก อัตราการเพิ่มขึ้นของแรงดันไฟฟ้า ความน่าเชื่อถือของเซ็นเซอร์ และสถานะหมดเวลา ก่อนที่จะปิดวงจร โหลดที่รั่วไหลหรือตัวต้านทานที่เปิดวงจรอาจทำให้เส้นโค้งไม่เป็นไปตามที่คาดไว้ แม้ว่าตัวจับเวลาจะหมดเวลาแล้วก็ตาม |
ระบบ BMS ทำงานตามลำดับที่กำหนดไว้ เพื่อการดำเนินการก่อนชำระเงินอย่างปลอดภัย:
ขั้นตอนแรกคือการตรวจสอบความปลอดภัยเพื่อยืนยันความสมบูรณ์ของระบบ
เส้นทางประจุล่วงหน้าปิดลง ทำให้กระแสไฟฟ้าไหลผ่านตัวต้านทานได้
ตัวต้านทานจะเริ่มต้นการทดสอบการเพิ่มแรงดันไฟฟ้าของชุดแบตเตอรี่
แรงดันไฟฟ้าของแบตเตอรี่เพิ่มขึ้นเข้าใกล้ระดับแรงดันไฟฟ้าก่อนการชาร์จ
ระบบ BMS จะตรวจสอบความถูกต้องของแรงดันไฟฟ้าระหว่างชุดแบตเตอรี่และตัวเก็บประจุ
คอนแทคเตอร์หลักจะปิดเพื่อทำการเชื่อมต่อให้สมบูรณ์ เกณฑ์การปิดควรจำกัดแรงดันตกค้างที่คอนแทคเตอร์หลัก เพื่อให้กระแสปิดที่คาดการณ์ไว้ยังคงอยู่ในขีดความสามารถที่ได้รับการตรวจสอบแล้ว การตรวจจับที่แม่นยำทั้งด้านแพ็คและด้านโหลดมีความสำคัญอย่างยิ่งที่แรงดันสูง ระบบจัดการแบตเตอรี่ (BMS) ควรตรวจจับการเพิ่มขึ้นที่เร็วผิดปกติ การเพิ่มขึ้นที่หยุดชะงัก แรงดันย้อนกลับ หรือความไม่สอดคล้องกันระหว่างการวัดที่ซ้ำซ้อน ในกรณีที่การวิเคราะห์ความเสี่ยงกำหนดไว้
การปิดวงจรคอนแทคเตอร์ก่อนกำหนด ซึ่งหมายถึงคอนแทคเตอร์หลักทำงานก่อนที่การชาร์จล่วงหน้าจะเสร็จสมบูรณ์ อาจทำให้เกิดกระแสไฟกระชากสูงและเกิดความเสียหายได้ ระยะเวลาการชาร์จล่วงหน้าที่ยาวนานหรือแปรผัน อาจบ่งชี้ถึงขนาดตัวต้านทานที่ไม่เหมาะสมหรือเซ็นเซอร์ที่ชำรุด ความร้อนสูงเกินไปของตัวต้านทานหรือข้อมูลการวินิจฉัยที่ขาดหายไป อาจบ่งบอกถึงปัญหาด้านความร้อนหรือการควบคุม ซึ่งเสี่ยงต่อการทำงานล้มเหลวของระบบ
การตรวจสอบค่าเกณฑ์อย่างถูกต้องจะช่วยป้องกันการเชื่อมติดกันของคอนแทคเตอร์หรือความเสียหายก่อนกำหนด หลักการเหล่านี้สามารถนำไปใช้ได้ในภาคอุตสาหกรรมต่างๆ รวมถึงระบบสำรองไฟสำหรับอุปกรณ์ทางการแพทย์ที่ใช้แบตเตอรี่ LiFePO4 ระบบจัดการพลังงานสำหรับหุ่นยนต์ที่ใช้แบตเตอรี่ NMC และแอปพลิเคชันด้านการขนส่งโครงสร้างพื้นฐาน แต่ละระบบต้องการการตรวจสอบเวลาและการตรวจสอบแรงดันไฟฟ้าอย่างระมัดระวังเพื่อให้การทำงานในระยะยาวมีความน่าเชื่อถือ
ส่วนที่ 4: กลยุทธ์การดำเนินการและการคุ้มครอง
4.1 การป้องกันตัวต้านทานด้วยฟิวส์และการตรวจสอบ
ตัวต้านทานแบบพรีชาร์จจะได้รับพัลส์ที่กำหนดไว้ในระหว่างการสตาร์ทเครื่องที่สำเร็จแต่ละครั้ง และอาจได้รับความเครียดมากขึ้นในระหว่างการพยายามสตาร์ทที่ผิดปกติหรือซ้ำๆ ระบบจัดการแบตเตอรี่ (BMS) ควรตรวจสอบแรงดันไฟฟ้าของแบตเตอรี่ แรงดันไฟฟ้าของวงจร DC-link เวลาที่ผ่านไป และในกรณีที่เหมาะสม ควรตรวจสอบกระแสไฟฟ้าหรืออุณหภูมิของตัวต้านทานด้วย อาจมีการเพิ่มฟิวส์หรือส่วนประกอบที่หลอมละลายได้เมื่อการวิเคราะห์ข้อผิดพลาดแสดงว่าจำเป็น แต่ไม่ใช่ทุกอุปกรณ์ ต้องตรวจสอบพิกัดแรงดันไฟฟ้า DC พิกัดการตัดกระแส พฤติกรรมเวลา-กระแส และการประสานงานกับฟิวส์หลักและอุปกรณ์สวิตช์
ประเภทการตรวจสอบ | รายละเอียดการดำเนินการ | เพื่อวัตถุประสงค์ในการป้องกัน |
|---|---|---|
ตรวจสอบแรงดันไฟ DC-link ระหว่างการชาร์จล่วงหน้า ใช้การตรวจจับค่าเกณฑ์พร้อมการควบคุมฮิสเทอรีซิสเพื่อยืนยันการชาร์จเสร็จสมบูรณ์ (โดยทั่วไปประมาณ 90–95% ของแรงดันแบตเตอรี่) ก่อนที่วงจรหลักจะทำงาน | ป้องกันการทำงานของวงจรหลักก่อนที่ตัวเก็บประจุจะได้รับการชาร์จอย่างเพียงพอ | |
การตรวจจับปัจจุบัน | ตรวจจับพฤติกรรมการชาร์จล่วงหน้าที่ผิดปกติ เช่น วงจรเปิด วงจรลัด หรือสภาวะการชาร์จล่วงหน้าที่ไม่สมบูรณ์ | ส่งสัญญาณเตือน ป้องกันการทำงานของไดรฟ์ หรือเริ่มการปิดระบบอย่างปลอดภัย |
การตรวจวัดอุณหภูมิบนตัวต้านทานก่อนการชาร์จ | ตรวจสอบความเครียดจากความร้อนบนตัวต้านทานที่สูญเสียพลังงานจำนวนมากในระหว่างรอบการชาร์จ | ป้องกันความเสียหายจากความร้อนและการชำรุดของชิ้นส่วนก่อนกำหนด |
การกำกับดูแลโดยใช้ตัวจับเวลา | ตัวจับเวลาหน่วงที่สามารถกำหนดค่าได้ (100 มิลลิวินาที ถึง 5 วินาที) จะควบคุมระยะเวลาการชาร์จล่วงหน้า | ช่วยให้มั่นใจได้ว่าการชาร์จล่วงหน้าจะเสร็จสมบูรณ์ภายในระยะเวลาที่ปลอดภัย และระบบป้องกันการหมดเวลาจะช่วยป้องกันความเสียหายจากความร้อน |
อัลกอริทึมการวินิจฉัย | ตรวจสอบการเสื่อมสภาพของตัวต้านทาน การสึกหรอของคอนแทคเตอร์ และสภาพของตัวเก็บประจุ พร้อมทั้งแสดงสัญญาณเตือนล่วงหน้า | ช่วยให้สามารถวางแผนการบำรุงรักษาล่วงหน้าและป้องกันความเสียหายของระบบจากชิ้นส่วนที่เสื่อมสภาพ |
การจัดการความร้อนในการออกแบบตัวต้านทานก่อนการชาร์จเป็นข้อพิจารณาทางวิศวกรรมที่สำคัญ ซึ่งส่งผลโดยตรงต่อความน่าเชื่อถือของระบบและอายุการใช้งาน ในระหว่างรอบการชาร์จ ตัวต้านทานก่อนการชาร์จจะต้องกระจายพลังงานจำนวนมาก โดยแปลงพลังงานไฟฟ้าเป็นความร้อน หากความเครียดจากความร้อนนี้ไม่ได้รับการจัดการอย่างเพียงพอ อาจนำไปสู่ความเสียหายของชิ้นส่วนก่อนกำหนด ประสิทธิภาพการทำงานลดลง และอาจก่อให้เกิดอันตรายต่อความปลอดภัยได้ สถาปัตยกรรมแบบสองเส้นทางมักจะรวมเส้นทางการชาร์จล่วงหน้าที่จำกัดกระแสเข้ากับเส้นทางบายพาสหลักที่มีการสูญเสียต่ำ กระแส ความจุ และช่วงเวลาของชิ้นส่วนต้องมาจากการออกแบบจริง ไม่ใช่จากข้อจำกัดทั่วไป การวินิจฉัยสามารถเปรียบเทียบเส้นโค้งการเพิ่มขึ้นของแรงดันไฟฟ้าที่วัดได้กับซอง RC ที่คาดไว้เพื่อตรวจจับตัวต้านทานเปิด สวิตช์ก่อนการชาร์จลัดวงจร โหลดเกิน ความจุเปลี่ยนแปลง หรือความผิดพลาดของเซ็นเซอร์ ควรจำกัดจำนวนครั้งในการลองใหม่และตรวจสอบความร้อนอย่างสม่ำเสมอ
4.2 รูปแบบความล้มเหลว: คอนแทคเตอร์แบบเชื่อมและการตรวจจับ
การเชื่อมติดกันของคอนแทคเตอร์เป็นโหมดความล้มเหลวแรงดันสูงที่ร้ายแรง อุปกรณ์ที่เชื่อมติดกันจะไม่สามารถให้การแยกวงจรตามคำสั่งได้ แม้ว่าคอนแทคเตอร์อีกตัวที่ต่ออนุกรมกันอาจยังคงตัดวงจรได้ในสถาปัตยกรรมสำรอง ระบบจัดการแบตเตอรี่ (BMS) ควรทำการตรวจจับการเชื่อมติดกันที่เหมาะสมกับโครงสร้าง ป้องกันการเริ่มต้นใหม่ที่ไม่ปลอดภัย บันทึกข้อผิดพลาด และรักษาเส้นทางการแยกวงจรที่เหลืออยู่ให้มากที่สุดเท่าที่จะเป็นไปได้
วิธีการตรวจจับ | หลักการทำงาน |
|---|---|
เมื่อสั่งให้คอนแทคเตอร์เปิด จะทำการวัดแรงดันไฟฟ้าที่ขั้วทั้งสองของมัน คอนแทคเตอร์ที่เปิดอยู่ปกติจะแสดงแรงดันไฟฟ้าที่สูงพอสมควร (สูงถึงแรงดันไฟฟ้าเต็มพิกัดของบัส/แหล่งจ่ายไฟ) ในขณะที่คอนแทคเตอร์ที่เชื่อมติดกันจะอ่านค่าได้ใกล้ศูนย์ เนื่องจากกระแสไฟฟ้ายังคงไหลผ่านอยู่ | |
การเปรียบเทียบระหว่างบัสกับแหล่งกำเนิด | ในเส้นทางการชาร์จ หลังจากที่คอนแทคเตอร์การชาร์จทั้งสองตัวได้รับคำสั่งให้เปิดแล้ว แรงดันไฟฟ้าของบัสแรงดันสูงจะถูกเปรียบเทียบกับแรงดันไฟฟ้าของเครื่องชาร์จ/แหล่งจ่ายไฟภายนอก หากแรงดันไฟฟ้าทั้งสองตัวมีแนวโน้มเข้าใกล้กันแทนที่จะแตกต่างกัน แสดงว่ากระแสไฟฟ้ายังคงไหลอยู่ในจุดที่ไม่ควรไหล ซึ่งบ่งชี้ว่ามีรอยเชื่อมในเส้นทางนั้น |
การทดสอบการแยกตัวตามลำดับ | เมื่อคอนแทคเตอร์หลายตัวใช้เส้นทางกระแสไฟฟ้าเดียวกัน จะทำการเปิดคอนแทคเตอร์ทีละตัว และตรวจสอบแรงดันไฟฟ้าอีกครั้งหลังจากแต่ละขั้นตอน วิธีนี้จะช่วยระบุได้อย่างแม่นยำว่าคอนแทคเตอร์ตัวใดเกิดการเชื่อมติดกัน แทนที่จะเพียงแค่ยืนยันว่ามีการเชื่อมติดกันอยู่ตรงใดที่หนึ่งในเส้นทางกระแสไฟฟ้า |
โดยทั่วไปแล้ว การตรวจสอบรอยเชื่อมเหล่านี้จะดำเนินการในขณะที่ระบบคาดหวังว่าคอนแทคเตอร์จะเปิดอยู่แล้ว และไม่จำเป็นต้องใช้แรงบิดในการขับเคลื่อน เช่น หลังจากการชาร์จเสร็จสิ้น หรือระหว่างลำดับการปิดระบบก่อนที่จะจอดรถทิ้งไว้โดยไม่มีคนดูแล การตรวจสอบเหล่านี้จะไม่ดำเนินการอย่างต่อเนื่องในระหว่างการขับขี่ปกติ เพราะการเปิดคอนแทคเตอร์ขณะมีโหลดเพื่อทดสอบโดยเจตนา จะทำให้เกิดความเครียดจากการเกิดประกายไฟเช่นเดียวกับที่การทดสอบนี้ออกแบบมาเพื่อตรวจจับ การออกแบบวงจรการชาร์จล่วงหน้าที่เหมาะสมจะช่วยให้มั่นใจได้ว่าวิธีการตรวจจับเหล่านี้ทำงานได้อย่างน่าเชื่อถือตลอดอายุการใช้งานของระบบ
ขั้นตอนการออกแบบประกอบด้วยห้าขั้นตอนเชิงตรรกะ วิศวกรกำหนดพารามิเตอร์ของระบบ รวมถึงแรงดันแบตเตอรี่และความจุโหลด พวกเขาเลือกค่าตัวต้านทานการชาร์จล่วงหน้าและพิกัดพลังงาน พวกเขาเลือกใช้รีเลย์หรือคอนแทคเตอร์ที่เหมาะสม พวกเขากำหนดเวลา RC และตรรกะการควบคุม BMS พวกเขาดำเนินการป้องกันโดยใช้ฟิวส์ การตรวจสอบกระแส และการควบคุมการหมดเวลา
การออกแบบวงจรชาร์จล่วงหน้าที่เหมาะสมช่วยให้มั่นใจได้ถึงอายุการใช้งานของขั้วต่อและความปลอดภัยของระบบในชุดแบตเตอรี่แรงดันสูง วิศวกรทำการทดสอบภายใต้สภาวะที่เลวร้ายที่สุด เช่น ตัวเก็บประจุที่คายประจุจนหมด เพื่อตรวจสอบว่าตัวต้านทานไม่ร้อนเกินไป
วิธีการนี้สามารถปรับใช้กับระบบ 800V ได้ แรงดันไฟฟ้าที่สูงขึ้นต้องการการควบคุมกระแสไฟกระชากที่เข้มงวดมากขึ้น หลักการเดียวกันนี้สามารถนำไปใช้ในด้านการแพทย์ หุ่นยนต์ และอุตสาหกรรมได้เช่นกัน
คำถามที่พบบ่อย
ตัวต้านทานประเภทใดเหมาะสมที่สุดสำหรับการชาร์จล่วงหน้าซ้ำๆ ในระบบอุตสาหกรรม?
ใช้ตัวต้านทานหรือชุดตัวต้านทานที่มีข้อมูลพลังงานพัลส์ แรงดันไฟฟ้าของตัวต้านทาน อุณหภูมิ และความสามารถในการทำซ้ำที่ระบุไว้สำหรับรูปคลื่นที่คำนวณได้ เทคโนโลยีตัวต้านทานแบบขดลวด แบบฟิล์มหนา และแบบอื่นๆ สามารถใช้งานได้หากข้อมูลของผู้ผลิตรองรับรอบการทำงาน ตรวจสอบความคลาดเคลื่อนของความต้านทาน การติดตั้ง การระบายความร้อน การสั่นสะเทือน และเวลาในการฟื้นตัวระหว่างการทดลองแต่ละครั้ง
การออกแบบระบบชาร์จล่วงหน้าสำหรับแบตเตอรี่ลิเธียม LiFePO4 แตกต่างจากแบตเตอรี่ลิเธียม NMC อย่างไร?
การกำหนดขนาดของแบตเตอรี่ก่อนการชาร์จนั้นขึ้นอยู่กับปัจจัยหลักๆ ได้แก่ แรงดันไฟฟ้าสูงสุดของแบตเตอรี่ ความแตกต่างของแรงดันไฟฟ้าเริ่มต้น ความจุของวงจร DC-link ความต้านทานของแหล่งจ่ายและวงจรลูป กระแสไฟฟ้าที่อนุญาต และเวลาเริ่มต้นการทำงาน ไม่ใช่แค่ชนิดของสารเคมีเพียงอย่างเดียว แบตเตอรี่ LiFePO4 และ NMC ใช้แรงดันไฟฟ้าของเซลล์และจำนวนเซลล์อนุกรมที่แตกต่างกัน แต่แบตเตอรี่ทั้งสองชนิดสามารถมีแรงดันไฟฟ้าบัสเท่ากันได้ ควรเปรียบเทียบข้อมูลจำเพาะของแบตเตอรี่ทั้งหมดแทนที่จะคิดว่าแบตเตอรี่ NMC ต้องการตัวต้านทานขนาดใหญ่กว่าโดยอัตโนมัติ
จะเกิดอะไรขึ้นหาก BMS ตรวจพบความล้มเหลวเนื่องจากหมดเวลาการชาร์จล่วงหน้า?
ระบบ BMS ควรยกเลิกการเริ่มต้นระบบ สั่งให้คอนแทคเตอร์อยู่ในสถานะปลอดภัยที่ได้รับการตรวจสอบแล้ว ยับยั้งการลองใหม่โดยอัตโนมัติเกินขีดจำกัดที่อนุญาต และบันทึกข้อมูลการวินิจฉัย การตรวจสอบหาสาเหตุของปัญหาควรครอบคลุมถึงตัวต้านทาน สวิตช์ประจุล่วงหน้า คอนแทคเตอร์ เซ็นเซอร์แรงดันไฟฟ้า สายไฟ การลัดวงจรหรือการรั่วไหลด้านโหลด และความจุของวงจร DC-link
เหตุใดระบบแบตเตอรี่ 800V จึงต้องการการควบคุมการชาร์จล่วงหน้าที่เข้มงวดกว่าระบบ 400V?
สำหรับค่าความจุและสภาวะเริ่มต้นที่เท่ากัน พลังงานที่สะสมจะแปรผันตามกำลังสองของแรงดันไฟฟ้า ดังนั้น 800 V จึงหมายถึงพลังงานของตัวเก็บประจุในอุดมคติที่ 400 V ถึงสี่เท่า แรงดันไฟฟ้าที่สูงขึ้นยังเพิ่มความต้องการด้านฉนวน การคืบคลาน การสวิตช์ การวัด การควบคุมประกายไฟ และแรงดันไฟฟ้าของส่วนประกอบต่างๆ ด้วย พลังงานและกระแสไฟฟ้าก่อนการชาร์จจริงยังคงขึ้นอยู่กับวงจรทั้งหมดและความแตกต่างของแรงดันไฟฟ้าเริ่มต้น


