

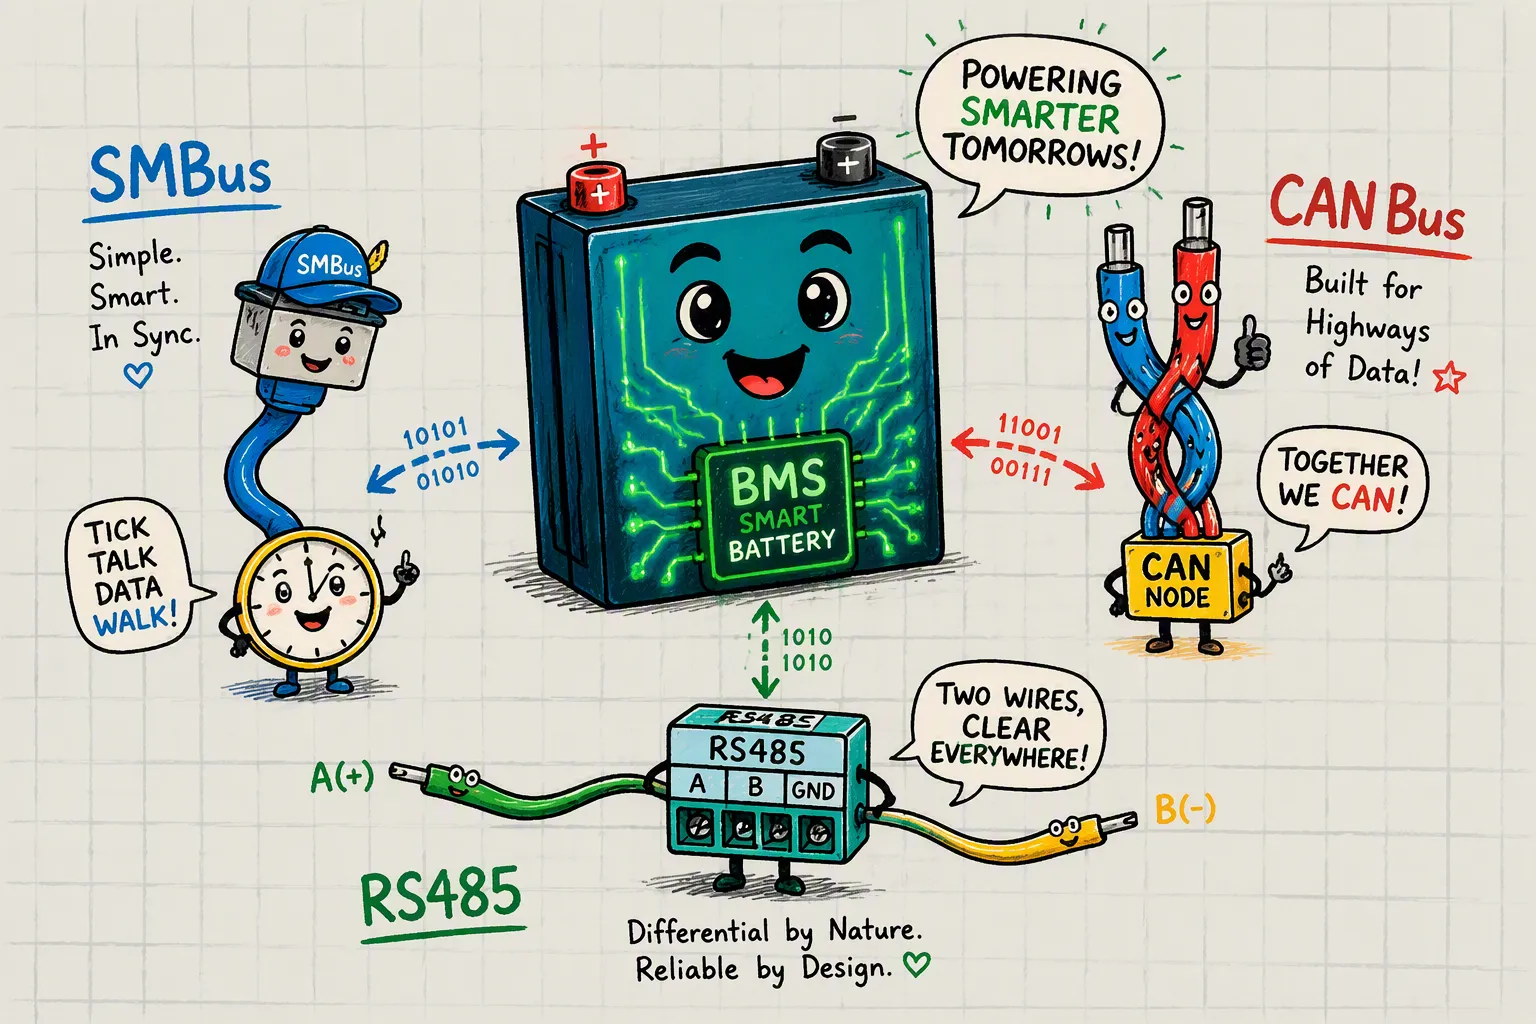
ส่วนต่อประสานการสื่อสารของระบบจัดการแบตเตอรี่ (BMS) จะกำหนดว่าชุดแบตเตอรี่ลิเธียมอัจฉริยะจะแลกเปลี่ยนข้อมูลแรงดัน กระแส อุณหภูมิ สถานะการชาร์จ สัญญาณเตือน และข้อมูลการวินิจฉัยกับอุปกรณ์หลักได้อย่างน่าเชื่อถือเพียงใด
การเลือกอินเทอร์เฟซที่ไม่ถูกต้องอาจทำให้การสื่อสารไม่เสถียร เกิดความล่าช้าในการรวมระบบ หรือการรายงานข้อผิดพลาดไม่สมบูรณ์ อย่างไรก็ตาม การสูญเสียการสื่อสารไม่ควรทำให้ฟังก์ชันการป้องกันที่สำคัญของชุดแบตเตอรี่ใช้งานไม่ได้ การป้องกันแรงดันเกิน แรงดันต่ำเกิน กระแสเกิน ไฟฟ้าลัดวงจร และอุณหภูมิสูงเกิน ต้องยังคงใช้งานได้ในระบบจัดการแบตเตอรี่ (BMS)
SMBus, CAN Bus และ RS485 ตอบสนองความต้องการทางวิศวกรรมที่แตกต่างกัน:
เอสเอ็มบัส เหมาะอย่างยิ่งสำหรับอุปกรณ์ทางการแพทย์แบบพกพา แล็ปท็อป อุปกรณ์มือถือ และระบบขนาดกะทัดรัดอื่นๆ ที่ต้องการการแลกเปลี่ยนข้อมูลแบตเตอรี่อัจฉริยะแบบมาตรฐาน
บัส CAN รองรับการสื่อสารแบบเรียลไทม์ที่เชื่อถือได้ในสภาพแวดล้อมที่มีสัญญาณรบกวนทางไฟฟ้าสูง เช่น หุ่นยนต์ ยานพาหนะอัตโนมัติ (AGV) อุปกรณ์อุตสาหกรรม และระบบแบตเตอรี่แรงดันสูง
RS485โดยทั่วไปแล้ว เมื่อใช้ร่วมกับ Modbus RTU หรือโปรโตคอลเฉพาะของแต่ละผู้ผลิต จะเหมาะสมสำหรับการสื่อสารระยะไกลและแบบหลายจุดในระบบจัดเก็บพลังงาน ระบบสำรองไฟ และระบบตรวจสอบระยะไกล
การเลือกที่เหมาะสมนั้นขึ้นอยู่กับระยะทางการสื่อสาร อัตราการส่งข้อมูล การรบกวนทางแม่เหล็กไฟฟ้า สถาปัตยกรรมเครือข่าย ความเข้ากันได้ของระบบโฮสต์ ข้อกำหนดด้านความปลอดภัยในการทำงาน และต้นทุนการพัฒนา
ประเด็นที่สำคัญ
เลือก เอสเอ็มบัส สำหรับระบบแบตเตอรี่อัจฉริยะขนาดกะทัดรัดที่ต้องการข้อมูลแบตเตอรี่ที่เป็นมาตรฐานในระยะทางการสื่อสารสั้นๆ
เลือก บัส CAN สำหรับหุ่นยนต์ ยานพาหนะ และอุปกรณ์อุตสาหกรรมที่ต้องการการสื่อสารที่แน่นอนและการตรวจจับข้อผิดพลาดที่มีประสิทธิภาพสูง
เลือก RS485 สำหรับเครือข่ายระยะไกลที่มีจุดส่งหลายจุด แต่ต้องกำหนดโปรโตคอลระดับแอปพลิเคชันและกลไกการตรวจสอบข้อผิดพลาดให้ชัดเจน
อย่าพึ่งพาการสื่อสารเพียงอย่างเดียวในการปกป้องแบตเตอรี่ ระบบตัดไฟที่สำคัญต้องทำงานอย่างอิสระภายในระบบจัดการแบตเตอรี่ (BMS)
พิจารณาใช้สถาปัตยกรรมแบบไฮบริดเมื่อระบบแบตเตอรี่ต้องการการสื่อสารภายในที่รวดเร็วและการตรวจสอบภายนอกในระยะไกล
ตรวจสอบความถูกต้องของคำจำกัดความข้อความ อัตราการส่งข้อมูล รูปแบบขาของขั้วต่อ การสิ้นสุด การแยก และความเข้ากันได้กับโฮสต์ ก่อนที่จะสรุปการออกแบบแบตเตอรี่
ส่วนที่ 1: ทำความเข้าใจตัวเลือกโปรโตคอลสำหรับชุดแบตเตอรี่อัจฉริยะ
1.1 ผลกระทบต่อความปลอดภัยและประสิทธิภาพของระบบจัดการแบตเตอรี่ (BMS)
ระบบจัดการแบตเตอรี่ (BMS) ของคุณทำหน้าที่ปกป้องเซลล์ทุกเซลล์ในชุดแบตเตอรี่ลิเธียม โดยจะตรวจสอบแรงดัน กระแส และอุณหภูมิอย่างต่อเนื่อง โปรโตคอลการสื่อสารจะเป็นตัวกำหนดความเร็วและความแม่นยำในการรับข้อมูลจากเซ็นเซอร์และการส่งคำสั่งของ BMS หากโปรโตคอลไม่ดี จะทำให้เกิดความล่าช้าหรือการอ่านค่าที่ผิดพลาด ข้อผิดพลาดเหล่านี้อาจทำให้ BMS ไม่สามารถตัดการเชื่อมต่อเซลล์ในกรณีที่เกิดแรงดันไฟเกินหรือความร้อนสูงเกินไป ความล่าช้านี้ก่อให้เกิดอันตรายต่อความปลอดภัยอย่างแท้จริง
โปรโตคอลยังส่งผลต่อสถาปัตยกรรมระบบและต้นทุนโดยรวมของคุณด้วย อุปกรณ์ทางการแพทย์ต้องการพลังงานต่ำและขนาดกะทัดรัด หุ่นยนต์และอุปกรณ์อุตสาหกรรมต้องการการสื่อสารความเร็วสูงพร้อมการลดสัญญาณรบกวนที่ดี ระบบรักษาความปลอดภัยและโครงการโครงสร้างพื้นฐานมักติดตั้งตู้แบตเตอรี่ห่างกัน อุปกรณ์อิเล็กทรอนิกส์สำหรับผู้บริโภคให้ความสำคัญกับความเรียบง่ายและต้นทุนส่วนประกอบต่ำ แต่ละสถานการณ์จะผลักดันให้คุณเลือกโปรโตคอลที่แตกต่างกัน การตรวจสอบ ข้อควรพิจารณาในการออกแบบ BMS และ PCM การวางแผนตั้งแต่เนิ่นๆ จะช่วยให้คุณปรับกลยุทธ์การสื่อสารให้สอดคล้องกับข้อกำหนดด้านความปลอดภัย คุณจะหลีกเลี่ยงการออกแบบใหม่ที่สิ้นเปลืองค่าใช้จ่าย เมื่อคุณกำหนดโปรโตคอลให้เข้ากับโครงสร้างทางกายภาพและสภาพแวดล้อมตั้งแต่เริ่มต้น
1.2 ภาพรวมของ SMBus, CAN Bus และ RS485
โปรโตคอลแบบใช้สายสามแบบเป็นหลักในการสื่อสารของแบตเตอรี่ลิเธียมอัจฉริยะ โดยแต่ละแบบรองรับการใช้งานที่แตกต่างกัน
SMBus พัฒนาต่อยอดมาจาก I2C ซึ่งเป็นโปรโตคอลแบบสองสายสำหรับการสื่อสารระยะสั้นระหว่างวงจรรวม มันเชื่อมต่อไมโครคอนโทรลเลอร์ BMS กับเซ็นเซอร์วัดอุณหภูมิหรือมาตรวัดระดับพลังงานภายในชุดแบตเตอรี่ขนาดกะทัดรัด SMBus พบได้เกือบเฉพาะในอุปกรณ์อิเล็กทรอนิกส์สำหรับผู้บริโภคและอุปกรณ์พกพา รวมถึงแล็ปท็อปและเครื่องมือทางการแพทย์ การใช้พลังงานต่ำและจำนวนขาที่น้อยทำให้เหมาะสำหรับชุดแบตเตอรี่ขนาดเล็ก
CAN Bus เป็นระบบสื่อสารที่สำคัญในรถยนต์ไฟฟ้า ยานพาหนะนำทางอัตโนมัติ และเครื่องจักรกลอุตสาหกรรม ให้ความเร็วในการสื่อสารสูงและมีการลดสัญญาณรบกวนได้ดีเยี่ยม CAN รองรับการเชื่อมต่อเครือข่ายหลายอุปกรณ์ได้อย่างแข็งแกร่ง เหมาะสำหรับระบบที่มีโมดูลแบตเตอรี่หลายตัวสื่อสารกับตัวควบคุมหลักเพียงตัวเดียว เลเยอร์แอปพลิเคชัน CANopen ช่วยเพิ่มมาตรฐานการส่งข้อความในงานอุตสาหกรรมให้ดียิ่งขึ้น
RS485 ใช้การส่งสัญญาณแบบดิฟเฟอเรนเชียลสำหรับการสื่อสารระยะไกลผ่านบัสแบบอนุกรม สามารถเชื่อมต่ออุปกรณ์ได้มากถึง 32 ตัวในรูปแบบมัลติดรอป ทำให้ RS485 เป็นตัวเลือกมาตรฐานสำหรับการจัดเก็บพลังงานแบบอยู่กับที่ โครงสร้างพื้นฐานด้านโทรคมนาคม และระบบสำรองไฟขนาดใหญ่ ความทนทานต่อสัญญาณรบกวนนั้นมีความสำคัญอย่างยิ่งเมื่ออยู่ใกล้กับมอเตอร์ อินเวอร์เตอร์ และแหล่งกำเนิดสัญญาณรบกวนทางไฟฟ้าอื่นๆ Modbus มักทำงานอยู่บน RS485 สำหรับการแลกเปลี่ยนข้อมูลที่มีโครงสร้าง
คุณสมบัติ (Feature) | บัส CAN | RS485 |
|---|---|---|
ความเร็วในการสื่อสาร | สูงกว่า | กลาง |
ป้องกันการรบกวน | ยอดเยี่ยม | ดี |
ความซับซ้อน | สูงกว่า | ลด |
ราคา | สูงกว่า | ลด |
การเชื่อมต่อเครือข่ายหลายอุปกรณ์ | ยอดเยี่ยม | ดี |
แอปพลิเคชัน EV | ธรรมดามาก | น้อยกว่าปกติ |
แอปพลิเคชัน ESS | ร่วมกัน | ธรรมดามาก |
CAN ปรากฏให้เห็นในทุกอุตสาหกรรมในระดับมาสเตอร์ของระบบจัดการแบตเตอรี่ (BMS) SMBus ยังคงจำกัดอยู่เฉพาะอุปกรณ์สำหรับผู้บริโภค ส่วน RS485 นั้นครองตลาดอุปกรณ์จัดเก็บข้อมูลแบบอยู่กับที่ สภาพแวดล้อมการทำงานและเป้าหมายด้านประสิทธิภาพของคุณจะเป็นตัวชี้แนะให้คุณเลือกตัวเลือกที่เหมาะสม
ส่วนที่ 2: การเปรียบเทียบ CAN Bus, RS485 และ SMBus
มีโปรโตคอลสามแบบที่แข่งขันกันในการสื่อสารแบตเตอรี่ลิเธียมอัจฉริยะ CAN Bus เป็นที่นิยมในรถยนต์ไฟฟ้าและระบบอุตสาหกรรมความเร็วสูง RS485 โดดเด่นในเครือข่ายแบบหลายจุดระยะไกลสำหรับการจัดเก็บพลังงาน และ SMBus เหมาะสำหรับอุปกรณ์อิเล็กทรอนิกส์สำหรับผู้บริโภคที่มีกำลังไฟต่ำ การเลือกโปรโตคอลสำหรับแบตเตอรี่ลิเธียมอัจฉริยะจำเป็นต้องเลือกให้เหมาะสมกับสภาพแวดล้อมการทำงานและมาตรฐานการสื่อสาร การตัดสินใจของคุณส่งผลต่อความเร็วในการรับส่งข้อมูล ความต้านทานต่อสัญญาณรบกวน และต้นทุนโดยรวมของระบบ
2.1 SMBus: เหมาะที่สุดสำหรับการตรวจสอบด้วยพลังงานต่ำ
SMBus พัฒนาต่อยอดมาจากมาตรฐาน I2C โดยใช้สายไฟเพียงสองเส้นในการสื่อสารระหว่างวงจรรวม ความเรียบง่ายนี้ทำให้การใช้พลังงานต่ำมาก คุณจะพบ SMBus ในอุปกรณ์อิเล็กทรอนิกส์สำหรับผู้บริโภค เช่น แล็ปท็อปและอุปกรณ์ทางการแพทย์ ที่อายุการใช้งานแบตเตอรี่มีความสำคัญที่สุด โปรโตคอลนี้เชื่อมต่อไมโครคอนโทรลเลอร์ BMS กับเซ็นเซอร์วัดอุณหภูมิหรือมาตรวัดระดับพลังงานภายในชุดแบตเตอรี่ขนาดกะทัดรัด ต้นทุนการใช้งานต่ำเทียบเท่ากับ RS485 ชิป SMBus มีราคาถูกและต้องการพื้นที่บนแผงวงจรน้อยมาก ข้อเสียคือระยะทาง SMBus ทำงานได้เฉพาะบนเส้นทางสั้นๆ บน PCB เดียวเท่านั้น ไม่สามารถรองรับสายเคเบิลยาวหรือสัญญาณรบกวนทางไฟฟ้าสูงได้ สำหรับชุดแบตเตอรี่ลิเธียมขนาดเล็กในอุปกรณ์พกพา SMBus ให้เส้นทางที่ง่ายที่สุด คุณจะได้การใช้พลังงานต่ำ ต้นทุนต่ำ และการรวมระบบที่ตรงไปตรงมา แต่คุณจะเสียความสามารถในการสื่อสารข้ามระบบขนาดใหญ่หรือผ่านสภาพแวดล้อมที่มีสัญญาณรบกวนสูง หากชุดแบตเตอรี่ของคุณอยู่ภายในตัวเครื่องเดียวและคุณให้ความสำคัญกับเวลาการใช้งานแบตเตอรี่ SMBus ก็เหมาะสม สำหรับระบบที่ซับซ้อนกว่าที่มีหลายโมดูล คุณต้องใช้โปรโตคอลอื่น
2.2 CAN Bus: ระบบที่โดดเด่นสำหรับรถยนต์ไฟฟ้าและระบบความเร็วสูง
CAN Bus เป็นมาตรฐานสำหรับการสื่อสารระหว่างแบตเตอรี่รถยนต์ไฟฟ้า ให้ความเร็วสูงและลดสัญญาณรบกวนได้ดีเยี่ยม CAN FD พัฒนาต่อยอดจากโปรโตคอลเดิมเพื่อให้ได้อัตราการส่งข้อมูล 5 Mbps ด้วยขนาดข้อมูล 64 ไบต์ ความเร็วนี้เหมาะสำหรับสถาปัตยกรรม BMS ที่ซับซ้อนซึ่งต้องการการอัปเดตพารามิเตอร์บ่อยครั้ง คุณสามารถตรวจสอบกลุ่มเซลล์ เซ็นเซอร์อุณหภูมิ และสถานะของคอนแทคเตอร์ได้แบบเรียลไทม์ CAN รองรับการเชื่อมต่อเครือข่ายหลายอุปกรณ์ได้อย่างแข็งแกร่ง คุณสามารถเชื่อมต่อโมดูลแบตเตอรี่หลายโมดูลเข้ากับตัวควบคุมหลักเพียงตัวเดียว โปรโตคอลจะตรวจจับและแก้ไขข้อผิดพลาดในการส่งข้อมูลโดยอัตโนมัติ ความปลอดภัยในตัวนี้ช่วยลดความเสี่ยงของข้อมูลที่เสียหายซึ่งอาจทำให้เกิดการชาร์จไฟไม่เพียงพอหรือพลาดการแจ้งเตือนข้อผิดพลาด ต้นทุนการใช้งานอยู่ในระดับปานกลาง ตัวควบคุม CAN เช่น MCP2515 และตัวรับส่งสัญญาณมีราคาสูงกว่าส่วนประกอบ RS485 หรือ SMBus การต่อสายอย่างถูกต้องด้วยตัวต้านทาน 120 โอห์มจะเพิ่มความซับซ้อนเล็กน้อย การลงทุนล่วงหน้าที่สูงขึ้นนี้ช่วยลดความเสี่ยงในระยะยาว ลองเปรียบเทียบกับ RS485 ชิป RS485 เช่น MAX485 มีราคาเพียงเศษเสี้ยวของตัวควบคุม CAN การเดินสายไฟทำได้ง่ายกว่า โดยไม่ต้องใช้ขั้วต่อพิเศษสำหรับระยะทางสั้นๆ RS485 ใช้การส่งสัญญาณแบบดิฟเฟอเรนเชียลผ่านสายเคเบิลแบบบิดเกลียว คุณสามารถเชื่อมต่ออุปกรณ์ได้มากถึง 32 ตัวในรูปแบบมัลติดรอป Modbus มักทำงานอยู่บน RS485 สำหรับการแลกเปลี่ยนข้อมูลที่มีโครงสร้าง อย่างไรก็ตาม การขาดความปลอดภัยและการแก้ไขข้อผิดพลาดในตัวทำให้เกิดความเสี่ยงในระยะยาวที่สูงขึ้น สัญญาณ RS485 ที่เสียหายอาจทำให้อินเวอร์เตอร์ของคุณชาร์จแบตเตอรี่ได้ไม่เต็ม ทำให้ลดอายุการใช้งาน การแจ้งเตือนข้อผิดพลาดที่พลาดไปอาจนำไปสู่ค่าใช้จ่ายในการซ่อมแซมอินเวอร์เตอร์ตั้งแต่หนึ่งพันถึงห้าพันดอลลาร์สำหรับรุ่นอุตสาหกรรม CAN Bus ป้องกันความล้มเหลวเหล่านี้ผ่านกรอบการตรวจจับข้อผิดพลาด เมื่อเลือกโปรโตคอลสำหรับชุดแบตเตอรี่ลิเธียมอัจฉริยะ โปรดจำไว้ว่า CAN Bus ให้ความสมดุลที่ดีที่สุดระหว่างความเร็วและความปลอดภัยสำหรับระบบประสิทธิภาพสูง สำหรับหุ่นยนต์ เครื่องจักรกลอุตสาหกรรม และยานยนต์ไฟฟ้า CAN Bus ยังคงเป็นตัวเลือกที่โดดเด่น คุณจะได้รับความเร็ว ความน่าเชื่อถือ และภูมิคุ้มกันต่อสัญญาณรบกวนที่ RS485 และ SMBus ไม่สามารถเทียบได้ที่อัตราการส่งข้อมูลสูง สำหรับการเดินสายเคเบิลระยะยาวระหว่างตู้แบตเตอรี่ใน ESS อุตสาหกรรม RS485 ยังคงเป็นตัวเลือกที่ใช้งานได้จริง คุณต้องชั่งน้ำหนักระหว่างต้นทุนเริ่มต้นที่ต่ำกว่ากับความจำเป็นในการตรวจสอบข้อผิดพลาดที่มีประสิทธิภาพ
ส่วนที่ 3: การเลือกโปรโตคอลสำหรับชุดแบตเตอรี่ลิเธียมอัจฉริยะ
3.1 ข้อกำหนดด้านการทำแผนที่: อัตราข้อมูล ระยะทาง และสัญญาณรบกวน
คุณจำเป็นต้องมีขั้นตอนที่ชัดเจนในการจับคู่ชุดแบตเตอรี่กับโปรโตคอลที่ถูกต้อง เริ่มต้นด้วยการกำหนดข้อกำหนดของระบบของคุณ ทำตามห้าขั้นตอนต่อไปนี้:
ระบุปริมาณข้อมูลที่ระบบจัดการแบตเตอรี่ (BMS) ของคุณต้องส่ง รวมถึงค่าแรงดันไฟฟ้า การวัดกระแสไฟฟ้า ข้อมูลอุณหภูมิ และการอัปเดตสถานะการชาร์จ ปริมาณข้อมูลที่มากขึ้นต้องการโปรโตคอลที่เร็วขึ้น เช่น CAN Bus แบตเตอรี่แบบ 16 เซลล์ต่ออนุกรมจะสร้างข้อมูลมากกว่าแบตเตอรี่แบบ 4 เซลล์
ประเมินสภาพแวดล้อมการทำงานของคุณ วัดระดับสัญญาณรบกวนทางไฟฟ้าใกล้กับมอเตอร์ อินเวอร์เตอร์ และแหล่งจ่ายไฟ วัดระยะห่างระหว่างชุดแบตเตอรี่กับตัวควบคุมหลัก แอปพลิเคชันหุ่นยนต์อาจวางแบตเตอรี่ไว้ใกล้กับตัวควบคุม ในขณะที่โครงการโครงสร้างพื้นฐานอาจกระจายแบตเตอรี่ไปทั่วอาคารขนาดใหญ่
ตรวจสอบความเข้ากันได้กับอุปกรณ์ที่มีอยู่แล้ว อินเวอร์เตอร์หรือ PLC ของคุณอาจใช้ Modbus ผ่าน RS-485 อยู่แล้ว เลือกใช้โปรโตคอลที่ตรงกันเพื่อหลีกเลี่ยงการเพิ่มฮาร์ดแวร์แปลงสัญญาณ ระบบ ESS ในภาคอุตสาหกรรมมักใช้ Modbus สำหรับการบูรณาการกับ SCADA
ตรวจสอบคุณสมบัติด้านความปลอดภัยและการรับรองต่างๆ ระบบอุตสาหกรรมมักต้องการมาตรฐานความปลอดภัยเฉพาะ CAN Bus มีระบบตรวจจับข้อผิดพลาดในตัวที่ช่วยเสริมความปลอดภัยของระบบ ซึ่งจะช่วยลดความเสี่ยงในการพลาดการแจ้งเตือนข้อผิดพลาด
คำนวณต้นทุนรวมทั้งหมด โดยรวมถึงส่วนประกอบฮาร์ดแวร์ สายเคเบิล ตัวเชื่อมต่อ และเวลาในการพัฒนา ราคาชิ้นส่วนที่ต่ำกว่าอาจส่งผลให้ต้นทุนการรวมระบบสูงขึ้น
ระยะทางและสัญญาณรบกวนเป็นสองปัจจัยที่สำคัญที่สุด CAN Bus มีความทนทานต่อสัญญาณรบกวนสูงมาก สามารถรับมือกับสภาพแวดล้อม EMI ในรถยนต์ได้ดี ในขณะที่ RS-485 มีการลดสัญญาณรบกวนร่วม (common-mode rejection) สูง แต่มีความทนทานน้อยกว่าในสภาวะที่มีสัญญาณรบกวนสูงมาก หากชุดแบตเตอรี่ของคุณอยู่ใกล้กับอินเวอร์เตอร์ขนาดใหญ่หรือมอเตอร์ไดรฟ์ CAN Bus จะมีความสามารถในการป้องกันการรบกวนที่แข็งแกร่งกว่า สำหรับการเดินสายเคเบิลระยะไกลระหว่างตู้แบตเตอรี่ในระบบจัดเก็บพลังงาน RS-485 ทำงานได้ดีเพราะคุณสามารถวางโหนดห่างกันได้มากถึง 1200 เมตร
ตารางด้านล่างแสดงให้เห็นว่าบริบทของแอปพลิเคชันมีความสัมพันธ์กับการเลือกโปรโตคอลอย่างไร:
บริบทการใช้งาน | โปรโตคอลที่แนะนำ | หลักการและเหตุผล |
|---|---|---|
ระบบกักเก็บพลังงาน (ESS) และโครงข่ายไฟฟ้า | โมดบัสผ่าน RS-485 | รับประกันความเข้ากันได้กับอินเวอร์เตอร์และ PLC ที่มีอยู่เดิม |
ระบบ ESS ที่มีความต้องการประสิทธิภาพสูงขึ้น | CAN | รองรับการแลกเปลี่ยนข้อมูลที่รวดเร็วยิ่งขึ้นและการควบคุมแบบเรียลไทม์ที่มีประสิทธิภาพมากขึ้น |
3.2 การประเมินความซับซ้อนของระบบและต้นทุนการพัฒนา
การเลือกโปรโตคอลสำหรับชุดแบตเตอรี่ลิเธียมอัจฉริยะนั้น คุณต้องพิจารณามากกว่าแค่ราคาของชิ้นส่วน คุณต้องประเมินต้นทุนรวมในการเป็นเจ้าของ ซึ่งรวมถึงสายเคเบิล ตัวเชื่อมต่อ และข้อกำหนดของโปรเซสเซอร์ด้วย
ระบบ CAN Bus จำเป็นต้องใช้ชิปควบคุมเฉพาะและตัวรับส่งสัญญาณ ชิปควบคุม MCP2515 และตัวรับส่งสัญญาณ CAN จะเพิ่มต้นทุนในรายการวัสดุของคุณ นอกจากนี้ คุณยังต้องใช้ตัวต้านทานปลายสายขนาด 120 โอห์มสองตัวที่ปลายแต่ละด้านของบัส การเดินสายไฟต้องเป็นไปตามหลักเกณฑ์ความต้านทานอย่างเคร่งครัด ความซับซ้อนนี้เพิ่มความพยายามในการพัฒนาของคุณ แต่ลดความเสี่ยงในระยะยาว สำหรับระบบจัดการแบตเตอรี่ (BMS) ของรถยนต์ไฟฟ้า การลงทุนนี้คุ้มค่าด้วยการทำงานที่เชื่อถือได้
RS-485 ใช้ชิปที่เรียบง่ายกว่า เช่น MAX485 คุณไม่จำเป็นต้องใช้ตัวต้านทานปลายสายแบบพิเศษสำหรับระยะทางสั้นๆ สายเคเบิลแบบบิดเกลียวก็ใช้งานได้ดี ซึ่งช่วยลดต้นทุนฮาร์ดแวร์เริ่มต้นของคุณ อย่างไรก็ตาม คุณต้องทำการตรวจสอบข้อผิดพลาดในซอฟต์แวร์ของคุณ หากไม่มีการแก้ไขข้อผิดพลาดในตัว สัญญาณที่เสียหายอาจทำให้อินเวอร์เตอร์ของคุณชาร์จแบตเตอรี่ได้ไม่เต็ม ซึ่งต้นทุนแฝงนี้อาจสูงกว่าการประหยัดต้นทุนฮาร์ดแวร์ ระบบ ESS ในภาคอุตสาหกรรมมักยอมรับข้อแลกเปลี่ยนนี้เพื่อประโยชน์ของการสื่อสารระยะไกล
SMBus มีต้นทุนส่วนประกอบต่ำที่สุด ใช้สายไฟเพียงสองเส้นเชื่อมต่อไมโครคอนโทรลเลอร์ BMS กับเซ็นเซอร์ ไม่จำเป็นต้องใช้ตัวต้านทานปลายสาย ใช้เวลาในการพัฒนาเพียงเล็กน้อย แต่ความเรียบง่ายนี้จำกัดการใช้งานเฉพาะระยะทางสั้นๆ และสภาพแวดล้อมที่มีสัญญาณรบกวนต่ำ อุปกรณ์อิเล็กทรอนิกส์สำหรับผู้บริโภคใช้ SMBus เพราะแบตเตอรี่อยู่ภายในตัวเครื่อง
โปรดพิจารณาปัจจัยเหล่านี้เมื่อประเมินระบบของคุณ:
ประเภทของการใช้งาน: การขนส่ง อุตสาหกรรม หรือการจัดเก็บพลังงาน
ระยะการสื่อสารที่จำเป็น
ความซับซ้อนของข้อมูลที่จะส่ง
ความต้องการการควบคุมแบบเรียลไทม์
ข้อกำหนดการเชื่อมต่อระบบคลาวด์
ชุดอุปกรณ์ทางการแพทย์ที่มีเซลล์จำนวนน้อยต้องการ SMBus ระบบหุ่นยนต์ที่มีโมดูลแบตเตอรี่หลายโมดูลต้องการ CAN Bus ระบบรักษาความปลอดภัยที่มีตู้แบตเตอรี่กระจายอยู่ทั่วอาคารต้องการ RS-485 การเลือกโปรโตคอลสำหรับชุดแบตเตอรี่ลิเธียมอัจฉริยะหมายถึงการจับคู่ปัจจัยเหล่านี้กับแอปพลิเคชันเฉพาะของคุณ
การตัดสินใจขั้นสุดท้ายของคุณขึ้นอยู่กับลำดับความสำคัญของคุณ เลือก SMBus สำหรับชุดแบตเตอรี่ที่เรียบง่ายและใช้พลังงานต่ำ เลือก CAN Bus สำหรับระบบที่มีความน่าเชื่อถือสูงและทำงานแบบเรียลไทม์ เช่น รถยนต์ไฟฟ้าและหุ่นยนต์ เลือก RS-485 สำหรับเครือข่ายระยะไกลแบบหลายจุดเชื่อมต่อในระบบจัดเก็บพลังงาน (ESS) และแอปพลิเคชันทางอุตสาหกรรม การเลือกโปรโตคอลสำหรับชุดแบตเตอรี่ลิเธียมอัจฉริยะเริ่มต้นด้วยการกำหนดแรงดันไฟฟ้า จำนวนเซลล์ และระดับสัญญาณรบกวนจากสภาพแวดล้อม
ส่วนที่ 4: แนวโน้มในอนาคตของโปรโตคอลการสื่อสารแบตเตอรี่
4.1 แนวทางแบบผสมผสาน: การรวม CAN Bus และ RS485 เข้าด้วยกัน
คุณไม่จำเป็นต้องเลือกโปรโตคอลเดียวสำหรับระบบทั้งหมดอีกต่อไปแล้ว แบตเตอรี่ลิเธียมอัจฉริยะหลายรุ่นในปัจจุบันใช้สถาปัตยกรรมแบบไฮบริด ระบบจัดการแบตเตอรี่ (BMS) อาจใช้ CAN Bus ภายในระหว่างโมดูลแบตเตอรี่ ซึ่งจะช่วยให้คุณแลกเปลี่ยนข้อมูลได้อย่างรวดเร็วและลดสัญญาณรบกวนได้ดี จากนั้นเกตเวย์จะแปลงข้อมูล CAN นั้นเป็น RS485 เพื่อส่งไปยังตัวควบคุมส่วนกลาง
วิธีการนี้เหมาะสำหรับระบบจัดเก็บพลังงานขนาดใหญ่ คุณสามารถวางตู้แบตเตอรี่ห่างกันหลายร้อยฟุตได้ และ RS485 ก็สามารถรองรับระยะทางนั้นได้อย่างน่าเชื่อถือ โมดูลภายในของแต่ละตู้จะสื่อสารกันผ่าน CAN ด้วยความเร็วสูง คุณจะได้รับประโยชน์สูงสุดจากทั้งสองมาตรฐานโดยไม่ลดทอนความปลอดภัย
ระบบหุ่นยนต์อุตสาหกรรมยังได้รับประโยชน์จากการออกแบบแบบไฮบริดอีกด้วย ตัวควบคุมหลักของหุ่นยนต์ใช้โปรโตคอล CANopen ชุดแบตเตอรี่ของคุณใช้โปรโตคอล CAN ระบบควบคุมดูแลของโรงงานใช้ Modbus ผ่าน RS485 ตัวแปลงโปรโตคอลทำหน้าที่เชื่อมต่อโลกทั้งสองนี้เข้าด้วยกัน
4.2 ความเข้ากันได้กับโปรโตคอลระดับสูงกว่า (Modbus, CANopen)
โปรโตคอลระดับสูงช่วยลดความซับซ้อนของงานบูรณาการของคุณ Modbus ผ่าน RS485 เชื่อมต่อชุดแบตเตอรี่ของคุณกับ PLC และระบบ SCADA ที่มีอยู่แล้ว CANopen ผ่าน CAN Bus ทำหน้าที่เดียวกันสำหรับเครื่องจักรในอุตสาหกรรม มาตรฐานระดับแอปพลิเคชันเหล่านี้กำหนดรูปแบบข้อความและวัตถุข้อมูล คุณจึงไม่ต้องใช้ซอฟต์แวร์ที่กำหนดเองเพื่อตีความค่าที่อ่านได้ดิบๆ
ภูมิทัศน์การสื่อสารยังคงเปลี่ยนแปลงอย่างต่อเนื่อง แนวโน้มที่เกิดขึ้นใหม่ชี้ไปสู่การเชื่อมต่อและความชาญฉลาดที่มากขึ้น:
การตรวจสอบแบตเตอรี่ที่เชื่อมต่อกับระบบคลาวด์
การจัดการแบตเตอรี่ IoT
ระบบ BMS ไร้สาย
การวินิจฉัยแบตเตอรี่โดยใช้ AI
การอัปเกรดเฟิร์มแวร์จากระยะไกล
การเพิ่มประสิทธิภาพพลังงานอัจฉริยะ
ความสามารถเหล่านี้ช่วยขยายขอบเขตการใช้งานของคุณให้กว้างไกลกว่าแค่การเดินสายไฟ คุณสามารถตรวจสอบแบตเตอรี่สำรองของระบบรักษาความปลอดภัยจากสำนักงานกลางได้ คุณสามารถอัปเดตเฟิร์มแวร์บนอุปกรณ์ทางการแพทย์ได้โดยไม่ต้องเปิดฝาครอบ และระบบวินิจฉัยด้วย AI สามารถคาดการณ์ความล้มเหลวของเซลล์ก่อนที่จะเกิดขึ้นได้
แม้ว่าระบบไร้สายจะเติบโตขึ้น แต่โปรโตคอลแบบใช้สายยังคงมีความสำคัญ การควบคุมแบบเรียลไทม์ต้องการความหน่วงที่แน่นอน CAN Bus สามารถส่งข้อความได้ภายในไมโครวินาที Bluetooth และ Wi-Fi ไม่สามารถรับประกันเวลาดังกล่าวได้ ใช้ระบบไร้สายสำหรับการตั้งค่าและการตรวจสอบ และใช้การเชื่อมต่อแบบใช้สายสำหรับฟังก์ชันที่สำคัญต่อความปลอดภัย
การออกแบบที่คำนึงถึงอนาคตของคุณควรวางแผนสำหรับทั้งสองโลก เลือกใช้ BMS ที่มีอินเทอร์เฟซ CAN หรือ RS485 ในวันนี้ และตรวจสอบให้แน่ใจว่ารองรับคุณสมบัติการตรวจสอบระยะไกล นี่จะเป็นการเตรียมความพร้อมสำหรับระบบพลังงานอัจฉริยะในอนาคต
ไม่มีโปรโตคอลใดโปรโตคอลหนึ่งที่เหมาะกับแบตเตอรี่ลิเธียมอัจฉริยะทุกรุ่น การเลือกของคุณต้องคำนึงถึงความเร็ว ระยะทาง ความต้านทานต่อสัญญาณรบกวน และต้นทุน CAN Bus ให้ความเร็วสูงสุด 1 Mbps ในระยะ 10–40 เมตร พร้อมระบบตรวจจับข้อผิดพลาดที่แข็งแกร่ง RS485 ให้ระยะทาง 1200 เมตร ที่ความเร็วต่ำกว่า โดยใช้ฮาร์ดแวร์น้อยที่สุด SMBus ทำงานเฉพาะในระดับบอร์ด แต่ใช้พลังงานน้อยมาก
การใช้งาน | โปรโตคอลที่แนะนำ |
|---|---|
อุปกรณ์อิเล็กทรอนิกส์สำหรับผู้บริโภค อุปกรณ์ทางการแพทย์ | เอสเอ็มบัส |
รถยนต์ไฟฟ้า, หุ่นยนต์, เครื่องจักรกลอุตสาหกรรม | บัส CAN |
ESS, ระบบรักษาความปลอดภัย, โครงสร้างพื้นฐาน | RS485 |
การเลือกโปรโตคอลสำหรับแบตเตอรี่ลิเธียมอัจฉริยะเริ่มต้นด้วยแรงดันไฟฟ้า จำนวนเซลล์ และระดับเสียงรบกวนจากสภาพแวดล้อมของระบบของคุณ กำหนดพารามิเตอร์เหล่านั้นก่อน จากนั้นจับคู่ระยะทางและข้อกำหนดด้านข้อมูลของคุณกับโปรโตคอลที่เหมาะสม การเลือกโปรโตคอลสำหรับแบตเตอรี่ลิเธียมอัจฉริยะจะง่ายขึ้นเมื่อคุณให้ความสำคัญกับความปลอดภัยและความน่าเชื่อถือมากกว่าการประหยัดต้นทุนชิ้นส่วน
คำถามที่พบบ่อย
ระยะการสื่อสารที่ใช้งานได้จริงของแต่ละอินเทอร์เฟซคือเท่าไร?
ระยะทางที่ใช้งานได้จริงขึ้นอยู่กับอัตราการส่งข้อมูล ประเภทสายเคเบิล โครงสร้างเครือข่าย การเชื่อมต่อ การรบกวนทางแม่เหล็กไฟฟ้า และการออกแบบตัวรับส่งสัญญาณ
อินเตอร์เฟซ | ระยะการใช้งานทั่วไป | ข้อจำกัดที่สำคัญ |
|---|---|---|
เอสเอ็มบัส | การเชื่อมต่อระยะสั้นระหว่างอุปกรณ์กับโฮสต์ | ไวต่อค่าความจุและสัญญาณรบกวนทางไฟฟ้า |
บัส CAN | ระยะทางสูงสุดประมาณ 40 เมตร ที่ความเร็ว 1 Mbps; ระยะทางที่ไกลกว่านั้นที่ความเร็วต่ำกว่า | ต้องใช้โครงสร้างและวิธีการเชื่อมต่อที่ควบคุมได้ |
RS485 | สามารถใช้งานได้ไกลถึงประมาณ 1,200 เมตร ที่อัตราการรับส่งข้อมูลลดลง | ต้องใช้โปรโตคอลระดับแอปพลิเคชัน |
ตัวเลขเหล่านี้เป็นเพียงแนวทางทางวิศวกรรม ไม่ใช่ข้อจำกัดที่รับประกันได้ โปรดตรวจสอบระบบทั้งหมดภายใต้ความยาวสายเคเบิลและสภาวะ EMI จริง
สามารถใช้อินเทอร์เฟซการสื่อสารหลายแบบในระบบแบตเตอรี่เดียวได้หรือไม่?
ใช่แล้ว ระบบแบตเตอรี่แบบโมดูลาร์อาจใช้ CAN Bus ระหว่างโมดูลแบตเตอรี่และ BMS หลัก ในขณะที่อินเทอร์เฟซ RS485 แบบแยกส่วนจะเชื่อมต่อ BMS หลักกับตัวควบคุมภายนอกหรือแพลตฟอร์มการตรวจสอบ
แบตเตอรี่บางรุ่นยังมีพอร์ต SMBus สำหรับเครื่องมือบริการหรือการสื่อสารระหว่างอุปกรณ์หลักกับอุปกรณ์รอง เกตเวย์ต้องกำหนดวิธีการแปลงสัญญาณเตือน ข้อมูลสถานะการชาร์จ และข้อความวินิจฉัยระหว่างอินเทอร์เฟซต่างๆ
อินเทอร์เฟซใดให้ความต้านทานต่อสัญญาณรบกวนได้ดีที่สุด?
โดยทั่วไปแล้ว CAN Bus เป็นตัวเลือกที่แข็งแกร่งที่สุดสำหรับการสื่อสารแบบเรียลไทม์ในสภาพแวดล้อมที่มีสัญญาณรบกวนทางไฟฟ้าสูง เช่น ยานยนต์ หุ่นยนต์ และอุตสาหกรรม คุณสมบัติในการส่งสัญญาณแบบดิฟเฟอเรนเชียล การจัดสรรข้อความ การตรวจจับข้อผิดพลาด การส่งซ้ำอัตโนมัติ และการจำกัดขอบเขตความผิดพลาด ช่วยเพิ่มความน่าเชื่อถือในการสื่อสาร
RS485 ยังมีคุณสมบัติต้านทานสัญญาณรบกวนได้ดีและรองรับการใช้สายเคเบิลที่ยาวกว่ามาก อย่างไรก็ตาม ความน่าเชื่อถือโดยรวมนั้นขึ้นอยู่กับโปรโตคอลระดับสูง การต่อสายดิน การแยกวงจร และการจัดการข้อผิดพลาดของซอฟต์แวร์เป็นอย่างมาก
โดยปกติแล้ว SMBus จะเหมาะกับการเชื่อมต่อระยะสั้นภายในอุปกรณ์ขนาดกะทัดรัดมากกว่า
อินเทอร์เฟซการสื่อสารส่งผลต่อความปลอดภัยของระบบจัดการแบตเตอรี่ (BMS) อย่างไร?
ส่วนต่อประสานผู้ใช้มีผลต่อการส่งสัญญาณเตือน การวัด และคำสั่งควบคุมอย่างน่าเชื่อถือ แต่ไม่ควรเป็นส่วนสำคัญที่สุดของระบบความปลอดภัย
ระบบจัดการแบตเตอรี่ (BMS) ต้องปกป้องชุดแบตเตอรี่จากสิ่งต่อไปนี้โดยอิสระ:
แรงดันไฟฟ้าเกินและแรงดันไฟฟ้าต่ำกว่าปกติของเซลล์
กระแสเกินในการชาร์จและการคายประจุ
อุณหภูมิเซลล์หรือ MOSFET ผิดปกติ
ความผิดพลาดของเครื่องชาร์จหรือคอนแทคเตอร์
CAN Bus มีระบบตรวจจับความผิดพลาดระดับการสื่อสารที่มีประสิทธิภาพสูง ระบบ RS485 ควรใช้การตรวจสอบ CRC การจัดการเวลาหมดอายุ ตัวนับข้อความ และพฤติกรรมป้องกันความล้มเหลวในโปรโตคอลแอปพลิเคชัน ส่วน SMBus อาจใช้การตรวจสอบข้อผิดพลาดของแพ็กเก็ต (PEC) และการหมดเวลาการสื่อสาร
RS485 เป็นโปรโตคอลการสื่อสารแบตเตอรี่ที่สมบูรณ์แบบหรือไม่?
ไม่ RS485 กำหนดคุณลักษณะทางไฟฟ้าของลิงค์การสื่อสารเท่านั้น ไม่ได้กำหนดรีจิสเตอร์แบตเตอรี่ เนื้อหาข้อความ สัญญาณเตือน หรือคำสั่งใดๆ
ระบบแบตเตอรี่ที่ใช้ RS485 จำเป็นต้องมีโปรโตคอลระดับแอปพลิเคชัน เช่น Modbus RTU หรือโปรโตคอลเฉพาะของผู้ผลิต แผนผังรีจิสเตอร์ ลำดับไบต์ การปรับขนาด รหัสข้อผิดพลาด พฤติกรรมการหมดเวลา และสิทธิ์ในการสั่งการ ต้องได้รับการบันทึกไว้เพื่อให้การบูรณาการประสบความสำเร็จ
อินเทอร์เฟซใดมีราคาสูงที่สุด?
โดยทั่วไปแล้ว SMBus มีต้นทุนฮาร์ดแวร์ต่ำที่สุดในระบบขนาดกะทัดรัด ตัวรับส่งสัญญาณ RS485 ก็มีราคาไม่แพงเช่นกัน แม้ว่าการแยกวงจรและการป้องกันไฟกระชากอาจทำให้ต้นทุนของระบบสูงขึ้นได้
การตัดสินใจขั้นสุดท้ายควรพิจารณาถึงความพยายามในการบูรณาการ การทดสอบ ข้อกำหนดด้านการบริการภาคสนาม และความเสี่ยงต่อความล้มเหลว มากกว่าพิจารณาเพียงราคาของตัวรับส่งสัญญาณเพียงอย่างเดียว


