

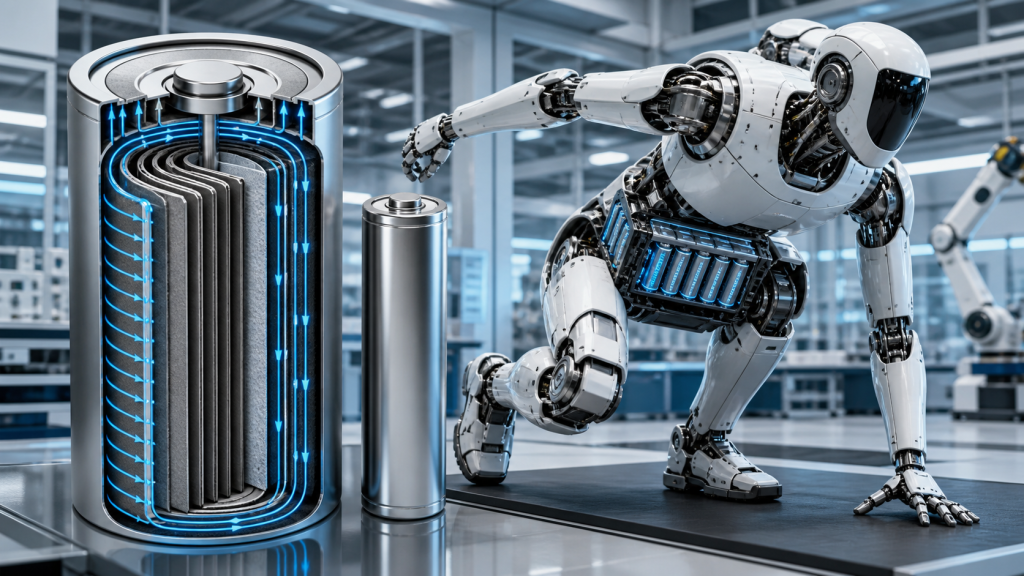
หุ่นยนต์ฮิวมานอยด์ต้องการระบบพลังงานที่ซับซ้อนเป็นพิเศษ มอเตอร์ข้อต่ออาจต้องการกระแสไฟฟ้าที่เปลี่ยนแปลงอย่างรวดเร็วในระหว่างการยก การเร่งความเร็ว การย่อตัว หรือการทรงตัว ในขณะที่การประมวลผลและการตรวจจับภายในตัวหุ่นยนต์สร้างภาระโหลดพื้นหลังอย่างต่อเนื่อง ในการใช้งานเหล่านี้ การเลือกแบตเตอรี่จึงไม่ใช่แค่การตัดสินใจเรื่องความหนาแน่นของพลังงานเท่านั้น ความหนาแน่นของพลังงาน ความเสถียรของแรงดันไฟฟ้า ความต้านทานภายใน พฤติกรรมทางความร้อน และความสม่ำเสมอในระดับแพ็ค ล้วนส่งผลต่อประสิทธิภาพของหุ่นยนต์โดยตรง
คำตอบที่รวดเร็ว
เซลล์ทรงกระบอกแบบไร้แผ่นกั้นช่วยลดระยะทางและกระจายกระแสไฟฟ้าไปทั่วขอบอิเล็กโทรดแทนที่จะรวมกระแสไฟฟ้าไว้ที่แผ่นกั้นแบบเดิมหนึ่งหรือหลายแผ่น สถาปัตยกรรมนี้สามารถลดความต้านทานภายใน ปรับปรุงการกระจายกระแสไฟฟ้า และจำกัดความร้อนเฉพาะจุดระหว่างการทำงานที่กำลังสูง สำหรับหุ่นยนต์ฮิวมานอยด์ ข้อดีเหล่านี้อาจช่วยให้ตอบสนองต่อกำลังสูงสุดได้ดีขึ้นและควบคุมอุณหภูมิของแบตเตอรี่ได้ง่ายขึ้น อย่างไรก็ตาม โครงสร้างแบบไร้แผ่นกั้นไม่ได้เป็นการรับประกันการชาร์จเร็ว อายุการใช้งานยาวนาน หรือแบตเตอรี่หุ่นยนต์ที่เชื่อถือได้เสมอไป คุณภาพของเซลล์ การเชื่อมต่อระหว่างเซลล์ การจัดการความร้อน การปรับเทียบ BMS และการประสานงานของเครื่องชาร์จยังคงเป็นปัจจัยสำคัญ
ประเด็นที่สำคัญ
- แบตเตอรี่ของหุ่นยนต์ฮิวมานอยด์ต้องได้รับการประเมินในด้านกำลังไฟฟ้าที่คงที่และการตอบสนองต่อแรงดันไฟฟ้าชั่วขณะ ไม่ใช่แค่ความหนาแน่นของพลังงานเพียงอย่างเดียว
- เซลล์แบบไร้แผ่นกระจายกระแสไฟฟ้าไปทั่วขอบอิเล็กโทรดที่กว้างขึ้น ช่วยลดความต้านทานและความร้อนเฉพาะจุด
- ความต้านทานของเซลล์ที่ต่ำลงสามารถช่วยเพิ่มประสิทธิภาพการทำงานที่กระแสสูงได้ แต่บัสบาร์ การเชื่อม การเชื่อมต่อ และสายไฟของชุดแบตเตอรี่อาจกลายเป็นอุปสรรคต่อไป
- อัตราการคายประจุสูงไม่ได้หมายความว่าจะรองรับการชาร์จเร็วที่ปลอดภัยเสมอไป
- ความสม่ำเสมอของเซลล์ ระบบระบายความร้อน ตรรกะการป้องกัน และการสื่อสารกับเครื่องชาร์จ เป็นปัจจัยที่กำหนดความน่าเชื่อถือในระดับแบตเตอรี่
- ผู้ผลิตหุ่นยนต์ควรตรวจสอบประสิทธิภาพโดยใช้รูปแบบการเคลื่อนไหวที่สมจริง แทนที่จะพึ่งพาเฉพาะข้อมูลจำเพาะของกระแสไฟฟ้าแบบพัลส์สั้นๆ เท่านั้น
ตอนที่ 1: เหตุใดหุ่นยนต์ฮิวมานอยด์จึงมีปัญหาเรื่องความหนาแน่นของพลังงาน
1.1 การเคลื่อนไหวแบบไดนามิกก่อให้เกิดโหลดกระแสสูงระยะสั้น
หุ่นยนต์แทบจะไม่ใช้พลังงานในอัตราคงที่ การเดิน การยืน การยก การเร่งความเร็วอย่างกะทันหัน การล็อกข้อต่อ และการฟื้นตัวจากสิ่งรบกวนภายนอก สามารถสร้างภาระทางไฟฟ้าที่แตกต่างกันมาก แบตเตอรี่อาจจ่ายกระแสไฟฟ้าในระดับปานกลางในระหว่างการเคลื่อนไหวปกติ และต้องเผชิญกับกระแสไฟฟ้าที่สูงขึ้นมากเมื่อมอเตอร์ข้อต่อหลายตัวทำงานพร้อมกัน
นี่หมายความว่าเซลล์แบตเตอรี่ที่ดูเหมือนจะเพียงพอตามการคำนวณแอมป์-ชั่วโมง อาจยังคงทำให้เกิดแรงดันตกหรือความร้อนสูงเกินไปในระหว่างการทำงานแบบไดนามิก วิศวกรควรประเมิน:
- ปล่อยอย่างต่อเนื่องในปัจจุบัน
- ขนาดและระยะเวลาของกระแสไฟฟ้าสูงสุด
- แรงดันไฟฟ้าตกขณะเกิดพัลส์ซ้ำๆ
- อุณหภูมิที่เพิ่มขึ้นตลอดวงจรการทำงาน
- ความสามารถในการจ่ายพลังงานที่ระดับประจุต่ำ
- ประสิทธิภาพหลังการใช้งานหลายร้อยรอบ
1.2 ความหนาแน่นของพลังงานมีความสำคัญ แต่ไม่ใช่สิ่งสำคัญที่สุดเพียงอย่างเดียว
ความหนาแน่นของพลังงานที่สูงขึ้นสามารถยืดระยะเวลาการทำงานหรือลดน้ำหนักของแบตเตอรี่ได้ แต่หุ่นยนต์ยังต้องการความหนาแน่นของพลังงานที่เพียงพอเพื่อแปลงพลังงานที่เก็บไว้ให้เป็นกำลังเชิงกลที่ใช้งานได้ เซลล์พลังงานสูงที่มีน้ำหนักเบาอาจไม่เหมาะสมหากความต้านทานภายในทำให้เกิดแรงดันตกมากเกินไปในช่วงโหลดสูงสุด
ดังนั้นเป้าหมายทางวิศวกรรมจึงเป็นการสร้างสมดุลระหว่างระยะเวลาการทำงาน มวล ปริมาตร กำลังไฟฟ้าที่ผลิตได้ ความต้องการในการระบายความร้อน และอายุการใช้งาน Large Power พัฒนา โซลูชันแบตเตอรี่หุ่นยนต์แบบกำหนดเอง โดยคำนึงถึงภาระของมอเตอร์จริง สถาปัตยกรรมควบคุม พื้นที่ติดตั้ง และสภาพแวดล้อมการทำงาน
ส่วนที่ 2: เซลล์แบตเตอรี่แบบไร้ขั้วคืออะไร?
2.1 คำศัพท์เกี่ยวกับการแสดงข้อมูลแบบไม่มีตารางและแบบมีตารางเต็มรูปแบบ
ในวงการอุตสาหกรรมมักใช้คำนี้ ตารางเซลล์แม้ว่าอิเล็กโทรดยังคงต้องการการเชื่อมต่อทางไฟฟ้ากับขั้วต่อก็ตาม โดยทั่วไปแล้ว คำนี้หมายถึงการออกแบบที่ส่วนใหญ่ของขอบอิเล็กโทรดทำหน้าที่เป็นส่วนเชื่อมต่อสำหรับการรวบรวมกระแสไฟฟ้าแบบต่อเนื่องหรือแบบกระจาย อาจเรียกได้ว่าเป็นสถาปัตยกรรมแบบแท็บเต็ม แท็บต่อเนื่อง หรือแท็บซ้อนกัน ขึ้นอยู่กับผู้ผลิตและวิธีการผลิต
แบตเตอรี่ทรงกระบอกแบบดั้งเดิมจะรวบรวมกระแสไฟฟ้าผ่านแผ่นโลหะเชื่อมต่อหนึ่งแผ่นหรือหลายแผ่น กระแสไฟฟ้าต้องไหลผ่านแผ่นฟอยล์ในแนวราบก่อนที่จะไปถึงจุดเชื่อมต่อเหล่านั้น ในการออกแบบแบบแผ่นโลหะเชื่อมต่อ เส้นทางการไหลของกระแสไฟฟ้าจะสั้นกว่าและกระจายตัวอยู่บนพื้นที่ที่กว้างกว่า
2.2 เหตุใดเส้นทางปัจจุบันจึงมีความสำคัญ
ความต้านทานไฟฟ้าจะเปลี่ยนพลังงานส่วนหนึ่งจากแบตเตอรี่ให้เป็นความร้อน ตามสมการ P = I²Rเนื่องจากความร้อนจะเพิ่มขึ้นตามกำลังสองของกระแสไฟฟ้า การลดความต้านทานเพียงเล็กน้อยก็อาจมีประโยชน์อย่างมากในระหว่างการเคลื่อนไหวของหุ่นยนต์ที่ใช้กระแสไฟฟ้าสูง
| การพิจารณาการออกแบบ | โครงสร้างแท็บแบบดั้งเดิม | โครงสร้างไร้ตาราง |
|---|---|---|
| คอลเล็กชั่นปัจจุบัน | เน้นที่แท็บแยกแต่ละแท็บ | กระจายตัวตามขอบอิเล็กโทรดที่กว้างกว่า |
| เส้นทางกระแสไฟฟ้าที่มีประสิทธิภาพ | ยาวกว่าในส่วนต่างๆ ของแผ่นฟอยล์ | โดยทั่วไปจะสั้นกว่าและสม่ำเสมอกว่า |
| การให้ความร้อนเฉพาะที่ | มีแนวโน้มที่จะอยู่ใกล้บริเวณแท็บมากกว่า | อาจลดลงได้ด้วยการเก็บรวบรวมแบบกระจาย |
| การตอบสนองกระแสสูง | ขึ้นอยู่กับจำนวนแท็บและการจัดวางเป็นอย่างมาก | ช่วยลดความต้านทานและเพิ่มประสิทธิภาพการส่งกำลังได้ |
| การผลิต | เป็นผู้ใหญ่และได้รับการนำไปใช้เป็นมาตรฐานอย่างกว้างขวาง | ต้องการการขึ้นรูปขอบ การจัดแนว และการเชื่อมที่ซับซ้อนยิ่งขึ้น |
ส่วนที่ 3: ข้อดีของชุดแบตเตอรี่สำหรับหุ่นยนต์ฮิวมานอยด์
3.1 ความต้านทานภายในต่ำลงและแรงดันตกน้อยลง
เมื่ออุปกรณ์หลายตัวต้องการพลังงานพร้อมกัน ความต้านทานของเซลล์ที่ต่ำลงจะช่วยให้ชุดแบตเตอรี่รักษาระดับแรงดันไฟฟ้าให้คงที่ได้มากขึ้น ซึ่งเป็นประโยชน์ต่อตัวควบคุมมอเตอร์ ฮาร์ดแวร์ประมวลผล และอุปกรณ์อิเล็กทรอนิกส์เพื่อความปลอดภัยที่อาจตอบสนองได้ไม่ดีหากแรงดันไฟฟ้าลดลงอย่างรวดเร็ว
ควรตรวจสอบผลประโยชน์ในระดับชุดแบตเตอรี่ แถบนิกเกิล แท่งทองแดง รอยเชื่อม ฟิวส์ ตัวเชื่อมต่อ สายเคเบิล และคอนแทคเตอร์ ล้วนเพิ่มความต้านทาน เมื่อความต้านทานของเซลล์ลดลง ส่วนประกอบเหล่านี้อาจเป็นสาเหตุของการสูญเสียโดยรวมมากขึ้น
3.2 การกระจายความร้อนที่สม่ำเสมอยิ่งขึ้น
การกระจายกระแสไฟฟ้าอย่างสม่ำเสมอจะช่วยลดความร้อนที่กระจุกตัวอยู่รอบๆ ขั้วแต่ละขั้ว อุณหภูมิของเซลล์ที่สม่ำเสมอมากขึ้นอาจช่วยให้การระบายความร้อนของแพ็คแบตเตอรี่ง่ายขึ้นและลดความแตกต่างของอุณหภูมิระหว่างเซลล์ ซึ่งเป็นสิ่งสำคัญเพราะอุณหภูมิที่ไม่สม่ำเสมอจะเร่งการเสื่อมสภาพที่ไม่สม่ำเสมอ ซึ่งอาจเพิ่มความไม่สมดุลและลดความจุของแพ็คแบตเตอรี่ที่ใช้งานได้
การออกแบบวงจรแบบไร้โต๊ะไม่ได้ขจัดความร้อนออกไปทั้งหมด การทำงานที่กระแสไฟฟ้าสูงยังคงก่อให้เกิดการสูญเสียทางเคมีไฟฟ้าและความต้านทาน วิศวกรต้องจัดให้มีเส้นทางการระบายความร้อนที่เหมาะสม การจัดวางเซ็นเซอร์ ระยะห่าง การระบายอากาศของตัวเครื่อง และขีดจำกัดการทำงาน
3.3 การสนับสนุนที่ดีขึ้นสำหรับกิจกรรมที่มีกำลังสูงซ้ำๆ
หุ่นยนต์ฮิวมานอยด์อาจต้องเคลื่อนไหวซ้ำๆ กันหลายครั้งในระหว่างกะทำงาน ดังนั้นแบตเตอรี่กำลังสูงที่มีประสิทธิภาพจึงต้องสามารถรับมือกับพัลส์ซ้ำๆ ได้โดยไม่เกิดความร้อนสะสมมากเกินไป การทดสอบควรจำลองวงจรการเคลื่อนไหวจริงของหุ่นยนต์ แทนที่จะใช้พัลส์สั้นๆ เพียงครั้งเดียวในห้องปฏิบัติการ
การวัดที่แนะนำให้พิจารณา ได้แก่ แรงดันไฟฟ้าต่ำสุดของชุดแบตเตอรี่ อุณหภูมิสูงสุดของเซลล์ การกระจายตัวของอุณหภูมิ อุณหภูมิของเส้นทางกระแสไฟฟ้าบริเวณรอยเชื่อมและขั้วต่อ และเวลาในการฟื้นตัวระหว่างเหตุการณ์การจ่ายไฟ
ส่วนที่ 4: ข้อแลกเปลี่ยนทางวิศวกรรมและข้อจำกัดในการผลิต
4.1 เซลล์แบบไม่มีตารางนั้นผลิตได้ยากกว่า
ขอบอิเล็กโทรดแบบกระจายต้องได้รับการขึ้นรูป จัดแนว และเชื่อมต่ออย่างสม่ำเสมอ ความแปรผันในรูปทรงของขอบหรือคุณภาพของการเชื่อมอาจทำให้การกระจายกระแสไฟฟ้าไม่สม่ำเสมอ ความต้านทานเพิ่มขึ้น หรือเกิดความอ่อนแอทางกล ดังนั้น ผลผลิตและข้อกำหนดด้านการควบคุมคุณภาพจึงอาจมีความเข้มงวดมากกว่าเซลล์แบบแท็บทั่วไปที่ใช้กันอยู่
4.2 ประสิทธิภาพในระดับเซลล์ไม่ได้รับประกันประสิทธิภาพในระดับแพ็ค
เซลล์ที่มีความต้านทานต่ำก็อาจทำงานได้ไม่เต็มประสิทธิภาพในชุดแบตเตอรี่ที่มีการเชื่อมต่อที่ออกแบบมาไม่ดีหรือระบบระบายความร้อนที่ไม่สม่ำเสมอ วิศวกรผู้ผลิตชุดแบตเตอรี่ควรประเมินสิ่งต่อไปนี้:
- การกระจายความต้านทานกระแสตรงระหว่างเซลล์
- ความต้านทานต่อการเชื่อมและความแข็งแรงเชิงกล
- วัสดุและพื้นที่หน้าตัดของบัสบาร์
- ฟิวส์และความต้านทานคอนแทคเตอร์
- อุณหภูมิของขั้วต่อภายใต้กระแสไฟฟ้าต่อเนื่อง
- ตำแหน่งเซ็นเซอร์และเวลาตอบสนองทางความร้อน
- การแบ่งปันกระแสแบบกลุ่มคู่ขนาน
4.3 ความจุ กำลัง และอายุการใช้งานต้องมีความสมดุลกัน
การปรับปรุงขั้วไฟฟ้าให้มีกำลังสูงสามารถส่งผลต่อความหนาแน่นของพลังงาน อายุการใช้งาน หรือต้นทุนได้ เซลล์ที่ดีที่สุดไม่จำเป็นต้องเป็นเซลล์ที่มีอัตราการคายประจุสูงสุดตามที่โฆษณาไว้ ผู้ผลิตหุ่นยนต์ควรเปรียบเทียบประสิทธิภาพการทำงานอย่างต่อเนื่อง การเพิ่มขึ้นของอุณหภูมิ พฤติกรรมการเสื่อมสภาพ ความเสถียรของแหล่งที่มา และข้อกำหนดในการรวมชุดแบตเตอรี่
ส่วนที่ 5: เซลล์ไร้โต๊ะเป็นเพียงส่วนหนึ่งของระบบพลังงานของหุ่นยนต์เท่านั้น
เซลล์แบบไร้แผ่นสามารถลดความต้านทานของเส้นทางกระแสไฟฟ้าและปรับปรุงการกระจายความร้อนระหว่างการจ่ายพลังงานสูงได้ แต่โครงสร้างของเซลล์เพียงอย่างเดียวไม่ได้เป็นตัวกำหนดระยะเวลาการทำงานของหุ่นยนต์ ระบบพลังงานของหุ่นยนต์ที่ใช้งานได้จริงต้องประสานงานระหว่างเซลล์ ชุดแบตเตอรี่ และอื่นๆ ระบบจัดการแบตเตอรี่ (BMS)เครื่องชาร์จ และตัวควบคุมหุ่นยนต์
หลังจากมีการเคลื่อนไหวที่ก่อให้เกิดภาระสูง เช่น การยกของ การกระโดด หรือการเร่งความเร็วอย่างรวดเร็ว แบตเตอรี่อาจเข้าสู่สถานีชาร์จด้วยอุณหภูมิที่สูงขึ้น ระดับประจุต่ำ หรือความไม่สมดุลระหว่างเซลล์เพิ่มขึ้น การใช้กระแสไฟชาร์จคงที่เท่ากันในทุกสภาวะอาจเร่งการเสื่อมสภาพหรือผลักดันให้เซลล์แต่ละเซลล์เข้าใกล้ขีดจำกัดแรงดันไฟฟ้าและอุณหภูมิมากขึ้น
กระบวนการชาร์จอัจฉริยะควรปฏิบัติตามลำดับดังนี้:
การระบุแบตเตอรี่ → การตรวจสอบสถานะ → การตรวจสอบความปลอดภัย → การเลือกกลยุทธ์การชาร์จ → การควบคุมกระแสไฟแบบไดนามิก → การตรวจสอบอย่างต่อเนื่อง → การชาร์จเสร็จสมบูรณ์
ผ่านการสื่อสารแบบ CAN หรือ RS-485 เครื่องชาร์จสามารถรับข้อมูลแรงดันไฟฟ้าของชุดแบตเตอรี่ แรงดันไฟฟ้าของเซลล์ อุณหภูมิ สถานะการชาร์จ และข้อมูลข้อผิดพลาดจาก BMS ได้ จากนั้นกระแสไฟชาร์จจะลดลงหรือหยุดชั่วคราวเมื่อแบตเตอรี่ใกล้ถึงขีดจำกัดด้านอุณหภูมิหรือแรงดันไฟฟ้า
5.1 เหตุใดการชาร์จแบบไร้แท็บจึงไม่ได้หมายความว่าชาร์จเร็วเสมอไป
ความต้านทานภายในที่ต่ำลงสามารถช่วยให้เซลล์แบตเตอรี่รับกระแสไฟฟ้าได้สูงขึ้นโดยมีความร้อนจากการต้านทานน้อยลง อย่างไรก็ตาม นี่ไม่ได้หมายความว่าเซลล์หรือชุดแบตเตอรี่นั้นจะเหมาะสำหรับการชาร์จเร็วโดยอัตโนมัติ ประสิทธิภาพการชาร์จยังขึ้นอยู่กับปัจจัยอื่นๆ ดังนี้:
- เคมีของเซลล์และการออกแบบอิเล็กโทรด
- ข้อจำกัดการเคลือบลิเธียมที่ขั้วบวก
- อุณหภูมิของเซลล์และความสม่ำเสมอของความร้อน
- ความต้านทานการเชื่อมต่อระดับแพ็ค
- ความแม่นยำในการจับคู่และปรับสมดุลเซลล์
- เกณฑ์การป้องกัน BMS
- ตรรกะการสื่อสารและการควบคุมของเครื่องชาร์จ
สำหรับหุ่นยนต์ฮิวมานอยด์ ความเร็วในการชาร์จควรถูกกำหนดโดยกระแส แรงดัน อุณหภูมิ และขีดจำกัดอายุการใช้งานที่ผ่านการตรวจสอบแล้ว มากกว่าที่จะกำหนดโดยอัตราการคายประจุสูงสุดของเซลล์แบตเตอรี่
5.2 จากการชาร์จด้วยตนเองสู่การชาร์จอัตโนมัติ
เมื่อหุ่นยนต์เข้ามามีบทบาทในโรงงาน คลังสินค้า สถานที่ตรวจสอบ และสภาพแวดล้อมการบริการ การชาร์จไฟอัตโนมัติจะกลายเป็นส่วนหนึ่งของระบบปฏิบัติการ แทนที่จะเป็นอุปกรณ์เสริมแยกต่างหาก กระบวนการทำงานที่ครบวงจรอาจประกอบด้วย:
ตรวจจับพลังงานต่ำ → กลับไปยังสถานีชาร์จ → ระบุแบตเตอรี่ → ตรวจสอบความปลอดภัย → การชาร์จแบบควบคุม → ยืนยันการชาร์จเสร็จสมบูรณ์ → กลับสู่การใช้งาน
สิ่งนี้ทำให้การบูรณาการระบบพลังงานมีความสำคัญเป็นพิเศษ แบตเตอรี่หุ่นยนต์แบบกำหนดเองควรพิจารณาทั้งเซลล์ตาราง โครงสร้างของแพ็ค การจัดการความร้อน การสื่อสารกับ BMS อินเทอร์เฟซการชาร์จ และรอบการทำงานไปพร้อมกัน สำหรับผู้ประกอบการขนส่งหุ่นยนต์ เป้าหมายสุดท้ายไม่ใช่เพียงแค่เวลาในการชาร์จที่สั้นที่สุด แต่คือการเพิ่มความพร้อมใช้งานของหุ่นยนต์ด้วยอุณหภูมิที่ควบคุมได้ อายุการใช้งานแบตเตอรี่ที่คาดการณ์ได้ และการแทรกแซงด้วยตนเองที่น้อยลง
ส่วนที่ 6: วิธีการประเมินเซลล์ไร้ตารางสำหรับโครงการหุ่นยนต์
6.1 ทดสอบกระแสไฟฟ้าต่อเนื่อง ไม่ใช่เฉพาะกระแสไฟฟ้าสูงสุด
ค่ากระแสไฟฟ้าที่วัดได้ในช่วงสั้นๆ อาจไม่แสดงถึงการทำงานภายใต้ภาระสูงซ้ำๆ ของหุ่นยนต์ ควรขอข้อมูลกราฟแรงดันไฟฟ้าและอุณหภูมิสำหรับการใช้งานกระแสไฟฟ้าต่อเนื่องในระยะยาวและสำหรับรอบการทำงานแบบพัลส์ซ้ำๆ และควรตรวจสอบสถานะการชาร์จเริ่มต้นและอุณหภูมิแวดล้อมก่อนทำการเปรียบเทียบทุกครั้ง
6.2 เปรียบเทียบความต้านทานและความสม่ำเสมอภายในล็อตเดียวกัน
ค่าเฉลี่ยความต้านทานไม่เพียงพอ ความแตกต่างระหว่างเซลล์ส่งผลต่อการแบ่งกระแสแบบขนานและการเสื่อมสภาพของชุดแบตเตอรี่ กำหนดขีดจำกัดการตรวจสอบขาเข้าสำหรับความจุ แรงดันไฟฟ้าวงเปิด ความต้านทานกระแสตรง ขนาด น้ำหนัก และการตรวจสอบย้อนกลับ
6.3 การวัดประสิทธิภาพหลังการเสื่อมสภาพตามวัย
แบตเตอรี่ใหม่แม้จะให้พลังงานสูงก็จริง แต่แพลตฟอร์มหุ่นยนต์ต้องการประสิทธิภาพที่คาดการณ์ได้ในระยะยาว ควรประเมินการคงความจุ การเพิ่มขึ้นของความต้านทาน การลดลงของแรงดันไฟฟ้า และการเพิ่มขึ้นของอุณหภูมิหลังจากการใช้งานตามรอบที่กำหนด เกณฑ์การสิ้นสุดอายุการใช้งานควรรวมถึงความสามารถในการจ่ายพลังงานและความจุที่เหลืออยู่ด้วย
6.4 ตรวจสอบประสิทธิภาพการทำงานที่อุณหภูมิต่ำ
หุ่นยนต์ที่เคลื่อนที่ระหว่างสภาพแวดล้อมภายในและภายนอกอาคารอาจเผชิญกับการเปลี่ยนแปลงอุณหภูมิอย่างมาก สภาพอากาศที่เย็นจัดจะเพิ่มความต้านทานของเซลล์และลดพลังงานที่ใช้งานได้ การชาร์จที่อุณหภูมิต่ำกว่าที่กำหนดอาจทำให้เกิดความเสี่ยงต่อการเกิดคราบลิเธียมได้เช่นกัน โซลูชันแบตเตอรี่อุณหภูมิต่ำอาจจำเป็นต้องใช้เครื่องทำความร้อนแบบพกพา หรือระบบล็อคการชาร์จ
6.5 ทบทวนความปลอดภัย การรับรอง และการตรวจสอบย้อนกลับ
ควรประเมินชุดแบตเตอรี่ขั้นสุดท้ายเทียบกับมาตรฐานและข้อกำหนดด้านการขนส่งที่ใช้บังคับกับตลาดและการใช้งานนั้นๆ ข้อพิจารณาที่สำคัญอาจรวมถึง UN 38.3, IEC 62133-2, IEC 62619, ข้อกำหนดด้านความปลอดภัยเชิงฟังก์ชัน, การป้องกันตัวเครื่อง และการควบคุมการเปลี่ยนแปลงที่บันทึกไว้ มาตรฐานที่ใช้บังคับจะขึ้นอยู่กับหุ่นยนต์ขั้นสุดท้าย สถาปัตยกรรมแบตเตอรี่ และตลาดเป้าหมาย
ส่วนที่ 7: การเลือกใช้เซลล์ทรงกระบอก เซลล์แบบถุง และเซลล์แบบปริซึม
| รูปแบบเซลล์ | ความแข็งแกร่งโดยทั่วไป | การพิจารณาทางวิศวกรรม | การประยุกต์ใช้หุ่นยนต์ที่เป็นไปได้ |
|---|---|---|---|
| เซลล์ทรงกระบอก | ห่วงโซ่อุปทานที่ครบวงจร ความสม่ำเสมอทางกลไก การจัดวางบรรจุภัณฑ์แบบกระจาย | ประสิทธิภาพการบรรจุเชิงปริมาตรต่ำและมีการเชื่อมต่อหลายจุด | หุ่นยนต์ฮิวมานอยด์และหุ่นยนต์เคลื่อนที่ที่มีพลวัตสูง |
| เซลล์ถุง | น้ำหนักเบา บาง และมีความยืดหยุ่น | จำเป็นต้องมีการควบคุมแรงกดและการเผื่อระยะสำหรับการบวม | แพลตฟอร์มที่มีพื้นที่จำกัดหรือน้ำหนักเบา |
| เซลล์ปริซึม | การใช้พื้นที่ในระดับบรรจุภัณฑ์สูง และการเชื่อมต่อระหว่างอุปกรณ์น้อยลง | ความแตกต่างของอุณหภูมิและข้อจำกัดทางกลไกจำเป็นต้องได้รับการพิจารณา | หุ่นยนต์เคลื่อนที่ขนาดใหญ่และระบบหุ่นยนต์แบบอยู่กับที่ |
การสร้างแบบไร้โต๊ะเป็นสิ่งที่เห็นได้ชัดเจนที่สุดในการพัฒนาเซลล์ทรงกระบอก แต่การเลือกรูปแบบควรคำนึงถึงขีดจำกัดทางกลของหุ่นยนต์ โปรไฟล์พลังงาน วิธีการระบายความร้อน กลยุทธ์การบำรุงรักษา และปริมาณการผลิตที่คาดหวัง
สรุป
แบตเตอรี่แบบไร้แผ่นรองรับ (Tableless battery cells) นำเสนอแนวทางการออกแบบโครงสร้างที่มีประสิทธิภาพในการแก้ปัญหาด้านพลังงานและความร้อนของหุ่นยนต์ฮิวมานอยด์ โดยการกระจายการเก็บกระแสไฟฟ้าไปทั่วขอบของขั้วไฟฟ้า ทำให้สามารถลดความต้านทาน จำกัดความร้อนเฉพาะจุด และปรับปรุงการตอบสนองต่อกระแสไฟฟ้าสูงได้ ข้อดีของแบตเตอรี่แบบนี้จะเห็นได้ชัดที่สุดในแอปพลิเคชันที่มีการรับน้ำหนักแบบไดนามิกซ้ำๆ และข้อจำกัดด้านความร้อนที่เข้มงวด
ไม่ใช่ว่าทุกกรณีจะเป็นวิธีแก้ปัญหาที่ใช้ได้กับทุกสถานการณ์ ความสม่ำเสมอในการผลิต การเสื่อมสภาพของเซลล์ การเชื่อมต่อระหว่างชุดแบตเตอรี่ ตรรกะของระบบจัดการแบตเตอรี่ (BMS) การระบายความร้อน และกลยุทธ์การชาร์จ ล้วนเป็นปัจจัยที่กำหนดว่าข้อดีในระดับเซลล์จะส่งผลให้ประสิทธิภาพของหุ่นยนต์เชื่อถือได้หรือไม่ กระบวนการพัฒนาที่ถูกต้องเริ่มต้นด้วยรอบการทำงานของหุ่นยนต์และตรวจสอบระบบพลังงานทั้งหมดภายใต้สภาวะที่สมจริง
หากต้องการความช่วยเหลือเกี่ยวกับแรงดันไฟฟ้า ความจุ กระแสไฟปล่อย การสื่อสาร การจัดการความร้อน และการรวมเข้ากับตัวเครื่อง โปรดปรึกษาความต้องการของคุณกับเรา Large Power ผ่านของเรา การให้คำปรึกษาเกี่ยวกับแบตเตอรี่แบบกำหนดเอง.
คำถามที่พบบ่อย
เซลล์แบตเตอรี่แท็บเล็ตคืออะไร?
เซลล์แบบแท็บใช้การเชื่อมต่อรวบรวมกระแสไฟฟ้าแบบกระจายตามขอบอิเล็กโทรดส่วนใหญ่ แทนที่จะพึ่งพาแท็บแบบเดิมเพียงหนึ่งหรือหลายแท็บ เส้นทางกระแสไฟฟ้าที่สั้นกว่าและกว้างกว่าสามารถลดความต้านทานและปรับปรุงการกระจายความร้อนได้
เหตุใดเซลล์ตารางจึงเหมาะสมสำหรับหุ่นยนต์ฮิวมานอยด์?
หุ่นยนต์ฮิวมานอยด์สร้างภาระกระแสไฟฟ้าสูงซ้ำๆ ในระหว่างการเคลื่อนไหวแบบไดนามิก ความต้านทานที่ต่ำลงและการรวบรวมกระแสไฟฟ้าที่สม่ำเสมอยิ่งขึ้นสามารถลดแรงดันตกและการเกิดความร้อนเฉพาะจุด ซึ่งช่วยให้การจ่ายพลังงานมีเสถียรภาพมากขึ้น
แท็บเล็ตรองรับการชาร์จเร็วหรือไม่?
ไม่ใช่โดยอัตโนมัติ ความสามารถในการชาร์จเร็วขึ้นอยู่กับองค์ประกอบทางเคมี การออกแบบอิเล็กโทรด พฤติกรรมของขั้วบวก อุณหภูมิ ระดับประจุ ข้อจำกัดของระบบจัดการแบตเตอรี่ (BMS) และการควบคุมเครื่องชาร์จ อัตราการคายประจุสูงไม่ควรถูกนำมาใช้เป็นหลักฐานยืนยันว่าอัตราการชาร์จจะสูงเช่นกัน
ตารางและเซลล์แบบเต็มแท็บเหมือนกันหรือไม่?
โดยทั่วไปแล้ว คำเหล่านี้มักใช้เรียกโครงสร้างการรวบรวมกระแสไฟฟ้าแบบกระจายที่เกี่ยวข้องกันอย่างใกล้ชิด คำว่า “ไม่มีแผ่น” (Tabless) เป็นคำที่ใช้กันทั่วไปในตลาด ในขณะที่ “แผ่นเต็ม” (full-tab), “แผ่นต่อเนื่อง” (continuous-tab) และ “แผ่นซ้อนกัน” (shingled-tab) อาจอธิบายถึงการใช้งานเฉพาะด้าน วิศวกรควรตรวจสอบข้อมูลการก่อสร้างและการทดสอบจริงจากผู้ผลิต
ผู้ผลิตหุ่นยนต์ควรทดสอบอะไรบ้างก่อนที่จะเลือกใช้เซลล์โต๊ะ?
ทดสอบกระแสพัลส์ต่อเนื่องและซ้ำๆ แรงดันตก การเพิ่มขึ้นของอุณหภูมิ การกระจายความต้านทาน พฤติกรรมที่อุณหภูมิต่ำ ประสิทธิภาพการเสื่อมสภาพ ความสม่ำเสมอของเซลล์ และการสูญเสียการเชื่อมต่อระดับแพ็ค การตรวจสอบความถูกต้องควรจำลองวงจรการทำงานจริงของหุ่นยนต์


