

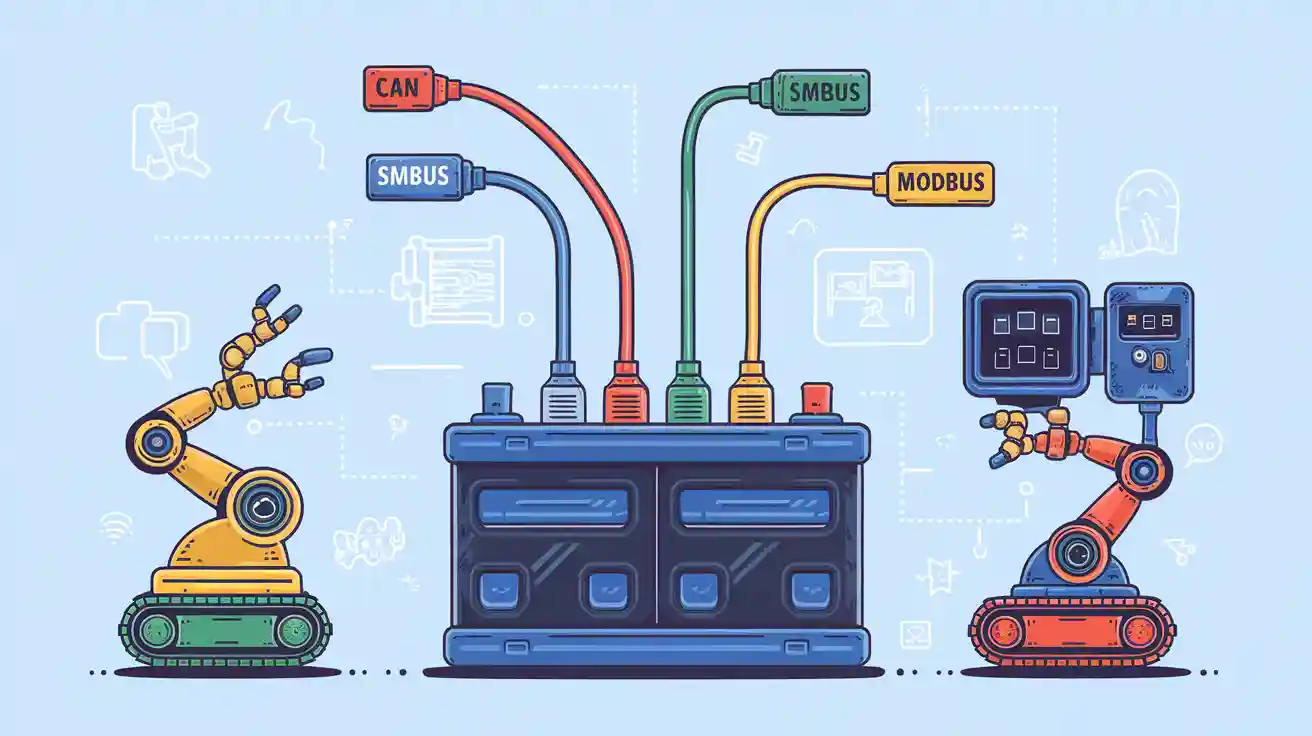
您需要可靠的电池通信协议来确保您的 机器人锂电池组 提供安全、高效的电力。CAN 凭借其强大的通信接口、实时诊断以及与 先进的电池管理系统 (BMS). 强大的通信支持电池健康监测、电池监控,并解决机器人电池管理中的挑战。
特性 | 描述 |
|---|---|
充电状态(SOC) | 跟踪电池电量水平,实现准确的电池监控。 |
健康状况(SOH) | 报告电池状况,支持电池健康监测和故障检测。 |
热管理 | 控制电池温度以确保安全运行。 |
电池平衡 | 保持电池平衡以延长电池寿命。 |
通讯协议 | CAN 等标准协议优化了数据流和实时控制。 |
实时诊断 | 实现快速故障检测,这对机器人技术至关重要。 |
控制算法 | 即时调整电池运行,提高可靠性。 |
希望通过清晰的比较来帮助您为您的应用程序选择正确的通信接口。
关键精华
选择 CAN 实现机器人技术的高速、可靠通信。它支持实时诊断,并能高效连接多个设备。
对于需要简单集成的紧凑型系统,可以考虑使用 SMBus。它提供独特的寻址方式,是便携式设备的理想选择。
使用 Modbus 可以与工业系统广泛兼容。它易于集成,但数据传输速率可能较慢。
第 1 部分:电池需求
1.1 机器人通信
您需要依靠精确的数据交换来确保机器人安全高效地运行。电池通信协议构成了这一过程的支柱,它将 电池管理系统(BMS) 配备传感器、执行器和控制单元。这些协议可确保您的机器人接收有关电池状态的准确信息,从而实现实时决策和故障检测。
提示:选择正确的通信协议可以提高可靠性并减少机器人应用的停机时间。
以下是机器人系统中电池通信协议最常见的要求:
需求 | 描述 |
|---|---|
数据格式化 | 将数据组织成数据包或帧,以供设备解释。 |
解决 | 指定如何寻址设备以减少网络流量。 |
传动方式 | 选项包括单工、半双工和全双工通信。 |
错误检测和纠正 | 用于检测和纠正传输故障的工具。 |
顺序控制 | 控制数据包传输和重组的顺序。 |
流量控制 | 管理数据流以防止因快速发送器压倒接收器而造成丢失。 |
承认 | 接收者确认数据成功接收的机制。 |
有效的通信协议可实现所有组件之间的无缝交互。您必须选择符合系统可靠性和效率需求的协议。
1.2 电池管理系统的作用
电池管理系统是机器人电源的中央智能系统。BMS 监控电池健康状况,控制充电和放电,并平衡电池以延长电池寿命。先进的 BMS 平台采用强大的通信协议,提供实时诊断和控制。
您将受益于支持以下功能的 BMS:
准确的充电状态和健康状态报告
确保安全运行的热管理
电池平衡以防止性能下降
快速故障检测和响应
集成良好的电池管理系统可确保您的机器人在严苛环境下安全运行。为了获得最佳性能,您应该优先选择支持可靠通信协议的 BMS 平台。
第 2 部分:CAN 协议
2.1特点
CAN 协议为您提供了一种可靠的方式,将电池管理系统与其他机器人组件连接起来。您将受益于其高可靠性、高弹性和强大的抗噪能力。CAN 支持多主设备设置,因此多个设备可以共享同一网络。数据吞吐量高达 1 Mbps,适用于大多数机器人应用。
特性 | 描述 |
|---|---|
高可靠性 | CAN 可抵抗电噪声,保证电池数据的安全。 |
多主站支持 | 多个设备可以发送和接收电池信息。 |
实时数据 | CAN 可即时传输电池健康状况、电压、温度和充电状态。 |
错误检测 | 内置机制保护电池数据的完整性。 |
网络规模 | CAN最多支持30个节点,适合大多数机器人电池系统。 |
注意:CAN 要求网络两端都有终端器,这会增加设置的复杂性。
2.2优势
选择 CAN 作为电池通信协议,您将获得以下好处:
通信效率:CAN 简化了布线并允许设备在单个网络上共享电池数据。
安全:您可以监控和控制关键电池属性,从而降低机器人操作的风险。
系统可靠性:CAN 可提高峰值效率并增强安全功能,这对机器人技术至关重要。
如果传输出现问题,CAN 还能自动纠错或发出通知。您可以放心,电池数据始终准确安全。
2.3限制
虽然 CAN 具有许多优点,但您也应该考虑它的缺点:
局限性 | 描述 |
|---|---|
复杂 | 您必须在两端安装终端器,这使得网络设置更加困难。 |
网络规模 | CAN 最多仅支持 30 个节点,这可能会限制更大的电池管理系统。 |
如果您的机器人系统需要扩展到 30 个电池节点以上,您可能需要探索其他通信协议。
第 3 部分:SMBus 协议
3.1特点
在便携式和嵌入式系统中,您经常会遇到 SMBus 协议。该协议使用双线接口,可轻松将您的电池管理系统连接到其他设备。总线上的每个设备都接收一个唯一的 7 位地址,这有助于防止通信错误。SMBus 支持多种数据传输功能,例如快速命令和块读/写,从而可以灵活地控制电池参数。
特性 | 描述 |
|---|---|
双线通信 | SMBDAT 和 SMBCLK 线路处理双向数据和时钟信号。 |
唯一寻址 | 设备使用 7 位地址并支持地址解析协议 (ARP)。 |
数据传输功能 | 快速命令、读/写字节和块读/写可实现多功能电池数据交换。 |
数据包错误检查 | 数据包错误校验 (PEC) 确保可靠的电池通信。 |
电源选项 | 设备可以按照 SMBus 电气规格从总线或外部电源获取电源。 |
智能电池系统的使用 | 常用于便携式设备,以实现高效的电池管理和通信。 |
3.2的优势
在机器人技术中使用 SMBus 进行电池通信,您将获得诸多优势。该协议提供电池和主机系统之间的标准化通信,从而简化了 BMS 设计。您可以传输关键信息,包括电池容量、热管理和电源管理数据。主从结构允许您的主机控制器管理访问和数据传输,从而提高系统可靠性。
提示:SMBus 支持电池容量计量和热管理,这对于机器人中强大的 bms 设计至关重要。
标准化通信简化了 BMS 设计。
主从结构让您可以控制电池数据流。
数据包错误检查提高了嘈杂环境中的可靠性。
3.3弱点
在选择 SMBus 作为电池管理系统 (BMS) 设计之前,您应该考虑其局限性。与 CAN 相比,该协议的运行速度较低,这可能会限制高性能机器人的实时电池监控。SMBus 在单条总线上支持的设备较少,限制了大型电池组的可扩展性。该协议还缺乏 CAN 中常见的高级错误处理功能,这可能会影响故障检测。
弱点 | 描述 |
|---|---|
较低的速度 | SMBus传输电池数据比CAN慢,影响实时响应。 |
扩展性有限 | 每个总线支持的设备较少,限制了大型电池组的集成。 |
基本错误处理 | 不如 CAN 稳健,可能会影响电池故障检测。 |
第 4 部分:Modbus 协议
4.1特点
您可以使用 Modbus 作为串行通信协议,将电池管理系统与机器人技术中的其他设备连接起来。Modbus 采用主从结构,主设备向一个或多个从设备发送命令。您可以选择 RTU(二进制格式)和 ASCII(人机可读格式)作为协议格式。每个设备都会收到一个地址用于通信识别。Modbus 以数据包的形式发送数据,数据包包含报头、功能码和用于错误校验的 CRC 校验码。该协议支持在同一条数据线上连接多个设备,从而帮助您构建多设备结构。
特性 | 描述 |
|---|---|
通信协议 | Modbus 是一种用于设备之间数据传输的串行协议。 |
主从结构 | 主设备向从设备发送命令。 |
协议格式 | 提供 RTU(二进制)和 ASCII(人类可读)格式。 |
数据包结构 | 数据包包括标头、功能代码和用于错误检查的 CRC。 |
功能代码 | 操作的特定代码,例如数据读取请求的代码 03。 |
解决 | 每个设备都有一个唯一的通信地址。 |
多设备支持 | 支持同一条数据线上的多个设备。 |
错误管理 | CRC机制确保数据的准确性。 |
4.2的好处
使用 Modbus 进行机器人电池通信可带来诸多优势。Modbus TCP 协议允许您将电池管理系统与各种设备和平台集成。该协议具有强大的互操作性,可与各种工业自动化设备兼容。您可以使用以太网、Wi-Fi 或光纤等标准接口进行连接,从而提高灵活性。
企业优势 | 描述 |
|---|---|
易于整合 | Modbus TCP 可以直接与不同的设备和系统集成。 |
互操作性 | 兼容多种工业自动化平台,增强灵活性。 |
与标准的兼容性 | 支持以太网、Wi-Fi 和光纤连接,实现稳健的通信。 |
提示:Modbus 非常适合工业机器人中的电池监控,您需要与现有自动化系统进行可靠的集成。
4.3缺点
在为您的电池管理系统选择 Modbus 之前,您应该考虑几个缺点:
数据传输速度有限,这可能会影响实时电池监控。
配置可能很复杂,特别是在大型网络中。
该协议易受电噪声的影响,从而可能干扰通信。
对于非常大的电池组来说,可扩展性是有限的。
主从拓扑结构可能并不适合所有机器人应用。
顺序轮询每个从属设备会引入延迟。
Modbus 缺乏内置消息优先级,这对于快速故障报告至关重要。
第五部分:电池通信协议比较
电池通信协议在机器人锂电池组的管理、监控和控制中起着至关重要的作用。选择合适的协议会影响系统的速度、可靠性、可扩展性和集成的便捷性。本文将对 CAN、SMBus 和 Modbus 进行清晰的并排比较,帮助您选择最适合您的协议。 电池管理系统.
5.1 速度和数据
速度决定了电池管理系统与其他设备交换信息的速度。快速的数据传输对于实时监控至关重要,尤其是在机器人领域,快速响应可以避免故障和停机。
协议 | 最大数据速率 | 数据处理 | 实时适用性 |
|---|---|---|---|
CAN | 截至1 Mbps的 | 支持频繁、优先的消息 | 非常适合实时控制 |
SMBus | 高达100 kbps | 处理小型、周期性的数据包 | 足以进行基本监控 |
的Modbus | 高达 115.2 kbps (RTU) / 10 Mbps (TCP/IP) | 传输更大的数据块,但延迟更高 | 中等,取决于实施情况 |
您会注意到,CAN 提供最高的速度和最佳的实时性能。SMBus 非常适合简单的电池监控任务,但其较低的速度可能会限制高级机器人应用。Modbus 可以通过 TCP/IP 达到更高的速度,但其串行版本落后于 CAN。
提示:对于需要即时反馈和控制的机器人应用,CAN 在电池通信协议中脱颖而出。
5.2 可靠性
可靠性确保您的电池管理系统即使在恶劣环境下也能安全运行。强大的错误检测和容错功能对于防止数据丢失或系统故障至关重要。
CAN:您将受益于内置的错误检测、自动重传和消息优先级排序功能。CAN 网络能够抵抗电气噪声,是机器人技术的理想选择。
SMBus:数据包错误校验 (PEC) 有助于检测传输错误,但该协议缺乏高级错误恢复功能。它在低噪声环境中效果最佳。
的Modbus:该协议使用 CRC 进行错误校验,但 Modbus-RTU 不包含内置的数据完整性机制。研究人员提出 添加前向纠错码 以提高电池管理系统的容错能力和错误恢复能力。该方法在空闲期间添加奇偶校验信息,从而恢复损坏的帧并提高可靠性。
协议 | 错误检测 | 容错 | 适用于机器人技术 |
|---|---|---|---|
CAN | 强(内置) | 高(自动重发、抗噪) | (卓越)等级 |
SMBus | 中等(PEC) | 基本(有限恢复) | 适用于简单系统 |
的Modbus | 基本(CRC) | 可以通过额外的编码进行改进 | 足够增强 |
注意:如果您的机器人应用需要电池通信协议的最高可靠性,则应该选择 CAN。
5.3可扩展性
可扩展性衡量的是您的电池管理系统在机器人项目扩展时能够如何灵活地扩展。您需要一个能够支持更多设备和复杂网络拓扑的协议。
协议 | 可扩展性选项 | 特征: |
|---|---|---|
CAN | 支持复杂的网络拓扑,实现分布式控制和数据共享 | 高实时性,多主控,适合大规模应用 |
SMBus | 每条总线限制少量设备 | 结构简单,最适合紧凑系统 |
的Modbus | 由于主从结构,可扩展性有限,更适合较小的系统 | 结构较简单,实时性较低,适合基本的数据采集任务 |
CAN 允许您连接多个设备并支持分布式控制,使其成为大型机器人项目的首选。SMBus 和 Modbus 最适合小型、不太复杂的系统。
如果您计划扩展您的机器人平台,请在电池通信协议中优先考虑 CAN。
5.4 整合
集成度决定了电池管理系统与其他设备和平台的连接难易程度。您需要一个适合您硬件和软件环境的协议。
CAN:您会发现 CAN 在工业和汽车机器人领域得到广泛支持。它能够与先进的电池管理系统无缝集成,并支持多供应商互操作性。
SMBus:该协议专为低速通信而设计,常用于便携式设备和智能电池系统。SMBus 采用双线接口,易于在紧凑型设计中实现。PMBus 是 SMBus 的扩展,为电源管理设备添加了更多功能,包括双向通信和特定的电源控制命令。
的Modbus:Modbus 与工业自动化设备具有强大的互操作性。您可以使用 Modbus TCP 进行基于以太网的集成,从而提高灵活性。然而,在大型网络中,配置可能会变得复杂。
协议 | 集成方便 | 典型用例 | 硬件要求 |
|---|---|---|---|
CAN | 高(行业标准、多供应商) | 机器人、汽车、工业 | 需要 CAN 收发器、终端 |
SMBus | 简单(接线简单、设备便携) | 智能电池系统、消费电子产品 | 双线接口 |
的Modbus | 中等(工业自动化) | 串行或以太网接口 |
对于大多数机器人应用,CAN 在电池通信协议中提供了集成度、速度和可靠性的最佳平衡。
第六部分:选择电池管理系统协议
6.1应用场景
在为您的机器人选择电池通信协议之前,您必须考虑机器人的类型和操作环境 电池管理系统每个应用场景对能量密度、安全性、热管理和集成都有独特的要求。
您应该分析机器人的运行环境。例如,移动仓库机器人需要频繁启动和停止,并且负载会发生变化。自主巡检机器人会持续以低功率运行,偶尔会突然高功率运行。绘制功耗曲线(包括占空比和峰均比)有助于您确定电池尺寸并选择合适的协议。
设计 BMS 时,必须解决以下核心功能:
功能 | 描述 |
|---|---|
电池监控 | 确保所有电池的电压分布均匀,防止过早退化。 |
热管理 | 监测温度并触发冷却或负载调整。 |
安全保护 | 防止过度充电、过度放电、短路和其他故障。 |
数据分析 | 跟踪使用模式、预测维护并优化电池寿命。 |
外场通讯 | 提供与机器人控制器和基于云的监控的集成。 |
你还应该考虑电池的化学性质。常见的选择包括 锂离子, LiFePO4, 锂聚合物, 固态电池、NMC、LCO、LMO和LTO。每种化学成分提供不同的平台电压、能量密度和循环寿命。
材质 | 平台电压 | 能量密度 (Wh/kg) | 循环寿命(循环) |
|---|---|---|---|
LiFePO4 | 3.2V | 90-160 | 2000+ |
NMC | 3.7V | 150-220 | 1000-2000 |
LCO | 3.7V | 150-200 | 500-1000 |
LMO | 3.7V | 100-150 | 700-1500 |
LTO | 2.4V | 70-110 | 7000+ |
提示:将电池化学成分与机器人的工作周期和环境相匹配,以获得最佳性能。
6.2 集成技巧
您必须将所选协议与电池管理系统集成,以实现高可靠性、互操作性、安全性、可扩展性和实时性能。
企业优势 | 描述 |
|---|---|
高可靠性 | 您可以通过错误检测和纠正功能确保数据完整性。 |
互操作性 | 通过支持多种协议,您可以实现与各种控制系统的无缝集成。 |
安保防护 | 您可以使用加密和访问控制来保护关键数据免受未经授权的访问和网络威胁。 |
可扩展性 | 您可以方便地与云平台集成,以实现远程监控和 OTA 固件升级。 |
实时性能 | 您支持快速、一致的通信,这对于电动汽车等动态系统至关重要。 |
您应该遵循以下集成提示:
使用屏蔽电缆和适当的 CAN 网络端接来减少电气噪声。
为 SMBus 和 Modbus 网络上的每个设备分配唯一的地址以防止冲突。
实施数据包错误检查和 CRC,以实现稳健的数据传输。
对敏感应用程序启用加密和访问控制,特别是在安全和医疗场景中。
设计您的 BMS 以支持固件升级和远程诊断,以实现未来的可扩展性。
在真实条件下测试您的系统以验证通信可靠性。
通过遵循协议集成的最佳实践,您可以提高系统性能和安全性。
6.3未来趋势
您将看到机器人电池管理系统的快速发展。新兴趋势包括:
电池管理系统中无线通信协议的集成。
实时监控功能可增强电池性能。
开发用于优化电池健康和性能的先进算法。
无线协议将为您带来诸多益处,降低布线复杂性并支持远程诊断。实时监控功能让您能够即时检测故障,延长电池寿命。先进的算法可帮助您预测维护需求并优化充电周期。
您应该随时了解电池通信协议的新技术和标准。采用创新解决方案将有助于您的机器人平台面向未来,并最大限度地提高电池性能。
您可以看到机器人锂电池组 CAN、SMBus 和 Modbus 之间的明显差异。CAN 提供高速、可靠和实时控制。SMBus 适用于紧凑型低功耗系统。Modbus 提供广泛的兼容性。
特性 | CAN总线 | 的Modbus |
|---|---|---|
拓扑 | 多主控 | 主从 |
速度 | 截至1 Mbps的 | 高达115.2 kbps |
可靠性 | 高 | 中 |
Cost | 更高 | 降低 |
在选择协议之前,您应该评估以下因素:
传输速率和实时性需求
系统复杂度
可靠性和抗噪性
能量消耗
Cost
安保防护
CAN 凭借其强大的性能,仍然是大多数机器人电池管理系统的最佳选择。如需更深入的技术见解,请探索 BMS 通信协议相关资源。 请求定制电池咨询 寻求专家指导。
常见问题解答
最适合机器人应用的电池化学成分是什么?
材质 | 平台电压 | 能量密度 (Wh/kg) | 循环寿命(循环) |
|---|---|---|---|
LiFePO4 | 3.2V | 90-160 | 2000+ |
NMC | 3.7V | 150-220 | 1000-2000 |
LCO | 3.7V | 150-200 | 500-1000 |
LMO | 3.7V | 100-150 | 700-1500 |
LTO | 2.4V | 70-110 | 7000+ |
你应该选择 NMC HPMC胶囊 机器人. 它具有高循环寿命和稳定的平台电压。
电池通信协议如何影响 BMS 可靠性?
可靠的电池通信协议(如 CAN)可提高 BMS 故障检测和实时控制。您可以减少停机时间并提高机器人的安全性, 医生和 产业 系统。
在哪里可以获得用于机器人或工业用途的定制电池解决方案?
您还可以 请求定制电池解决方案 Large Power。他们的专家设计电池用于 安全性, 基础设施, 消费类电子产品和 固态电池 领域广泛应用,提供了卓越的解决方案。


