

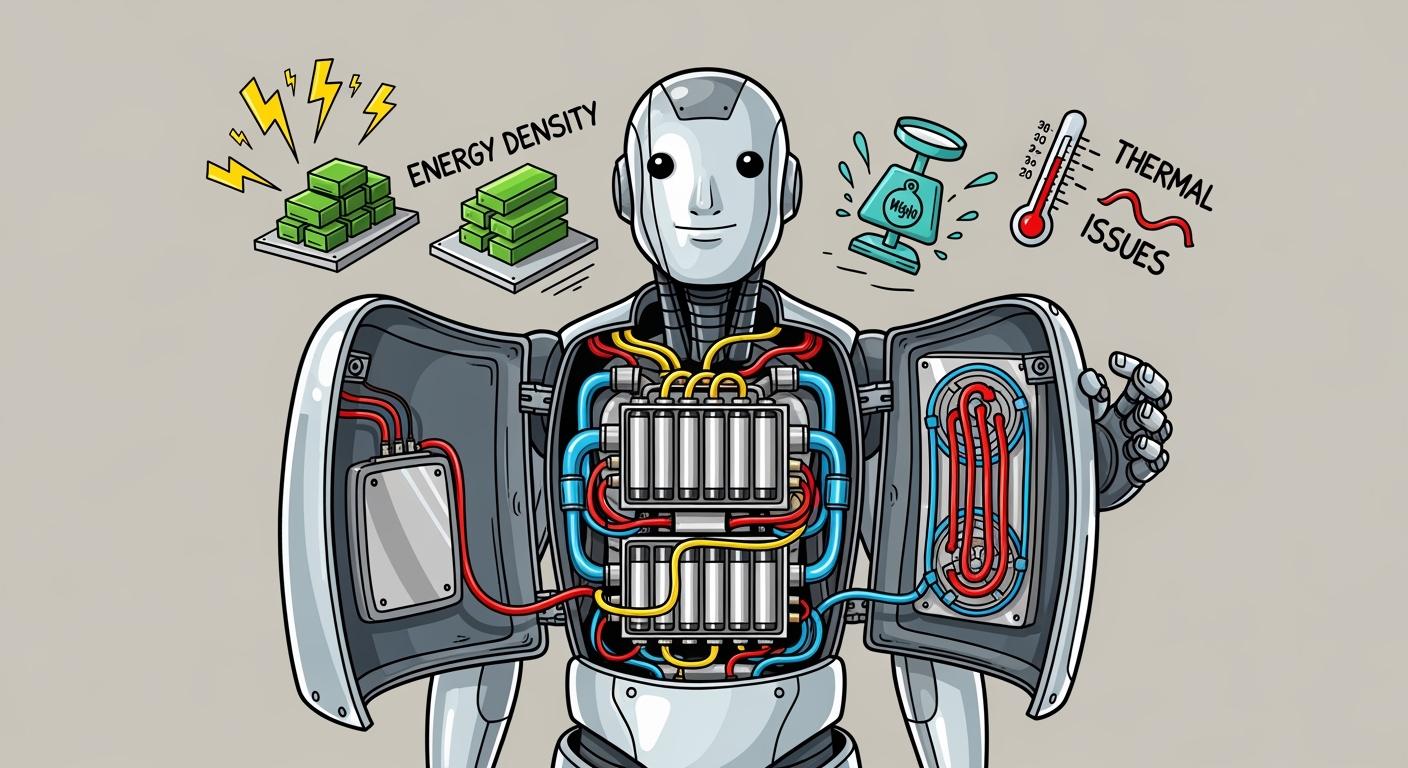
在构建电池时,您会面临重大的电池设计挑战。 类人机器人能量密度限制会降低机器人的运行时间和性能。重量会增加复杂性并限制移动性。热限制会带来安全隐患,尤其是在使用锂离子电池组时。严格的质量、体积和形状要求意味着您必须在电池寿命、充电间隔和定制设计之间取得平衡。下表展示了这些挑战如何影响您的工程决策:
挑战 | 描述 |
|---|---|
能量密度 | 能量密度有限会导致运行时间短,从而影响性能。 |
重量 | 高性能要求增加重量,使设计更加复杂。 |
热约束 | 极端条件下的安全隐患以及电池设计导致的热失控风险。 |
关键精华
能量密度限制会影响人形机器人的运行时间。大多数锂电池只能提供2-4小时的使用时间,导致停机。
电池组的重量和形状至关重要。较重的电池会限制机器人的活动范围,并且需要定制设计才能安装在有限的空间内。
热管理对安全至关重要。高温会损坏组件并导致电池起火,因此有效的冷却系统必不可少。
先进的电池管理系统(BMS)有助于监测电池健康状况。它们可以防止过热,并确保在严苛环境下安全运行。
能量收集和定制电池设计等创新策略可以提高机器人性能并延长运行时间。
第一部分:人形机器人电池设计面临的挑战
人形机器人面临诸多电池设计挑战,这些挑战会影响其性能、可靠性和安全性。在为这些机器人设计锂电池组时,必须考虑能量密度、重量、形状和热限制。这些因素决定了机器人的运行时间、承载能力以及在严苛环境下的安全运行能力。
1.1 能量密度极限
你会发现,能量密度是当前电池技术的主要限制因素。单位体积或重量的电池所储存的能量直接影响机器人充电前的工作时长。目前大多数锂电池组只能提供 2-4 小时的续航时间,这会导致频繁的停机,并降低工业、医疗和安防应用领域的生产效率。随着机器人承担需要更高功率的复杂任务,这一挑战将变得更加严峻。
近期的技术进步提高了能量密度,但提升幅度仍然有限。例如:
磷酸铁锂 (LFP) 电池的能量密度为 150-200 Wh/L。
高镍三元锂电池的能量密度可达 250-300 Wh/L。
固态电池在能量密度和安全性方面展现出巨大潜力,但目前尚未广泛应用。
注意: 随着机器人变得越来越智能、越来越自主,你需要电池技术方面的突破来满足未来的需求。
下面可以看到常见锂电池化学成分的比较:
化学类型 | 能量密度(瓦时/升) | 安全等级 | 典型应用场景 |
|---|---|---|---|
LFP(磷酸铁锂) | 150-200 | 高 | 工业机器人、基础设施 |
高镍三元锂 | 250-300 | 中 | 医疗机器人、安防、电子产品 |
固态锂 | 300+(潜在) | 非常高 | 先进机器人技术及其未来应用 |
1.2 重量和形状限制
电池的重量和形状给电池设计带来了额外的挑战。电池组必须安装在机器人有限的内部空间内,并且不能增加不必要的重量。如果电池重量增加,就会降低机器人的机动性并缩短其任务持续时间。电池的形状也必须与机器人的结构相匹配,这通常需要定制设计。
在优化运行时间的同时,必须平衡能量密度、安全性和散热。例如,在医疗和安防机器人中,较重的电池会限制机器人的活动范围,并降低其执行精确任务的能力。 定制形状的电池组 有助于最大限度地利用可用空间,但会增加设计和制造过程的复杂性。
为了克服这些限制,工程师们采用了以下几种策略:
电池更换站,用于快速更换耗尽的电池组。
在固定环境中采用有线电源装置来延长正常运行时间。
车队管理,其中多个机器人轮流运行以维持持续运行。
固态锂电池可以通过在更小的体积内提供更高的能量密度和更高的安全性,帮助解决其中一些挑战。
1.3 热管理问题
热管理是电池设计挑战中的关键环节。高性能锂电池组在运行和充电过程中会产生大量热量。如果不能有效控制这些热量,可能会损坏机器人的执行器、处理器,甚至引发电池起火。
下表列出了主要的热风险:
后果 | 描述 |
|---|---|
执行器过热 | 降低扭矩输出和运动精度,可能导致故障。 |
处理器过热降频 | 降低计算性能,影响实时决策。 |
电池性能下降或火灾风险 | 高温会加速老化或引发热失控。 |
材料应力 | 过高的温度会导致轻质结构变形或部件损坏。 |
您必须实施先进的电池管理系统 (BMS) 来监控温度、防止过热并确保安全运行。改进的冷却方案和坚固的电池设计对于延长电池寿命和保障电池安全至关重要,尤其是在严苛环境下运行的工业和医疗机器人中。
第二部分:能量密度和电池寿命
2.1 锂离子技术
大多数人形机器人电池组都采用锂离子技术,因为它在能量密度、安全性和循环寿命之间取得了良好的平衡。富镍正极材料,例如镍锰钴氧化物(NMC),可以进一步提高能量密度,但任何化学体系都有其优缺点。下表比较了常见的锂电池化学体系、能量密度和典型应用场景:
化学类型 | 能量密度 (Wh/kg) | 应用场景 |
|---|---|---|
LCO(钴酸锂) | 150-200 | 消费电子产品、医疗器械 |
NMC(镍锰钴) | 200-260 | 机器人技术、电动汽车、工业机器人 |
LiFePO4(磷酸铁锂) | 90-160 | 基础设施、安全、工业机器人 |
LMO(锰酸锂) | 100-150 | 电动工具、医疗设备、消费电子产品 |
固体状态 | > 300 | 先进机器人技术,未来医疗设备 |
锂金属 | > 350 | 下一代机器人技术、航空航天 |
可以看到,人形机器人使用的锂离子电池的能量密度通常达到 280-300 Wh/kg,而固态电池和锂金属电池则有望达到更高的能量密度。
但是,您会面临以下几个限制:
传统锂离子电池限制机器人的续航时间仅为 1-4 小时。
高移动性任务会更快地消耗电池电量,如果没有额外的充电基础设施,全天候运行是不切实际的。
频繁的热插拔或充电会增加操作复杂性和成本。
2.2 优化储能
您可以通过多种策略优化储能,从而应对电池设计挑战。下表总结了有效的策略:
策略 | 描述 |
|---|---|
能量收集 | 从运动、热量或电磁场中捕获环境能量。 |
高级执行控制 | 调整执行器参数以最大限度地减少能源浪费。 |
电源管理系统 | 动态分配能量并预测电力需求,以减少空闲功耗。 |
节能型执行器 | 采用低能耗执行器。 |
无线电力传输技术 | 无需物理连接即可实现能量传输,从而提高正常运行时间和灵活性。 |
定制形状的电池组有助于最大限度地利用内部空间、增加有效载荷并延长运行时间。这些改进直接提升了作业范围和自主性,这对动态的工业和医疗任务至关重要。
2.3 电池管理系统(BMS)
强大的电池管理系统 (BMS) 对于延长电池寿命和确保安全至关重要。您需要依靠 BMS 来监控电池的充电状态、电压和温度。高级 BMS 功能包括:
实时监测电池电压、温度和电流。
均衡负载以延长电池寿命并防止过充或过放。
集成传感器和开关以防止过热和热扩散。
提供准确的荷电状态估算和电池均衡。
电池管理系统(BMS)技术的最新进展带来了更佳的热管理、更完善的安全协议和更精准的监控。这些特性使您即使在严苛的工业环境中也能高效安全地操作人形机器人。
第三部分:重量、形状和整合
3.1 对出行的影响
您必须考虑电池重量及其分布如何影响机器人的运动和稳定性。如果电池质量分布不均,机器人可能会失去平衡或运动效率低下。分布均匀的电池系统能够模拟人体动力学,有助于保持稳定性,并支持高效的行走或举重。您面临着严格的重量限制——电池组的重量只能占机器人总质量的八分之一左右。这一限制迫使您在能量密度、运行时间和移动性之间进行权衡。将电池重量集中在躯干或四肢会改变重心,从而导致不稳定并增加跌倒的风险。您还需要能够承受机械冲击并包含安全层以防止起火或爆炸的耐撞电池组,尤其是在人形机器人需要在人群附近活动的情况下。
3.2 定制电池组设计
您设计定制形状的锂电池组,以适应独特的内部几何结构。这种方法最大限度地利用了空间,并可将其集成到结构元件中。定制电池组通过支持更长的运行时间和高扭矩运动,提高了有效载荷能力和性能。您必须解决集成方面的挑战,例如确保与医疗、工业和安防机器人兼容。定制电池组需要具备先进的安全功能:
过充保护可防止过热。
热断路器会在温度超过安全限值时断开电源。
主动冷却系统可保持电池的最佳温度。
下表显示了如何 定制电池组 设计影响性能和安全性:
方面 | 对性能和安全性的影响 |
|---|---|
储能优化 | 更长的正常运行时间和更少的充电停机时间。 |
安全特性 | 热断路器和过充保护确保安全性和效率。 |
结构性整合 | 定制形状的背包可以最大限度地利用空间,并提高机器人的灵活性。 |
业绩提升 | 支持在严苛环境下长时间运行和高扭矩运动。 |
3.3 结构适应
您必须对机器人底盘进行改造以适应电池组。结构上的改动包括宽度和纵横比的调整,以便安装不同尺寸的电池。您可以将对称模块沿导轨滑动并锁定到位。每根梁上的远端销钉可沿梁轴线移动,以适应不同尺寸的电池。这些改造支持 X 方向尺寸为 140-450 毫米、Y 方向尺寸为 36-195 毫米的电池,兼容 VDA 355 和 VDA 390 模块。
适应类型 | 描述 |
|---|---|
宽度调整 | 将对称模块沿导轨滑动并锁定到位。 |
宽度调整 | 沿梁轴线移动远端销,以适应不同尺寸的电池。 |
尺寸兼容性 | 支持尺寸为 140-450 毫米(X)和 36-195 毫米(Y)的电池,兼容 VDA 模块。 |
电池技术的进步延长了运行时间并提高了耐用性。增强硬件耐用性可最大限度地减少维护需求,并提高实际应用中的可靠性。您必须通过集成坚固耐用的锂电池组并调整机器人结构以实现最佳性能来应对电池设计挑战。
第四部分:热约束与安全性
4.1 热量的产生
人形机器人电池系统会产生大量热量。主要来源包括:
关节马达在机械摩擦过程中会产生热量,尤其是在高负荷任务中。
计算单元会产生大量热量。高性能CPU在处理复杂算法时,其热设计功耗(TDP)可高达700瓦。
电池组在快速放电和快速充电过程中,由于内部电阻会产生热量。监测这些热量对于维持电池性能至关重要。
过高的温度会加速锂离子电池内部的化学反应,导致电池老化加速、寿命缩短。高温还会增加电池内阻,从而降低电池性能。极高的温度环境甚至会引发热失控,这对医疗、工业和安防环境中的机器人来说是一个严重的安全隐患。
4.2 冷却解决方案
您必须采取有效的冷却方案来控制电池温度。常用方法包括:
被动散热采用导热凝胶和石墨烯垫片。这些材料可以降低电池单元与冷却结构之间的热阻。
液冷微通道采用与电池模块形状相符的超薄冷却板。这种方法能够高效散热,并支持高性能机器人。
相变材料(PCM)在相变过程中会吸收和释放热量。通常将PCM与热管或液体冷却技术结合使用,以增强温度控制。
集成式热管理系统可维持安全的工作温度。这些系统有助于防止过热,并延长电池和机器人的使用寿命。
4.3 安全协议
您依靠完善的安全规程来防止电池起火或热失控。下表总结了关键的安全措施:
安全措施 | 描述 |
|---|---|
电池管理系统(BMS)保护 | 定制 BMS 带有传感器、开关和保险丝,可防止过度充电、过度放电和短路。 |
细胞保护 | 符合安全标准,并具有短路时内部熔断机制。 |
互连保护 | 几何形状设计为可作为短路保护的熔断元件。 |
包装保护 | 防蔓延和火焰熄灭系统可控制热失控事件。 |
通过精心选择和合理布置电池单元,可以有效降低热失控风险。电池管理系统 (BMS) 的监控能够防止可能导致火灾的情况发生。机械隔离可以限制电池单元间传播的风险。集成安全系统对于在医疗、工业和安防领域运行的机器人至关重要。有关权威的安全标准,请参阅…… UL电池安全.
在为人形机器人设计锂电池组时,您会面临诸多复杂挑战。能量密度、重量、形状和热限制都会影响性能和安全性。锂离子技术不断发展。如今,您可以看到来自行业领先企业的多种创新技术,包括高能量密度电池、固态电池、先进的电池管理系统、无线充电和快速充电模块。研究人员也在探索金属空气电池和化学燃料,以突破当前的技术瓶颈。在规划下一个项目时,请考虑这些技术进步和设计选择,以提高机器人的可靠性和效率。
常见问题解答
典型运行时间是多少? 类人机器人 使用锂电池组?
人形机器人的锂电池组通常可提供 2-4 小时的运行时间。高机动性任务或重载荷会缩短运行时间。工业和医疗机器人通常需要更换电池或配备充电站才能持续使用。
锂电池化学成分在机器人应用中的比较情况如何?
化学类型 | 能量密度 (Wh/kg) | 安全等级 | 应用场景 |
|---|---|---|---|
LFP(磷酸铁锂) | 90-160 | 高 | 工业、基础设施、安全 |
NMC(镍锰钴) | 200-260 | 中 | 机器人、医疗、电子 |
固体状态 | > 300 | 非常高 | 先进机器人、医疗 |
为什么热管理对锂电池组至关重要?
必须控制温度以防止电池起火并延长电池寿命。高温会加速电池老化,并可能导致热失控。有效的冷却和监控系统可确保机器人在工业、医疗和安防环境中的安全运行。
电池管理系统(BMS)扮演什么角色?
电池管理系统 (BMS) 用于监控电压、温度和充电情况。BMS 可平衡电芯、防止过充并防止短路。该系统确保机器人在严苛环境下安全可靠地运行。


