

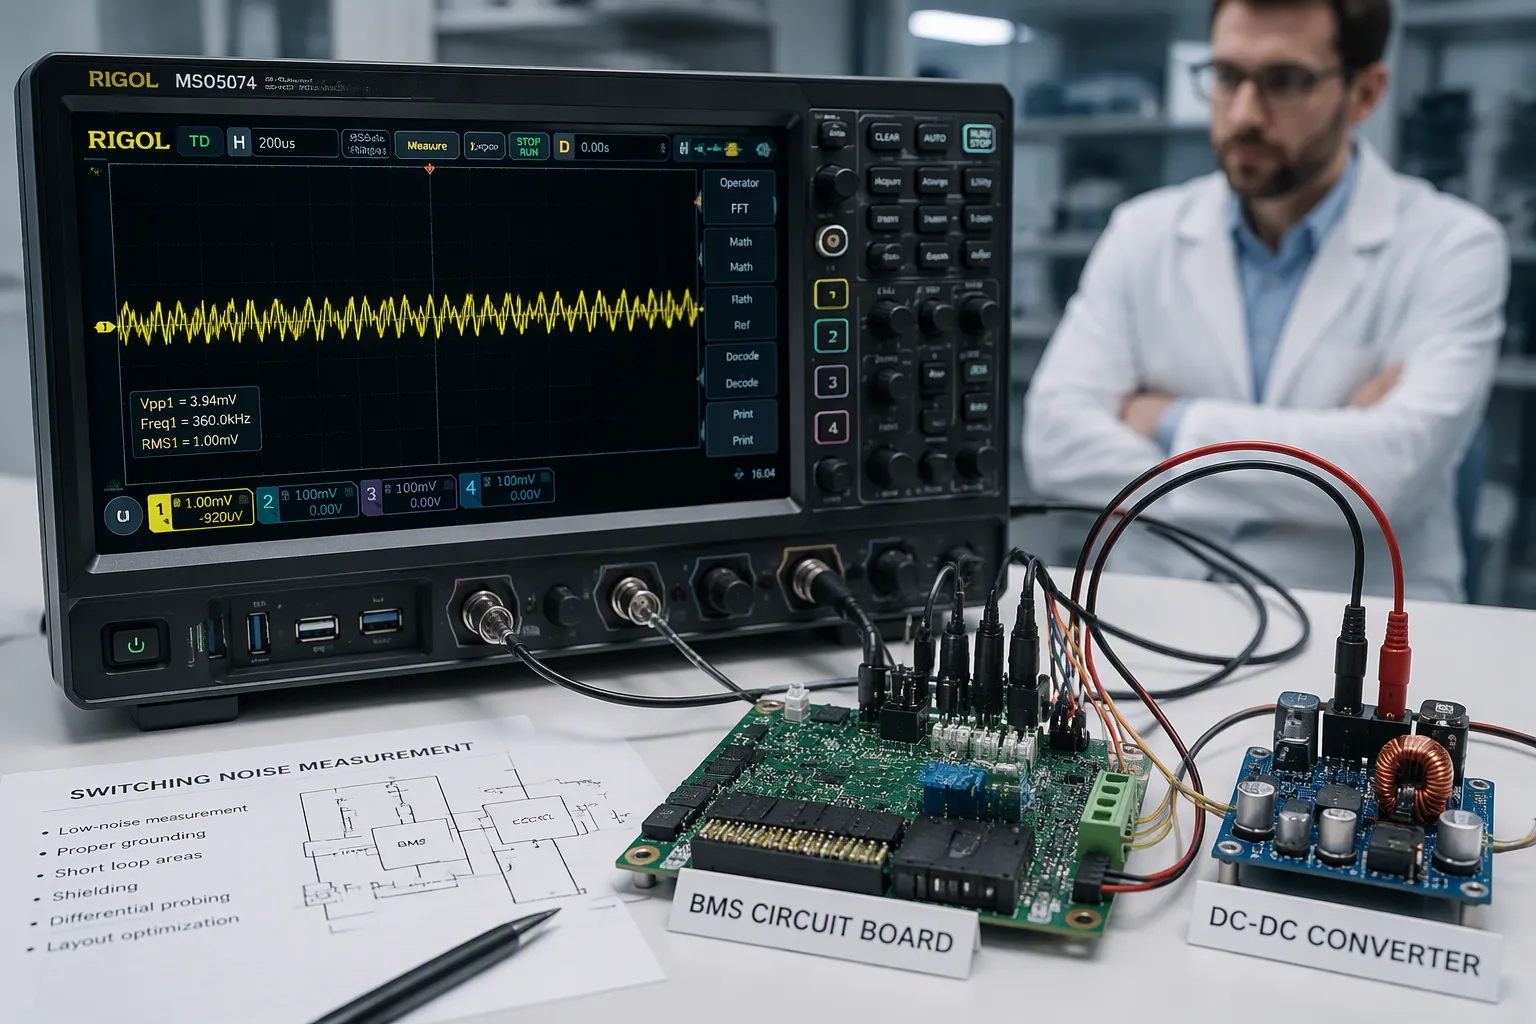
La alimentación por batería no está exenta de ruido automáticamente. Un instrumento de precisión puede contener una fuente de alimentación silenciosa, pero aun así experimentar interferencias provenientes de su circuito de protección, indicador de carga, comunicaciones y convertidores CC-CC. Los fabricantes de equipos originales (OEM) deben definir los requisitos de medición a nivel del instrumento antes de seleccionar la electrónica de la batería.
Parte 1: Definir el problema de medición
1.1 Especifique la señal afectada
Registre el ancho de banda del sensor, el rango de medición, la resolución y el error aceptable. Distinga la ondulación de la fuente de alimentación de los errores observados en la etapa de entrada analógica o en el resultado digital final. No existe un límite de ruido de batería universal que sea adecuado para todos los instrumentos de laboratorio.
1.2 Identificar los modos de funcionamiento
Incluya los ciclos de inactividad, adquisición, comunicaciones, carga, arranque y apagado. Una actualización del indicador de combustible, una ráfaga de radio o un ciclo de calefacción pueden ser relevantes solo durante un intervalo de medición sensible. Registre tanto la temporización como la amplitud.
Parte 2: Fuentes de ruido de traza y rutas de acoplamiento
2.1 Separar el comportamiento de la celda de la electrónica
Las variaciones de voltaje dependientes de la carga, la resistencia de contacto y la impedancia de la batería pueden modular el suministro. Los convertidores conmutados y los circuitos digitales añaden otras perturbaciones. Los eventos de protección del BMS generan transiciones más grandes que deben analizarse por separado del ruido de pequeña señal.
2.2 Revisar la ruta de retorno completa
Inspeccione la impedancia común en las conexiones a tierra, los retornos de alimentación, los blindajes y las referencias de comunicación. Las rutas de alta corriente que comparten impedancia con referencias sensibles pueden generar errores de medición incluso cuando la tensión de la celda es estable. La comunicación diferencial no elimina todos los problemas de referencia y acoplamiento.
Parte 3: Diseñar juntos el paquete y el anfitrión
3.1 Selección de componentes electrónicos de coordenadas
Especifique lo requerido Funciones de BMS y PCM, programación de comunicaciones y modos de funcionamiento. No retire la protección necesaria únicamente para mejorar la medición del ruido. Siempre que sea posible, compare los componentes electrónicos candidatos utilizando el mismo host y perfil de carga.
3.2 Evaluar el filtrado y la conversión
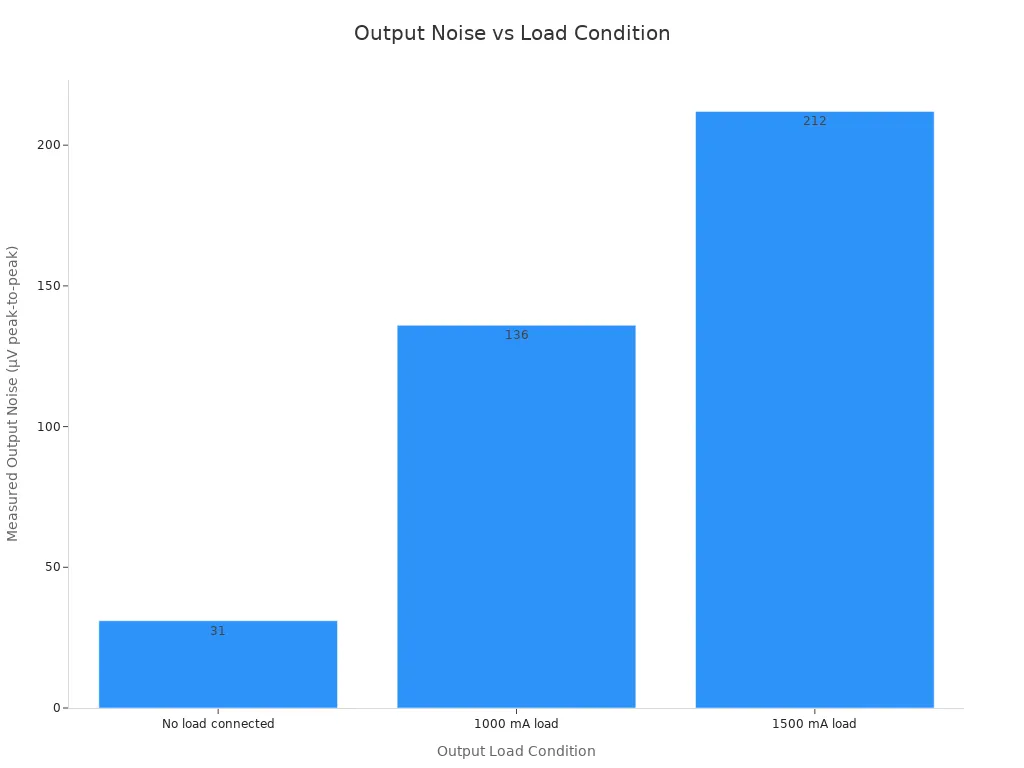
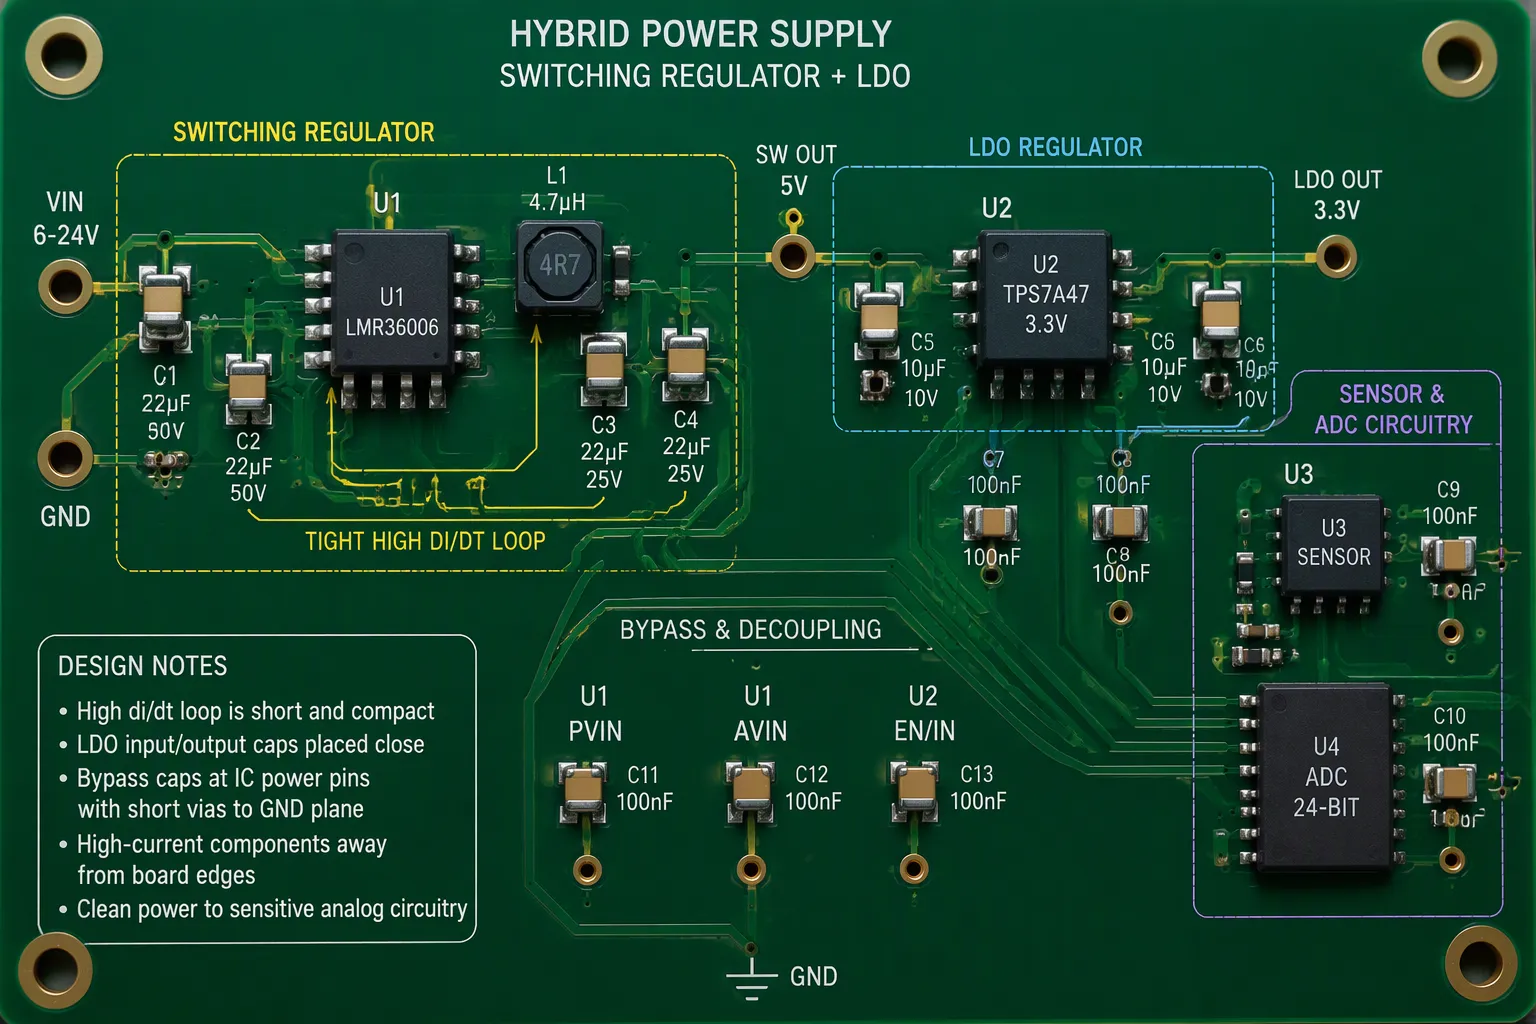
Seleccione los convertidores teniendo en cuenta su rendimiento en todo el rango de voltaje de entrada y carga. Verifique los modos de baja carga, la frecuencia de conmutación, la respuesta transitoria y las interacciones con la protección aguas arriba.
El filtrado no es una solución automática. Un filtro de entrada puede interactuar con el convertidor, y la resistencia adicional puede aumentar la caída de tensión. Es fundamental validar la estabilidad, el arranque, los pasos de carga y la temperatura. El diseño, las rutas de retorno y la ubicación del desacoplamiento suelen ser tan importantes como los valores de los componentes.
Parte 4: Medir sin crear artefactos
4.1 Documentar la configuración de la prueba
Registre la configuración de la sonda, la conexión a tierra, el ancho de banda, el muestreo y las condiciones de funcionamiento. Los cables de tierra largos de la sonda pueden captar interferencias que no son representativas del nodo bajo prueba. Utilice mediciones diferenciales o aisladas adecuadas cuando sea necesario para garantizar la seguridad y la precisión.
4.2 Correlacionar el ruido con el comportamiento del dispositivo
Mida en la salida del paquete, la entrada del convertidor, el riel sensible y la salida de señal correspondiente. Correlacione las perturbaciones observadas con la actividad del BMS, las transiciones de carga y las comunicaciones. Compare con una fuente de alimentación de referencia controlada cuando sea útil, teniendo en cuenta que su impedancia y conexión a tierra pueden diferir de las de la batería.
Parte 5: Acordar la evidencia de aceptación del fabricante de equipos originales (OEM)
Modos de medición, ancho de banda y límites de error definidos.
Paquete controlado, hardware del host y revisiones de firmware.
Condiciones de carga y de prueba solo con batería.
Formas de onda y configuración del sistema de medición.
Temperatura, carga y condiciones de envejecimiento relevantes.
Comprobaciones de regresión tras cambios de componentes o firmware.
Preguntas Frecuentes
¿Garantiza un regulador LDO un instrumento silencioso?
No. Su rechazo varía con la frecuencia, el punto de operación y la disposición, y permanecen otras vías de acoplamiento.
¿Debería el sistema de gestión de edificios (BMS) comunicarse con menos frecuencia?
Solo si los cambios de sincronización siguen siendo compatibles con los requisitos de seguridad y supervisión, y mejoran de forma demostrable la medición.
¿Cómo debería empezar un proyecto?
Proporcione la especificación de medición sensible y la arquitectura del host a través de la Consulta sobre soluciones de baterías personalizadas.


