

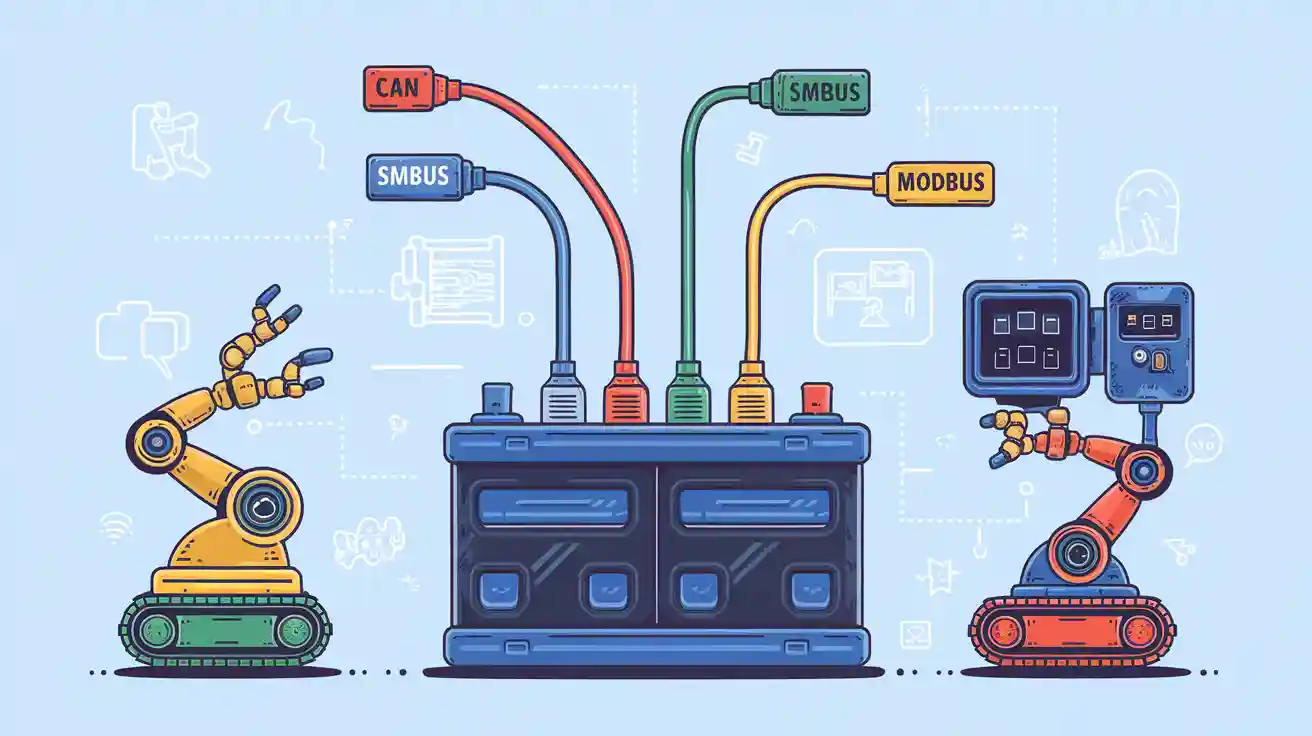
Vous avez besoin de protocoles de communication de batterie fiables pour garantir votre batterie au lithium du robot Fournit une alimentation sûre et efficace. CAN s'impose comme le choix privilégié pour la plupart des robots grâce à ses interfaces de communication robustes, ses diagnostics en temps réel et son intégration transparente avec systèmes avancés de gestion de batterie (BMS)Une communication robuste prend en charge la surveillance de l'état de la batterie, la surveillance de la batterie et relève les défis de la gestion de la batterie robotique.
Fonctionnalité | Description |
|---|---|
État de charge (SOC) | Suivi du niveau de charge de la batterie pour une surveillance précise de la batterie. |
État de santé (SOH) | Signale l'état de la batterie, prenant en charge la surveillance de l'état de la batterie et la détection des pannes. |
La gestion thermique | Contrôle la température de la batterie pour un fonctionnement sûr. |
Équilibrage cellulaire | Maintient les cellules équilibrées pour une durée de vie de la batterie plus longue. |
Protocoles de communication | Les protocoles standards comme CAN optimisent le flux de données et le contrôle en temps réel. |
Diagnostic en temps réel | Permet une détection rapide des défauts, cruciale pour la robotique. |
Algorithmes de contrôle | Ajustez instantanément le fonctionnement de la batterie, améliorant ainsi la fiabilité. |
Attendez-vous à une comparaison claire pour vous aider à sélectionner les interfaces de communication adaptées à votre application.
Points clés à retenir
Choisissez CAN pour une communication fiable et rapide en robotique. Il prend en charge les diagnostics en temps réel et permet de connecter efficacement plusieurs appareils.
Envisagez SMBus pour les systèmes compacts nécessitant une intégration simple. Il offre un adressage unique et est idéal pour les appareils portables.
Utilisez Modbus pour une compatibilité étendue avec les systèmes industriels. L'intégration est simplifiée, mais les débits de transfert de données peuvent être plus lents.
Partie 1 : Besoins en batterie
1.1 Communication en robotique
Vous comptez sur un échange de données précis pour assurer le fonctionnement sûr et efficace de votre robot. Les protocoles de communication de la batterie constituent l'épine dorsale de ce processus, reliant système de gestion de batterie (BMS) Avec des capteurs, des actionneurs et des unités de contrôle. Ces protocoles garantissent que votre robot reçoit des informations précises sur l'état de la batterie, permettant ainsi des décisions en temps réel et la détection des pannes.
Conseil : la sélection des bons protocoles de communication améliore la fiabilité et réduit les temps d’arrêt dans les applications robotiques.
Voici les exigences les plus courantes pour les protocoles de communication de batterie dans les systèmes robotiques :
Exigence | Description |
|---|---|
Formatage des données | Organisation des données en paquets ou en trames pour interprétation par les appareils. |
Adressage | Spécifie comment les périphériques sont adressés pour réduire le trafic réseau. |
Mode de transmission | Les options incluent la communication simplex, semi-duplex et duplex intégral. |
Détection et correction des erreurs | Outils de détection et de correction des défauts de transmission. |
Contrôle de séquence | Contrôle l'ordre de transfert et de réassemblage des paquets de données. |
Le contrôle de flux | Gère le flux de données pour éviter les pertes dues aux émetteurs rapides qui submergent les récepteurs. |
Reconnaissance: | Mécanisme permettant aux destinataires de confirmer la réception réussie des données. |
Des protocoles de communication efficaces permettent une interaction fluide entre tous les composants. Vous devez choisir des protocoles adaptés aux besoins de fiabilité et d'efficacité de votre système.
1.2 Rôle du système de gestion de la batterie
Votre système de gestion de batterie est l'intelligence centrale de l'alimentation électrique de votre robot. Le BMS surveille l'état de la batterie, contrôle la charge et la décharge, et équilibre les cellules pour prolonger sa durée de vie. Les plateformes BMS avancées utilisent des protocoles de communication robustes pour fournir des diagnostics et un contrôle en temps réel.
Vous bénéficiez d'un BMS prenant en charge :
Rapports précis sur l'état de charge et l'état de santé
Gestion thermique pour un fonctionnement sûr
Équilibrage cellulaire pour prévenir la dégradation
Détection et réponse rapides aux pannes
Un système de gestion de batterie bien intégré garantit le fonctionnement sûr de votre robot dans des environnements exigeants. Privilégiez les plateformes BMS prenant en charge des protocoles de communication fiables pour des performances optimales.
Partie 2 : Protocole CAN
Caractéristiques 2.1
Le protocole CAN vous offre un moyen fiable de connecter votre système de gestion de batterie à d'autres composants robotiques. Vous bénéficiez ainsi d'une fiabilité, d'une résilience et d'une excellente résistance au bruit. CAN prend en charge les configurations multi-maîtres, permettant ainsi à plusieurs appareils de partager le même réseau. Le débit de données atteint jusqu'à 1 Mbit/s, ce qui convient à la plupart des applications robotiques.
Fonctionnalité | Description |
|---|---|
Fiabilité élevée | CAN résiste au bruit électrique, préservant ainsi la sécurité des données de votre batterie. |
Prise en charge multi-maître | Plusieurs appareils peuvent envoyer et recevoir des informations sur la batterie. |
données en temps réel | CAN transmet instantanément l'état de la batterie, la tension, la température et l'état de charge. |
Détection d'erreur | Des mécanismes intégrés protègent l’intégrité des données de la batterie. |
Taille du réseau | CAN prend en charge jusqu'à 30 nœuds, s'adaptant à la plupart des systèmes de batteries robotiques. |
Remarque : CAN nécessite des terminateurs aux deux extrémités du réseau, ce qui ajoute de la complexité à votre configuration.
Avantages 2.2
Vous bénéficiez de plusieurs avantages lorsque vous choisissez CAN pour vos protocoles de communication de batterie :
Efficacité de la communication : CAN simplifie le câblage et permet aux appareils de partager les données de la batterie sur un seul réseau.
Sécurité : vous surveillez et contrôlez les propriétés critiques de la batterie, réduisant ainsi les risques dans les opérations robotiques.
Fiabilité du système : CAN favorise une efficacité maximale et améliore les fonctions de sécurité, ce qui est essentiel pour la robotique.
Le CAN permet également la correction automatique des erreurs ou la notification en cas de problème de transmission. Vous pouvez ainsi compter sur l'exactitude et la sécurité des données de votre batterie.
Limitations 2.3
Bien que CAN offre de nombreux avantages, vous devez tenir compte de ses inconvénients :
Limitation | Description |
|---|---|
Complexité | Vous devez installer des terminateurs aux deux extrémités, ce qui rend le réseau plus difficile à configurer. |
Taille du réseau | CAN ne prend en charge que jusqu'à 30 nœuds, ce qui peut restreindre les systèmes de gestion de batterie plus grands. |
Si votre système robotique doit évoluer au-delà de 30 nœuds de batterie, vous devrez peut-être explorer d’autres protocoles de communication.
Partie 3 : Protocole SMBus
Caractéristiques 3.1
Le protocole SMBus est souvent utilisé dans les systèmes portables et embarqués. Ce protocole utilise une interface à deux fils, ce qui simplifie la connexion de votre système de gestion de batterie à d'autres appareils. Chaque appareil sur le bus reçoit une adresse unique de 7 bits, ce qui permet d'éviter les erreurs de communication. SMBus prend en charge plusieurs fonctions de transfert de données, telles que les commandes rapides et la lecture/écriture de blocs, permettant un contrôle flexible des paramètres de la batterie.
Fonctionnalité | Description |
|---|---|
Communication à deux fils | Les lignes SMBDAT et SMBCLK gèrent les données bidirectionnelles et les signaux d'horloge. |
Adressage unique | Les appareils utilisent une adresse 7 bits et prennent en charge le protocole de résolution d'adresse (ARP). |
Fonctions de transfert de données | La commande rapide, la lecture/écriture d'octets et la lecture/écriture de blocs permettent un échange de données de batterie polyvalent. |
Vérification des erreurs de paquets | La vérification des erreurs de paquets (PEC) garantit une communication fiable de la batterie. |
Options d'alimentation | Les appareils peuvent tirer leur énergie du bus ou d'une source externe, conformément aux spécifications électriques SMBus. |
Utilisation des systèmes de batteries intelligentes | Courant dans les appareils portables pour une gestion efficace de la batterie et de la communication. |
Forces de 3.2
L'utilisation de SMBus pour la communication des batteries en robotique présente de nombreux avantages. Ce protocole assure une communication standardisée entre votre batterie et le système hôte, simplifiant ainsi la conception du BMS. Vous pouvez transmettre des informations critiques, notamment la capacité de la batterie, la gestion thermique et la gestion de l'énergie. La structure maître-esclave permet à votre contrôleur hôte de gérer l'accès et le transfert de données, améliorant ainsi la fiabilité du système.
Astuce : SMBus prend en charge la mesure de la capacité de la batterie et la gestion thermique, qui sont essentielles pour une conception BMS robuste en robotique.
La communication standardisée rationalise la conception du BMS.
La structure maître-esclave vous donne le contrôle du flux de données de la batterie.
La vérification des erreurs de paquets améliore la fiabilité dans les environnements bruyants.
Faiblesses 3.3
Il est important de prendre en compte les limites du SMBus avant de le choisir pour votre système de gestion de base de données (BMS). Ce protocole fonctionne à des vitesses inférieures à celles du CAN, ce qui peut limiter la surveillance en temps réel des batteries dans les robots hautes performances. Le SMBus prend en charge moins de périphériques sur un même bus, ce qui limite l'évolutivité pour les grands packs de batteries. De plus, le protocole ne dispose pas de la gestion avancée des erreurs du CAN, ce qui peut affecter la détection des défauts.
Faiblesse | Description |
|---|---|
Vitesse inférieure | SMBus transmet les données de la batterie plus lentement que CAN, ce qui affecte la réponse en temps réel. |
Évolutivité limitée | Le nombre réduit d'appareils pris en charge par bus limite l'intégration de batteries de grande taille. |
Gestion des erreurs de base | Moins robuste que CAN, ce qui peut avoir un impact sur la détection des défauts de batterie. |
Partie 4 : Protocole Modbus
Caractéristiques 4.1
Vous pouvez utiliser Modbus comme protocole de communication série pour connecter votre système de gestion de batterie à d'autres appareils robotiques. Modbus utilise une structure maître-esclave, où l'appareil maître envoie des commandes à un ou plusieurs appareils esclaves. Vous pouvez choisir entre le format RTU (format binaire) et l'ASCII (format lisible par l'homme) comme formats de protocole. Chaque appareil reçoit une adresse pour la reconnaissance de la communication. Modbus envoie les données par paquets comprenant un en-tête, un code de fonction et un CRC pour la vérification des erreurs. Le protocole prend en charge plusieurs appareils sur la même ligne de données, ce qui facilite la création de structures multi-appareils.
Fonctionnalité | Description |
|---|---|
Protocole de communication | Modbus est un protocole série pour la transmission de données entre appareils. |
Structure maître-esclave | L'appareil maître envoie des commandes aux appareils esclaves. |
Formats de protocole | Formats RTU (binaire) et ASCII (lisible par l'homme) disponibles. |
Structure du paquet de données | Les paquets incluent un en-tête, un code de fonction et un CRC pour la vérification des erreurs. |
Codes de fonction | Codes spécifiques pour les opérations, tels que le code 03 pour les demandes de lecture de données. |
Adressage | Chaque appareil possède une adresse unique pour la communication. |
Prise en charge de plusieurs appareils | Prend en charge plusieurs appareils sur la même ligne de données. |
Gestion des erreurs | Les mécanismes CRC garantissent l’exactitude des données. |
Avantages 4.2
L'utilisation de Modbus pour la communication des batteries en robotique présente de nombreux avantages. Modbus TCP vous permet d'intégrer votre système de gestion de batterie à divers appareils et plateformes. Ce protocole offre une forte interopérabilité, le rendant compatible avec une large gamme d'équipements d'automatisation industrielle. Vous pouvez vous connecter via des interfaces standard comme Ethernet, Wi-Fi ou fibre optique, ce qui accroît la flexibilité.
Avantage | Description |
|---|---|
Facilité d'intégration | Modbus TCP permet une intégration simple avec différents appareils et systèmes. |
Interopérabilité | Compatible avec de nombreuses plates-formes d'automatisation industrielle, améliorant la flexibilité. |
Compatibilité avec les normes | Prend en charge les connexions Ethernet, Wi-Fi et fibre optique pour une communication robuste. |
Astuce : Modbus fonctionne bien pour la surveillance des batteries dans la robotique industrielle où vous avez besoin d'une intégration fiable avec les systèmes d'automatisation existants.
4.3 Inconvénients
Vous devez prendre en compte plusieurs inconvénients avant de choisir Modbus pour votre système de gestion de batterie :
La vitesse de transfert de données est limitée, ce qui peut affecter la surveillance de la batterie en temps réel.
La configuration peut être complexe, en particulier dans les grands réseaux.
Le protocole est sensible au bruit électrique, ce qui peut perturber la communication.
L'évolutivité est limitée pour les très grands packs de batteries.
La topologie maître-esclave peut ne pas convenir à toutes les applications robotiques.
L'interrogation séquentielle de chaque périphérique esclave introduit une latence.
Modbus ne dispose pas de fonction intégrée de priorisation des messages, ce qui est essentiel pour un signalement rapide des pannes.
Partie 5 : Comparaison des protocoles de communication des batteries
Les protocoles de communication des batteries jouent un rôle essentiel dans la gestion, la surveillance et le contrôle des batteries au lithium en robotique. Le choix du protocole adéquat influence la vitesse, la fiabilité, l'évolutivité et la facilité d'intégration de votre système. Vous trouverez ici une comparaison claire et détaillée des protocoles CAN, SMBus et Modbus, pour vous aider à choisir la solution la plus adaptée à vos besoins. systèmes de gestion de batterie.
5.1 Vitesse et données
La vitesse détermine la rapidité avec laquelle vos systèmes de gestion de batterie peuvent échanger des informations avec d'autres appareils. Un transfert de données rapide est essentiel pour la surveillance et le contrôle en temps réel, notamment en robotique, où des réponses rapides permettent d'éviter les pannes et les temps d'arrêt.
Passerelle | Débit de données maximum | Le traitement des données | Adéquation en temps réel |
|---|---|---|---|
CAN | Jusqu'à 1 Mbps | Prend en charge les messages fréquents et prioritaires | Excellent pour le contrôle en temps réel |
SMBus | Jusqu'à 100 kbps | Gère de petits paquets de données périodiques | Convient pour une surveillance de base |
Modbus | Jusqu'à 115.2 kbps (RTU) / 10 Mbps (TCP/IP) | Transfère des blocs de données plus volumineux, mais avec une latence plus élevée | Modéré, dépend de la mise en œuvre |
Vous remarquerez que CAN offre la vitesse la plus élevée et les meilleures performances en temps réel. SMBus est efficace pour les tâches simples de surveillance de batterie, mais sa vitesse inférieure peut limiter les applications robotiques avancées. Modbus peut atteindre des vitesses plus élevées via TCP/IP, mais ses versions série sont moins performantes que CAN.
Astuce : pour les applications robotiques qui nécessitent un retour d'information et un contrôle instantanés, CAN se démarque parmi les protocoles de communication de batterie.
Fiabilité 5.2
La fiabilité garantit le fonctionnement sûr de vos systèmes de gestion de batterie, même dans des environnements difficiles. Une détection d'erreur robuste et une tolérance aux pannes sont essentielles pour prévenir la perte de données ou les pannes système.
CANVous bénéficiez d'une détection d'erreur intégrée, d'une retransmission automatique et d'une priorisation des messages. Les réseaux CAN résistent au bruit électrique, ce qui les rend idéaux pour la robotique.
SMBusLe contrôle des erreurs de paquets (PEC) permet de détecter les erreurs de transmission, mais le protocole ne dispose pas de fonctionnalités avancées de récupération d'erreurs. Il est particulièrement efficace dans les environnements à faible bruit.
ModbusLe protocole utilise le CRC pour la vérification des erreurs, mais Modbus-RTU n'intègre pas de mécanismes d'intégrité des données. Des chercheurs ont proposé ajout de codes de correction d'erreur directs Améliorer la tolérance aux pannes et la récupération d'erreurs dans les systèmes de gestion de batterie. Cette approche ajoute des informations de parité pendant les périodes d'inactivité, permettant la récupération des trames corrompues et améliorant la fiabilité.
Passerelle | Détection d'erreur | Tolérance aux pannes | Adéquation à la robotique |
|---|---|---|---|
CAN | Solide (intégré) | Élevé (retransmission automatique, immunité au bruit) | Excellent |
SMBus | Modéré (PEC) | Basique (récupération limitée) | Bon pour les systèmes simples |
Modbus | De base (CRC) | Peut être amélioré avec un codage supplémentaire | Adéquat avec des améliorations |
Remarque : vous devez choisir CAN si votre application robotique nécessite le plus haut niveau de fiabilité dans les protocoles de communication de batterie.
Evolutivité 5.3
L'évolutivité mesure la capacité de vos systèmes de gestion de batterie à évoluer avec l'expansion de votre projet robotique. Vous avez besoin d'un protocole prenant en charge davantage d'appareils et des topologies de réseau complexes.
Passerelle | Options d'évolutivité | Caractéristiques |
|---|---|---|
CAN | Prend en charge les topologies de réseau complexes, permettant un contrôle distribué et le partage des données | Hautes performances en temps réel, contrôle multi-maître, adapté aux applications à grande échelle |
SMBus | Limité à un petit nombre d'appareils par bus | Structure simple, idéale pour les systèmes compacts |
Modbus | Évolutivité limitée en raison de la structure maître-esclave, plus adaptée aux systèmes plus petits | Structure plus simple, capacités en temps réel réduites, adaptée aux tâches d'acquisition de données de base |
Le CAN permet de connecter de nombreux appareils et prend en charge le contrôle distribué, ce qui en fait le choix idéal pour les grands projets robotiques. SMBus et Modbus fonctionnent mieux dans les systèmes plus petits et moins complexes.
Si vous envisagez de faire évoluer votre plateforme robotique, privilégiez CAN parmi les protocoles de communication de batterie.
5.4 Intégration
L'intégration détermine la facilité avec laquelle vous pouvez connecter vos systèmes de gestion de batterie à d'autres appareils et plateformes. Vous avez besoin d'un protocole adapté à votre environnement matériel et logiciel.
CANLe CAN est largement pris en charge dans la robotique industrielle et automobile. Il s'intègre parfaitement aux systèmes avancés de gestion de batterie et assure l'interopérabilité entre plusieurs fournisseurs.
SMBusCe protocole est conçu pour les communications à bas débit et est courant dans les appareils portables et les systèmes de batteries intelligents. SMBus utilise une interface à deux fils, ce qui facilite son implémentation dans des conceptions compactes. PMBus, une extension de SMBus, ajoute des fonctionnalités aux dispositifs de gestion de l'alimentation, notamment la communication bidirectionnelle et des commandes de contrôle d'alimentation spécifiques.
ModbusModbus offre une forte interopérabilité avec les équipements d'automatisation industrielle. L'utilisation de Modbus TCP pour l'intégration Ethernet augmente la flexibilité. Cependant, la configuration peut devenir complexe dans les grands réseaux.
Passerelle | Facilité d'intégration | Cas d'utilisation typiques | Configuration matérielle requise |
|---|---|---|---|
CAN | Élevé (norme industrielle, multifournisseur) | Robotique, automobile, industriel | Nécessite des émetteurs-récepteurs CAN et une terminaison |
SMBus | Facile (câblage simple, appareils portables) | Systèmes de batteries intelligentes, électronique grand public | Interface à deux fils |
Modbus | Modéré (automatisation industrielle) | Interface série ou Ethernet |
Pour la plupart des applications robotiques, CAN offre le meilleur équilibre entre intégration, vitesse et fiabilité parmi les protocoles de communication de batterie.
Partie 6 : Choix des protocoles pour les systèmes de gestion des batteries
6.1 Scénarios d'application
Vous devez tenir compte du type de votre robot et de son environnement opérationnel avant de sélectionner un protocole de communication de batterie pour votre système de gestion de batterieChaque scénario d’application présente des exigences uniques en matière de densité énergétique, de sécurité, de gestion thermique et d’intégration.
Scénario | Exigences clés | Protocole recommandé |
|---|---|---|
Haute sécurité, données fiables, gestion thermique stricte, respect des normes | CAN, SMBus | |
Contrôle en temps réel, détection robuste des pannes, intégration évolutive, prise en charge multi-nœuds | CAN | |
Transmission de données sécurisée, surveillance à distance, réponse rapide aux pannes | CAN, Modbus | |
Déploiement à grande échelle, diagnostics à distance, interopérabilité avec les systèmes existants | Modbus, CAN | |
Conception compacte, faible consommation d'énergie, intégration simple, rentabilité | SMBus | |
Haute fiabilité, évolutivité, intégration avec les plateformes d'automatisation | CAN, Modbus |
Il est important d'analyser l'environnement de fonctionnement de votre robot. Par exemple, un robot d'entrepôt mobile subit des démarrages et des arrêts fréquents avec des charges variables. Un robot d'inspection autonome fonctionne en continu à faible puissance, avec des pics de puissance occasionnels. Cartographier la courbe de consommation d'énergie, incluant les cycles de service et les rapports crête/moyenne, vous aidera à dimensionner la batterie et à sélectionner le protocole adapté.
Lorsque vous concevez votre BMS, vous devez aborder ces fonctions essentielles :
Fonction | Description |
|---|---|
Surveillance cellulaire | Assure une distribution uniforme de la tension sur toutes les cellules, évitant ainsi une dégradation prématurée. |
Gestion thermique | Surveille la température et déclenche des ajustements de refroidissement ou de charge. |
Protections de sécurité | Empêche les surcharges, les décharges excessives, les courts-circuits et autres pannes. |
Analyse de données | Suivi des habitudes d'utilisation, prévision de la maintenance et optimisation de la durée de vie de la batterie. |
Communication | Fournit une intégration avec des contrôleurs robotiques et une surveillance basée sur le cloud. |
Il faut également tenir compte de la composition chimique de la batterie. Les choix courants incluent lithium-ion, LiFePO4, lithium-polymère, batterie à semi-conducteurs, NMC, LCO, LMO et LTO. Chaque chimie offre une tension de plateforme, une densité énergétique et une durée de vie différentes.
Chimie | Tension de la plate-forme | Densité énergétique (Wh/kg) | Cycle de vie (cycles) |
|---|---|---|---|
LiFePO4 | 3.2V | 90-160 | 2000 |
NMC | 3.7V | 150-220 | 1000-2000 |
CDO | 3.7V | 150-200 | 500-1000 |
LMO | 3.7V | 100-150 | 700-1500 |
LTO | 2.4V | 70-110 | 7000 |
Conseil : adaptez la chimie de votre batterie au cycle de service et à l'environnement de votre robot pour des performances optimales.
6.2 Conseils d'intégration
Vous devez intégrer le protocole que vous avez choisi à votre système de gestion de batterie pour obtenir une fiabilité, une interopérabilité, une sécurité, une évolutivité et des performances en temps réel élevées.
Avantage | Description |
|---|---|
Haute fiabilité | Vous assurez l’intégrité des données grâce à des fonctionnalités de détection et de correction des erreurs. |
Interopérabilité | Vous permettez une intégration transparente avec divers systèmes de contrôle en prenant en charge plusieurs protocoles. |
Sécurité | Vous protégez les données critiques contre les accès non autorisés et les cybermenaces grâce au cryptage et au contrôle d'accès. |
Évolutivité | Vous facilitez l'intégration avec les plateformes cloud pour la surveillance à distance et les mises à niveau du firmware OTA. |
Performances en temps réel | Vous soutenez une communication rapide et cohérente, essentielle pour les systèmes dynamiques comme les véhicules électriques. |
Vous devez suivre ces conseils d’intégration :
Utilisez des câbles blindés et une terminaison appropriée pour les réseaux CAN afin de réduire le bruit électrique.
Attribuez des adresses uniques à chaque appareil sur les réseaux SMBus et Modbus pour éviter les conflits.
Implémentez la vérification des erreurs de paquets et le CRC pour une transmission de données robuste.
Activez le cryptage et le contrôle d'accès pour les applications sensibles, en particulier dans les scénarios de sécurité et médicaux.
Concevez votre BMS pour prendre en charge les mises à niveau du micrologiciel et les diagnostics à distance pour une évolutivité future.
Testez votre système dans des conditions réelles pour valider la fiabilité de la communication.
Vous améliorez les performances et la sécurité du système en suivant les meilleures pratiques d’intégration de protocole.
6.3 Tendances futures
Vous constaterez une évolution rapide des systèmes de gestion de batterie pour la robotique. Parmi les tendances émergentes, on peut citer :
Intégration de protocoles de communication sans fil dans les systèmes de gestion de batteries.
Capacités de surveillance en temps réel pour des performances de batterie améliorées.
Développement d'algorithmes avancés pour optimiser la santé et les performances de la batterie.
Vous bénéficierez de protocoles sans fil qui simplifient le câblage et permettent des diagnostics à distance. La surveillance en temps réel vous permet de détecter instantanément les défauts et de prolonger la durée de vie de la batterie. Des algorithmes avancés vous aident à anticiper les besoins de maintenance et à optimiser les cycles de charge.
Restez informé des nouvelles technologies et normes en matière de protocoles de communication des batteries. Adopter des solutions innovantes vous aidera à pérenniser vos plateformes robotiques et à optimiser les performances des batteries.
Les différences entre CAN, SMBus et Modbus pour les batteries lithium robotisées sont évidentes. CAN offre vitesse, fiabilité et contrôle en temps réel. SMBus est adapté aux systèmes compacts et basse consommation. Modbus offre une large compatibilité.
Fonctionnalité | Bus CAN | Modbus |
|---|---|---|
topologie | Multi-maître | Maître d'esclave |
Speed | Jusqu'à 1 Mbps | Jusqu'à 115.2 kbps |
Fiabilité | Haute | Modérée |
Prix | Meilleure performance du béton | Coût en adjuvantation plus élevé. |
Vous devez évaluer ces facteurs avant de choisir un protocole :
Débit de transmission et besoins en temps réel
Complexité du système
Fiabilité et immunité au bruit
Consommation d'énergie
Prix
Sécurité
Le CAN reste le meilleur choix pour la plupart des systèmes robotisés de gestion de batteries grâce à ses performances robustes. Pour des informations techniques plus approfondies, consultez les ressources sur les protocoles de communication dans les BMS. Demandez une consultation de batterie personnalisée pour des conseils d'experts.
QFP
Quelle est la meilleure chimie de batterie pour les applications robotiques ?
Chimie | Tension de la plate-forme | Densité énergétique (Wh/kg) | Cycle de vie (cycles) |
|---|---|---|---|
LiFePO4 | 3.2V | 90-160 | 2000 |
NMC | 3.7V | 150-220 | 1000-2000 |
CDO | 3.7V | 150-200 | 500-1000 |
LMO | 3.7V | 100-150 | 700-1500 |
LTO | 2.4V | 70-110 | 7000 |
Tu devrais choisir NMC pour robotiqueIl offre une durée de vie élevée et une tension de plate-forme stable.
Comment les protocoles de communication des batteries impactent-ils la fiabilité du BMS ?
Les protocoles de communication de batterie fiables comme CAN s'améliorent BMS Détection des défauts et contrôle en temps réel. Vous réduisez les temps d'arrêt et améliorez la sécurité en robotique. médical et industriel .
Où pouvez-vous obtenir une solution de batterie personnalisée pour la robotique ou une utilisation industrielle ?
Vous pouvez demandez une solution de batterie personnalisée à Large Power. Leurs experts conçoivent des batteries pour Sécurité, infrastructure, l'électronique grand public et batterie à semi-conducteurs applications.


