

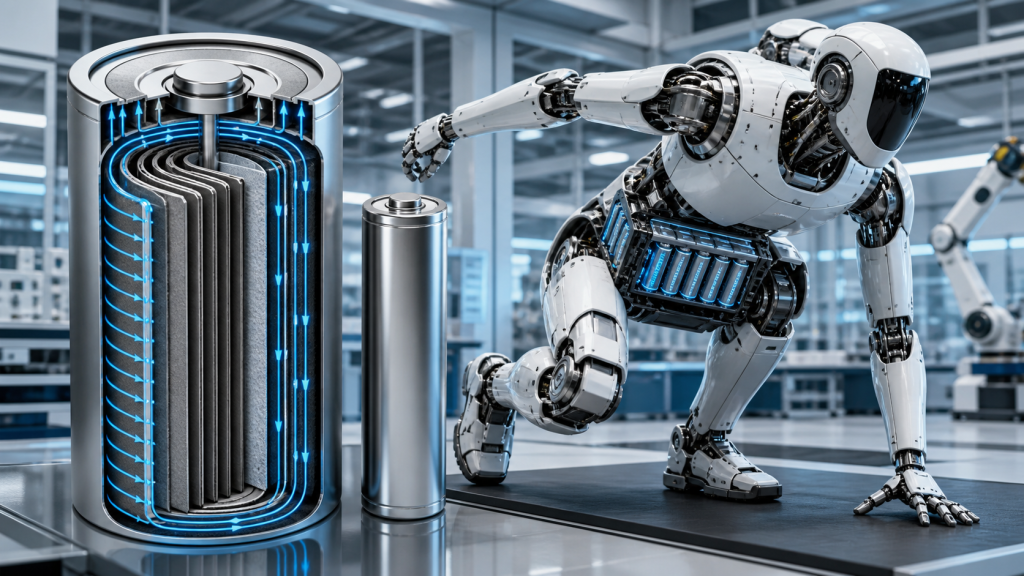
Les robots humanoïdes imposent des contraintes particulières à leurs systèmes d'alimentation. Les moteurs articulaires peuvent nécessiter des impulsions de courant brèves lors du levage, de l'accélération, de l'accroupissement ou du rétablissement de l'équilibre, tandis que les fonctions de calcul et de détection embarquées génèrent une consommation continue. Dans ces applications, le choix de la batterie ne se limite pas à la densité énergétique. La densité de puissance, la stabilité de la tension, la résistance interne, le comportement thermique et l'homogénéité des batteries influent directement sur les performances du robot.
Réponse rapide
Les cellules cylindriques sans languettes raccourcissent et répartissent le trajet du courant sur le bord de l'électrode, contrairement aux cellules conventionnelles qui concentrent le courant sur une ou plusieurs languettes. Cette architecture permet de réduire la résistance interne, d'améliorer la distribution du courant et de limiter l'échauffement localisé lors d'un fonctionnement à forte puissance. Pour les robots humanoïdes, ces avantages peuvent se traduire par une meilleure réponse en puissance de crête et une température de batterie plus facile à gérer. Cependant, l'absence de languettes ne garantit pas automatiquement une charge rapide, une longue durée de vie ni la fiabilité de la batterie. La qualité des cellules, les interconnexions de la batterie, la gestion thermique, le calibrage du BMS et la coordination avec le chargeur restent des facteurs déterminants.
Points clés à retenir
- Les batteries des robots humanoïdes doivent être évaluées en fonction de leur puissance soutenue et de leur réponse transitoire en tension, et non uniquement de leur densité énergétique.
- Les cellules sans tablette répartissent la collecte de courant sur une plus grande surface d'électrode, contribuant ainsi à réduire la résistance et la chaleur localisée.
- Une résistance cellulaire plus faible peut améliorer les performances à courant élevé, mais les barres omnibus, les soudures, les connecteurs et le câblage des batteries pourraient devenir les prochains goulots d'étranglement.
- Un taux de décharge élevé n'indique pas automatiquement une capacité de charge rapide sûre.
- La fiabilité au niveau de la batterie est déterminée par la cohérence des cellules, le refroidissement, la logique de protection et la communication avec le chargeur.
- Les fabricants de robots devraient valider les performances en utilisant des profils de mouvement réalistes plutôt que de se fier uniquement aux spécifications de courant d'impulsion courte.
Partie 1 : Pourquoi les robots humanoïdes ont un problème de densité de puissance
1.1 Le mouvement dynamique crée des charges brèves et de courant élevé
Un robot consomme rarement de l'énergie de manière constante. La marche, la station debout, le port de charges, les accélérations brusques, le blocage des articulations et le retour à la normale après une perturbation externe peuvent engendrer des charges électriques très variables. Une batterie peut fournir un courant modéré lors des mouvements normaux, puis être soumise à une impulsion beaucoup plus forte lorsque plusieurs moteurs d'articulation fonctionnent simultanément.
Cela signifie qu'une cellule qui semble adéquate d'après un calcul d'ampères-heures peut néanmoins produire une chute de tension ou un échauffement excessifs en fonctionnement dynamique. Les ingénieurs doivent évaluer :
- Courant de décharge continu
- Amplitude et durée du courant de crête
- Chute de tension lors d'impulsions répétées
- Élévation de température sur un cycle de fonctionnement complet
- Capacité de puissance à faible niveau de charge
- Performances après des centaines de cycles
1.2 La densité énergétique est importante, mais ce n'est pas la seule priorité.
Une densité énergétique plus élevée peut prolonger l'autonomie ou réduire le poids de la batterie, mais un robot a également besoin d'une densité de puissance suffisante pour convertir l'énergie stockée en force mécanique utile. Une cellule légère à haute énergie peut s'avérer inadaptée si sa résistance interne provoque une chute de tension excessive lors des pics de charge.
L'objectif d'ingénierie est donc d'équilibrer la durée de fonctionnement, la masse, le volume, la puissance de sortie, les besoins en refroidissement et la durée de vie. Large Power développe solutions de batteries personnalisées pour robots autour de la charge réelle du moteur, de l'architecture de contrôle, de l'espace d'installation et de l'environnement d'exploitation.
Partie 2 : Qu'est-ce qu'une pile sans languette ?
2.1 Terminologie sans tableau vs avec onglets complets
Le secteur utilise couramment le terme cellules de tableauBien que l'électrode nécessite toujours une connexion électrique à la borne, ce terme désigne généralement une conception où une grande partie du bord de l'électrode sert d'interface de collecte de courant continue ou distribuée. On parle également d'architecture à languette pleine, à languette continue ou à languette imbriquée, selon le fabricant et le procédé de fabrication.
Une cellule cylindrique classique collecte le courant par l'intermédiaire d'une ou plusieurs languettes distinctes. Le courant doit se propager latéralement à travers la feuille métallique avant d'atteindre ces points de connexion. Dans une cellule à languettes, le trajet effectif du courant est plus court et réparti sur une surface plus large.
2.2 Pourquoi la voie actuelle est importante
La résistance électrique convertit une partie de l'énergie fournie par la batterie en chaleur, selon P = I²R. Étant donné que l'échauffement augmente avec le carré du courant, même une réduction modeste de la résistance peut s'avérer précieuse lors des mouvements de robots à courant élevé.
| Considération de conception | Structure d'onglets conventionnelle | Structure sans table |
|---|---|---|
| Collection actuelle | Concentré dans des onglets discrets | Réparti le long d'un bord d'électrode plus large |
| Courant effectif | Plus long à travers certaines parties de la feuille d'aluminium | Généralement plus court et plus uniforme |
| Chauffage localisé | Plus probablement près des zones d'onglets | Potentiellement réduit grâce à la collecte distribuée |
| Réponse à courant élevé | Cela dépend fortement du nombre d'onglets et de leur emplacement. | Peut supporter une résistance plus faible et une alimentation électrique améliorée |
| Secteur Industriel & Fabrication | Mature et largement standardisé | Des techniques plus exigeantes de formage des bords, d'alignement et de soudage |
Partie 3 : Avantages des batteries pour robots humanoïdes
3.1 Résistance interne plus faible et chute de tension réduite
Lorsque plusieurs actionneurs consomment de l'énergie simultanément, une résistance de cellule plus faible contribue à maintenir une tension plus stable dans la batterie. Ceci est bénéfique aux contrôleurs de moteurs, aux composants informatiques et aux systèmes électroniques de sécurité, qui peuvent être sensibles aux chutes de tension brutales.
Il convient de vérifier le bénéfice au niveau de l'ensemble. Les bandes de nickel, les barres omnibus en cuivre, les soudures, les fusibles, les connecteurs, les câbles et les contacteurs ajoutent tous de la résistance. Une fois la résistance des cellules réduite, ces composants peuvent représenter une part plus importante des pertes totales.
3.2 Répartition plus uniforme de la chaleur
La collecte de courant répartie permet de réduire l'échauffement concentré autour de chaque pastille. Une température de cellule plus uniforme peut simplifier le refroidissement du pack et réduire les écarts de température entre les cellules. Ceci est important car une température inégale accélère le vieillissement inégal, ce qui peut accroître le déséquilibre et réduire la capacité utile du pack.
L'absence de table ne permet pas d'éliminer la chaleur. Un fonctionnement à courant élevé engendre toujours des pertes électrochimiques et résistives. Les ingénieurs doivent donc prévoir des chemins thermiques adaptés, un positionnement et un espacement optimaux des capteurs, une ventilation adéquate du boîtier et des limites de fonctionnement appropriées.
3.3 Meilleure prise en charge des événements répétés à haute puissance
Un robot humanoïde peut répéter le même mouvement exigeant de nombreuses fois au cours d'un cycle de travail. Une pile haute puissance performante doit donc supporter des impulsions répétées sans échauffement excessif. Les tests doivent reproduire le cycle de mouvement réel du robot plutôt que de se limiter à une seule impulsion brève en laboratoire.
Les mesures recommandées comprennent la tension minimale du pack, la température maximale des cellules, la dispersion de température, la température du chemin de courant au niveau des soudures et des connecteurs, et le temps de récupération entre les événements de mise sous tension.
Partie 4 : Compromis techniques et limites de fabrication
4.1 Les cellules sans table sont plus difficiles à fabriquer
Le bord de l'électrode distribuée doit être formé, aligné et connecté de manière uniforme. Des variations dans la géométrie du bord ou la qualité de la soudure peuvent entraîner une distribution de courant inégale, une résistance accrue ou une fragilité mécanique. Les exigences en matière de rendement de production et de contrôle qualité peuvent donc être plus élevées que pour les cellules à languettes conventionnelles établies.
4.2 Les performances au niveau de la cellule ne garantissent pas les performances au niveau du pack
Une cellule à faible résistance peut néanmoins présenter des performances inférieures à la moyenne dans un pack dont les interconnexions sont mal conçues ou le refroidissement irrégulier. Les ingénieurs en charge des packs doivent évaluer :
- Distribution de la résistance en courant continu entre les cellules
- résistance à la soudure et résistance mécanique
- Matériau et section transversale des barres omnibus
- résistance du fusible et du contacteur
- Température du connecteur sous courant continu
- Emplacement du capteur et temps de réponse thermique
- Partage de courant en groupes parallèles
4.3 Capacité, puissance et durée de vie doivent être équilibrées
L'optimisation d'une électrode pour une puissance élevée peut influer sur la densité énergétique, la durée de vie et le coût. La meilleure cellule n'est pas forcément celle qui affiche le taux de décharge le plus élevé. Les fabricants de robots doivent comparer les performances soutenues, l'échauffement, le vieillissement, la stabilité de l'approvisionnement et les exigences d'intégration au sein du pack.
Partie 5 : Les cellules sans table ne représentent qu’une partie du système énergétique du robot
Les cellules sans tablettes peuvent réduire la résistance du circuit électrique et améliorer la répartition de la chaleur lors des décharges à haute puissance, mais la structure des cellules à elle seule ne détermine pas la durée de fonctionnement du robot. Un système énergétique performant pour un robot doit coordonner les cellules, la batterie, Système de gestion de batterie (BMS) , chargeur et contrôleur de robot.
Après des mouvements brusques et intenses, comme soulever des objets, sauter ou accélérer rapidement, la batterie peut arriver à la station de charge avec une température élevée, un faible niveau de charge ou un déséquilibre croissant entre les cellules. Appliquer le même courant de charge fixe dans toutes les conditions peut accélérer la dégradation ou pousser les cellules individuelles vers leurs limites de tension et de température.
Un processus de charge intelligent devrait suivre la séquence suivante :
Identification de la batterie → acquisition de l'état → contrôle de sécurité → sélection de la stratégie de charge → contrôle dynamique du courant → surveillance continue → fin de charge
Grâce à une communication CAN ou RS-485, le chargeur reçoit du BMS les informations relatives à la tension de la batterie, à la tension des cellules, à la température, à l'état de charge et aux défauts. Le courant de charge peut alors être réduit ou suspendu lorsque la batterie approche ses limites thermiques ou de tension.
5.1 Pourquoi l'absence de tablette n'implique pas automatiquement une charge rapide
Une résistance interne plus faible permet à une cellule de batterie de gérer un courant plus élevé avec un échauffement résistif moindre. Cependant, cela ne garantit pas automatiquement la compatibilité de la cellule ou de la batterie avec la charge rapide. Les performances de charge dépendent également de :
- chimie cellulaire et conception des électrodes
- Limites de dépôt de lithium sur l'anode
- Température et uniformité thermique des cellules
- résistance d'interconnexion au niveau du pack
- précision de l'appariement et de l'équilibrage des cellules
- seuils de protection du BMS
- logique de communication et de contrôle du chargeur
Pour les robots humanoïdes, la vitesse de charge doit être définie par des limites validées de courant, de tension, de température et de durée de vie en cycles plutôt que par le taux de décharge maximal de la cellule.
5.2 Du chargement manuel au chargement autonome
À mesure que les robots s'intègrent aux usines, aux entrepôts, aux sites d'inspection et aux environnements de service, la recharge autonome deviendra partie intégrante du système d'exploitation et non plus un accessoire distinct. Un flux de travail optimal pourrait comprendre :
Détection de batterie faible → retour à la station de charge → identification de la batterie → validation de sécurité → charge contrôlée → confirmation de fin de charge → retour au fonctionnement
L'intégration du système énergétique est donc primordiale. Une batterie de robot sur mesure doit prendre en compte simultanément la cellule, l'architecture du pack, la gestion thermique, la communication avec le BMS, l'interface de charge et le cycle de service. Pour les gestionnaires de flottes, l'objectif final n'est pas simplement de minimiser le temps de charge, mais d'optimiser la disponibilité des robots grâce à une température maîtrisée, une durée de vie prévisible de la batterie et une réduction des interventions manuelles.
Partie 6 : Comment évaluer les cellules sans table pour un projet de robotique
6.1 Tester le courant continu, et pas seulement le courant de crête
Une brève mesure de la capacité d'impulsion peut ne pas refléter le fonctionnement répété d'un robot à charge élevée. Demandez les courbes de tension et de température pour une période de courant continu réaliste et pour des cycles d'impulsion répétés. Vérifiez l'état de charge initial et la température ambiante pour chaque comparaison.
6.2 Comparer la résistance et la consistance au sein d'un même lot
La résistance moyenne ne suffit pas. L'écart entre les cellules influe sur la répartition du courant en parallèle et le vieillissement du boîtier. Définissez des limites d'inspection à réception pour la capacité, la tension en circuit ouvert, la résistance en courant continu, les dimensions, le poids et la traçabilité.
6.3 Mesurer les performances après vieillissement
Une cellule neuve peut fournir une excellente puissance, mais les plateformes robotiques exigent des performances prévisibles dans le temps. Il convient d'évaluer la rétention de capacité, l'augmentation de la résistance, la chute de tension et l'élévation de température après des cycles représentatifs. Les critères de fin de vie doivent inclure la puissance disponible ainsi que la capacité restante.
6.4 Valider les performances à basse température
Les robots qui se déplacent entre des environnements intérieurs et extérieurs peuvent subir d'importantes variations de température. Le froid augmente la résistance des cellules et réduit la puissance disponible. Une charge à une température inférieure à la température autorisée peut également entraîner un risque de dépôt de lithium. solution de batterie basse températureUn dispositif de chauffage du sac à dos ou un verrouillage de la charge peuvent être nécessaires.
6.5 Examen de la sécurité, de la certification et de la traçabilité
Le bloc-batterie final doit être évalué au regard des normes et exigences de transport applicables à son marché et à son utilisation. Parmi les points importants à prendre en compte figurent les normes UN 38.3, IEC 62133-2 et IEC 62619, les exigences de sécurité fonctionnelle, la protection du boîtier et la gestion des modifications documentée. La norme applicable dépend du robot final, de l'architecture de la batterie et du marché cible.
Partie 7 : Choisir entre les cellules cylindriques, en forme de poche et prismatiques
| Format de cellule | Force typique | Considérations techniques | Application potentielle des robots |
|---|---|---|---|
| Cellules cylindriques | Chaîne d'approvisionnement mature, homogénéité mécanique, disposition des emballages distribuée | Rendement volumétrique d'emballage inférieur et nombreuses interconnexions | Robots humanoïdes et mobiles à haute dynamique |
| Cellules de poche | Dimensions légères, fines et flexibles | Nécessite un contrôle de la compression et une marge de gonflement. | Plateformes à espace restreint ou légères |
| Cellules prismatiques | Utilisation optimale de l'espace au niveau de l'emballage et réduction des interconnexions | Les gradients thermiques et les contraintes mécaniques nécessitent une attention particulière | Robots mobiles de grande taille et systèmes robotiques stationnaires |
La construction sans table est surtout visible dans le développement des cellules cylindriques, mais le choix du format doit tenir compte de l'enveloppe mécanique du robot, de son profil de puissance, de sa méthode de refroidissement, de sa stratégie de maintenance et du volume de production prévu.
Conclusion
Les cellules de batterie sans tablette offrent une solution structurelle pertinente aux problèmes d'alimentation et de dissipation thermique des robots humanoïdes. En répartissant la collecte du courant sur le pourtour de l'électrode, elles permettent de réduire la résistance, de limiter l'échauffement localisé et d'améliorer la réponse aux courants élevés. Leur intérêt est particulièrement marqué dans les applications soumises à des charges dynamiques répétées et à des contraintes thermiques strictes.
Ces solutions ne sont pas universelles. La constance de la production, le vieillissement des cellules, les interconnexions des packs, la logique du système de gestion de batterie (BMS), le refroidissement et la stratégie de charge déterminent si les avantages au niveau des cellules se traduisent par des performances robotiques fiables. Un processus de développement adéquat commence par l'analyse du cycle de fonctionnement du robot et la validation de l'ensemble du système énergétique dans des conditions réalistes.
Pour toute question relative à la tension, la capacité, le courant de décharge, la communication, la gestion thermique et l'intégration du boîtier, veuillez nous faire part de vos besoins. Large Power à travers notre consultation de batterie personnalisée.
QFP
Qu'est-ce qu'une pile de table ?
Une cellule à languettes utilise une connexion de collecte de courant répartie sur une plus grande partie du bord de l'électrode, au lieu de s'appuyer uniquement sur une ou plusieurs languettes conventionnelles. Ce chemin de courant plus court et plus large permet de réduire la résistance et d'améliorer la répartition de la chaleur.
Pourquoi les cellules des tables sont-elles adaptées aux robots humanoïdes ?
Lors de leurs mouvements dynamiques, les robots humanoïdes génèrent des pics de courant répétés. Une résistance plus faible et une collecte de courant plus uniforme permettent de réduire les chutes de tension et l'échauffement localisé, assurant ainsi une alimentation électrique plus stable.
La batterie d'une tablette est-elle compatible avec la charge rapide ?
Pas automatiquement. La capacité de charge rapide dépend de la chimie, de la conception des électrodes, du comportement de l'anode, de la température, de l'état de charge, des limites du système de gestion de batterie (BMS) et du contrôle du chargeur. Un taux de décharge élevé ne garantit pas un taux de charge tout aussi élevé.
Les tableaux et les cellules en plein onglet sont-ils identiques ?
Ces termes sont souvent utilisés pour désigner des structures de collecte de courant distribuées très similaires. « Sans table » est le terme commercial le plus courant, tandis que « à languette pleine », « à languette continue » et « à languette imbriquée » peuvent décrire des implémentations spécifiques. Les ingénieurs doivent consulter les données de construction et de test fournies par le fabricant.
Quels tests les fabricants de robots doivent-ils effectuer avant de sélectionner une cellule de table ?
Tester le courant pulsé soutenu et répété, la chute de tension, l'élévation de température, la distribution de la résistance, le comportement à basse température, le vieillissement, l'homogénéité des cellules et les pertes d'interconnexion au niveau du pack. La validation doit reproduire le cycle de fonctionnement réel du robot.


