

Un moteur à courant continu sans balais (BLDC) peut fonctionner correctement en atelier, puis s'arrêter dès qu'une machine alimentée par batterie accélère sous charge. Le moteur tourne, le contrôleur s'allume, la batterie affiche une tension correcte au repos. Pourtant, un disjoncteur se déclenche, et il est difficile de déterminer si la cause est la batterie, le contrôleur ou le moteur.
Dans la plupart des cas, aucun composant n'est défectueux individuellement. Le choix des composants s'est basé sur leurs caractéristiques techniques, qui ne précisent pas leur comportement en interaction. Ce guide décrit les étapes clés de la sélection, depuis les limites de puissance de la batterie et les exigences du moteur jusqu'à la compatibilité du contrôleur, la gestion thermique et les essais en conditions réelles.
Commencez par ce que la batterie peut réellement fournir.
La tension nominale est une indication, et non une condition de fonctionnement. Une batterie annoncée à 48 V fonctionne sur une plage de tensions, depuis sa tension de charge maximale jusqu'au point de coupure du système de gestion de batterie (BMS) ou du contrôleur. Cette tension chute davantage à chaque consommation de courant. La plage d'entrée du contrôleur doit couvrir toute cette plage, y compris les baisses de tension transitoires lors des accélérations, et non se limiter à la valeur nominale.
Prenons l'exemple d'une batterie lithium-ion série 13. Une fois chargée, sa tension se situe autour de 54.6 V (13 cellules à 4.2 V). En cas de décharge profonde, selon la chimie des cellules et le seuil de coupure du BMS, elle peut descendre entre 39 et 42 V, et même être inférieure momentanément lors d'une forte charge. Un contrôleur configuré pour une plage de tolérance plus étroite peut couper l'alimentation en cas de sous-tension bien avant que la batterie ne soit complètement déchargée. La plage de fonctionnement réelle dépend des cellules et des paramètres du BMS.
La capacité actuelle doit être examinée avec la même rigueur, et elle est limitée par bien plus que les seules cellules. Les cellules de la batterie, le BMS, les connecteurs et le câblage limitent tous l'intensité maximale que le système peut consommer en toute sécurité. La limite inférieure détermine l'intensité maximale disponible. Un pack supportant le courant de fonctionnement normal peut néanmoins déclencher sa protection lors d'une brève surtension du moteur à l'accélération. Il est donc essentiel de comparer les limites du BMS et des cellules avec la demande prévue à l'accélération, et pas seulement en fonctionnement stabilisé, et de vérifier si les connecteurs et la section des câbles induisent une chute de tension suffisante pour amener le contrôleur à son seuil de sous-tension.
Déterminez les besoins en charge du moteur
Le choix d'un moteur CC sans balais se base avant tout sur la charge à gérer, et non sur sa puissance nominale. Le couple à la vitesse requise, le couple nécessaire au démarrage de la charge, la vitesse d'accélération requise et la régularité de la charge au cours d'un cycle de travail déterminent si un moteur est adapté. La puissance nominale seule masque la plupart de ces aspects : un moteur capable de supporter aisément la charge en régime permanent peut s'avérer insuffisant pour démarrer un mécanisme lourd ou gravir une pente.
Il est utile de distinguer trois questions : quel est le couple continu requis par l’application à sa vitesse normale ? Quel est le couple de pointe nécessaire et pendant combien de temps ? Enfin, le bobinage du moteur est-il adapté à la tension de la batterie ?
La constante de vitesse d'un moteur indique la relation entre sa vitesse à vide et la tension appliquée, tandis que le couple requis par l'application détermine en grande partie le courant nécessaire pour produire ce couple. Il est conseillé de consulter les données de couple-vitesse du fabricant à la tension d'alimentation prévue plutôt que de se fier uniquement à la constante de vitesse pour déterminer si un moteur répondra aux exigences de l'application.
On peut estimer approximativement le courant côté batterie à partir de la puissance mécanique fournie, du rendement global du système et de la tension de la batterie. Par exemple, si un moteur délivre 1 kW de puissance mécanique avec un rendement global supposé de 90 %, la batterie doit fournir environ 1.11 kW. Cela correspond approximativement à 28 A sous 40 V ou 21 A sous 54 V, avant prise en compte des effets transitoires et des chutes de tension. Si une accélération double brièvement la puissance requise, le courant double également, et ce, à la tension minimale, celle que la batterie, le système de gestion de la batterie (BMS) et le câblage doivent supporter.
Quelle est la différence entre le courant continu d'une batterie et le courant de phase d'un moteur ?
Un contrôleur de moteur CC sans balais se place entre une source CC et un moteur triphasé, et ses limites de courant s'appliquent à deux niveaux différents. Le courant côté batterie (entrée CC) et le courant de phase du moteur sont des grandeurs différentes, et les comparer directement est une source d'erreur fréquente. À basse vitesse, un contrôleur peut fournir un courant de phase élevé au moteur tout en consommant sensiblement moins de courant de la batterie, car le rapport cyclique est faible. À haute vitesse et à rapport cyclique élevé, ces deux valeurs se rapprochent considérablement. valeurs continues et de pointe Il faut lire la documentation de chaque produit et la comparer aux caractéristiques du moteur et de la batterie.
Outre le courant, vérifiez la compatibilité pratique : la plage de tension supportée par rapport à la plage de fonctionnement de la batterie, le type de capteur utilisé par le moteur (capteurs à effet Hall, codeur ou fonctionnement sans capteur), le mode de commutation et l’interface de commande de vitesse ou de couple utilisée par le reste du système. Un câblage de capteur ou une configuration de commutation incorrects se manifestent généralement par des démarrages difficiles, des à-coups ou un moteur qui ne démarre pas correctement, plutôt que par une panne évidente.
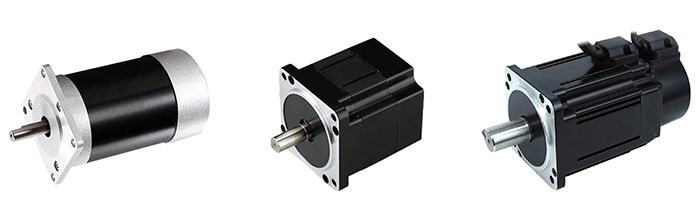
Une fois que la plage de tension, les exigences de couple et les limites de courant sont clairement définies, il devient plus facile de choisir un moteur et un contrôleur fonctionnant sur toute la plage de fonctionnement. Brushless.com propose moteurs à courant continu sans balais et des contrôleurs compatibles pour les applications présentant des exigences différentes en matière de tension, de couple et de courant.
Tenir compte de la chaleur et du cycle de service
Un système fonctionnant pendant trente secondes ne garantit pas un fonctionnement pendant trente minutes. Les pertes par effet Joule dans les enroulements du moteur augmentent approximativement avec le carré du courant lorsque la résistance des enroulements est maintenue constante. De plus, l'étage de puissance du contrôleur engendre des pertes par conduction et par commutation ; la température atteinte par le système dépend donc également du refroidissement. Une charge soutenue, des cycles de démarrage/arrêt fréquents, une température ambiante élevée et un boîtier exigu peuvent déclencher la protection thermique, même si celle-ci n'était pas apparue lors d'un test de courte durée.
Commencez par décrire honnêtement le cycle de service. Un moteur fonctionnant la plupart du temps à un régime proche de sa puissance nominale continue dispose d'une faible réserve thermique ; un moteur présentant de brèves pointes de puissance séparées par de longues périodes d'inactivité peut souvent exploiter sa capacité de charge/décharge ponctuelle. L'installation est aussi importante que la puissance nominale : fixer un contrôleur sur un châssis métallique, assurer une bonne ventilation ou le laisser enfermé dans un petit boîtier peut modifier considérablement sa puissance de sortie continue. La température de la batterie a également une incidence, car le courant de charge et de décharge admissible peut varier en fonction de la température des cellules.
Erreurs de sélection qui ont tendance à apparaître tardivement
Certaines erreurs se répètent car elles sont invisibles sur une fiche technique et n'apparaissent qu'en service.
Un contrôleur avec une capacité de courant de crête élevée est un piège courant lorsque la batterie ou le BMS ne peut pas fournir cette intensité. La batterie devient alors le facteur limitant, et la coupure survient au moment de la plus forte accélération. Dimensionner le moteur pour les conditions de croisière est une autre erreur : le couple au démarrage ou en montée pousse alors le système en limite de courant, avec une réponse lente ou des déclenchements de protection répétés. La chute de tension des connecteurs et des câbles est une troisième source de problèmes, car un connecteur limite peut sembler fonctionner correctement au ralenti, puis subir une chute de tension suffisante sous charge pour déclencher un défaut de sous-tension facilement confondu avec une batterie défaillante.
Aucun de ces arguments ne justifie l'achat systématique du moteur le plus puissant ou du contrôleur de courant le plus élevé. Le surdimensionnement peut engendrer des coûts et un poids supplémentaires, déplacer le point de fonctionnement vers une zone moins efficace et laisser la batterie comme facteur limitant.
Valider le système complet en conditions réelles
Les spécifications en laboratoire ne sauraient remplacer les essais en charge réelle. Il est impératif de faire fonctionner le système dans son intégralité, en conditions réelles d'utilisation : démarrage à l'arrêt sous charge, accélération, fonctionnement à charge soutenue, fonctionnement à faible niveau de charge et, le cas échéant, fonctionnement dans l'enceinte prévue à une température ambiante réaliste. Pendant ces essais, enregistrez la tension de la batterie aux bornes du pack et à l'entrée du contrôleur, le courant d'entrée CC, les éventuels codes d'erreur du contrôleur, l'état du BMS et les températures du moteur, du contrôleur et de la batterie.
Si le système s'arrête en cours d'accélération, il est important de déterminer quelle limite a été atteinte en premier : chute de tension de la batterie, limite de décharge du BMS, réglage du courant du contrôleur ou charge mécanique supérieure à la normale. Utilisez les symptômes ci-dessous pour orienter l'investigation, puis confirmez la cause à l'aide des données de tension, de courant, de température et du code d'erreur.
| Symptôme | Vérifications initiales |
|---|---|
| Le système se réinitialise lorsque le moteur démarre. | Chute de tension de la batterie, protection du BMS, chute de tension du câblage et des connecteurs |
| Arrêt brutal lors de l'accélération | Demande de courant de pointe, limite de courant du contrôleur, limite de décharge du BMS |
| S'arrête après avoir couru pendant un certain temps | Température du moteur et du contrôleur, charge continue, refroidissement et enveloppe |
| Le moteur tremble ou ne démarre pas en douceur | Câblage des capteurs, configuration de commutation, compatibilité du contrôleur et du moteur |
| Durée d'exécution plus courte que prévu | Charge et cycle de service réels, rendement du moteur, résistance mécanique, capacité utile de la batterie |
Vérifier ces éléments successivement permet d'éviter la coûteuse habitude de remplacer le moteur ou le contrôleur avant que la véritable contrainte n'ait été identifiée.
Assembler la séquence
Pour une compatibilité optimale, il est essentiel de vérifier que la batterie, le moteur et le contrôleur forment un système unique. Commencez par contrôler la tension utile et les limites de décharge de la batterie, assurez-vous que le moteur peut répondre aux exigences de couple et de vitesse de l'application, et vérifiez que le contrôleur est compatible avec la batterie et le moteur. Procédez ensuite à des tests sous des charges et des températures réalistes. Si le système continue de se couper, l'enregistrement des données de tension, de courant, de température et de défauts permettra d'identifier la limite atteinte, évitant ainsi de procéder par conjectures ou de remplacer inutilement des pièces.


