

Pour une recharge fiable des robots mobiles autonomes (AMR), la batterie, le chargeur, le contrôleur du robot et le système d'accueil doivent fonctionner comme un seul et même système. Un robot peut atteindre la station d'accueil sans pour autant se recharger, soit parce que les contacts ne sont que partiellement engagés, soit parce que les limites de la batterie sont mal interprétées, soit encore parce que le chargeur et le contrôleur ne sont pas d'accord sur l'état de disponibilité du robot.
Pour les constructeurs automobiles, l'intégration commence par la spécification de l'interface et la validation du processus de fonctionnement. Choisir une batterie en fonction de sa tension nominale ou un chargeur parce qu'il est compatible CAN ne suffit pas. Il est essentiel de définir les limites électriques, le comportement de communication, la géométrie des contacts et les réponses aux pannes avant le déploiement de la flotte.
Réponse rapide: Alignez la plage de tension et le courant de charge admissible de la batterie avec le chargeur, définissez le protocole d'application du BMS et le comportement en cas de temporisation, et validez les tolérances d'amarrage et l'échauffement des contacts. Le chargeur régule la charge ; le BMS assure les limites et la protection conformément à sa conception ; le contrôleur du robot coordonne l'amarrage et le déplacement. Vérifiez le bon fonctionnement du démarrage, de l'arrêt et du désamarrage en conditions normales et en cas de panne.
Points clés à retenir
Distinguer une station d'accueil fournissant une alimentation à un chargeur embarqué d'un chargeur externe connecté directement à la batterie.
Spécifiez les messages, les unités, la synchronisation et le comportement en cas de défaillance, et pas seulement le matériel CAN ou RS485.
Tester les contacts de charge dans des conditions réalistes de désalignement, d'usure, de contamination et de courant.
Déterminer la durée de la recharge d'opportunité à partir de l'énergie utilisable et des fenêtres de recharge disponibles.
Utilisez la télémétrie pour le diagnostic et la planification sans présumer d'une prédiction de panne garantie.
Partie 1 : Principes de base de l’intégration des batteries AMR et des stations de charge
1.1 Commencer par le budget énergétique et l'architecture de recharge
Mesurez le profil de fonctionnement du robot, incluant les déplacements, le levage, l'électronique en veille et les charges auxiliaires. Déterminez l'énergie utile de la batterie, les besoins en réserve et les plages horaires de charge. La charge d'opportunité consiste à utiliser les périodes d'inactivité disponibles pour recharger la batterie ; il ne s'agit pas systématiquement d'une session de 10 à 20 minutes.
À titre d'exemple, une puissance nette mesurée de 500 W appliquée à la batterie pendant 12 minutes fournit environ 100 Wh. La capacité de recharge réelle peut être inférieure en cas de diminution de la charge, de limites de température ou si les charges du robot restent actives. Utilisez les mesures effectuées directement sur la batterie et évitez de comptabiliser deux fois les pertes de conversion.
Architecture | Implication du contrôle |
|---|---|
La station d'accueil alimente un chargeur embarqué | L'alimentation du quai doit respecter les limites d'entrée du chargeur ; l'électronique embarquée régule la charge de la batterie |
Le chargeur externe se connecte via les contacts du quai. | Le chargeur externe doit être compatible avec les limites de la batterie et l'interface d'activation ou de communication définie. |
Quai permettant la communication | Les données de présence, de disponibilité ou de télémétrie peuvent être échangées, mais la sécurité dépend des contrôles mis en œuvre. |
Une station d'accueil sans bus de données n'est pas nécessairement non contrôlée. La détection matérielle, les interverrouillages et un chargeur embarqué dédié peuvent constituer une architecture valable. En revanche, une liaison de communication ne garantit pas à elle seule la compatibilité électrique ni une fonction certifiée sûre.
1.2 Adapter la précision de navigation à la géométrie de contact
Définir les tolérances d'amarrage latérales, longitudinales, verticales et angulaires. Prendre en compte les variations du sol, les déformations liées à la charge utile et la répétabilité de la navigation. La conformité du contact, la profondeur d'engagement et la force doivent garantir une connexion fiable sur toute la plage autorisée sans endommager le robot ni le quai d'amarrage.
Le nettoyage des contacts permet de limiter la contamination de surface, mais ne dispense pas du nettoyage ni de l'inspection. Spécifiez le matériau des contacts, le plaquage, la réduction de courant, la rétention et les critères de remplacement à partir des données du fournisseur. Évitez toute force d'alignement sur les bornes électriques non supportées.
Partie 2 : Charge CC et communication avec le BMS
2.1 Coordination de la régulation du chargeur et de la protection de la batterie
Le chargeur contrôle le courant et la tension normaux. BMS Le système peut communiquer les limites de charge autorisées et interrompre la charge lorsque les conditions sont inadaptées. La coupure de protection est généralement une réponse à un défaut et non la méthode systématique pour interrompre chaque charge.
De nombreux systèmes lithium-ion utilisent un profil de charge/tension constant spécifique à chaque cellule, avec une récupération à courant réduit uniquement lorsque cela est autorisé et selon des critères d'arrêt appropriés. N'appliquez pas de charge d'entretien prolongée ni de récupération arbitraire à une batterie trop déchargée. Les paramètres normaux doivent respecter scrupuleusement les spécifications des cellules et de la batterie.
Il ne faut pas confondre le préconditionnement des cellules à faible courant avec la précharge du système de capacité avant la fermeture d'un circuit d'alimentation. Cette dernière permet de limiter le courant d'appel et peut nécessiter une résistance, une commutation contrôlée ou une autre solution technique. Un simple échange de signaux logiciels ne suffit pas à limiter le courant d'appel ni à détecter tous les défauts électriques.
2.2 Définir le protocole d'application et la machine à états
Les normes CAN et RS485 définissent des couches d'interface différentes et ne permettent pas l'interopérabilité de deux produits. Il est essentiel de convenir des identifiants de message, de l'échelle, des unités, de l'ordre des octets, des intervalles de mise à jour, des contrôles et de la compatibilité du micrologiciel. La documentation doit porter sur l'activation de la charge, les limites de courant et de tension, l'état de la température, les défauts et les signaux de disponibilité, le cas échéant.
État | Décision de conception requise |
|---|---|
Approche et détection | Comment la présence du robot et l'alignement autorisé sont établis |
Qualification de connexion | Quels contrôles de contact, de polarité et électriques le matériel prend-il réellement en charge ? |
Prêt à recharger | Quel contrôleur accorde l'autorisation et comment les limites valides sont-elles obtenues ? |
Charge | Rampe de courant, régulation de tension, surveillance thermique et mises à jour des limites |
Arrêtez-vous et désamarrez-vous | Comment le courant est réduit, l'alimentation est coupée là où c'est nécessaire et la libération est confirmée |
Faute | Réponse sécurisée, alarme, limites de tentatives et récupération autorisée |
Spécifiez un comportement sûr en cas de données manquantes, obsolètes, incohérentes ou contradictoires. Un chargeur ne doit pas continuer indéfiniment à utiliser une ancienne requête de courant élevé après une panne de communication. Choisissez le délai de réponse et les conditions de repli en fonction de l'analyse des risques du système plutôt qu'avec un délai d'attente générique.
Empêcher tout mouvement susceptible de séparer les contacts sous tension, sauf si l'interface est spécifiquement conçue et validée à cet effet. Coordonner la demande d'arrêt et la réponse électrique avant le désamarrage. Maintenir les fonctions de protection nécessaires indépendantes de la disponibilité du réseau de la flotte.
Partie 3 : Interfaces mécaniques pour cycles de service répétés
3.1 Résistance de contact, échauffement et usure
Évaluer le circuit de charge complet : contacts, câble, bornes, dispositifs de commutation et connexions. L’échauffement par effet Joule augmente avec le carré du courant. Par exemple, une résistance de connexion totale de 5 mΩ dissipe 2 W à 20 A. Cet exemple ne constitue pas une limite acceptable de température ou de résistance.
Mesurer la chute de tension et la température locale sous courant de charge représentatif, en cas de désalignement et de vieillissement des contacts. Inclure des cycles d'amarrage répétés, des vibrations et une contamination adaptée au site. Définir les limites d'acceptation et les intervalles d'inspection à partir des essais et des recommandations du fournisseur.
Un système de gestion de batterie (BMS) ne mesure pas automatiquement la résistance des contacts d'amarrage. La détection peut nécessiter des mesures de tension des deux côtés, des capteurs de température de contact ou des diagnostics dédiés. Il est préférable d'identifier la couverture des capteurs et les zones non couvertes plutôt que de garantir que la surveillance de la température des cellules protège chaque connexion.
3.2 Protection de l'environnement et accès aux services
Les exigences varient selon qu'il s'agisse d'usines, d'entrepôts frigorifiques ou de sites extérieurs. Il convient d'évaluer la présence de poussière, de débris conducteurs, d'humidité, de produits chimiques de nettoyage et de condensation, le cas échéant. Il est essentiel de définir le niveau de protection requis pour un assemblage et un raccordement corrects ; un indice de protection du boîtier ne garantit pas la couverture des contacts de charge exposés.
Les joints et les membranes d'aération doivent être sélectionnés et validés pour l'installation. Un évent peut contribuer à l'égalisation de la pression, mais ne garantit pas l'absence de condensation ni de corrosion. Il convient de tester la température de l'enceinte et l'échauffement par contact avec le flux d'air réel et les conditions ambiantes prévues.
Prévoir un accès sécurisé aux composants d'usure pour leur nettoyage ou leur remplacement. Inclure des instructions et des critères d'isolation pour les contacts endommagés, les bornes desserrées et les joints dégradés. Même une flotte en fonctionnement continu nécessite une maintenance planifiée et une procédure sécurisée pour la mise hors service d'un quai.
Partie 4 : Télémétrie de flotte, sécurité et validation OEM
4.1 Utiliser la télémétrie pour séparer les problèmes énergétiques des problèmes d'amarrage
Enregistre l'heure d'arrivée, les tentatives d'amarrage, les transitions d'activation de la charge, l'état de charge de la batterie, le courant et la tension mesurés, les causes de limitation, la température et les défauts. Distingue le temps d'attente, le temps d'alignement, le temps de charge active et le temps de transfert d'énergie terminé. Un robot occupant une station d'accueil n'est pas nécessairement alimenté.
Corrélez les horodatages du robot, du BMS et du chargeur pour diagnostiquer les redémarrages répétés ou une faible puissance de charge. Une estimation élevée du niveau de charge ne peut remplacer une confirmation de charge mesurée. Validez la précision du niveau de charge et la logique de réserve à mesure que la batterie vieillit.
La télémétrie peut faciliter la planification de la maintenance lorsqu'elle est associée à des seuils établis et à des tendances validées. Il est déconseillé de proposer une prévision universelle des pannes à 90 jours ou une prédiction garantie de la fin de vie. Il convient de définir ce que les mesures disponibles peuvent réellement détecter et d'évaluer les fausses alarmes ainsi que les défauts non détectés.
Choisissez la chimie en fonction de la masse, de l'énergie utilisable, de la capacité de charge, de la température et de la durée de vie requises. Les technologies LiFePO4, NMC et LTO présentent chacune des compromis, mais leur appellation ne garantit ni une durée de vie fixe ni une durée de charge maximale. Testez les cellules choisies selon le cycle d'utilisation prévu.
4.2 Valider simultanément la batterie, le chargeur et le robot
Pour les batteries au lithium industrielles applicables, IEC 62619 répond aux exigences et aux tests de sécurité. ISO-3691 4 Ce document traite des chariots industriels autonomes et de leurs systèmes, y compris les robots mobiles autonomes (AMR) compatibles. Veuillez vérifier les éditions pertinentes, l'adoption régionale et la portée des produits auprès de l'équipe de conformité responsable. Aucune de ces références ne saurait à elle seule approuver une installation de recharge complète.
Déterminer les exigences de sécurité électrique, de CEM et d'installation du chargeur pour le marché cible. Les résultats des essais de transport et des tests de batterie sont distincts de l'approbation d'intégration en service. documentation de test qui identifie la configuration fournie et ses limitations.
Valider la charge normale, les états de batterie bas et haut autorisés, les limites liées à la température, les échecs de connexion, les rebonds de contact, les pertes de communication, les coupures de courant et le débranchement contrôlé. Vérifier les transitoires du circuit d'alimentation et la charge de la capacité du système, le cas échéant. Effectuer des tests de défaillance dangereux avec du personnel qualifié et des installations appropriées.
Demandez aux fournisseurs les schémas d'interface, les spécifications de charge, la documentation du protocole d'application, les versions du firmware et les modalités de contrôle des modifications convenues. Large Power peut soutenir intégration de batteries pour robots En fonction de ces exigences, veuillez indiquer le modèle du chargeur, l'interface d'accueil, les charges du robot et son cycle de service lors de votre demande. solution de batterie personnalisée.
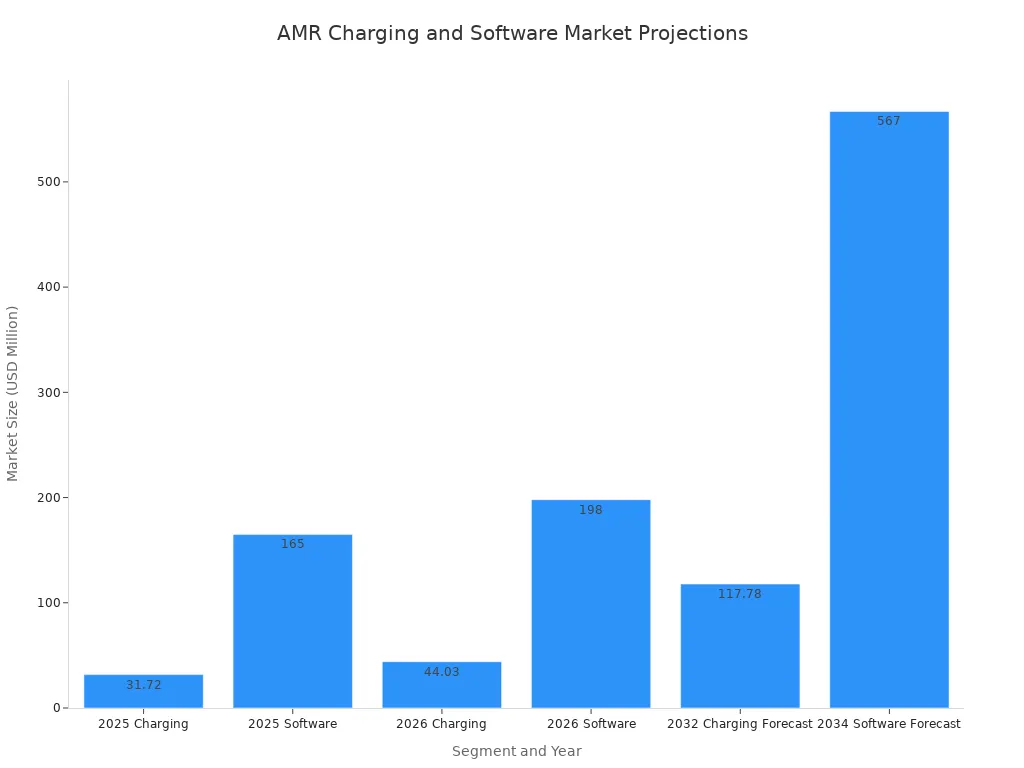
Les projections de marché présentées dans le graphique ci-joint ne constituent qu'un contexte général. Elles ne définissent pas les exigences techniques ni ne prédisent les performances d'un système de charge spécifique ; il est indispensable de vérifier les sources des prévisions originales avant d'utiliser ces chiffres dans des décisions commerciales.
Une recharge fiable repose sur des responsabilités définies et des interfaces vérifiées. Il convient d'approuver la batterie, le chargeur et la station d'accueil comme un système coordonné, puis de contrôler les modifications apportées aux contacts, aux cellules, au micrologiciel et aux paramètres de recharge afin que la production reste conforme à la conception validée.
QFP
Chaque chargeur AMR nécessite-t-il une communication directe avec le BMS ?
Non. Certaines architectures utilisent un chargeur embarqué avec des commandes matérielles définies. Lorsqu'une communication directe est requise, spécifiez le protocole d'application, les limites et le comportement en cas de défaillance. La conception doit rester sûre même en cas d'indisponibilité de la liaison.
Une poignée de main réussie prouve-t-elle que les contacts sont sûrs ?
Non. Cela confirme uniquement les conditions que la mise en œuvre vérifie effectivement. L'engagement des contacts, la capacité de courant et le chauffage nécessitent une validation mécanique et électrique. La détection de la résistance ou d'une surchauffe locale peut nécessiter des capteurs supplémentaires.
Quelle doit être la durée de la recharge d'opportunité ?
Calculez la durée en fonction de l'énergie nécessaire à la recharge, de la puissance de charge disponible côté batterie et des plages de fonctionnement. Tenez compte de la réduction de la charge, des limites de température, de la charge du robot et de la disponibilité des chargeurs. Il n'existe pas de durée fixe convenant à tous les robots mobiles autonomes (AMR).
Les produits CAN ou RS485 peuvent-ils être connectés sans configuration supplémentaire ?
Non. La compatibilité des interfaces électriques n'est que le point de départ. Les définitions des messages, la synchronisation, les unités, l'adressage et les réponses aux erreurs doivent être compatibles et testés.
Que se passe-t-il en cas de panne de communication pendant la charge ?
Le système doit adopter son comportement de repli validé ou s'arrêter dans le délai imparti. Définissez la gestion des limites dépassées, des alarmes, des nouvelles tentatives et de la récupération. Ne considérez pas que la poursuite de la dernière requête est sans risque.
Quels sont les tests importants avant le déploiement de la flotte ?
Vérifiez le comportement de charge du système assemblé, la température des contacts, le désalignement admissible, l'usure, l'exposition environnementale et les réponses aux défauts. Testez l'arrêt automatique du courant avant le désamarrage et assurez-vous que la télémétrie permet de distinguer l'amarrage du transfert d'énergie effectif.


