

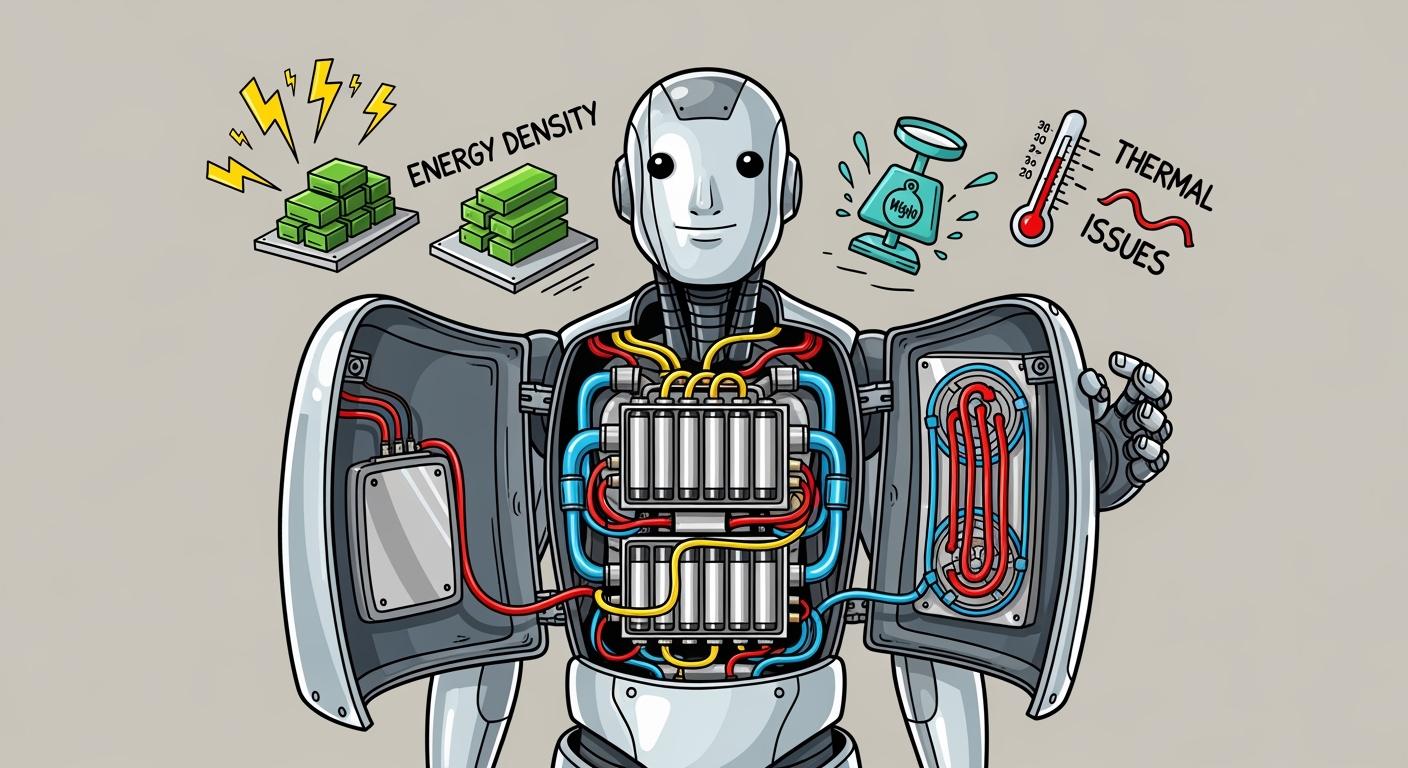
Vous êtes confronté à d'importants défis en matière de conception de batteries lors de leur construction. robots humanoïdesLes limites de densité énergétique réduisent l'autonomie et les performances de votre robot. Le poids complexifie sa conception et restreint sa mobilité. Les contraintes thermiques engendrent des risques pour la sécurité, notamment avec les batteries lithium-ion. Les exigences strictes en matière de masse, de volume et de forme vous obligent à trouver un équilibre entre l'autonomie de la batterie, les intervalles de recharge et les conceptions personnalisées. Le tableau ci-dessous illustre l'impact de ces contraintes sur vos choix d'ingénierie :
Challenge | Description |
|---|---|
Densité d'énergie | Une densité énergétique limitée entraîne des temps de fonctionnement courts, ce qui a un impact sur les performances. |
Poids | Les exigences de haute performance augmentent le poids, ce qui complique la conception. |
Contraintes thermiques | Problèmes de sécurité en conditions extrêmes et risques d'emballement thermique liés à la conception de la batterie. |
Points clés à retenir
Les limites de la densité énergétique influent sur l'autonomie des robots humanoïdes. La plupart des batteries au lithium n'offrent que 2 à 4 heures d'utilisation, ce qui entraîne des temps d'arrêt.
Le poids et la forme des batteries sont essentiels. Des batteries plus lourdes peuvent limiter les mouvements du robot et nécessitent des conceptions sur mesure pour s'adapter aux espaces restreints.
La gestion thermique est essentielle pour la sécurité. Les températures élevées peuvent endommager les composants et provoquer des incendies de batterie ; des systèmes de refroidissement efficaces sont donc nécessaires.
Les systèmes de gestion de batterie (BMS) avancés permettent de surveiller l'état de la batterie. Ils préviennent la surchauffe et garantissent un fonctionnement sûr dans des environnements exigeants.
Des stratégies innovantes comme la récupération d'énergie et la conception de batteries sur mesure peuvent améliorer les performances des robots et prolonger leur durée de fonctionnement.
Partie 1 : Défis liés à la conception des batteries pour les robots humanoïdes
Les robots humanoïdes sont confrontés à plusieurs défis de conception de batteries qui influent sur leurs performances, leur fiabilité et leur sécurité. Lors de la conception de batteries au lithium pour ces robots, il est impératif de prendre en compte la densité énergétique, le poids, la forme et les contraintes thermiques. Ces facteurs déterminent l'autonomie du robot, sa capacité de charge et sa sécurité d'utilisation dans des environnements exigeants.
1.1 Limites de densité énergétique
Vous constaterez que la densité énergétique constitue une limitation majeure des technologies de batteries actuelles. La quantité d'énergie stockée dans un volume ou un poids donné influe directement sur l'autonomie de votre robot avant recharge. La plupart des batteries au lithium actuelles n'offrent que 2 à 4 heures d'autonomie, ce qui entraîne des arrêts fréquents et une baisse de productivité dans les applications industrielles, médicales et de sécurité. Ce problème devient d'autant plus critique que les robots prennent en charge des tâches complexes nécessitant davantage d'énergie.
Les progrès récents ont permis d'améliorer la densité énergétique, mais les gains restent progressifs. Par exemple :
Les batteries LFP (lithium fer phosphate) offrent 150 à 200 Wh/L.
Les batteries lithium ternaires à haute teneur en nickel atteignent 250-300 Wh/L.
Les batteries à semi-conducteurs sont prometteuses en termes de densité énergétique et de sécurité, mais elles ne sont pas encore largement disponibles.
À noter: À mesure que les robots deviennent plus intelligents et plus autonomes, des avancées majeures dans la technologie des batteries seront nécessaires pour répondre aux besoins futurs.
Vous trouverez ci-dessous un tableau comparatif des principales chimies des batteries au lithium :
Type de chimie | Densité énergétique (Wh/L) | Niveau de sécurité | Scénarios d'application typiques |
|---|---|---|---|
LFP (Lithium Fer Phosphate) | 150-200 | Haute | robots industriels, infrastructure |
Lithium ternaire à haute teneur en nickel | 250-300 | Modérée | Robots médicaux, sécurité, électronique |
Lithium à l'état solide | 300+ (potentiel) | Très élevé | Robotique avancée, applications futures |
1.2 Contraintes de poids et de forme
Le poids et la forme constituent des défis supplémentaires pour la conception des batteries. Le bloc-batterie doit s'intégrer dans l'espace interne limité du robot sans alourdir inutilement le dispositif. Un poids excessif réduit la mobilité du robot et limite l'autonomie de ses tâches. La forme de la batterie doit également être compatible avec la structure du robot, ce qui nécessite souvent une conception sur mesure.
Il est essentiel de trouver un équilibre entre la densité énergétique, la sécurité et la gestion thermique, tout en optimisant l'autonomie. Par exemple, pour les robots médicaux et de sécurité, une batterie trop lourde peut entraver les mouvements et réduire la précision des tâches. Blocs-batteries de forme personnalisée Elles permettent d'optimiser l'espace disponible, mais elles complexifient le processus de conception et de fabrication.
Pour surmonter ces contraintes, les ingénieurs utilisent plusieurs stratégies :
Stations d'échange de batteries pour un remplacement rapide des batteries déchargées.
Systèmes d'alimentation filaires dans les environnements stationnaires pour prolonger la durée de fonctionnement.
Gestion de flotte, où plusieurs robots tournent en rotation pour assurer un fonctionnement continu.
Les batteries au lithium à l'état solide pourraient contribuer à résoudre certains de ces problèmes en offrant une densité énergétique plus élevée et une sécurité accrue dans un format plus compact.
1.3 Problèmes de gestion thermique
La gestion thermique est un aspect crucial de la conception des batteries. Les batteries lithium haute performance génèrent une chaleur importante pendant leur fonctionnement et leur charge. Un refroidissement insuffisant peut endommager les actionneurs et les processeurs du robot, voire provoquer un incendie.
Le tableau ci-dessous récapitule les principaux risques thermiques :
ce qui compte vraiment | Description |
|---|---|
Surchauffe des actionneurs | Réduit le couple et la précision des mouvements, pouvant entraîner une panne. |
Limitation thermique des processeurs | Diminue les performances de calcul, affecte la prise de décision en temps réel. |
Dégradation de la batterie ou risque d'incendie | Les températures élevées accélèrent le vieillissement ou provoquent un emballement thermique. |
Contrainte matérielle | Une chaleur excessive peut déformer les structures légères ou dégrader leurs composants. |
Il est indispensable de mettre en œuvre des systèmes de gestion de batterie (BMS) avancés pour surveiller la température, prévenir la surchauffe et garantir un fonctionnement sûr. Des solutions de refroidissement améliorées et une conception robuste des cellules sont essentielles pour préserver la durée de vie et la sécurité des batteries, notamment pour les robots industriels et médicaux fonctionnant dans des conditions exigeantes.
Partie 2 : Densité énergétique et durée de vie de la batterie
2.1 Technologie lithium-ion
La plupart des batteries des robots humanoïdes sont fabriquées avec des batteries lithium-ion car elles offrent un excellent compromis entre densité énergétique, sécurité et durée de vie. Les cathodes riches en nickel, comme le NMC (oxyde de nickel-manganèse-cobalt), permettent d'atteindre une densité énergétique supérieure, mais chaque technologie présente des inconvénients. Le tableau ci-dessous compare les technologies lithium courantes, leurs densités énergétiques et leurs applications typiques :
Type de chimie | Densité énergétique (Wh/kg) | Scénarios d'application |
|---|---|---|
LCO (oxyde de lithium et de cobalt) | 150-200 | Électronique grand public, appareils médicaux |
NMC (Nickel Manganèse Cobalt) | 200-260 | Robotique, véhicules électriques, robots industriels |
LiFePO4 (lithium fer phosphate) | 90-160 | Infrastructures, sécurité, robots industriels |
LMO (oxyde de lithium et de manganèse) | 100-150 | Outils électriques, matériel médical, électronique grand public |
État solide | > 300 | Robotique avancée, dispositifs médicaux du futur |
Lithium métal | > 350 | Robotique de nouvelle génération, aérospatiale |
Vous constatez que les batteries lithium-ion utilisées dans les robots humanoïdes atteignent généralement 280 à 300 Wh/kg, tandis que les batteries à semi-conducteurs et au lithium métal promettent des valeurs encore plus élevées.
Cependant, vous êtes confronté à plusieurs limitations :
Les batteries lithium-ion classiques limitent l'autonomie des robots à 1 à 4 heures d'utilisation active.
Les tâches à forte mobilité consomment davantage de batteries, ce qui rend un fonctionnement 24h/24 et 7j/7 impraticable sans infrastructure de recharge supplémentaire.
Les branchements ou recharges à chaud fréquents augmentent la complexité opérationnelle et les coûts.
2.2 Optimisation du stockage d'énergie
Il est possible de relever les défis liés à la conception des batteries en optimisant le stockage d'énergie grâce à plusieurs stratégies. Le tableau ci-dessous récapitule les approches efficaces :
de Marketing | Description |
|---|---|
Récupération d'énergie | Capte l'énergie ambiante provenant du mouvement, de la chaleur ou des champs électromagnétiques. |
Commande d'actionnement avancée | Ajuste les paramètres de l'actionneur pour minimiser le gaspillage d'énergie. |
Systèmes de gestion de l'alimentation | Il répartit l'énergie de manière dynamique et prédit les besoins en énergie afin de réduire la consommation en veille. |
Actionneurs à haut rendement énergétique | Utilise des actionneurs conçus pour une faible consommation d'énergie. |
Technologies de transfert d'énergie sans fil | Permet le transfert d'énergie sans connexions physiques, améliorant ainsi la disponibilité et la flexibilité. |
Les batteries de forme personnalisée permettent d'optimiser l'espace interne, d'accroître la charge utile et d'allonger l'autonomie. Ces améliorations augmentent directement la portée et l'autonomie opérationnelles, deux facteurs essentiels pour les applications industrielles et médicales dynamiques.
2.3 Systèmes de gestion de batterie (BMS)
Un système de gestion de batterie (BMS) performant est essentiel pour prolonger la durée de vie de la batterie et garantir la sécurité. Le BMS surveille l'état de charge, la tension et la température. Ses fonctionnalités avancées incluent :
Surveillance en temps réel des tensions, de la température et du courant des cellules.
Équilibrer la charge pour prolonger la durée de vie de la batterie et éviter la surcharge ou la décharge profonde.
Intégration de capteurs et d'interrupteurs pour prévenir la surchauffe et la propagation thermique.
Fournir une estimation précise de l'état de charge et un équilibrage des cellules.
Les récentes avancées en matière de systèmes de gestion technique du bâtiment (GTB) offrent une meilleure gestion thermique, des protocoles de sécurité renforcés et une surveillance précise. Ces fonctionnalités permettent d'exploiter les robots humanoïdes de manière efficace et sûre, même dans des environnements industriels exigeants.
Partie 3 : Poids, forme et intégration
3.1 Impact sur la mobilité
Il est essentiel de prendre en compte l'influence du poids et de la répartition des batteries sur les mouvements et la stabilité de votre robot. Une répartition inégale des batteries peut entraîner une perte d'équilibre ou des mouvements inefficaces. Un système de batteries bien réparti imite la dynamique du corps humain, favorisant ainsi la stabilité et une marche ou un port de charges efficaces. Vous êtes soumis à des contraintes de poids strictes : les batteries ne peuvent représenter qu'environ un huitième de la masse totale du robot. Cette limitation vous oblige à faire des compromis entre densité énergétique, autonomie et mobilité. Concentrer le poids des batteries dans le torse ou les membres déplace le centre de gravité, ce qui peut engendrer une instabilité et augmenter le risque de chute. Il vous faut également des batteries résistantes aux chocs mécaniques et dotées de dispositifs de sécurité pour prévenir les incendies et les explosions, d'autant plus que les robots humanoïdes évoluent à proximité des personnes.
3.2 Conception personnalisée de la batterie
Vous concevez des batteries au lithium sur mesure pour s'adapter à des géométries internes spécifiques. Cette approche optimise l'utilisation de l'espace et permet l'intégration aux éléments structurels. Les batteries sur mesure augmentent la capacité de charge utile et améliorent les performances en assurant une autonomie prolongée et des mouvements à couple élevé. Vous devez relever les défis d'intégration, notamment en garantissant la compatibilité avec les robots médicaux, industriels et de sécurité. Les batteries sur mesure requièrent des dispositifs de sécurité avancés.
La protection contre les surcharges empêche la surchauffe.
Les dispositifs de coupure thermique coupent l'alimentation si les températures dépassent les limites de sécurité.
Des systèmes de refroidissement actifs maintiennent une température optimale de la batterie.
Le tableau ci-dessous montre comment batterie personnalisée La conception influence les performances et la sécurité :
Aspect | Influence sur la performance et la sécurité |
|---|---|
Optimisation du stockage d'énergie | Durée de fonctionnement prolongée et temps d'arrêt réduit grâce à la recharge. |
Des dispositifs de sécurité | Les dispositifs de coupure thermique et de protection contre les surcharges garantissent sécurité et efficacité. |
intégration structurelle | Les emballages de forme personnalisée optimisent l'espace et améliorent l'agilité du robot. |
Amélioration de la production | Permet une autonomie prolongée et des mouvements à couple élevé dans des environnements exigeants. |
3.3 Adaptations structurelles
Vous devez adapter le châssis de votre robot pour accueillir les batteries. Les modifications structurelles comprennent des ajustements de largeur et de profondeur, permettant ainsi d'installer des batteries de différentes tailles. Vous pouvez faire glisser des modules symétriques le long de rails de guidage et les verrouiller. La goupille distale de chaque poutre se déplace le long de l'axe de celle-ci pour s'adapter aux différentes tailles de batteries. Ces adaptations sont compatibles avec les batteries mesurant entre 140 et 450 mm sur l'axe X et entre 36 et 195 mm sur l'axe Y, et fonctionnent avec les modules VDA 355 et VDA 390.
Type d'adaptation | Description |
|---|---|
Réglage de la largeur | Faites glisser les modules symétriques le long des rails de guidage et verrouillez-les en place. |
Ajustement de la largeur | Déplacez la broche distale le long de l'axe de la poutre pour l'adapter à différentes tailles de batterie. |
Compatibilité des tailles | Prend en charge les batteries de 140 à 450 mm (X) et de 36 à 195 mm (Y), compatible avec le module VDA. |
Les progrès réalisés dans le domaine des batteries permettent d'allonger leur autonomie et d'améliorer leur durabilité. L'amélioration de la robustesse du matériel réduit les besoins de maintenance et accroît la fiabilité en conditions réelles d'utilisation. Il est essentiel de relever les défis liés à la conception des batteries en intégrant des blocs-batteries au lithium robustes et en adaptant la structure de votre robot pour des performances optimales.
Partie 4 : Contraintes thermiques et sécurité
4.1 Génération de chaleur
Les systèmes de batteries des robots humanoïdes génèrent une chaleur importante. Les principales sources sont :
Les moteurs articulés produisent de la chaleur par frottement mécanique, notamment lors de tâches à forte charge.
Les unités de calcul génèrent une chaleur importante. Les processeurs hautes performances peuvent atteindre une enveloppe thermique (TDP) de 700 W lors du traitement d'algorithmes complexes.
Lors des phases de charge et de décharge rapides, les batteries génèrent de la chaleur due à leur résistance interne. Il est essentiel de surveiller cette chaleur afin de préserver leurs performances.
La chaleur excessive accélère les réactions chimiques dans les batteries lithium-ion, ce qui entraîne un vieillissement plus rapide et une durée de vie réduite. Les températures élevées augmentent la résistance interne, diminuant ainsi les performances de la batterie. Les températures extrêmement élevées présentent un risque d'emballement thermique, un danger grave pour la sécurité des robots dans les environnements médicaux, industriels et de sécurité.
4.2 Solutions de refroidissement
Vous devez mettre en œuvre des solutions de refroidissement efficaces pour gérer la température des batteries. Les approches courantes comprennent :
La dissipation thermique passive utilise des gels thermoconducteurs et des coussinets en graphène. Ces matériaux réduisent la résistance thermique entre les cellules de la batterie et les structures de refroidissement.
Les microcanaux refroidis par liquide utilisent des plaques de refroidissement ultra-minces épousant la forme des modules de batterie. Cette méthode permet une extraction efficace de la chaleur et est compatible avec les robots haute performance.
Les matériaux à changement de phase (MCP) absorbent et libèrent de la chaleur lors des transitions de phase. On les associe souvent à des caloducs ou à un système de refroidissement liquide pour un meilleur contrôle de la température.
Les systèmes de gestion thermique intégrés assurent le maintien de températures de fonctionnement sûres. Ces systèmes contribuent à prévenir la surchauffe et à prolonger la durée de vie de la batterie et du robot.
4.3 Protocoles de sécurité
Vous comptez sur des protocoles de sécurité rigoureux pour prévenir les incendies de batteries ou les emballements thermiques. Le tableau ci-dessous récapitule les principales mesures de sécurité :
Mesure de sécurité | Description |
|---|---|
Protections du système de gestion de la batterie (BMS) | BMS personnalisé avec capteurs, commutateurs et fusibles pour éviter les surcharges, les décharges excessives et les courts-circuits. |
Protections cellulaires | Conforme aux normes de sécurité, avec des mécanismes de fusion interne en cas de court-circuit. |
Protection d'interconnexion | Géométrie conçue pour agir comme un élément fusible pour la protection contre les courts-circuits. |
Protections de pack | Système anti-propagation et d'extinction de flamme pour contenir les événements d'emballement thermique. |
On atténue l'emballement thermique par une sélection et un espacement judicieux des cellules. La surveillance du système de gestion du bâtiment (BMS) prévient les conditions susceptibles de provoquer un incendie. L'isolation mécanique limite le risque de propagation entre les cellules. Les systèmes de sécurité intégrés sont essentiels pour les robots opérant dans les secteurs médical, industriel et de la sécurité. Pour connaître les normes de sécurité de référence, voir : Sécurité des batteries UL.
La conception de batteries lithium pour robots humanoïdes présente des défis complexes. Densité énergétique, poids, forme et contraintes thermiques influent sur les performances et la sécurité. La technologie lithium-ion est en constante évolution. Les leaders du secteur proposent désormais des batteries à haute densité énergétique, des solutions à semi-conducteurs, des systèmes de gestion de batteries avancés, la recharge sans fil et des modules de charge rapide. Les chercheurs explorent également les batteries métal-air et les biocarburants pour dépasser les limites actuelles. Lors de la planification de votre prochain projet, tenez compte de ces avancées et des choix de conception qui en découlent afin d'améliorer la fiabilité et l'efficacité de la robotique.
QFP
Quelle est la durée de fonctionnement typique pour robots humanoïdes Vous utilisez des batteries au lithium ?
Les batteries au lithium des robots humanoïdes offrent généralement une autonomie de 2 à 4 heures. Cette autonomie peut être réduite lors de tâches nécessitant une grande mobilité ou le transport de charges importantes. Les robots industriels et médicaux requièrent souvent des changements de batterie ou des stations de recharge pour un fonctionnement continu.
Comment se comparent les différentes chimies des batteries au lithium pour les applications robotiques ?
Type de chimie | Densité énergétique (Wh/kg) | Niveau de sécurité | Scénarios d'application |
|---|---|---|---|
LFP (Lithium Fer Phosphate) | 90-160 | Haute | Industrie, infrastructures, sécurité |
NMC (Nickel Manganèse Cobalt) | 200-260 | Modérée | Robotique, médical, électronique |
État solide | > 300 | Très élevé | Robotique avancée, médicale |
Pourquoi la gestion thermique est-elle essentielle dans les batteries au lithium ?
Il est essentiel de maîtriser la chaleur pour prévenir les incendies de batteries et prolonger leur durée de vie. Les températures élevées accélèrent le vieillissement des batteries et peuvent provoquer un emballement thermique. Des systèmes de refroidissement et de surveillance efficaces garantissent la sécurité des robots dans les environnements industriels, médicaux et de sécurité.
Quel est le rôle d'un système de gestion de batterie (BMS) ?
Vous comptez sur un système de gestion de batterie (BMS) pour surveiller la tension, la température et la charge. Le BMS équilibre les cellules, prévient la surcharge et protège contre les courts-circuits. Ce système garantit un fonctionnement sûr et fiable des robots dans les secteurs exigeants.


