

Réponse rapide : Spécifiez un connecteur à enclenchement aveugle en tenant compte des décalages d’amarrage les plus défavorables du robot, de la séquence de contact requise et des cycles d’enclenchement prévus. Validez ces exigences sur les rails, le verrou et le boîtier. Si la batterie peut être connectée sous tension, vérifiez séparément l’insertion partielle et le comportement de mise sous tension de l’hôte.
Un connecteur à accouplement aveugle est une interface fiche-prise conçue pour se connecter lorsque les faces d'accouplement ne peuvent pas être vues ou alignées manuellement.
Cet article considère l'alignement, la séquence de contact et la durée de vie de l'accouplement comme des variables de conception liées pour les batteries au lithium, et non comme des spécifications distinctes. Chaque section principale se termine par l'adaptation à l'application, la conformité et le coût. L'accent est mis sur la tolérance d'amarrage spécifique au robot, l'insertion partielle et la validation, plutôt que sur une interface générique pour batteries amovibles.
Points clés à retenir
Les guides et les supports flottants corrigent les petits défauts d'alignement, mais il est indispensable de mesurer la somme réelle des tolérances.
Les broches de différentes longueurs déterminent l'ordre dans lequel les contacts sont établis : d'abord la masse, puis l'alimentation, puis le signal, ce qui permet de garantir la sécurité du branchement à chaud.
Effectuez une insertion partielle pour vous assurer qu'aucun courant ne circule et qu'aucun défaut du BMS ne se verrouille lorsque l'amarrage s'arrête à mi-chemin.
Adaptez la durée de vie du connecteur à la chimie de votre batterie : les batteries LiFePO4 nécessitent un nombre de cycles plus élevé que les batteries NMC.
Testez les connecteurs avec votre propre dispositif d'accueil et un test de cycle de service, et non pas seulement les valeurs indiquées dans la fiche technique.
Partie 1 : Alignement des connecteurs de batterie à accouplement aveugle pour robots
1.1 Caractéristiques du guide et supports flottants
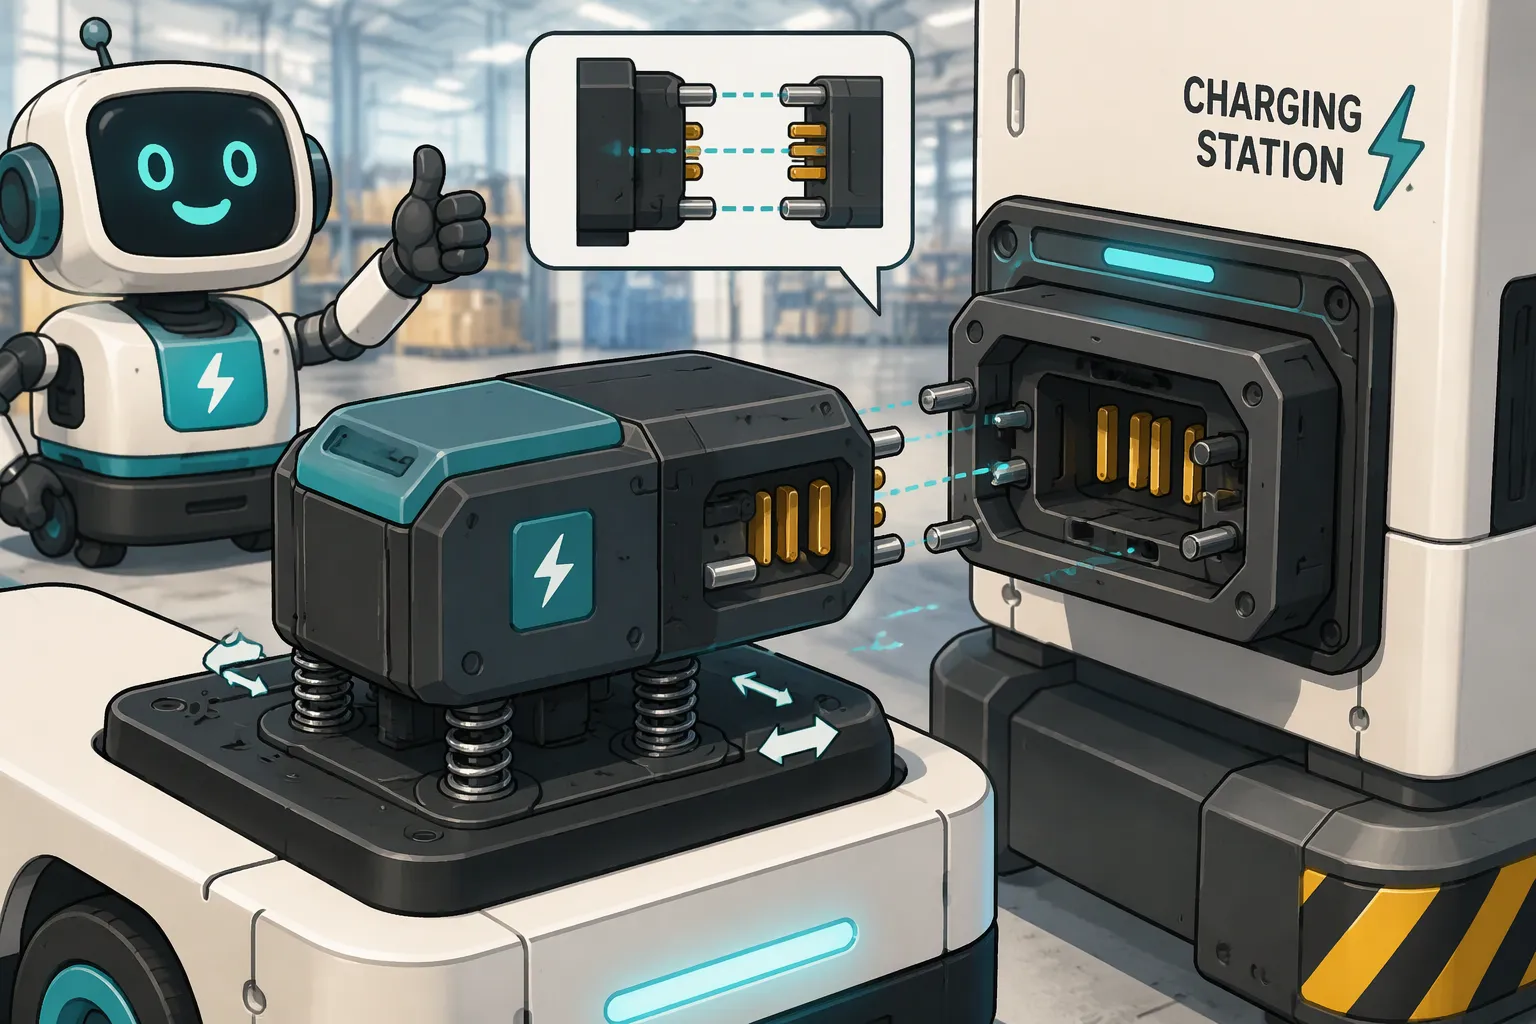
L'alignement commence avant tout contact. Les chanfreins et les rampes d'insertion des fiches guident les deux moitiés lors de leur rapprochement. Une large rampe d'insertion transforme un important décalage latéral en un léger mouvement de correction. Les ergots et les rainures de guidage prennent le relais une fois les faces proches. Ces éléments absorbent d'abord les erreurs angulaires, puis les erreurs latérales, et centrent l'interface avant l'engagement des ergots.
Les connecteurs flottants ajoutent un second niveau de correction. Le corps du connecteur est monté sur une base coulissante ou à ressort. Cette base se déplace de quelques dixièmes de millimètre dans toutes les directions, permettant ainsi au connecteur de trouver son partenaire. Les supports flottants sont particulièrement adaptés aux espaces restreints, comme un bloc-batterie dissimulé derrière le panneau arrière d'un robot. La course du flotteur doit être supérieure au désalignement résiduel lors de l'amarrage. Dans le cas contraire, le connecteur bute et les guides supportent toute la charge.
Les stations de recharge pour robots mobiles autonomes (AMR) et véhicules à guidage automatique (AGV) en entrepôt reposent quotidiennement sur cette combinaison. Un véhicule de la flotte se gare sur une station avec une précision centimétrique, et les guides comblent l'espace restant. Les robots d'assistance médicale nécessitent une manipulation plus délicate, car un arrêt brutal peut perturber la charge utile. Les unités de patrouille de sécurité se garent à l'extérieur, où la dilatation thermique provoque des variations de position du support au cours de la journée. L'interface d'assemblage à l'aveugle robotisée de la NASA illustre le même principe à plus grande échelle : un bras robotisé positionne les deux moitiés, et l'interface réalise la connexion structurelle et électrique sans intervention humaine.
1.2 Validation de l'empilement des tolérances et de l'amarrage
Les erreurs d'alignement s'accumulent au niveau de trois éléments : le châssis du robot, la batterie et le support du connecteur. Chaque pièce présente sa propre tolérance dimensionnelle, et chaque joint contribue à cette accumulation. La plupart des connecteurs à enclenchement aveugle exigent des tolérances d'alignement relativement strictes, même avec des supports flottants. Une tolérance trop importante du châssis peut épuiser la marge de jeu avant même que le connecteur ne détecte la moindre erreur.
La validation doit mesurer la pile réelle, et non le schéma nominal. Les ingénieurs doivent concevoir le dispositif d'amarrage, monter la batterie et enregistrer les décalages latéraux et angulaires au premier contact, et ce, sur plusieurs cycles d'approche. Ce test révèle le cas le plus défavorable, où la flexion du châssis, celle de la batterie et l'erreur de montage convergent.
L'adéquation à l'application détermine le choix entre un alignement précis et un alignement plus lâche. Les batteries LiFePO4 conviennent aux parcs de stockage à cycle élevé, où un alignement reproductible garantit la durée de vie des contacts sur des milliers d'assemblages. Les batteries NMC conviennent aux plateformes à haute densité énergétique, où la masse et la rigidité de la batterie influencent l'empilement. La conformité est essentielle : la norme IEC 62133-2 couvre la sécurité des accumulateurs et batteries lithium-ion dans les applications portables, la norme UL 2054 couvre les batteries domestiques et commerciales, et la norme ISO 3691-4 concerne les chariots élévateurs et leurs systèmes. Un alignement plus précis engendre des coûts supplémentaires en usinage et en précision de montage. Un alignement plus lâche permet de réduire les coûts, mais reporte les contraintes sur les contacts et les guides. Le juste équilibre dépend de la répétabilité des assemblages, de la taille du parc et de l'accessibilité pour la maintenance.
Partie 2 : Séquence de contact pour un transfert de puissance sécurisé
2.1 Broches décalées et sécurité de branchement à chaud
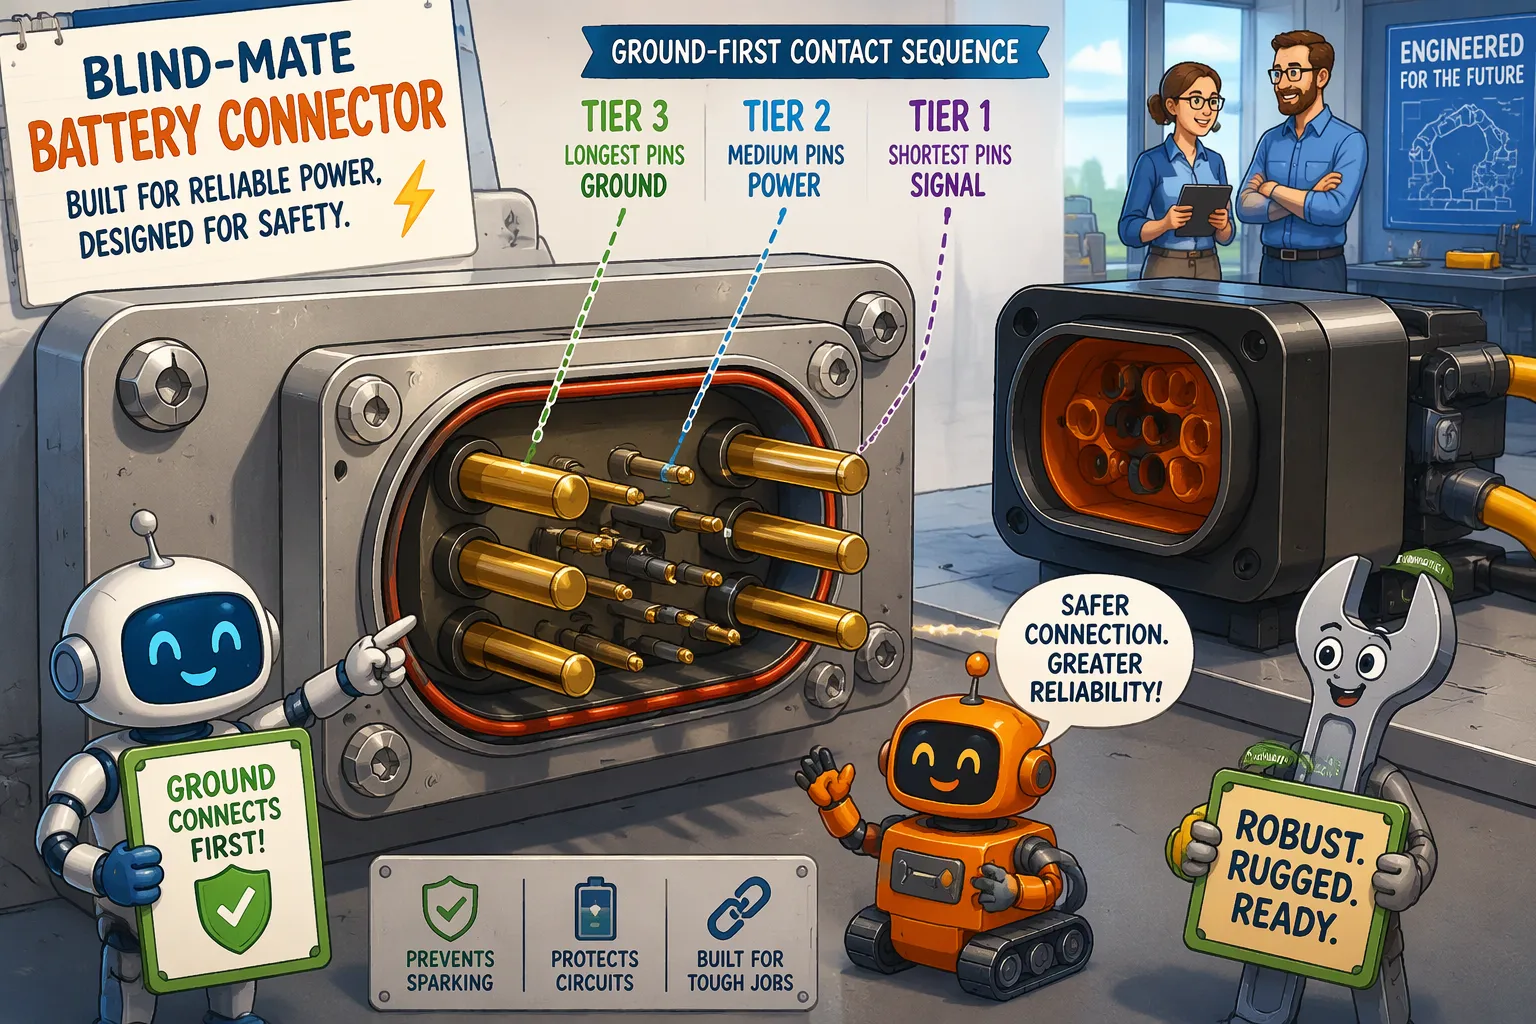
La séquence de contact est définie mécaniquement par la longueur des broches. Une configuration typique utilise trois niveaux. Les broches de pré-contact, les plus longues, sont les premières à se connecter ; elles véhiculent la masse et un signal de bas niveau afin que la batterie et le robot partagent une référence avant la circulation du courant. Les broches d'alimentation principales se trouvent au niveau intermédiaire et ferment le chemin du courant élevé. Les broches de post-contact, les plus courtes, sont les dernières à se fermer ; elles véhiculent les signaux d'état, d'activation ou de verrouillage qui indiquent au système que la connexion est établie.
Les ingénieurs doivent vérifier cet ordre sur le connecteur lui-même, et non le présumer. La longueur des broches varie selon les séries, et certains modèles inversent les niveaux ou placent les broches de signal dans un boîtier séparé. L'insertion à l'aveugle et l'insertion sous tension constituent également des problèmes distincts. Un connecteur peut s'emboîter parfaitement et néanmoins provoquer un arc électrique si les broches d'alimentation se ferment avant la masse.
La sécurité du branchement à chaud repose sur le principe de la mise à la terre en premier. Lorsqu'un robot s'amarre avec la batterie sous tension, la broche de terre avant contact égalise le potentiel avant que les broches d'alimentation ne se rencontrent. Cette étape limite les arcs électriques au niveau des contacts d'alimentation et contrôle le courant d'appel qui circule dans la capacité d'entrée de la batterie. Sans elle, une variation de tension rapide peut déclencher le système de gestion de la batterie (BMS) par protection contre les surintensités ou les courts-circuits, et l'amarrage échoue même si l'accouplement mécanique a réussi. Le même principe s'applique en sens inverse lors du désaccouplement : la mise à la terre doit être coupée en dernier, donc la ligne d'activation est coupée en premier et le système coupe proprement l'alimentation. Un BMS qui détecte un défaut lors d'un arc électrique maintiendra la batterie hors service jusqu'à une réinitialisation, ce qui est coûteux pour une flotte. Les concepteurs souhaitant en savoir plus sur les seuils de protection peuvent consulter la documentation correspondante. Principes fondamentaux des BMS et des PCM.
2.2 Insertion partielle et vérification de séquence
Il arrive qu'un robot s'arrête en cours d'amarrage. Le moteur cale, un obstacle bloque l'approche ou le système d'amarrage se désaligne au dernier centimètre. Dans ce cas, les broches de pré-contact peuvent se toucher tandis que les broches d'alimentation restent ouvertes. La batterie détecte la masse et le signal, mais pas le chemin principal, et le robot interprète cela comme un appariement incomplet.
Une bonne conception de séquence transforme cet état en un signal détectable. La ligne d'activation post-contact reste ouverte jusqu'à l'insertion complète, permettant ainsi au contrôleur du robot de détecter l'état « non prêt » et de procéder à une réinsertion et une nouvelle tentative. Certaines conceptions ajoutent une broche de détection d'accouplement dédiée au niveau le plus court dans le même but. La vérification doit être effectuée lors du test du dispositif d'amarrage : les ingénieurs doivent commander une approche partielle, maintenir la position et vérifier l'absence de courant et de verrouillage de défaut du système de gestion de batterie (BMS).
Le nombre de broches dépend de l'application. Les batteries LiFePO4 utilisées dans les robots mobiles autonomes (AMR) et les véhicules à guidage automatique (AGV) en entrepôt nécessitent une séquence complète avec lignes d'activation et de thermistance, car les milliers d'opérations de quai multiplient le risque d'un mauvais contact. Les batteries NMC des plateformes médicales ou de sécurité à haute densité énergétique requièrent souvent les mêmes lignes pour la surveillance thermique. Les batteries LCO et LMO sont moins fréquentes dans les robots de quai, où la durée de vie et la marge thermique sont primordiales. La conformité est régie par la norme de la batterie : les normes IEC 62133-2 et UL 2054 concernent la batterie, et la norme ISO 3691-4 concerne le système de conduite autonome. L'ajout de broches de signal augmente le coût et la force d'insertion du connecteur ; les modèles à alimentation seule conviennent donc aux quais basse tension et à faible fréquence de cycles, où le système de gestion de la batterie (BMS) gère automatiquement le courant d'appel.
Partie 3 : Durée de vie des connecteurs de batterie à connexion aveugle pour robots
3.1 Essais de cyclage et mécanismes de dégradation
Les cycles de fonctionnement indiqués dans les fiches techniques proviennent de tests en laboratoire. Les cycles de fonctionnement réels d'un robot ajoutent de la poussière, des vibrations et des appariements partiels. Les ingénieurs doivent tester la durée de vie de l'appariement en utilisant le mouvement réel du quai d'amarrage, et non une course rectiligne en laboratoire. Plusieurs normes encadrent ces tests :
La norme IEC 60512 décrit les méthodes d'essai de la résistance de contact et de l'élévation de température.
La norme IEC 61984 définit les critères de sécurité et d'endurance mécanique des connecteurs.
La norme UL 1977 couvre les connecteurs de composants pour les données, les signaux et l'alimentation en Amérique du Nord.
La norme CSA C22.2 n° 182.3 traite de la sécurité et de la construction des connecteurs.
Quatre mécanismes sont à l'origine de la dégradation. L'usure par contact enlève de la matière à chaque point de contact. La corrosion de frottement forme des films d'oxyde même à de faibles amplitudes de vibration, ce qui augmente la résistance. L'usure du placage expose l'alliage de base, qui se corrode alors plus rapidement. La dérive de la force d'insertion indique une modification de la géométrie des contacts. Un connecteur à tiroir à enclenchement aveugle, conçu pour 500 à 2 000 cycles, comme le rapporte Anern, illustre l'ampleur de cette variation.
3.2 Placage, matériaux et durée de vie
Le choix du placage doit correspondre au nombre de cycles, et non à l'intensité nominale. Selon Sybusbar, le placage à l'étain nécessite un frottement de 1.5 à 2.5 mm sous une force modérée pour rompre l'oxyde. Ce frottement convient à la maintenance, mais est inadapté à une station de remplacement haute fréquence. L'or tolère un frottement plus long et résiste au fretting, mais son utilisation sur un contact de puissance haute intensité est trop coûteuse ; les concepteurs le réservent donc aux broches de signal du même boîtier.
La durée de vie des batteries doit être adaptée à leur composition chimique. Les batteries LiFePO4 utilisées dans les parcs de batteries pendant 2 000 à 5 000 cycles nécessitent un connecteur dont la durée de vie est équivalente. Les batteries NMC utilisées dans les parcs de batteries pendant 500 à 1 000 cycles requièrent un connecteur moins performant. Il s'agit de plages de référence au niveau des cellules, et non de garanties pour les batteries complètes.
L'adéquation à l'application, la conformité et le coût par composant fiable sont des critères déterminants. La norme IEC 60529 s'applique lorsque l'enceinte nécessite un indice de protection IP, lequel doit correspondre à celui du système assemblé. La norme IEC 60664-1 définit les règles de coordination de l'isolation. Validez les composants candidats à l'aide de votre propre banc d'essai et d'un test de cycle de service.
L'alignement, la séquence de contact et la durée de vie de l'accouplement forment un système de conception unique. Des supports flottants plus lâches facilitent l'amarrage, mais exercent une contrainte sur les contacts. Des broches de pré-contact plus longues améliorent la sécurité lors du branchement à chaud, mais augmentent la force d'insertion. Amphenol LTW annonce un jeu de ± 1.5 mm sur les axes X et Y et une protection IP67 pour son connecteur interchangeable, qu'il soit accouplé ou non, ce qui montre que les valeurs de jeu publiées ne concernent qu'un seul axe.
Une liste de critères de sélection doit prendre en compte la tolérance d'amarrage, le courant et la tension continus, les besoins en signal, les exigences de connexion à chaud, le nombre de cycles prévu, l'indice de protection contre les infiltrations, la conformité aux normes et le coût par connecteur fiable. Le guide d'achat d'Alibaba recommande de viser au moins 5 000 cycles et de prévoir le remplacement du connecteur tous les 18 à 36 mois.
Validez les connecteurs de batterie Blind-Mate pour robots candidats à l'aide de votre propre dispositif d'amarrage et d'un test de cycle de service. Les valeurs de cycle indiquées dans la fiche technique ne permettent pas à elles seules de prédire les performances d'une flotte.
QFP
Un connecteur à accouplement aveugle élimine-t-il le besoin d'un alignement précis avec la station d'accueil ?
Non. Les guides et les supports flottants ne corrigent que les petits décalages. La plupart des connecteurs à enclenchement aveugle nécessitent toujours des tolérances d'alignement assez strictes. La course du support flottant doit être supérieure au désalignement résiduel dû à la méthode d'amarrage. Les ingénieurs doivent mesurer la somme réelle des tolérances au niveau du châssis, du bloc et du support avant de se fier à une valeur de course flottante publiée.
Un robot peut-il brancher à chaud une batterie lithium en toute sécurité sans connecteur séquentiel ?
La sécurité du branchement à chaud dépend de l'ordre réel des contacts, et non de l'étiquette du connecteur. Un branchement à la terre en premier limite les arcs électriques et le courant d'appel. Un branchement à l'alimentation en premier peut déclencher la protection contre les surintensités du système de gestion du bâtiment (BMS), même si le contact mécanique semble propre. Les ingénieurs doivent vérifier l'ordre des broches sur le composant et tester le branchement sous tension.
Que se passe-t-il lorsqu'un robot s'arrête à mi-chemin de l'amarrage ?
Les broches de pré-contact peuvent se toucher tandis que les broches d'alimentation restent ouvertes. Une interface bien conçue utilise la broche d'activation ou de détection de connexion la plus courte pour signaler une connexion incomplète. Le contrôleur détecte alors « non prêt », se rétracte et réessaie. Le test du dispositif d'amarrage doit commander une approche partielle et confirmer l'absence de flux d'alimentation et de verrouillage de défaut du BMS.
Combien de cycles d'accouplement un connecteur de batterie de robot doit-il supporter ?
La capacité nominale doit correspondre à l'utilisation prévue de la batterie. Les batteries LiFePO4 utilisées dans les parcs de stockage d'énergie pour 2 000 à 5 000 cycles nécessitent un connecteur d'endurance similaire. Les batteries NMC utilisées sur des plateformes pour 500 à 1 000 cycles requièrent une capacité moindre. Il s'agit de plages de référence au niveau des cellules, et non de garanties pour les batteries elles-mêmes. Un guide d'achat mentionné précédemment recommande de viser au moins 5 000 cycles pour les stations d'accueil à usage intensif.
Quelles normes s'appliquent aux connecteurs de batterie à connexion aveugle sur les robots ?
La norme IEC 60512 décrit les méthodes d'essai de résistance de contact et d'échauffement. La norme IEC 61984 définit les critères de sécurité et d'endurance mécanique des connecteurs. Les normes UL 1977 et CSA C22.2 n° 182.3 couvrent les connecteurs de composants en Amérique du Nord. La sécurité des emballages est conforme aux normes IEC 62133-2 et UL 2054. Les chariots autonomes sont soumis à la norme ISO 3691-4 et la protection contre les infiltrations est conforme à la norme IEC 60529.


