
L'interface de communication d'un système de gestion de batterie (BMS) détermine la fiabilité avec laquelle un bloc-batterie intelligent au lithium échange des données de tension, de courant, de température, d'état de charge, d'alarme et de diagnostic avec le dispositif hôte.
Le choix d'une interface inadéquate peut entraîner une instabilité de la communication, des retards d'intégration ou des rapports de défauts incomplets. Toutefois, une perte de communication ne doit jamais désactiver les fonctions de protection essentielles de la batterie. Les protections contre les surtensions, les sous-tensions, les surintensités, les courts-circuits et les surchauffes doivent rester disponibles localement au sein du BMS.
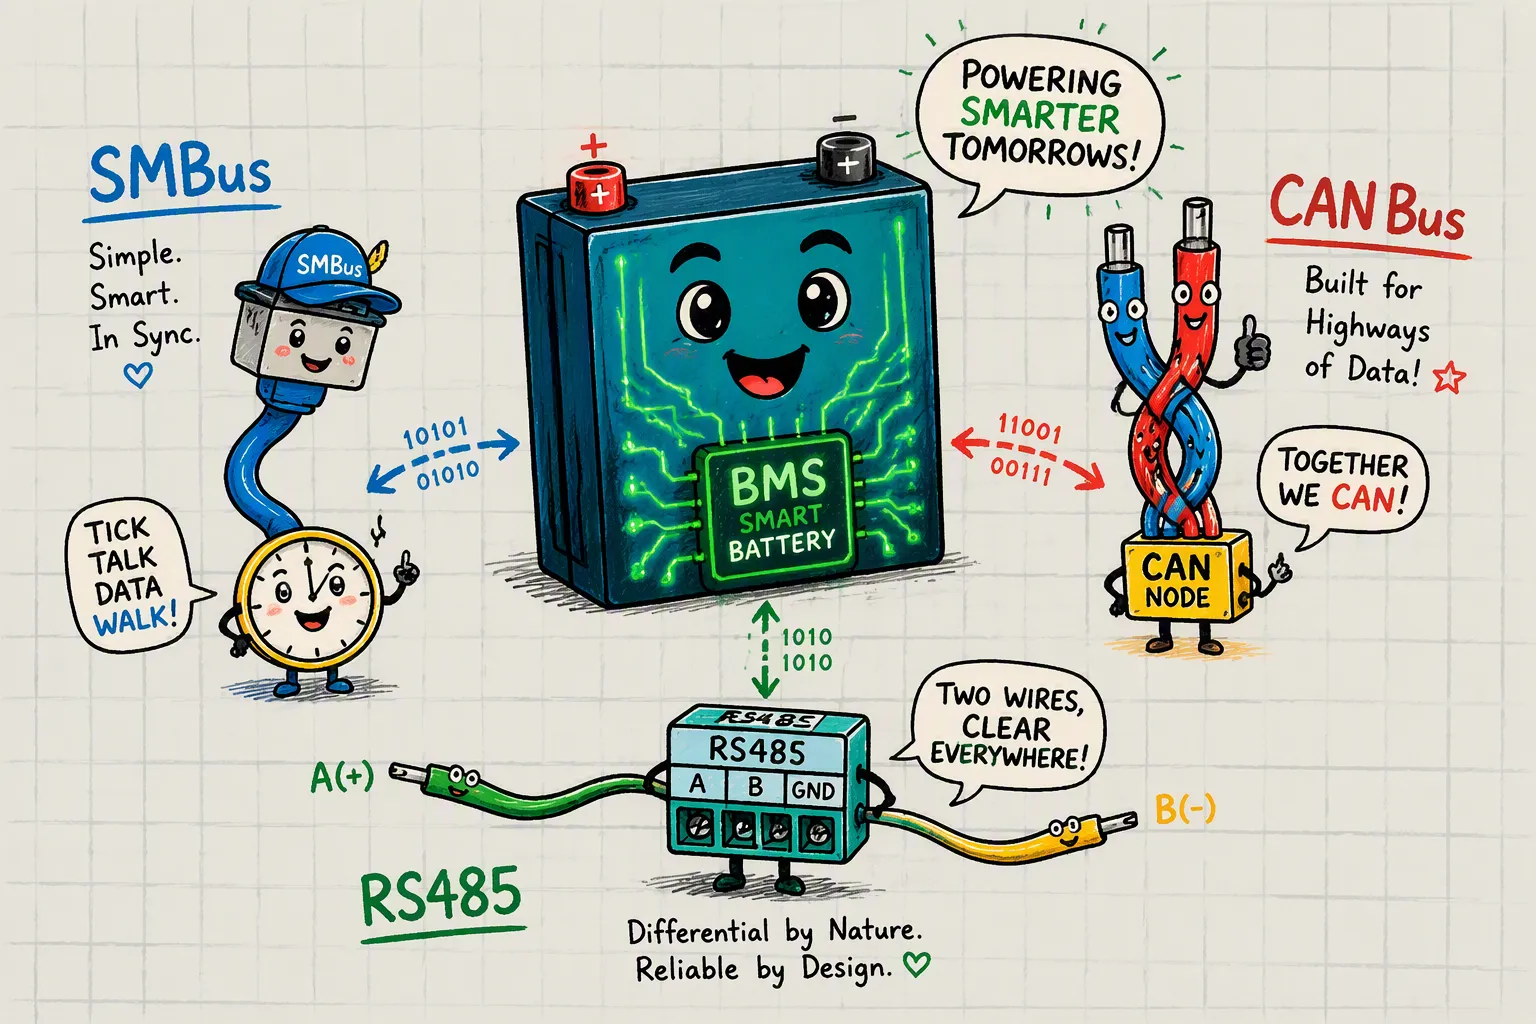
Les bus SMBus, CAN et RS485 répondent à des exigences d'ingénierie différentes :
SMBus est parfaitement adapté aux appareils médicaux portables, aux ordinateurs portables, aux équipements portables et autres systèmes compacts nécessitant un échange de données standardisé pour batteries intelligentes.
CAN bus assure une communication fiable et en temps réel dans des environnements électriquement perturbés tels que la robotique, les AGV, les équipements industriels et les systèmes de batteries haute tension.
RS485, généralement associé à Modbus RTU ou à un protocole propriétaire, convient aux communications longue distance et multipoints dans les systèmes de stockage d'énergie, d'alimentation de secours et de surveillance à distance.
Le choix approprié dépend de la distance de communication, du débit de données, des interférences électromagnétiques, de l'architecture réseau, de la compatibilité avec l'hôte, des exigences de sécurité fonctionnelle et du coût de développement.
Points clés à retenir
Sélectionner SMBus pour les systèmes de batteries intelligentes compactes nécessitant des données de batterie standardisées sur de courtes distances de communication.
Sélectionner CAN bus pour la robotique, les véhicules et les équipements industriels nécessitant une communication déterministe et une détection de pannes robuste.
Sélectionner RS485 pour les réseaux longue distance à points de connexion multiples, mais définissez clairement le protocole de couche application et le mécanisme de vérification des erreurs.
Ne vous fiez pas uniquement à la communication pour la protection de la batterie. Les dispositifs de coupure critiques doivent fonctionner indépendamment au sein du BMS.
Envisagez des architectures hybrides lorsque le système de batteries nécessite une communication interne rapide et une surveillance externe à longue distance.
Avant de finaliser la conception de la batterie, veuillez confirmer les définitions des messages, le débit en bauds, le brochage du connecteur, la terminaison, l'isolation et la compatibilité avec l'hôte.
Partie 1 : Comprendre les options de protocole pour les batteries intelligentes
1.1 Impact sur la sécurité et les performances du système de gestion technique du bâtiment (GTB)
Votre système de gestion de batterie (BMS) protège chaque cellule de votre batterie au lithium. Il surveille en permanence la tension, le courant et la température. Le protocole de communication détermine la vitesse et la précision avec lesquelles votre BMS reçoit les données des capteurs et envoie les commandes. Un protocole défaillant entraîne des retards ou des erreurs de lecture. Ces erreurs peuvent empêcher votre BMS de déconnecter une cellule en cas de surtension ou de surchauffe. Ce retard représente un réel danger.
Le protocole influence également l'architecture de votre système et son coût total. Les dispositifs médicaux exigent une faible consommation et une conception compacte. La robotique et les équipements industriels nécessitent une communication à haut débit avec une forte immunité au bruit. Les systèmes de sécurité et les projets d'infrastructure placent souvent les armoires à batteries à distance les unes des autres. L'électronique grand public privilégie la simplicité et le faible coût des composants. Chaque scénario vous oriente vers un choix de protocole différent. Considérations relatives à la conception des systèmes de gestion de bâtiments et des matériaux à changement de phase Anticiper vous permet d'aligner votre stratégie de communication sur vos exigences de sécurité. Vous évitez ainsi des refontes coûteuses en adaptant dès le départ le protocole à votre configuration physique et à vos conditions environnementales.
1.2 Aperçu des bus SMBus, CAN et RS485
Trois protocoles câblés dominent la communication des batteries intelligentes au lithium. Chacun répond à un besoin spécifique.
SMBus s'appuie sur I2C, un protocole à deux fils permettant la communication à courte distance entre circuits intégrés. Il connecte un microcontrôleur BMS à des capteurs de température ou des jauges de carburant au sein d'un boîtier compact. On retrouve SMBus presque exclusivement dans l'électronique grand public et portable, notamment les ordinateurs portables et les instruments médicaux. Sa faible consommation et son nombre réduit de broches le rendent idéal pour les petits assemblages de batteries.
Le bus CAN est essentiel aux véhicules électriques, aux véhicules à guidage automatique et aux machines industrielles. Il offre des débits de communication élevés et une excellente immunité aux interférences. Le CAN prend en charge la mise en réseau robuste de plusieurs appareils, ce qui convient aux systèmes comportant plusieurs modules de batterie communiquant avec un contrôleur maître. La couche application CANopen standardise davantage la messagerie dans les déploiements industriels.
Le RS485 utilise la signalisation différentielle pour les communications longue distance sur un bus série. Il permet de connecter jusqu'à 32 périphériques en configuration multipoint. De ce fait, le RS485 est la norme pour le stockage d'énergie stationnaire, les infrastructures de télécommunications et les systèmes de secours à grande échelle. Son immunité au bruit est essentielle à proximité des moteurs, des onduleurs et autres sources d'interférences électriques. Le protocole Modbus est fréquemment utilisé en complément du RS485 pour l'échange de données structurées.
Fonctionnalité | CAN bus | RS485 |
|---|---|---|
Vitesse de communication | Meilleure performance du béton | Moyenne |
Anti-interférence | Excellent | Bon |
Complexité | Meilleure performance du béton | Coût en adjuvantation plus élevé. |
Prix | Meilleure performance du béton | Coût en adjuvantation plus élevé. |
Réseau multi-appareils | Excellent | Bon |
Applications pour véhicules électriques | très commun | Moins fréquent |
Applications ESS | Commun | très commun |
Le protocole CAN est présent dans tous les secteurs d'activité au niveau du système de gestion technique du bâtiment (GTB). Le protocole SMBus reste limité aux appareils grand public. Le protocole RS485 domine le stockage stationnaire. Votre environnement d'exploitation et vos objectifs de performance vous orienteront vers la solution la plus adaptée.
Partie 2 : Comparaison des bus CAN, RS485 et SMBus
Trois protocoles sont en concurrence pour la communication des batteries lithium intelligentes. Le bus CAN domine les véhicules électriques et les systèmes industriels à haut débit. Le RS485 excelle dans les réseaux multipoints longue distance pour le stockage d'énergie. Le SMBus convient aux appareils grand public basse consommation. Le choix du protocole pour les batteries lithium intelligentes dépend de l'adéquation entre votre environnement d'exploitation et la norme de communication appropriée. Votre décision influencera le débit de données, l'immunité au bruit et le coût total du système.
2.1 SMBus : Idéal pour la surveillance à faible consommation
SMBus s'appuie sur la norme I2C. Il utilise seulement deux fils pour la communication entre les circuits intégrés. Cette simplicité permet une consommation d'énergie extrêmement faible. On retrouve SMBus dans l'électronique grand public, comme les ordinateurs portables et les dispositifs médicaux, où l'autonomie de la batterie est primordiale. Ce protocole connecte un microcontrôleur BMS à des capteurs de température ou des jauges de carburant au sein d'un module compact. Son coût de mise en œuvre est comparable à celui du RS485. Les puces SMBus sont peu coûteuses et nécessitent un espace minimal sur la carte. En revanche, la portée est limitée. SMBus ne fonctionne que sur de courtes pistes sur un seul circuit imprimé. Il ne supporte pas les longs câbles ni les fortes perturbations électriques. Pour une petite batterie au lithium intégrée à un appareil portable, SMBus offre la solution la plus simple. On bénéficie ainsi d'une faible consommation, d'un faible coût et d'une intégration aisée. On perd cependant la capacité de communiquer au sein d'un système étendu ou dans des environnements perturbés. Si votre module reste dans un seul boîtier et que l'autonomie de la batterie est votre priorité, SMBus est une solution pertinente. Pour des systèmes plus complexes comportant plusieurs modules, un autre protocole est nécessaire.
2.2 Bus CAN : dominant pour les véhicules électriques et les systèmes à haut débit
Le bus CAN établit la norme en matière de communication des batteries de véhicules électriques. Il offre un débit élevé et une excellente réjection du bruit. Le CAN FD étend le protocole d'origine pour atteindre un débit de données de 5 Mbit/s avec des charges utiles de 64 octets. Cette vitesse convient aux architectures BMS complexes nécessitant des mises à jour fréquentes des paramètres. Vous pouvez ainsi surveiller en temps réel l'état de chaque groupe de cellules, capteur de température et contacteur. Le CAN prend en charge la mise en réseau robuste de plusieurs appareils. Vous connectez plusieurs modules de batterie à un seul contrôleur maître. Le protocole détecte et corrige automatiquement les erreurs de transmission. Cette sécurité intégrée réduit le risque de données corrompues pouvant entraîner une sous-charge ou des alertes de défaut manquées. Les coûts de mise en œuvre sont moyens. Les contrôleurs CAN, tels que le MCP2515, et les émetteurs-récepteurs coûtent plus cher que les composants RS485 ou SMBus. Une terminaison appropriée avec des résistances de 120 ohms ajoute une complexité mineure. Cet investissement initial plus important réduit les risques à long terme. À titre de comparaison, une puce RS485, comme le MAX485, coûte beaucoup moins cher qu'un contrôleur CAN. Le câblage est plus simple et ne nécessite pas de terminaison spéciale pour les courtes distances. Le RS485 utilise une signalisation différentielle sur des câbles à paires torsadées. Il permet de connecter jusqu'à 32 appareils en configuration multipoint. Le Modbus est fréquemment utilisé en complément du RS485 pour l'échange de données structurées. Cependant, l'absence de sécurité intégrée et de correction d'erreurs engendre un risque plus élevé à long terme. Un signal RS485 corrompu peut entraîner une sous-charge de la batterie par l'onduleur, réduisant ainsi sa durée de vie. Un défaut non détecté peut engendrer des coûts de réparation de l'onduleur de 1 000 à 5 000 dollars pour les modèles industriels. Le bus CAN prévient ces pannes grâce à son système de détection d'erreurs. Lors du choix d'un protocole pour des batteries lithium-ion intelligentes, il est important de noter que le bus CAN offre le meilleur compromis entre vitesse et sécurité pour les systèmes hautes performances. Pour la robotique, les machines industrielles et les véhicules électriques, le bus CAN reste la solution privilégiée. Il offre une vitesse, une fiabilité et une immunité au bruit supérieures au RS485 et au SMBus à haut débit. Pour les longues distances entre les armoires de batteries d'un système de stockage d'énergie industriel, le RS485 demeure un choix judicieux. Il permet de trouver un équilibre entre un coût initial plus faible et la nécessité d'une gestion robuste des erreurs.
Partie 3 : Sélection du protocole pour les batteries lithium intelligentes
3.1 Exigences de cartographie : débit de données, distance et bruit
Vous avez besoin d'une procédure claire pour adapter votre batterie au protocole approprié. Commencez par définir les exigences de votre système. Suivez ces cinq étapes :
Spécifiez le volume de données que votre système de gestion de batterie (BMS) doit transmettre. Incluez les relevés de tension, les mesures de courant, les données de température et les mises à jour de l'état de charge. Un volume de données plus important exige des protocoles plus rapides comme le bus CAN. Un pack de 16 cellules en série génère plus de données qu'un pack de 4 cellules.
Évaluez votre environnement d'exploitation. Mesurez le niveau de bruit électrique à proximité des moteurs, des onduleurs et des alimentations. Mesurez la distance entre votre batterie et le contrôleur principal. Dans une application robotique, la batterie peut être placée près du contrôleur. Dans un projet d'infrastructure, les batteries peuvent être réparties dans un grand bâtiment.
Vérifiez la compatibilité avec votre équipement existant. Votre onduleur ou automate programmable utilise peut-être déjà le protocole Modbus sur RS-485. Assurez-vous que le protocole est compatible afin d'éviter l'ajout de matériel de conversion. Les systèmes de stockage d'énergie industriels utilisent couramment le protocole Modbus pour l'intégration SCADA.
Examinez les dispositifs de sécurité et les certifications. Les systèmes industriels sont souvent soumis à des normes de sécurité spécifiques. Le bus CAN intègre une détection d'erreurs qui renforce la sécurité du système et réduit ainsi le risque de passer à côté d'alertes de défaut.
Calculez le coût total. Incluez les composants matériels, le câblage, les connecteurs et le temps de développement. Un prix des composants plus bas peut entraîner des coûts d'intégration plus élevés.
La distance et le bruit sont les deux facteurs les plus critiques. Le bus CAN offre une très haute immunité au bruit et gère parfaitement les environnements électromagnétiques automobiles. Le RS-485 offre une réjection de mode commun élevée, mais est moins robuste dans des environnements extrêmement bruyants. Si votre pack de batteries est situé à proximité d'onduleurs ou de variateurs de vitesse de grande taille, le bus CAN offre une meilleure protection contre les interférences. Pour les longues distances entre les armoires de batteries d'un système de stockage d'énergie, le RS-485 est idéal car il permet de placer les nœuds jusqu'à 1 200 mètres de distance.
Le tableau ci-dessous indique comment le contexte de l'application correspond au choix du protocole :
Contexte de l'application | Protocole recommandé | Raisonnement |
|---|---|---|
Systèmes de stockage d'énergie (SSE) et réseau électrique | Modbus sur RS-485 | Assure la compatibilité avec les onduleurs et les automates programmables existants. |
ESS avec des exigences de performance plus élevées | CAN | Prend en charge un échange de données plus rapide et un contrôle en temps réel plus robuste |
3.2 Évaluation de la complexité du système et du coût de développement
Le choix d'un protocole pour les batteries lithium intelligentes ne se limite pas au prix des composants. Il est essentiel d'évaluer le coût total de possession, incluant le câblage, les connecteurs et les exigences en matière de processeur.
Le bus CAN nécessite une puce de contrôle dédiée et un émetteur-récepteur. Le contrôleur MCP2515 et l'émetteur-récepteur CAN augmentent le coût de votre nomenclature. Vous aurez également besoin de deux résistances de terminaison de 120 ohms à chaque extrémité du bus. Le câblage doit respecter des normes d'impédance strictes. Cette complexité accroît l'effort de développement, mais réduit les risques à long terme. Pour un système de gestion de batterie (BMS) de véhicule électrique, cet investissement est rentabilisé par un fonctionnement fiable.
La norme RS-485 utilise une puce plus simple, comme la MAX485. Pour les courtes distances, aucune terminaison spéciale n'est requise ; un câble à paires torsadées convient parfaitement. Cela réduit le coût initial du matériel. Toutefois, il est impératif d'intégrer un contrôle d'erreurs dans votre logiciel. Sans correction d'erreurs intégrée, un signal corrompu peut entraîner une sous-charge de la batterie par votre onduleur. Ce coût caché peut dépasser les économies réalisées sur le matériel. Les systèmes de stockage d'énergie industriels acceptent souvent ce compromis au profit de la communication longue distance.
Le SMBus offre le coût des composants le plus bas. Deux fils suffisent pour connecter le microcontrôleur du BMS aux capteurs. Aucune résistance de terminaison n'est nécessaire. Le temps de développement est minimal. Cependant, cette simplicité limite la portée aux courtes distances et aux environnements peu bruyants. Les batteries des appareils électroniques grand public utilisent le SMBus car elles restent à l'intérieur du boîtier.
Tenez compte des facteurs suivants lors de l'évaluation de votre système :
Type d'application : mobilité, industrie ou stockage d'énergie
Distance de communication requise
Complexité des données à transmettre
Nécessité d'un contrôle en temps réel
exigences de connectivité au cloud
Un dispositif médical doté de quelques cellules nécessite le protocole SMBus. Un système robotique avec plusieurs modules de batterie requiert le protocole CAN Bus. Un système de sécurité avec des armoires à batteries réparties dans un bâtiment nécessite le protocole RS-485. Le choix du protocole pour les batteries lithium intelligentes implique d'adapter ces facteurs à votre application spécifique.
Votre choix final dépend de vos priorités. Optez pour SMBus pour les batteries simples à faible consommation. Choisissez CAN Bus pour les systèmes temps réel haute fiabilité, comme les véhicules électriques et la robotique. Choisissez RS-485 pour les réseaux longue distance multipoints dans les systèmes de stockage d'énergie et les applications industrielles. Le choix du protocole pour les batteries lithium intelligentes commence par la définition de la tension, du nombre d'éléments et du niveau de bruit ambiant.
Partie 4 : Tendances futures des protocoles de communication des batteries
4.1 Approches hybrides : combinaison du bus CAN et du RS485
Vous n'avez plus besoin de choisir un seul protocole pour l'ensemble de votre système. De nombreuses batteries lithium intelligentes utilisent désormais des architectures hybrides. Un système de gestion de batterie (BMS) peut gérer le bus CAN en interne entre les modules de la batterie. Ceci garantit un échange de données à haut débit et une forte immunité aux interférences. Une passerelle convertit ensuite ces données CAN en RS485 pour leur transmission à un contrôleur central.
Cette approche est parfaitement adaptée aux grandes installations de stockage d'énergie. Les armoires à batteries sont espacées de plusieurs centaines de mètres. La norme RS485 gère cette distance de manière fiable. Les modules internes de chaque armoire communiquent via le réseau CAN à haut débit. Vous bénéficiez ainsi des avantages des deux normes sans compromettre la sécurité.
Les systèmes de robotique industrielle tirent également profit des conceptions hybrides. Le contrôleur principal du robot utilise le protocole CANopen. La batterie utilise le protocole CAN. Le système de supervision de l'usine utilise Modbus sur RS485. Un convertisseur de protocole assure l'interopérabilité entre ces différents réseaux.
4.2 Compatibilité avec les protocoles de niveau supérieur (Modbus, CANopen)
Les protocoles de niveau supérieur simplifient votre intégration. Modbus sur RS485 connecte votre batterie aux automates programmables et systèmes SCADA existants. CANopen sur bus CAN permet la même connexion pour les machines industrielles. Ces normes de la couche application définissent les formats de messages et les objets de données. Vous évitez ainsi le recours à des logiciels spécifiques pour interpréter les données brutes.
Le paysage des communications continue d'évoluer. Les tendances émergentes indiquent une connectivité et une intelligence accrues :
Surveillance de la batterie connectée au cloud
Gestion de la batterie IoT
Systèmes de gestion de bâtiments sans fil
Diagnostic de batterie basé sur l'IA
Mises à jour du micrologiciel à distance
Optimisation intelligente de l'énergie
Ces fonctionnalités étendent votre champ d'action au-delà du câblage physique. Vous pouvez surveiller les batteries de secours d'un système de sécurité depuis un centre de contrôle. Vous pouvez mettre à jour le micrologiciel des dispositifs médicaux sans ouvrir leur boîtier. Les diagnostics par IA peuvent prédire les pannes de cellules avant qu'elles ne surviennent.
Malgré l'essor du sans-fil, les protocoles câblés restent essentiels. Le contrôle en temps réel exige une latence déterministe. Le bus CAN transmet les messages en quelques microsecondes. Le Bluetooth et le Wi-Fi ne peuvent garantir une telle réactivité. Utilisez le sans-fil pour la configuration et la surveillance. Réservez les connexions câblées aux fonctions critiques pour la sécurité.
Votre conception évolutive doit anticiper les évolutions futures. Choisissez dès aujourd'hui un système de gestion technique du bâtiment (GTB) avec interfaces CAN ou RS485. Assurez-vous qu'il prenne en charge les fonctions de surveillance à distance. Votre système sera ainsi prêt pour les systèmes énergétiques intelligents de demain.
Aucun protocole n'est universel et ne convient à toutes les batteries lithium intelligentes. Votre choix dépendra du compromis entre vitesse, portée, immunité aux interférences et coût. Le bus CAN offre un débit jusqu'à 1 Mbit/s sur une distance de 10 à 40 mètres avec une détection d'erreurs robuste. Le RS485 atteint 1 200 mètres à des vitesses inférieures, pour un coût matériel minimal. Le SMBus fonctionne uniquement au niveau de la carte, mais sa consommation d'énergie est négligeable.
Application | Protocole recommandé |
|---|---|
Électronique grand public, appareils médicaux | SMBus |
Véhicules électriques, robotique, machines industrielles | CAN bus |
ESS, systèmes de sécurité, infrastructure | RS485 |
Le choix du protocole pour les batteries lithium intelligentes commence par la définition de la tension, du nombre d'éléments et du niveau de bruit ambiant de votre système. Définissez d'abord ces paramètres. Ensuite, choisissez le protocole adapté à vos besoins en termes de distance et de données. Le choix du protocole devient simple lorsque vous privilégiez la sécurité et la fiabilité aux économies sur les composants.
QFP
Quelle est la distance de communication pratique de chaque interface ?
La distance utilisable dépend du débit de données, du type de câble, de la topologie, de la terminaison, des interférences électromagnétiques et de la conception de l'émetteur-récepteur.
Interface | Distance d'application typique | Limite importante |
|---|---|---|
SMBus | Connexion paquet-hôte à courte distance | Sensible à la capacité et au bruit électrique |
CAN bus | Jusqu'à environ 40 m à 1 Mbps ; plus longtemps à des vitesses inférieures. | Nécessite une topologie et une terminaison contrôlées |
RS485 | Jusqu'à environ 1 200 m à débits de données réduits | Nécessite un protocole de couche application |
Ces valeurs constituent des recommandations techniques et non des limites garanties. Validez le système complet en fonction de la longueur de câble réelle et des conditions d'interférences électromagnétiques.
Est-il possible d'utiliser plusieurs interfaces de communication dans un même système de batterie ?
Oui. Un système de batterie modulaire peut utiliser le bus CAN entre les modules de batterie et le BMS maître, tandis qu'une interface RS485 isolée connecte le BMS maître à un contrôleur externe ou à une plateforme de surveillance.
Quelle interface offre la meilleure immunité au bruit ?
Le bus CAN est généralement la solution la plus performante pour les communications en temps réel dans les environnements électriques perturbés des secteurs automobile, robotique et industriel. Sa signalisation différentielle, l'arbitrage des messages, la détection d'erreurs, la retransmission automatique et le confinement des défauts améliorent la fiabilité des communications.
Le RS485 offre également une bonne résistance au bruit et supporte des longueurs de câble bien plus importantes. Sa fiabilité globale dépend cependant fortement du protocole de niveau supérieur, de la terminaison, de la mise à la terre, de l'isolation et de la gestion des erreurs logicielles.
Le protocole SMBus est généralement mieux adapté aux connexions courtes à l'intérieur d'équipements compacts.
Comment l'interface de communication affecte-t-elle la sécurité du système de gestion technique du bâtiment (GTB) ?
L'interface influe sur la fiabilité de la transmission des alarmes, des mesures et des commandes de contrôle, mais elle ne doit pas constituer la couche de sécurité principale.
Le BMS doit protéger indépendamment la batterie contre :
Surtension et sous-tension des cellules
Surintensité de charge et de décharge
Température anormale de la cellule ou du MOSFET
Défauts du chargeur ou du contacteur
Le bus CAN offre une détection robuste des pannes au niveau de la communication. Les systèmes RS485 doivent implémenter le contrôle CRC, la gestion des délais d'attente, les compteurs de messages et un comportement de sécurité intégré au protocole applicatif. Le bus SMBus peut utiliser la vérification d'erreurs de paquets (PEC) et les délais d'attente de communication.
Le protocole RS485 est-il un protocole de communication de batterie complet ?
La norme RS485 définit les caractéristiques électriques de la liaison de communication. Elle ne définit pas les registres de batterie, le contenu des messages, les alarmes ni les commandes.
Un système de batteries utilisant RS485 nécessite également un protocole de couche application, tel que Modbus RTU ou un protocole spécifique au fabricant. La configuration des registres, l'ordre des octets, la mise à l'échelle, les codes d'erreur, le comportement en cas de délai d'attente et les autorisations de commande doivent être documentés pour une intégration réussie.
Quelle interface coûte le plus cher ?
Le protocole SMBus présente généralement le coût matériel le plus bas pour les systèmes compacts. Les émetteurs-récepteurs RS485 sont également peu coûteux, bien que l'isolation et la protection contre les surtensions puissent augmenter le coût du système.
La décision finale devrait prendre en compte l'effort d'intégration, les tests, les exigences en matière de service sur le terrain et le risque de défaillance plutôt que le seul prix de l'émetteur-récepteur.


