

素早い回答: まずデバイスの動作要件から始め、パックのアーキテクチャとセルマッチング基準について合意した後、EVT、DVT、PVTビルドを使用して量産に必要な証拠を収集します。EVTは、提案されたパックがホストで動作するかどうかを確認します。DVTは、管理された設計が合意された要件を満たしているかどうかをテストします。PVTは、意図された生産プロセスで一貫して製造できるかどうかを確認します。MPは、ロットリリース、トレーサビリティ、承認された変更を通じて、これらの管理を継続します。
このガイドでは、屋内移動ロボット用の着脱式バッテリーパックを例として取り上げます。OEMは、バッテリーパックがバッテリーベイに適合し、モーターの起動をサポートし、承認済みの充電器で充電でき、ホストコントローラーにステータスを報告できることを求めています。開発の各段階では、同じバッテリーパックに関する異なる疑問に答えていきます。
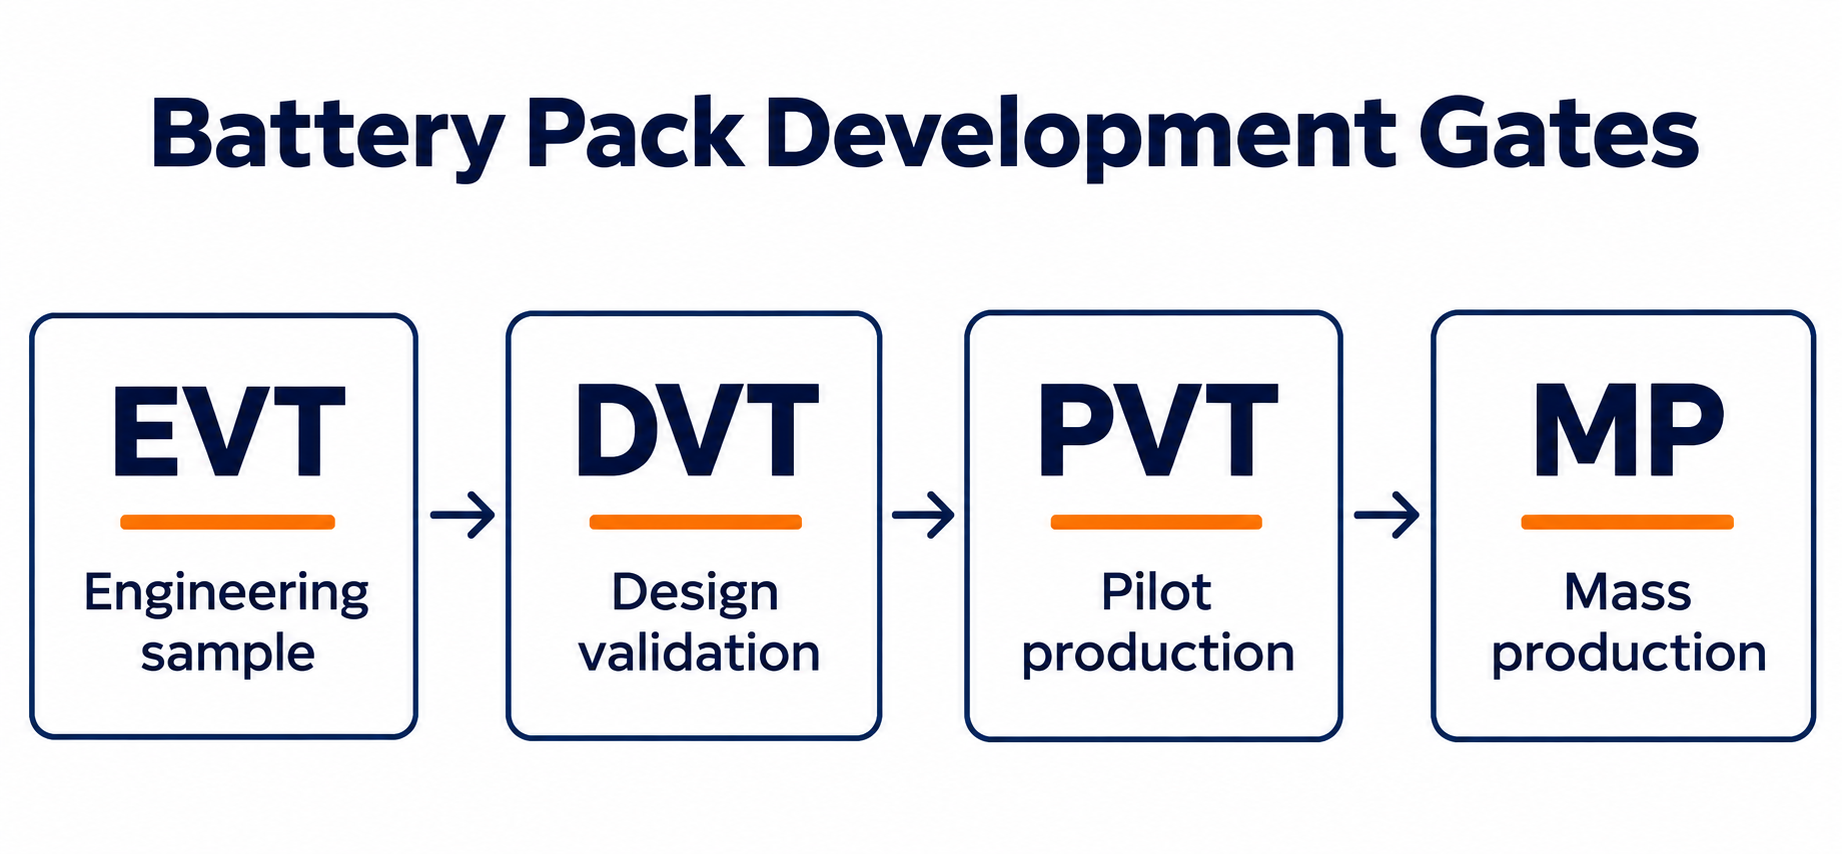
| ステージ | OEM入力 | サプライヤーの出力 | 続行前の決定 |
|---|---|---|---|
| 見積依頼書とアーキテクチャ | 負荷プロファイル、電圧制限、適合範囲、充電器、動作条件、および販売量予測 | 提案された構成、前提条件、範囲、および検証計画 | その提案は、技術開発の準備が整っていますか? |
| 細胞の選択とマッチング | デューティサイクル、動作制限、およびセル調達要件 | 提案された細胞モデル、マッチング基準、およびトレーサビリティ計画 | エンジニアリング構築には、どのセルと制御が使用されますか? |
| EVT | ホストハードウェア、充電器、インターフェース情報、および初期受入基準 | エンジニアリングサンプル、統合結果、および問題リスト | そのアーキテクチャは、制御された設計検証を行うのに十分な実用性を備えているか? |
| DVT | 代表的なホスト構成、想定される使用条件、および許容限界 | 試験結果は管理されたパッケージ改訂に関連付けられており、逸脱と再試験の決定が含まれる。 | 設計上の根拠は、次の建設計画を裏付けているか? |
| PVT | パイロット試験の範囲、品質要件、および製品リリース基準 | 試作機の記録、測定されたばらつき、歩留まり、およびトレーサビリティの証拠 | 計画された製造工程で、承認された設計を再現できるか? |
| MP | 承認された構成、注文数量、および変更通知要件 | 出荷ロット、検査記録、および追跡可能な構成履歴 | 各ロットは出荷基準を満たしているか、また、その後の変更は承認されているか? |
パート1:要件の定義と見積もり依頼
1.1 デバイスの測定負荷から始める
パック供給業者には、デバイスの最小および最大動作電圧、通常電流、起動時および過渡時のピーク値、パルス持続時間、および予想稼働時間を伝えてください。負荷がどこでどのように測定されたかも明記してください。持続時間のないピーク値だけでは、供給業者は電圧降下、発熱、または保護トリップを評価するための根拠をほとんど得られません。
移動ロボットの場合、待機状態、走行状態、負荷動作状態をそれぞれ別のケースとして記録してください。ホストが起動しなければならない最低バッテリー電圧も記録してください。ブレーキによってバッテリーに電流が戻る場合は、そのタイミングと、バッテリーが充電を制限した場合にホストができることを共有してください。
1.2 物理的範囲と商業的範囲を定義する
バッテリーベイの図面(取り付け位置、設置方向、コネクタ位置、ケーブルクリアランス、取り外しスペースを明記)を送付してください。動作環境および充電環境、対象市場、エンジニアリングおよび試作に必要な数量、および予想生産量を明記してください。
サプライヤーに対し、見積書に記載されている成果物と前提条件を明確にするよう依頼してください。エンジニアリング、ツーリング、サンプル、検証、生産の範囲を分けてください。パッケージサプライヤーが実施するテストと、OEMの完成品デバイスを必要とするテストを特定してください。 カスタムバッテリーパック見積依頼チェックリスト
パート2:パックのアーキテクチャとインターフェースについて合意する
2.1 ホストに対する直列および並列構成の確認
直列接続数は、選択したセルの公称パック電圧を設定します。並列接続数は、公称容量と電流の分配方法に影響します。提案された構成を、デバイスの使用可能な電圧範囲全体にわたって確認してください。これには、完全充電状態と、ホストのカットオフ付近での負荷時の電圧が含まれます。公称エネルギーと使用可能なランタイムは、別々の承認項目として扱ってください。
ロボットの場合、提案されるバッテリーパックは通常の走行サイクルと負荷始動の両方に対応する必要があります。サプライヤーはまず、候補となる構成を紙上で比較検討し、その後、実際のホストを使用して電圧降下とカットオフ動作を検証することができます。 バッテリーパック構成計算ツール
2.2 機械的インターフェース、充電インターフェース、および制御インターフェースをまとめてレビューする
図面の改訂、コネクタおよび嵌合部品番号、ピン配置、ケーブル配線、ラッチ動作、充電器プロファイル、および通信要件を確認してください。BMSがホストとデータを交換する箇所については、データ定義、更新動作、および充電禁止、低電圧、または無効なデータに対する応答について合意してください。
着脱式バッテリーパックの場合は、挿入および取り外し経路全体を確認してください。標準ベイに適合するバッテリーであっても、嵌合コネクタが許容限界で引っかかったり、ハーネスがラッチを妨げたりする場合は、交換が必要になる場合があります。 ロボット用バッテリーソリューション · BMSとPCM
パート3:細胞の選択と Large Powerゼロ状態セルマッチング
3.1 動作条件に適したセルモデルを選択する
セルモデルを、必要な電流プロファイル、動作温度、充電条件、利用可能なスペース、および供給計画に基づいて評価します。アーキテクチャを決定する前に、関連するデータシートの制限事項を確認してください。サンプルおよびパイロット試験の結果を、使用したセルに遡って追跡できるように、設計ベースラインにセルメーカーとモデルを記録しておきます。
モデルが選択されたら、構築のための入力チェックとマッチング基準を定義します。ロボットパックの場合、セル証拠が起動と使用可能な実行時間を評価するために使用される動作条件を網羅しているかどうかを確認することは、有用なレビュー質問となります。
3.2 ゼロ状態セルマッチングが適用される場所
Large Power リスト ゼロ状態セルマッチング 同社は、カスタムパッケージ製造機能として、システムと生産トレーサビリティシステムを備えている。OEMワークフローでは、マッチングレビューはセルモデルの選択後、セルをパックに組み立てる前に実施される。レビューでは、マッチング基準を特定のセルとビルドに結び付け、その情報をパイロット生産とロットリリースに引き継ぐ必要がある。
ロボットの例では、EVTおよびDVTパックで使用されるセルの識別方法を確認してください。PVTの前に、どのセルおよびパックの記録を保持するか、またセルロット、セルモデル、または適合基準の変更をチームがどのように評価するかについて合意してください。これにより、OEMはパイロットパックまたは生産パックを検証中に使用された構成と比較することができます。 バッテリーの製造と保管
3.3 プロジェクトに必要な証拠を求める
細胞モデルに適用される一致測定基準と受入基準、共有可能な記録、および使用される細胞と包装シリアル番号またはロット番号の関連付け方法について確認してください。規格外の細胞の取り扱い方法と、代替品を使用する前に必要な証拠について合意してください。これらの要件を、包装レベルの受入試験と併せて、品質計画または検証計画に明記してください。
パート4:EVT ― エンジニアリング検証テスト
4.1 ホスト上でエンジニアリングパックが動作するかどうかを確認する
EVTは、エンジニアリングサンプルを使用して、統合に関する最大の疑問点を早期に解決します。パック図面と部品表の改訂、セルモデル、BMS設定、および一時的な治具や試作部品を記録します。ホストと充電器のバージョンをテスト記録と一緒に保管し、チームが結果を再現できるようにします。
ロボット上で、バッテリーパックの取り付けと取り外しを行い、コネクタの接続と極性を確認し、起動時および代表的な負荷変動時の電圧を測定します。ホストがステータス信号と保護信号を正しく解釈していることを確認します。充電が許可されている場合と、BMSが制限または禁止を要求している場合の充電器とバッテリーパックの動作を記録します。
4.2 最初の記事をレビューし、アーキテクチャ上の問題を解決する
納品されたサンプルを、合意済みの図面およびインターフェースと比較します。相違点、その影響、責任者、および再テストが必要な項目を記録します。バッテリーでロボットが起動してもラッチがシャーシに干渉する場合は、次回の組み立て時に機械的な修正と合意済みの適合性チェックが必要です。
EVTからの退出決定では、チームがDVTに移行する際のアーキテクチャ、組み込むべき変更点、そして次のゲートに進む前に解決しなければならない問題点を明確にする必要があります。 カスタムバッテリーパックのサンプル承認
パート5:DVT(設計検証テスト)
5.1 定義されたパッケージ改訂版を許容限界値と比較してテストする
各サンプルがどの図面、部品表、ファームウェア、および保護設定を表しているかを特定します。テスト計画を具体的な要件に結び付け、どのテストがパック単体を使用し、どのテストがホスト全体を使用するかを明記します。テストサンプルと想定される製品構成との間の相違点をすべて文書化します。
ロボットについては、合意された動作温度とバッテリー状態における実行時間と起動時間を検証する。充電、取り外しと再挿入、および障害発生時のホストの応答を確認する。機械的検証においては、結果に影響を与える設置条件を使用する。プロジェクトの範囲に基づき、適用可能な環境、輸送、または製品固有のテストについて合意する。 テストと認証
5.2 次の構築を支持する証拠を決定する
結果を制限値と比較して確認し、未解決の問題とその次回のビルドへの影響を記録します。テスト後にチームがセル、ラッチ、またはBMSカットオフ値を変更した場合は、どの結果が引き続き適用され、どのチェックを繰り返す必要があるかを評価します。管理された設計ベースラインを確立し、製品リリース前に必要な証拠を定義します。 OEM設計凍結および検証チェックリスト
パート6:PVT(本番環境検証テスト)
6.1 意図したプロセスを使用してパイロットビルドを実行する
パイロット計画で定められた範囲内で、指定された材料、工具、組立方法、BMSプログラミングプロセス、および検査機器を使用してください。一時的な操作や工具の違いについては文書化してください。合意されたセルマッチングとトレーサビリティ管理がパイロットユニットにも適用されていることを確認してください。
ロボットパックについては、バッテリーの寸法とコネクタの位置が製造工程全体を通して許容範囲内にあるかを確認します。接合部の検査、絶縁体の配置、ラッチの組み立て、プログラミングチェック、および最終検査結果を確認します。繰り返し発生する不具合を調査し、修正作業を行って、工程の調整が必要な箇所を特定します。
6.2 合意された基準に基づいてプロセスをリリースする
測定されたばらつき、生産記録、歩留まり、不適合品の処理、および構成ロットと構成変更へのトレーサビリティを確認します。パイロット試験の結果に基づいて、生産を開始するか、パイロット試験の一部を再実施するか、またはプロセスを修正して再生産するかを決定します。設計および製造リスクに基づいて、数量とサンプリングについて合意します。 カスタムバッテリーパックの試作生産
第7部:MP ― 大量生産と変更管理
7.1 各ロットの出荷を可能にする条件を定義する
パッケージの改訂版、検査および試験の制限値、トレーサビリティ要件、パッケージング、およびOEMが出荷時に必要とする文書を明記してください。実際のパッケージに対する最終検査(識別、極性、通信、選択された保護チェックなど)を定義してください。サンプリングによる性能試験と設計認定は、それぞれ独自の試験計画に含めてください。 バッテリーパックの最終検査
7.2 リリース後も変更履歴を追跡可能にする
事前通知とOEM承認が必要な変更について合意する。各変更について、影響を受ける要件と照らし合わせて評価する。新しいコネクタの場合、適合性、ピン配置、嵌合性の確認が必要となる場合がある。セルの変更は、充電制限、稼働時間、電圧降下、および既存の証拠の範囲に影響を与える可能性がある。承認された変更、関連するテスト、および最初に影響を受けるロットを記録する。
展開されたロボットが断続的な電力損失を報告した場合、これらの記録はOEMとサプライヤーが関連するセルロット、アセンブリリビジョン、またはファームウェアを共有するパックを特定するのに役立ちます。その後、調査担当者はパックの記録をホストログと比較し、記録された条件下で障害を再現することができます。
FAQ
カスタムバッテリープロジェクトはすべて、EVT、DVT、PVTのラベルを使用しますか?
プロジェクトチームは、異なるラベルを使用したり、複数の段階を組み合わせたりする場合があります。どの構築構成と証拠が各決定を裏付けているのか、そして誰が次の段階への移行を承認するのかについて、書面で合意してください。
承認済みの試作品は、そのまま量産に移行できますか?
初回製品承認により、特定のサンプルが合意されたチェック項目を満たしていることを確認できます。量産開始前に、残りの設計およびホスト検証の証拠を確認し、意図した製造および検査プロセスで承認されたパッケージを再現できることを確認してください。
OEMはいつセルマッチングを見直すべきでしょうか?
エンジニアリング構築前に、基準とトレーサビリティに関する期待事項について合意する。パイロットテスト中に、意図した生産プロセスがこれらの管理策を適用していることを確認する。セルモデルまたはマッチング基準の変更が既存の検証に与える影響をレビューする。
OEMはカスタムバッテリープロジェクトを開始するために何を送付すべきでしょうか?
デューティサイクル、ホスト電圧制限、充電器の詳細、機械的仕様、動作条件、対象市場、および予想数量をお送りください。貴社チームが既に必要としている試験結果や承認書があれば、それらも併せてご提出ください。これらの情報があれば、サプライヤーはパックのアーキテクチャについて十分に検討し、最初のエンジニアリングビルドの範囲を決定することができます。 Large Power カスタムバッテリーソリューション


