
バッテリー管理システム(BMS)の通信インターフェースは、スマートリチウムバッテリーパックが電圧、電流、温度、充電状態、アラーム、診断データをホストデバイスとどれだけ確実に交換できるかを決定します。
インターフェースの選択を誤ると、通信の不安定性、統合の遅延、または不完全な障害報告が発生する可能性があります。ただし、通信障害によってバッテリーパックの重要な保護機能が無効になることは決してあってはなりません。過電圧、低電圧、過電流、短絡、および過熱保護機能は、BMS内部で常に利用可能である必要があります。
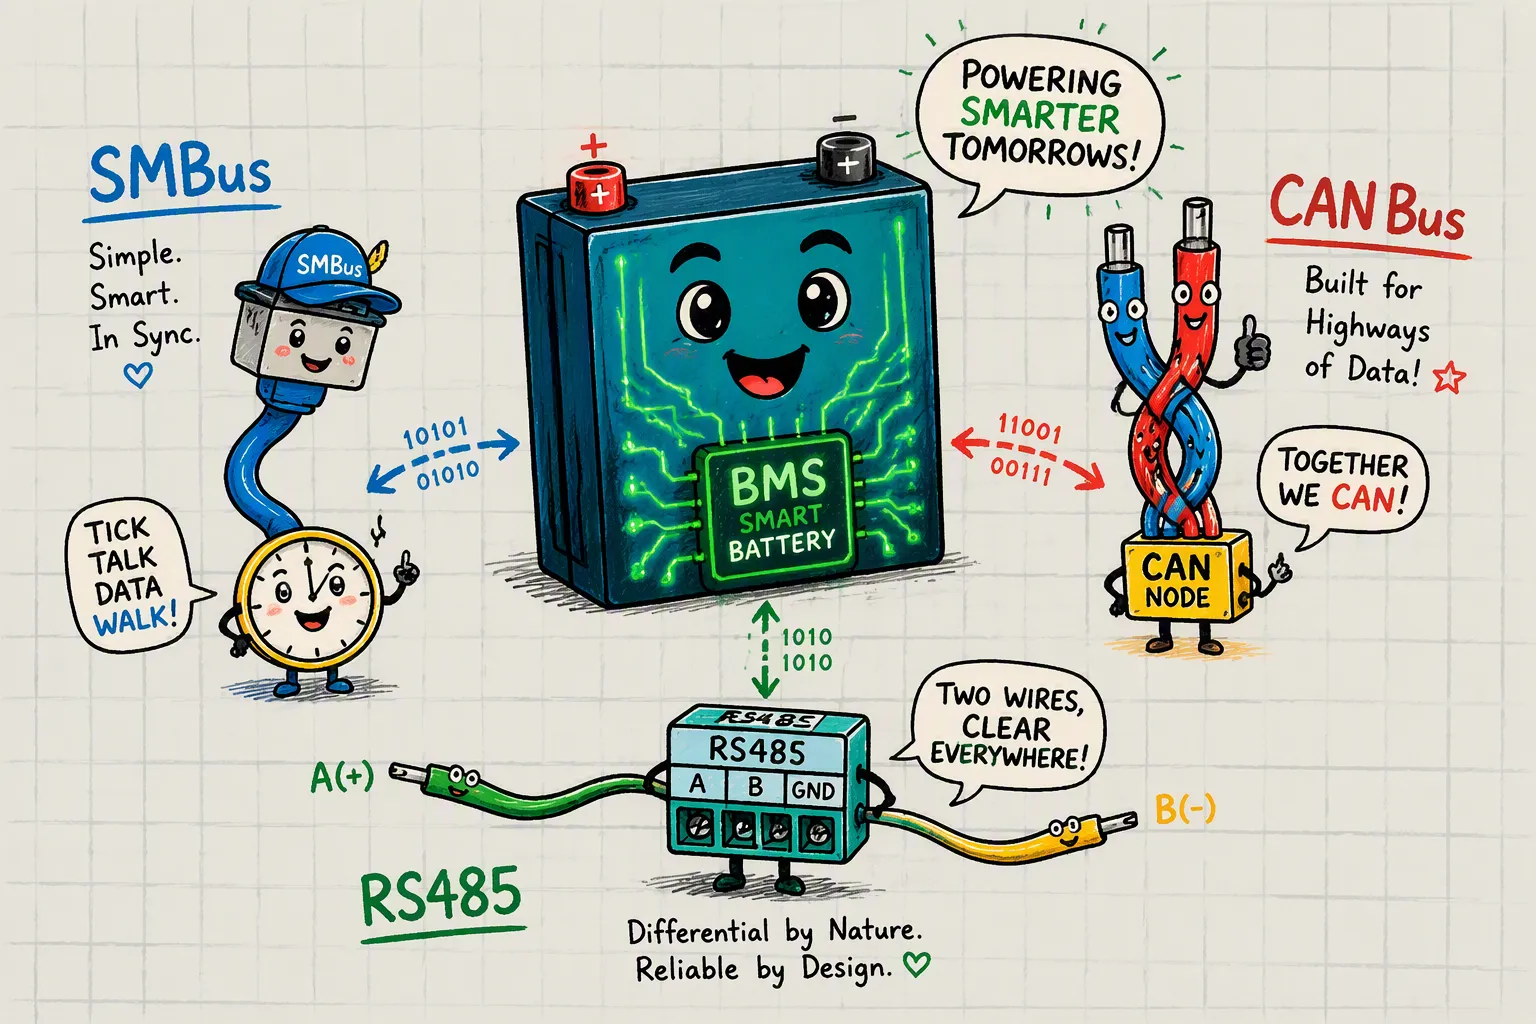
SMBus、CANバス、RS485は、それぞれ異なるエンジニアリング要件に対応します。
SMBus 携帯型医療機器、ノートパソコン、携帯機器、その他標準化されたスマートバッテリーデータ交換を必要とする小型システムに最適です。
CANバス ロボット、AGV(無人搬送車)、産業機器、高電圧バッテリーシステムなど、電気的にノイズの多い環境下でも、信頼性の高いリアルタイム通信をサポートします。
RS485これは通常、Modbus RTUまたは独自のプロトコルと組み合わせて使用され、エネルギー貯蔵、バックアップ電源、およびリモート監視システムにおける長距離および複数箇所への通信に適しています。
最適な選択は、通信距離、データレート、電磁干渉、ネットワークアーキテクチャ、ホスト互換性、機能安全要件、および開発コストによって異なります。
主要なポイント(要点)
選択 SMBus 短距離通信において標準化されたバッテリーデータを必要とする、小型スマートバッテリーシステム向け。
選択 CANバス ロボット、車両、および産業機器など、決定論的な通信と強力な故障検出を必要とする機器向け。
選択 RS485 長距離マルチドロップネットワーク向けだが、アプリケーション層プロトコルとエラーチェックメカニズムを明確に定義する。
バッテリー保護を通信だけに頼ってはいけません。重要な遮断機能はBMS内部で独立して動作する必要があります。
バッテリーシステムが高速な内部通信と長距離の外部監視を必要とする場合は、ハイブリッドアーキテクチャを検討してください。
バッテリー設計を最終決定する前に、メッセージ定義、ボーレート、コネクタのピン配置、終端処理、絶縁、およびホストとの互換性を確認してください。
パート1:スマートバッテリーパックのプロトコルオプションを理解する
1.1 BMSの安全性と性能への影響
バッテリー管理システム(BMS)は、リチウムイオンバッテリーパック内のすべてのセルを保護します。BMSは電圧、電流、温度を継続的に監視します。通信プロトコルは、BMSがセンサーデータを受信し、コマンドを送信する速度と精度を決定します。プロトコルが不十分だと、遅延や読み取り値の破損が発生します。これらのエラーにより、過電圧や過熱時にBMSがセルを遮断できなくなる可能性があります。このような遅延は、重大な安全上の危険につながります。
プロトコルはシステムアーキテクチャと総コストにも影響を与えます。医療機器は低消費電力とコンパクトなレイアウトを必要とします。ロボットや産業機器は、強力なノイズ除去機能を備えた高速通信を必要とします。セキュリティシステムやインフラプロジェクトでは、バッテリーキャビネットを離れた場所に配置することがよくあります。民生用電子機器は、シンプルさと部品コストの低さを優先します。それぞれのシナリオによって、異なるプロトコルの選択が求められます。 BMSおよびPCMの設計上の考慮事項 早期に策定することで、コミュニケーション戦略を安全要件に合致させることができます。プロトコルを最初から物理的なレイアウトや環境条件に合わせることで、高額な設計変更を回避できます。
1.2 SMBus、CANバス、およびRS485の概要
スマートリチウム電池の通信には、主に3つの有線プロトコルが用いられている。それぞれが異なる用途分野に対応している。
SMBusは、集積回路間の短距離通信のための2線式プロトコルであるI2Cをベースとしています。小型バッテリーパック内の温度センサーや燃料計にBMSマイクロコントローラを接続するために使用されます。SMBusは、ノートパソコンや医療機器など、民生用電子機器や携帯機器にほぼ独占的に採用されています。低消費電力と最小限のピン数により、小型バッテリーアセンブリに適しています。
CANバスは、電気自動車、自動搬送車、産業機械などの分野で主流となっています。優れた干渉除去性能を備え、高速な通信を実現します。CANは堅牢なマルチデバイスネットワークをサポートしており、複数のバッテリーモジュールが1つのマスターコントローラと通信するシステムにも対応可能です。CANopenアプリケーション層は、産業用途におけるメッセージングをさらに標準化します。
RS485は、シリアルバスを介した長距離通信に差動信号方式を採用しています。マルチドロップ構成では最大32台のデバイスを接続できます。そのため、RS485は定置型エネルギー貯蔵、通信インフラ、大規模バックアップシステムの標準規格となっています。モーター、インバーター、その他の電気的干渉源の近くでは、そのノイズ耐性が不可欠です。構造化データ交換には、RS485上で動作するModbusがよく利用されます。
機能 | CANバス | RS485 |
|---|---|---|
通信速度 | より高い | 技法 |
干渉防止 | 素晴らしい | グッド |
複雑 | より高い | 低くなる |
費用 | より高い | 低くなる |
マルチデバイスネットワーキング | 素晴らしい | グッド |
EVアプリケーション | 非常に一般的 | あまり一般的ではありません |
ESSアプリケーション | コマンドと | 非常に一般的 |
CANはあらゆる業界のBMSマスターレベルで使用されています。SMBusは依然として民生機器に限られています。RS485は据え置き型ストレージで主流となっています。最適なオプションは、お客様の運用環境とパフォーマンス目標によって決まります。
パート2:CANバス、RS485、SMBusの比較
スマートリチウム電池の通信には、3つのプロトコルが競合しています。CANバスは電気自動車や高速産業システムで主流となっています。RS485はエネルギー貯蔵用の長距離マルチドロップネットワークで優れた性能を発揮します。SMBusは低消費電力の民生機器に適しています。スマートリチウム電池パックのプロトコルを選択するには、動作環境に合った適切な通信規格を選択する必要があります。この選択は、データ速度、ノイズ耐性、およびシステム全体のコストに影響します。
2.1 SMBus: 低電力監視に最適
SMBusはI2C規格をベースにしています。集積回路間の通信には2本のワイヤしか使用しません。このシンプルさにより、消費電力は極めて低く抑えられます。SMBusは、バッテリー寿命が最も重要なノートパソコンや医療機器などの民生用電子機器で使用されています。このプロトコルは、BMSマイクロコントローラを小型パック内の温度センサーや燃料計に接続します。実装コストはRS485と同程度に低く抑えられます。SMBusチップは安価で、基板スペースも最小限で済みます。ただし、距離に関してはトレードオフがあります。SMBusは単一のPCB上の短い配線でのみ動作します。長いケーブル配線や高い電気ノイズには対応できません。携帯機器の小型リチウムバッテリーパックの場合、SMBusは最もシンプルな方法を提供します。低消費電力、低コスト、簡単な統合というメリットが得られます。しかし、大規模システムやノイズの多い環境での通信能力は失われます。パックが単一の筐体内に収まり、バッテリー駆動時間を最優先する場合は、SMBusが適しています。複数のモジュールを備えたより複雑なシステムの場合は、別のプロトコルが必要です。
2.2 CANバス:EVおよび高速システムにおいて主流
CANバスは電気自動車のバッテリー通信の標準となっています。高速で優れたノイズ除去性能を備えています。CAN FDは、元のプロトコルを拡張し、64バイトのペイロードで5Mbpsのデータレートを実現します。この速度は、頻繁なパラメータ更新が必要な複雑なBMSアーキテクチャに適しています。すべてのセルグループ、温度センサー、およびコンタクタの状態をリアルタイムで監視できます。CANは堅牢なマルチデバイスネットワークをサポートしています。複数のバッテリーモジュールを単一のマスターコントローラに接続します。プロトコルは伝送エラーを自動的に検出して修正します。この組み込みの安全性により、データ破損による過少充電や故障アラートの見逃しのリスクが軽減されます。実装コストは中程度です。MCP2515などのCANコントローラとトランシーバは、RS485またはSMBusコンポーネントよりも高価です。120オームの抵抗による適切な終端処理により、若干の複雑さが増します。この高い初期投資により、長期的なリスクが軽減されます。これをRS485と比較してください。MAX485などのRS485チップは、CANコントローラの数分の一のコストです。配線はよりシンプルで、短距離の場合は特別な終端処理は不要です。 RS485はツイストペアケーブルを介して差動信号を使用します。マルチドロップ構成では最大32台のデバイスを接続できます。Modbusは構造化データ交換のためにRS485上で動作することがよくあります。しかし、組み込みの安全性とエラー訂正機能がないため、長期的なリスクが高くなります。RS485信号が破損すると、インバータがバッテリーを過充電し、サイクル寿命が短くなる可能性があります。障害アラートを見逃すと、産業用モデルの場合、インバータの修理費用が1,000ドルから5,000ドルになる可能性があります。CANバスは、エラー検出フレームワークによってこれらの障害を防ぎます。スマートリチウムバッテリーパックのプロトコルを選択する際には、CANバスが高性能システムにとって速度と安全性の最適なバランスを提供することを覚えておいてください。ロボット、産業機械、電気自動車では、CANバスが依然として主流の選択肢です。高速データレートでは、RS485やSMBusでは実現できない速度、信頼性、ノイズ耐性を得ることができます。産業用ESSのバッテリーキャビネット間の長距離ケーブル配線では、RS485が依然として実用的な選択肢です。初期コストの低さと堅牢なエラーチェックの必要性のバランスを取る必要があります。
パート3:スマートリチウム電池パックのプロトコルの選択
3.1 マッピング要件:データレート、距離、およびノイズ
バッテリーパックを適切なプロトコルに適合させるには、明確なプロセスが必要です。まず、システム要件を定義することから始めましょう。以下の5つの手順に従ってください。
BMSが送信する必要のあるデータ量を指定してください。電圧測定値、電流測定値、温度データ、充電状態の更新情報などを含めてください。データ量が多いほど、CANバスのような高速プロトコルが必要になります。16セルを直列接続したバッテリーパックは、4セルパックよりも多くのデータを生成します。
動作環境を評価してください。モーター、インバーター、電源装置付近の電気ノイズレベルを測定してください。バッテリーパックとマスターコントローラー間の距離を測定してください。ロボットアプリケーションでは、バッテリーをコントローラーの近くに配置する場合があります。インフラプロジェクトでは、バッテリーを大きな建物全体に分散配置する場合があります。
既存機器との相互運用性を確認してください。インバータやPLCが既にRS-485経由のModbusを使用している可能性があります。変換ハードウェアの追加を避けるため、プロトコルを一致させてください。産業用ESSシステムでは、SCADA統合にModbusがよく使用されます。
セキュリティ機能と認証を確認してください。産業システムでは、多くの場合、特定の安全基準が求められます。CANバスには、システムの安全性を強化するエラー検出機能が組み込まれています。これにより、障害アラートの見落としリスクが軽減されます。
総コストを計算してください。ハードウェア部品、ケーブル、コネクタ、開発時間を含めてください。部品価格が低いと、統合コストが高くなる可能性があります。
距離とノイズは、最も重要な2つの要素です。CANバスは非常に高いノイズ耐性を備えており、自動車のEMI環境にも十分対応できます。RS-485は高い同相除去比を提供しますが、極めてノイズの多い環境では耐性が劣ります。バッテリーパックが大型インバータやモータードライブの近くにある場合は、CANバスの方が強力な耐干渉性を発揮します。エネルギー貯蔵システムのバッテリーキャビネット間の長距離ケーブル配線には、ノードを最大1200メートル離して配置できるため、RS-485が適しています。
以下の表は、アプリケーションのコンテキストがプロトコルの選択にどのように対応するかを示しています。
アプリケーションコンテキスト | 推奨プロトコル | 理由 |
|---|---|---|
エネルギー貯蔵システム(ESS)とグリッド | RS-485経由のModbus | 既存のインバーターおよびPLCとの互換性を確保します。 |
より高い性能が求められるESS | 缶 | より高速なデータ交換とより堅牢なリアルタイム制御をサポートします。 |
3.2 システムの複雑性と開発コストの評価
スマートリチウム電池パックのプロトコルを選択する際には、部品価格だけでなく、総所有コストも考慮する必要があります。これには、ケーブル、コネクタ、プロセッサの要件などが含まれます。
CANバスには専用のコントローラチップとトランシーバが必要です。MCP2515コントローラとCANトランシーバは部品コストを増加させます。また、バスの両端に120Ωの終端抵抗を2個ずつ接続する必要があります。配線は厳格なインピーダンスガイドラインに従わなければなりません。この複雑さによって開発作業は増えますが、長期的なリスクは軽減されます。電気自動車のBMS(バッテリー管理システム)の場合、この投資は信頼性の高い動作によって報われます。
RS-485はMAX485のようなシンプルなチップを使用します。短距離であれば特別な終端処理は不要で、ツイストペアケーブルで十分です。これにより、初期ハードウェアコストを削減できます。ただし、ソフトウェアにエラーチェック機能を実装する必要があります。エラー訂正機能が組み込まれていない場合、信号の破損によってインバータがバッテリーを過充電してしまう可能性があります。この隠れたコストは、ハードウェアコストの削減分を上回る可能性があります。産業用ESSシステムでは、長距離通信のメリットを享受するために、このトレードオフを受け入れることがよくあります。
SMBusは部品コストが最も低いのが特長です。BMSマイクロコントローラとセンサーは2本のワイヤで接続され、終端抵抗は不要です。開発時間も最小限に抑えられます。ただし、このシンプルさゆえに、短距離かつ低ノイズ環境に限定されます。民生用電子機器のバッテリーパックでは、バッテリーが機器筐体内に収まるため、SMBusが採用されています。
システムを評価する際には、以下の要素を考慮してください。
用途の種類:モビリティ、産業、またはエネルギー貯蔵
必要な通信距離
送信するデータの複雑さ
リアルタイム制御の必要性
クラウド接続要件
数個のセルで構成される医療機器用バッテリーパックにはSMBusが必要です。複数のバッテリーモジュールを備えたロボットシステムにはCANバスが必要です。建物全体にバッテリーキャビネットが分散配置されたセキュリティシステムにはRS-485が必要です。スマートリチウムバッテリーパックのプロトコルを選択するということは、これらの要素を特定のアプリケーションに合わせて調整することを意味します。
最終的な選択は、優先順位によって異なります。シンプルで低消費電力のバッテリーパックにはSMBusを選択してください。EVやロボットなどの高信頼性リアルタイムシステムにはCAN Busを選択してください。ESSや産業用途における長距離マルチドロップネットワークにはRS-485を選択してください。スマートリチウムバッテリーパックのプロトコル選択は、まず電圧、セル数、および環境ノイズレベルを定義することから始まります。
第4部:バッテリー通信プロトコルの将来動向
4.1 ハイブリッドアプローチ:CANバスとRS485の組み合わせ
システム全体で単一のプロトコルを選択する必要はなくなりました。現在、多くのスマートリチウムバッテリーパックはハイブリッドアーキテクチャを採用しています。BMS(バッテリー管理システム)は、バッテリーモジュール間でCANバスを内部的に実行できます。これにより、高速データ交換と強力なノイズ除去が可能になります。ゲートウェイは、そのCANデータをRS485に変換して中央コントローラに送信します。
この方式は、大規模なエネルギー貯蔵設備に最適です。バッテリーキャビネットを数百フィート離して設置する場合、RS485はそのような距離でも確実に通信できます。各キャビネットの内部モジュールはCANを介して高速で通信します。安全性を損なうことなく、両方の規格の利点を最大限に活用できます。
産業用ロボットシステムもハイブリッド設計の恩恵を受ける。ロボットのメインコントローラはCANopenを使用し、バッテリーパックはCANを使用する。工場の監視システムはRS485経由のModbusを使用する。プロトコルコンバータがこれらの世界を橋渡しする。
4.2 上位プロトコル(Modbus、CANopen)との互換性
上位レベルのプロトコルを使用することで、システム統合作業が簡素化されます。RS485 上の Modbus は、バッテリーパックを既存の PLC や SCADA システムに接続します。CAN バス上の CANopen は、産業機械に対して同様の接続を実現します。これらのアプリケーション層標準は、メッセージ形式とデータオブジェクトを定義します。これにより、生の読み取り値を解釈するためのカスタムソフトウェアが不要になります。
コミュニケーション環境は進化を続けている。新たなトレンドは、より高度な接続性とインテリジェンスへと向かっている。
クラウド接続型バッテリー監視
IoTバッテリー管理
ワイヤレスBMSシステム
AIベースのバッテリー診断
リモートファームウェアアップグレード
スマートエネルギー最適化
これらの機能により、物理的な配線にとどまらず、より広範囲な制御が可能になります。中央オフィスからセキュリティシステムのバックアップバッテリーを監視できます。医療機器パックのファームウェアを筐体を開けずにアップデートできます。AI診断により、セルの故障を事前に予測できます。
無線技術の普及が進む中でも、有線プロトコルは依然として不可欠です。リアルタイム制御には、確実な遅延が求められます。CANバスはマイクロ秒単位でメッセージを配信します。BluetoothやWi-Fiでは、このタイミングを保証することはできません。無線は設定や監視に使用し、安全性が極めて重要な機能には有線接続を維持してください。
将来を見据えた設計では、CANまたはRS485インターフェースを備えたBMS(バッテリー管理システム)を今すぐ選択してください。リモート監視機能に対応していることを確認してください。これにより、将来のインテリジェントエネルギーシステムへの対応が可能になります。
すべてのスマートリチウムバッテリーパックに適合する単一のプロトコルは存在しません。速度、距離、ノイズ耐性、コストのバランスを考慮して選択する必要があります。CANバスは、10~40メートルで最大1Mbpsの速度を実現し、堅牢なエラー検出機能を備えています。RS485は、低速ながら1200メートルまで到達可能で、ハードウェアコストは最小限です。SMBusはボードレベルでのみ動作しますが、消費電力はごくわずかです。
用途 | 推奨プロトコル |
|---|---|
家電製品、医療機器 | SMBus |
電気自動車、ロボット工学、産業機械 | CANバス |
ESS、セキュリティシステム、インフラストラクチャ | RS485 |
スマートリチウムバッテリーパックのプロトコル選定は、システムの電圧、セル数、環境ノイズレベルから始まります。まずこれらのパラメータを定義し、次に距離とデータ要件に合ったプロトコルを選択します。部品コスト削減よりも安全性と信頼性を優先すれば、スマートリチウムバッテリーパックのプロトコル選定は容易になります。
FAQ
各インターフェースの実際の通信距離はどれくらいですか?
使用可能な距離は、データレート、ケーブルの種類、トポロジー、終端処理、電磁干渉、およびトランシーバーの設計によって異なります。
インタフェース | 標準的な適用距離 | 重要な制限事項 |
|---|---|---|
SMBus | 短距離パック・ホスト間接続 | 静電容量と電気ノイズに敏感 |
CANバス | 1Mbpsでは最大約40m、低速ではさらに長くなります。 | 制御されたトポロジーと終端処理が必要 |
RS485 | データレートが低下した状態で、最大約1,200mまで通信可能 | アプリケーション層プロトコルが必要です |
これらの数値は、保証された限界値ではなく、エンジニアリング上の目安です。実際のケーブル長とEMI条件下で、システム全体を検証してください。
1つのバッテリーシステムで複数の通信インターフェースを使用することは可能ですか?
はい。モジュール式バッテリーシステムでは、バッテリーモジュールとマスターBMSの間はCANバスを使用し、マスターBMSは絶縁型RS485インターフェースを介して外部コントローラまたは監視プラットフォームに接続されます。
どのインターフェースが最も優れたノイズ耐性を提供しますか?
CANバスは、電気的にノイズの多い自動車、ロボット、産業環境におけるリアルタイム通信において、一般的に最も優れた選択肢です。差動信号伝送、メッセージ調停、エラー検出、自動再送信、障害限定といった機能により、通信の信頼性が向上します。
RS485は優れた耐ノイズ性を持ち、より長いケーブル長にも対応します。ただし、その全体的な信頼性は、上位レベルのプロトコル、終端処理、接地、絶縁、およびソフトウェアのエラー処理に大きく依存します。
SMBusは通常、小型機器内部の短い接続に適しています。
通信インターフェースはBMSの安全性にどのような影響を与えるのか?
インターフェースは、警報、測定値、および制御コマンドの確実な伝達に影響を与えるが、主要な安全層であってはならない。
BMSは、バッテリーパックを以下のものから独立して保護する必要があります。
セルの過電圧と低電圧
充電および放電時の過電流
セルまたはMOSFETの温度異常
充電器または接触器の故障
CANバスは、通信レベルでの強力な障害検出機能を提供します。RS485システムでは、アプリケーションプロトコルにおいて、CRCチェック、タイムアウト処理、メッセージカウンタ、およびフェイルセーフ動作を実装する必要があります。SMBusでは、パケットエラーチェック(PEC)および通信タイムアウトを使用できます。
RS485は完全なバッテリー通信プロトコルですか?
いいえ。RS485は通信リンクの電気的特性を定義するものであり、バッテリーレジスタ、メッセージの内容、アラーム、コマンドを定義するものではありません。
RS485を使用するバッテリーシステムには、Modbus RTUやメーカー独自のプロトコルなどのアプリケーション層プロトコルも必要です。レジスタマップ、バイト順序、スケーリング、障害コード、タイムアウト動作、コマンド権限などを文書化しておかないと、システムの正常な統合は困難です。
どのインターフェースが最も高価ですか?
SMBusは一般的に、コンパクトシステムにおいて最もハードウェアコストが低い。RS485トランシーバーも安価だが、絶縁やサージ保護機能を追加するとシステムコストが増加する可能性がある。
最終的な決定においては、トランシーバーの価格だけでなく、統合作業、テスト、現場サービス要件、および故障リスクを考慮すべきである。


