

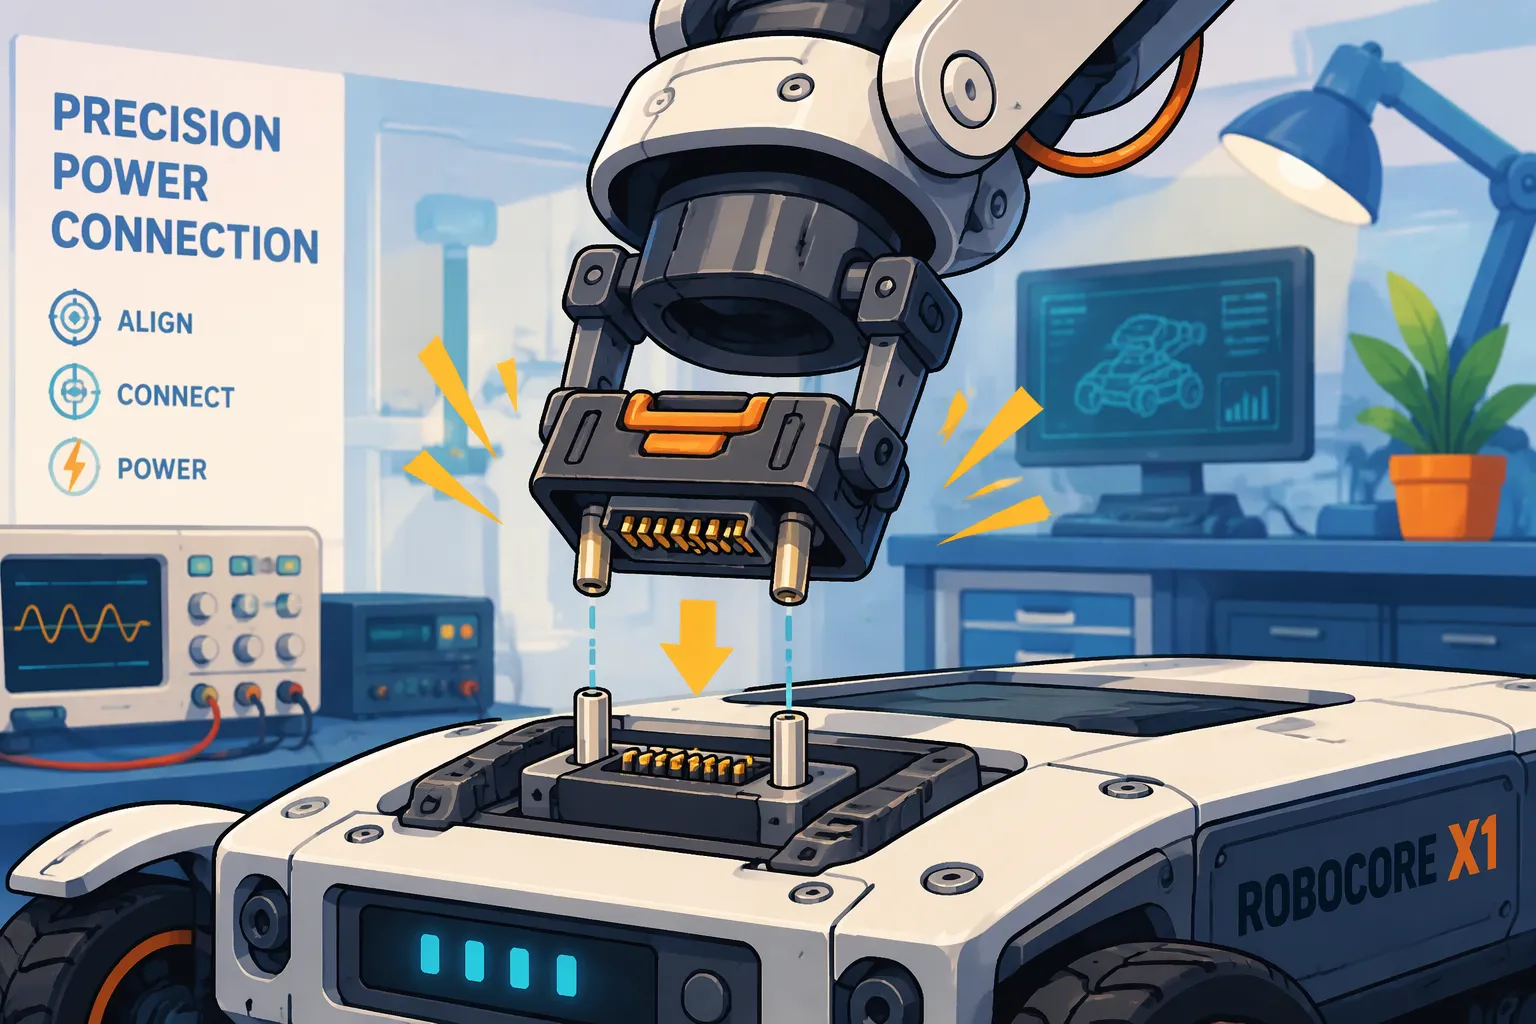
快速解答:使用机器人最坏情况下的对接偏移量、所需的接触顺序和预期的对接周期,指定一个盲插连接器。在实际的导轨、锁扣和外壳中验证这些要求。如果可以在通电状态下连接,则分别验证部分插入和主机的电源启用行为。
盲插连接器是一种插头和插座接口,其设计目的是在无法看到配合面或无法用手对齐的情况下进行连接。
本文将锂电池组的对准、接触顺序和配合寿命视为相互关联的设计变量,而非单独的规格参数。每个主要章节最后都讨论了应用适用性、合规性和成本。本文重点关注机器人特定的对接公差、部分插入和验证,而非通用的可拆卸电池组接口。
关键精华
导向功能和浮动安装可以修正小的偏差,但你必须测量真正的公差累积。
不同长度的引脚决定了触点的建立顺序:先接地,再接电源,最后接信号,从而保证热插拔的安全性。
测试部分插入操作,以确保对接过程中停止时没有电流流动且 BMS 没有故障锁存。
将连接器的配合寿命与电池化学成分相匹配:磷酸铁锂电池组需要比NMC电池组更高的循环寿命。
使用您自己的对接夹具和占空比测试来测试连接器,而不仅仅是数据手册中的额定值。
第一部分:机器人盲插式电池连接器的对准
1.1 指南功能和浮动安装
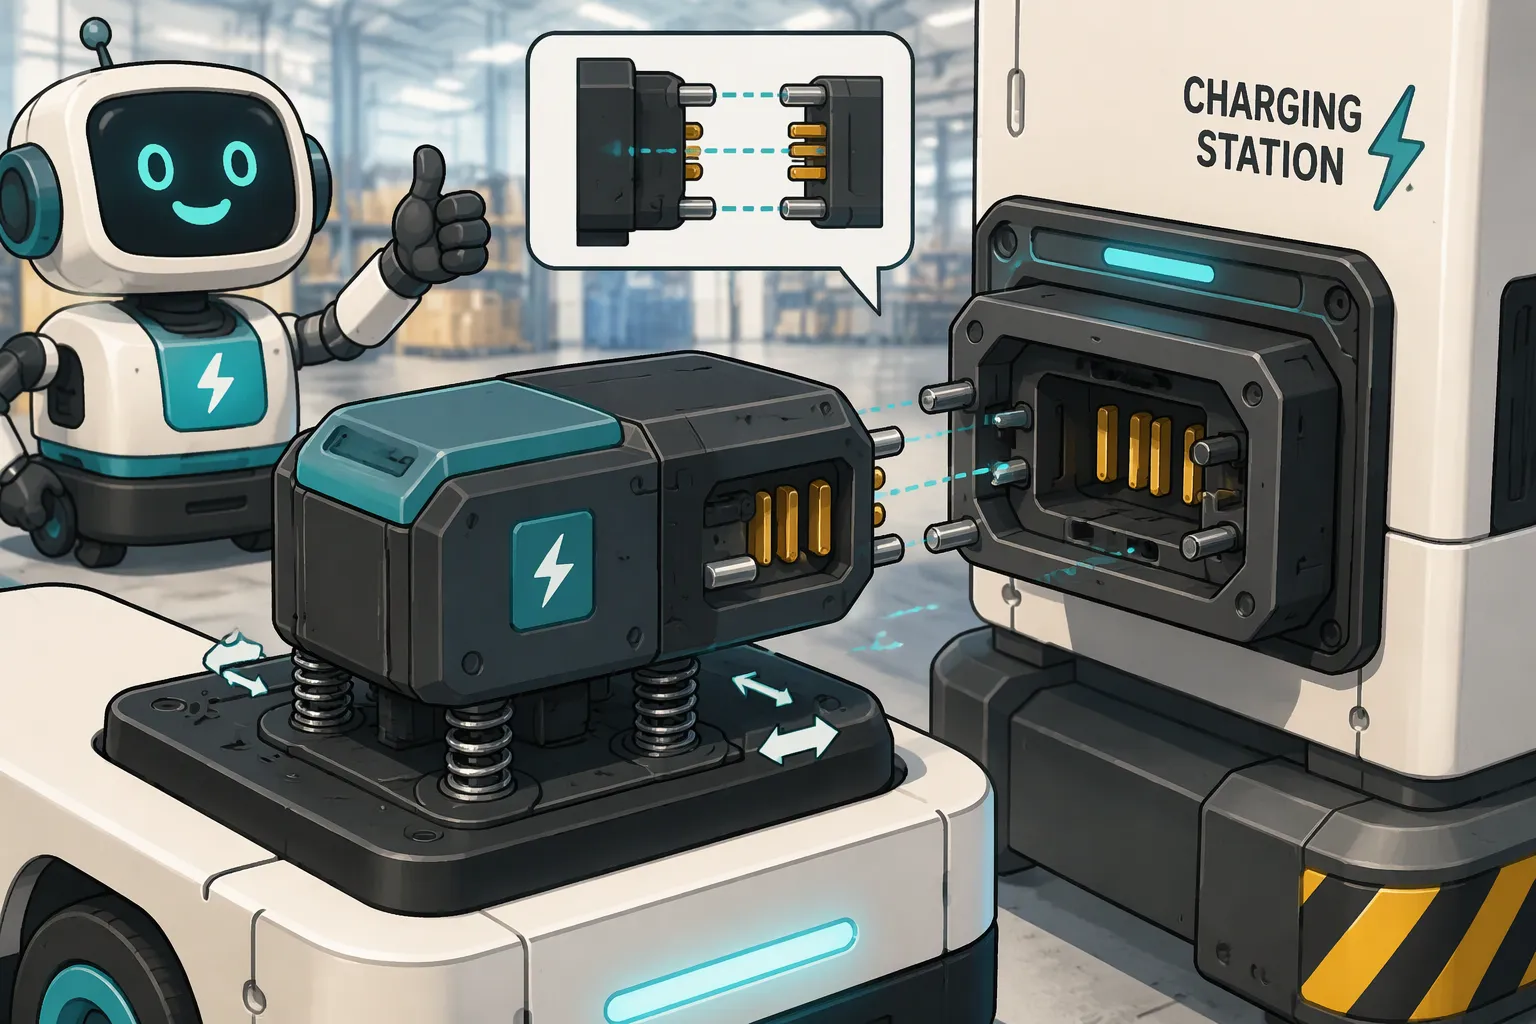
对准在任何触点接触之前就开始了。插头和插座上的倒角和导入斜坡引导两半在靠近时对齐。宽大的导入坡道将较大的左右偏移量转化为较小的校正运动。当端面接近时,导向销和导向槽开始发挥作用。这些结构首先吸收角度误差,然后吸收左右误差,并在导向销啮合之前将接口居中。
浮动连接器系列增加了第二层校正。连接器主体安装在弹簧式或滑动式底座上。该底座可向任意方向移动几十分之一毫米,使连接器能够找到其对接位置。浮动式安装非常适合狭小空间,例如隐藏在机器人后面板后面的电池组。浮动行程必须大于对接方式遗留的错位。否则,连接器会触底,导向结构将承受全部载荷。
仓库中的自主移动机器人 (AMR) 和自动导引车 (AGV) 充电站每天都依赖于这种组合。车队车辆以厘米级的精度倒车进入充电站,导向装置会自动填补剩余的缝隙。医疗服务机器人需要更轻柔的对接,因为突然停止可能会干扰有效载荷。安保巡逻机器人通常在户外对接,而热胀冷缩会导致安装座在一天中发生位移。美国宇航局 (NASA) 的机器人驱动盲插接口以更大的规模展示了相同的原理:机械臂定位两个部件,接口无需人工干预即可完成结构和电气连接。
1.2 公差叠加和对接验证
对准误差会累积在三个部件上:机器人底盘、电池组和连接器安装座。每个部件都有其自身的尺寸公差,并且每个连接点都会增加误差累积。即使采用浮动安装,大多数盲插连接器仍然需要相对严格的对准公差。底盘公差过大可能会在连接器出现任何误差之前就耗尽所有浮动空间。
验证必须测量实际堆叠结构,而非标称图纸。工程师应搭建对接夹具,安装实际组件,并在多次接近循环中记录首次接触时的横向和角度偏移。此测试可暴露最坏情况,即底盘下垂、组件下垂和安装误差方向一致。
应用场景决定了紧密对准和松散对准设计的选择。磷酸铁锂电池组适用于高循环次数的车队对接,可重复的对准精度能够确保触点在数千次对接后仍能保持良好的使用寿命。NMC电池组适用于高能量密度平台,电池组的质量和刚度会影响堆叠方式。合规性至关重要:IEC 62133-2涵盖便携式应用中锂二次电池的安全标准,UL 2054涵盖家用和商用电池组,ISO 3691-4则针对无人驾驶工业车辆及其系统。更紧密的对准精度意味着更高的加工成本和夹具精度要求。更松散的对准精度虽然可以降低成本,但会将应力转移到触点和导向结构上。最佳平衡点取决于对接重复性、车队规模和维护便利性。
第二部分:安全电力传输的接触顺序
2.1 交错式引脚和热插拔安全
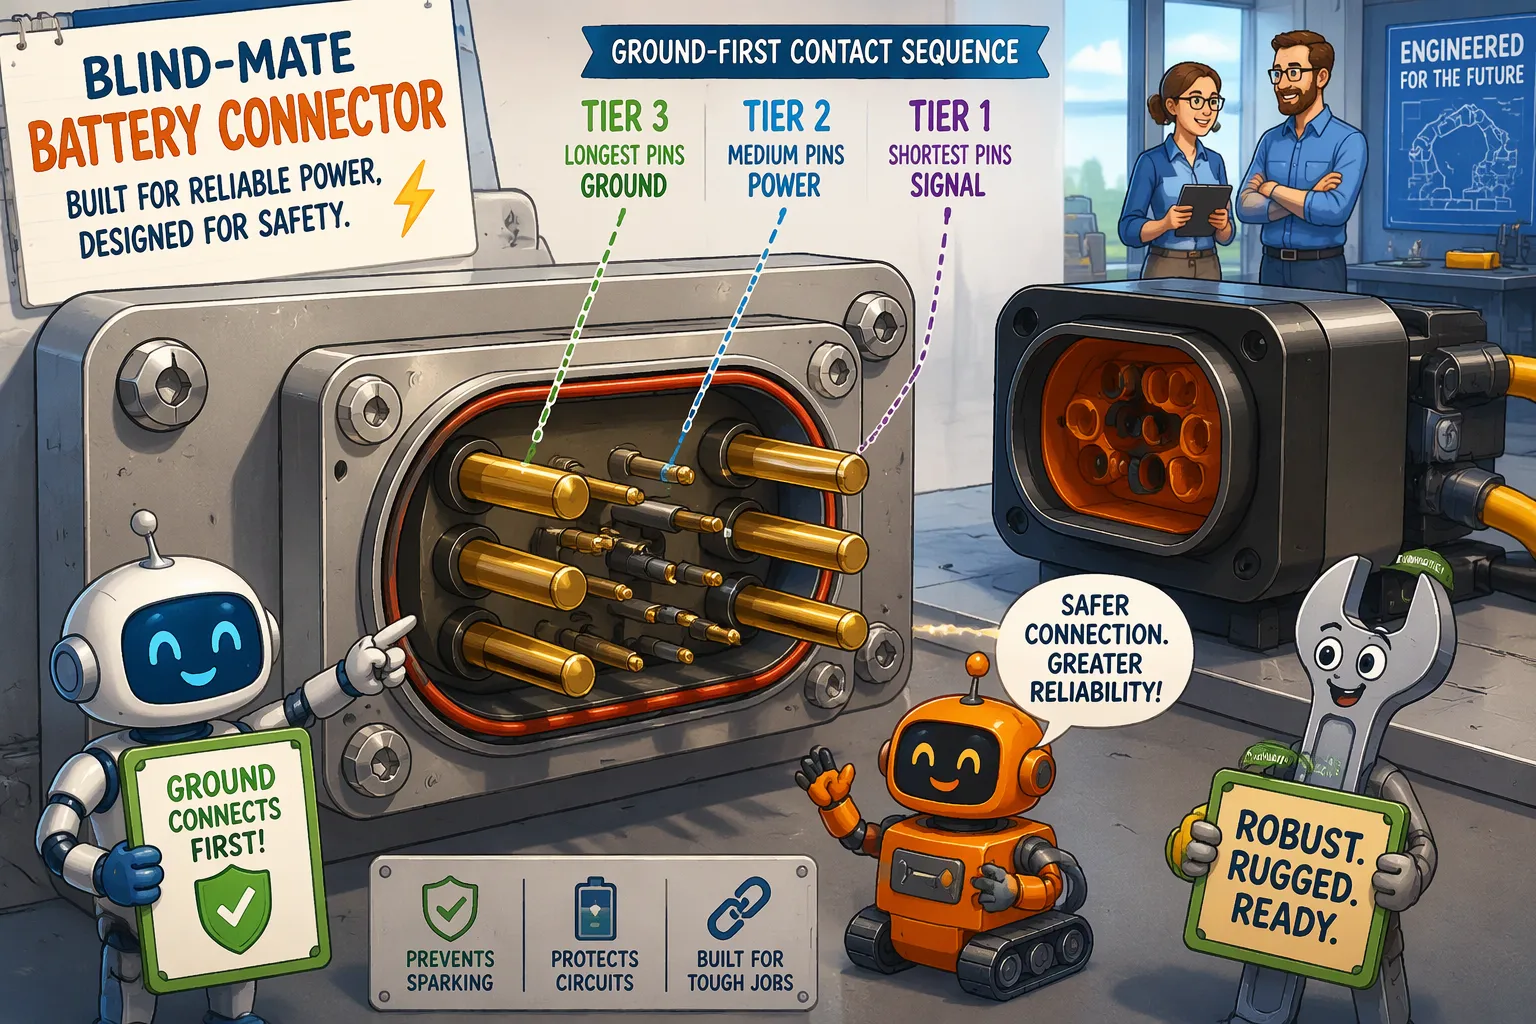
触点顺序是一种内置于引脚长度中的机械设计。典型的布局采用三层结构。预接触引脚最长,最先接触;它们承载接地和低电平信号,以便在电流流动之前,电池组和机器人共享一个参考信号。主电源引脚位于中间层,用于闭合高电流通路。后接触引脚最短,最后闭合;它们承载状态、使能或互锁信号,用于告知系统配对完成。
工程师应在实际连接器上确认此顺序,切勿想当然。引脚长度因系列而异,有些设计会颠倒引脚层级或将信号引脚置于单独的封装中。盲插和带电插入也是独立的问题。即使连接器能够完美地自动闭合,如果电源引脚在接地引脚之前闭合,仍然会产生电弧。
热插拔安全性取决于“先接地”的顺序。当机器人带电对接电池组时,预接触接地引脚会在电源引脚接触之前均衡电位。这一步骤可以限制电源触点处的电弧放电,并控制流入电池组输入电容的浪涌电流。如果没有这一步骤,快速的电压跃变可能会导致电池管理系统触发过流或短路保护,即使机械对接成功,对接也会失败。断开电池组时,逻辑相反:接地必须最后断开,因此使能线首先断开,系统可以干净利落地切断电源通路。如果电池管理系统在发生电弧放电时锁定故障,则电池组将保持离线状态,直到进行维护复位,这对于车队来说成本很高。需要了解保护阈值背景信息的设计人员可以查阅相关资料。 BMS和PCM基础知识.
2.2 部分插入和序列验证
机器人有时会在对接过程中停止。驱动装置可能停止工作,障碍物可能阻挡了接近路径,或者对接装置在最后1厘米处失去对准。在这种情况下,预接触引脚可能接触,而电源引脚保持断开状态。电池组检测到接地和信号,但检测不到主路径,因此机器人会认为对接不完整。
良好的序列设计会将这种状态转化为可检测的信号。接触后使能线保持导通状态直至完全插入,因此机器人控制器会检测到“未就绪”信号,从而可以回缩并重试。一些设计会在最短层添加一个专用的配对检测引脚,用于相同的目的。验证工作应在对接夹具测试中进行:工程师应发出部分接近指令,保持位置,并确认没有电流流动且电池管理系统 (BMS) 没有故障锁存。
应用场景决定了引脚数量。用于仓库自动移动机器人 (AMR) 和自动导引车 (AGV) 的磷酸铁锂电池组需要完整的序列号,包括使能引脚和热敏电阻引脚,因为数千次的对接操作会成倍增加单次错接的风险。用于高能量密度医疗或安防平台的NMC电池组通常也需要相同的引脚进行热监控。LCO和LMO电池组在对接机器人中较少见,因为这些应用更注重循环寿命和热裕度。合规性遵循电池组标准:IEC 62133-2和UL 2054涵盖电池本身,ISO 3691-4涵盖无人驾驶卡车系统。增加信号引脚会增加连接器成本和插入力,因此仅供电设计适用于低电压、低循环次数的对接场景,在这些场景中,电池管理系统 (BMS) 可以自行处理浪涌电流。
第三部分:机器人盲插式电池连接器的配合寿命
3.1 循环测试和衰减机制
数据表中的循环次数数据来自洁净台架测试。实际机器人工作循环中会引入灰尘、振动和部分对接等因素。工程师应使用实际的对接运动来测试对接寿命,而不是使用直线实验室行程。以下几项标准指导此类测试:
IEC 60512 规定了接触电阻和温升的测试方法。
IEC 61984 规定了连接器的安全性和机械耐久性标准。
UL 1977 涵盖北美的数据、信号和电源组件连接器。
CSA C22.2 第 182.3 条涵盖连接器安全和结构。
四种机制会导致性能退化。接触磨损会在每次接触点处造成材料损耗。微动腐蚀会在小振幅振动下形成氧化膜,导致电阻增大。镀层磨损会暴露基体合金,使其腐蚀速度加快。插入力漂移表明接触几何形状发生了变化。正如 Anern 报告所述,一款额定循环次数为 500 至 2,000 次的抽屉式盲插连接器就展示了这种性能退化范围可能有多大。
3.2 电镀、材料和寿命等级
电镀层的选择必须与循环次数相匹配,而不是额定电流。根据 Sybusbar 的说法,锡电镀层需要以适中的力度进行 1.5 至 2.5 毫米的擦拭才能去除氧化层。这种擦拭方式适合维修检修,但不太适合高频换向站。金可以承受更长的擦拭时间并能抵抗微动磨损,但用于高电流电源触点的金成本太高;设计人员通常将其用于同一封装中的信号引脚。
寿命评级应与电芯化学成分相匹配。对于循环次数在 2,000 至 5,000 次之间的 LiFePO4 电池组,应使用具有相应耐久性评级的连接器。而对于循环次数在 500 至 1,000 次之间的 NMC 电池组,则所需连接器的耐久性要求较低。这些是电芯级别的参考范围,而非电池组的寿命保证。
应用适用性、合规性和可靠配套设备的成本是决定最终选择的关键因素。当外壳需要IP防护等级,且该等级必须与组装系统相匹配时,适用IEC 60529标准。IEC 60664-1标准指导绝缘配合。使用您自己的对接夹具和占空比测试来验证候选产品。
对准、触点顺序和配合寿命构成一个整体设计系统。较松的浮动安装座便于对接,但会增加触点应力。较长的预接触引脚提高了热插拔安全性,但增加了插入力。Amphenol LTW 将其可互换连接器的 X/Y 浮动范围标为 ±1.5 mm,在配合和未配合状态下的防护等级均为 IP67,这表明已公布的浮动范围数据仅支持单轴。
选购清单应涵盖对接容差、持续电流和电压、信号需求、热插拔要求、预期循环次数、防护等级、标准符合性以及可靠连接器的单次使用成本。阿里巴巴采购指南建议目标循环次数至少为 5,000 次,并计划每 18 至 36 个月更换一次连接器。
使用您自己的对接装置和工作循环测试来验证机器人盲插电池连接器的候选产品。仅凭数据表中的循环次数额定值无法预测电池组的性能。
常见问题解答
盲插式连接器是否无需精确对准底座?
不。导向装置和浮动安装座只能修正较小的偏移量。大多数盲插连接器仍然需要相当严格的对准公差。浮动行程必须大于对接方式遗留的偏差。工程师在相信已公布的浮动参数之前,应该测量机箱、封装和安装座的实际公差。
机器人能否在没有顺序连接器的情况下安全地热插拔锂电池组?
热插拔安全性取决于实际的触点顺序,而非连接器上的标签。先接地的顺序可以减少电弧和浪涌电流。先通电的顺序即使机械连接看起来干净,也可能导致电池管理系统 (BMS) 过流保护触发。工程师应检查实际部件上的引脚排列,并进行带电插入测试。
机器人对接过程中途停止会发生什么?
预接触引脚可能接触,而电源引脚保持断开状态。设计良好的接口会使用最短的使能引脚或配对检测引脚来报告配对不完全。控制器随后会检测到“未就绪”,收回并重试。对接夹具测试应发出部分接近指令,并确认没有电流流动且没有电池管理系统 (BMS) 故障锁存。
机器人电池连接器的额定插拔次数应该是多少?
额定循环次数应与电池组的使用频率相匹配。对于循环次数在 2,000 至 5,000 次之间的磷酸铁锂电池组,应选择具有类似耐久性的连接器。而循环次数在 500 至 1,000 次之间的 NMC 电池组则需要更低的额定循环次数。这些是电芯级别的参考范围,并非电池组的保证寿命。前文提到的选购指南建议,对于高频使用的充电桩,应选择额定循环次数至少为 5,000 次的连接器。
机器人上的盲插式电池连接器适用哪些标准?
IEC 60512涵盖接触电阻和温升测试方法。IEC 61984规定了连接器的安全性和机械耐久性标准。UL 1977和CSA C22.2 No. 182.3涵盖北美地区的元件连接器。封装安全遵循IEC 62133-2和UL 2054标准。无人驾驶卡车遵循ISO 3691-4标准,防护等级遵循IEC 60529标准。


