

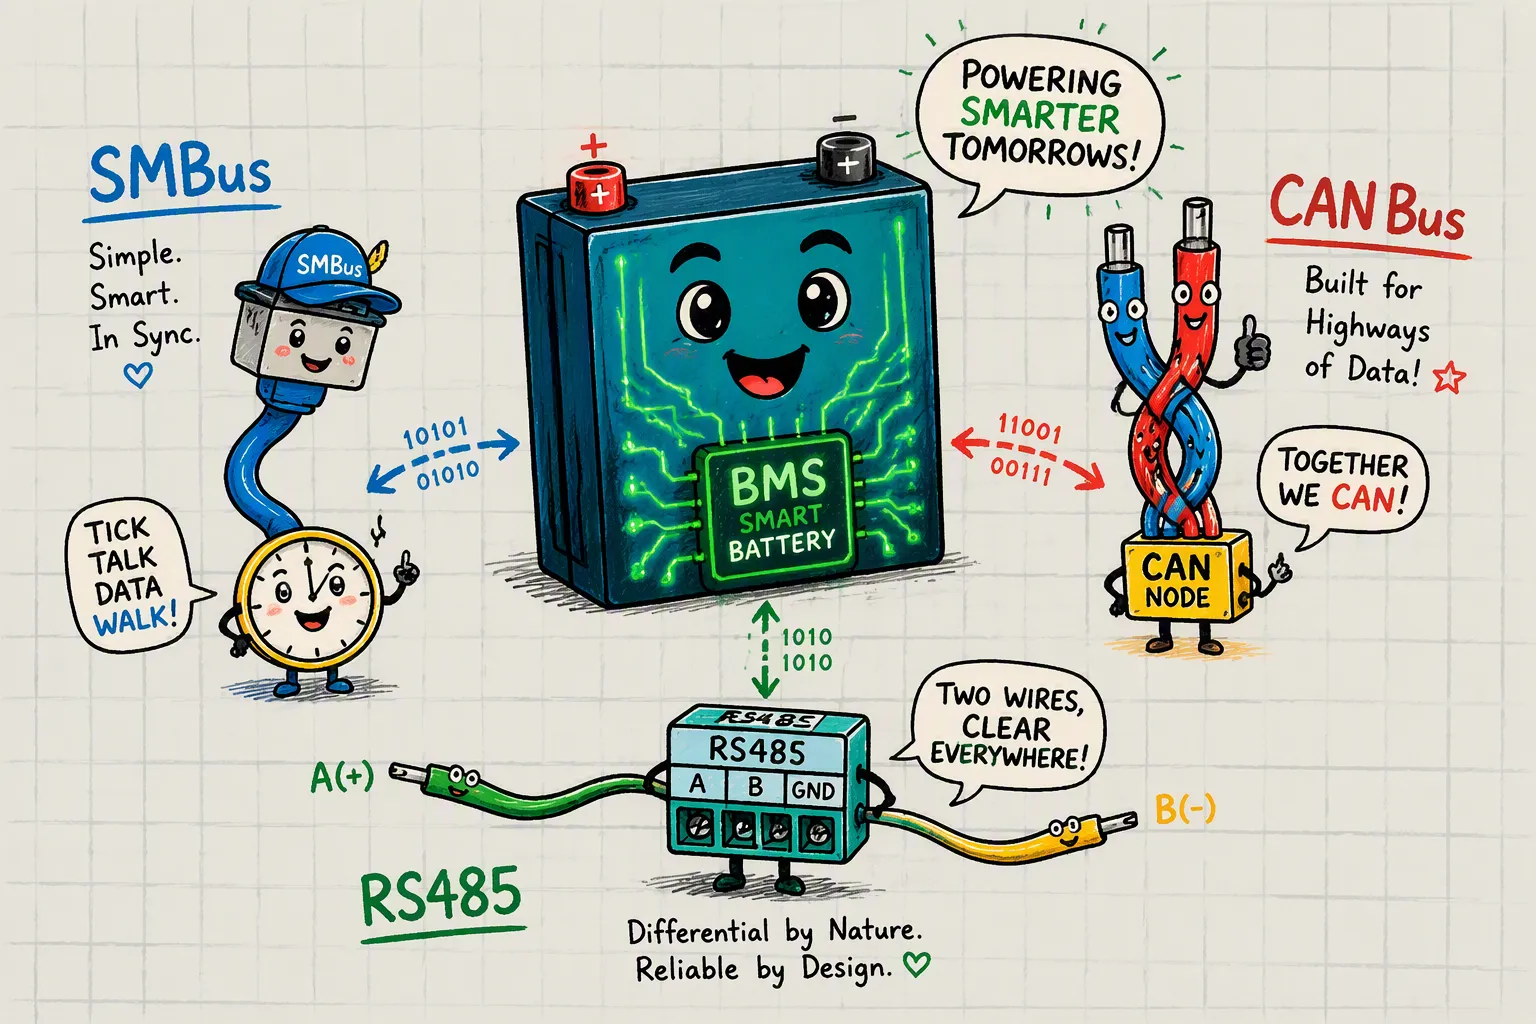
電池管理系統 (BMS) 的通訊介面決定了智慧鋰電池組與主機設備交換電壓、電流、溫度、荷電狀態、警報和診斷資料的可靠性。
選擇錯誤的介面可能導致通訊不穩定、整合延遲或故障報告不完整。但是,通訊中斷絕不應使電池組的基本保護功能失效。過壓、欠壓、過流、短路和過溫保護必須在電池管理系統 (BMS) 內部保持可用狀態。
SMBus、CAN匯流排和RS485滿足不同的工程需求:
SMBus 非常適合便攜式醫療設備、筆記型電腦、手持設備和其他需要標準化智慧電池資料交換的緊湊型系統。
CAN總線 支援在機器人、AGV、工業設備和高壓電池系統等電噪聲環境下進行可靠的即時通訊。
RS485通常與 Modbus RTU 或專有協定結合使用,適用於儲能、備用電源和遠端監控系統中的遠距離和多點通訊。
正確的選擇取決於通訊距離、資料速率、電磁幹擾、網路架構、主機相容性、功能安全要求和開發成本。
關鍵要點
選擇 SMBus 適用於需要在短距離通訊中傳輸標準化電池資料的緊湊型智慧電池系統。
選擇 CAN總線 適用於需要確定性通訊和強大故障偵測能力的機器人、車輛和工業設備。
選擇 RS485 適用於遠距離、多點網絡,但要明確定義應用層協定和錯誤檢查機制。
電池保護不能只依賴通訊。關鍵的斷電保護裝置必須在電池管理系統 (BMS) 內部獨立運作。
當電池系統需要快速內部通訊和遠距離外部監控時,可以考慮採用混合架構。
在最終確定電池設計之前,請確認訊息定義、波特率、連接器引腳排列、端接、隔離和主機相容性。
第一部分:了解智慧電池組的協定選項
1.1 對電池管理系統安全性和效能的影響
您的電池管理系統 (BMS) 負責保護鋰電池組中的每個電芯。它會持續監控電壓、電流和溫度。通訊協定決定了 BMS 接收感測器資料和發送指令的速度和精確度。協議不完善會導致延遲或讀數錯誤。這些錯誤可能會阻止 BMS 在過壓或過熱時斷開電芯。這種延遲會造成嚴重的安全隱患。
協議也會影響系統架構和總成本。醫療設備需要低功耗和緊湊的佈局。機器人和工業設備需要高速通訊和強大的抗噪能力。安防系統和基礎設施項目通常會將電池櫃放置在相距較遠的位置。消費性電子產品優先考慮的是簡潔性和低組件成本。每種應用場景都會促使您選擇不同的協定。回顧 BMS和PCM設計考量 儘早制定溝通策略有助於您將溝通策略與安全要求相匹配。從一開始就使協議與您的實體佈局和環境條件相匹配,可以避免代價高昂的重新設計。
1.2 SMBus、CAN總線和RS485概述
智慧鋰電池通訊主要採用三種有線協議,每種協議都服務於不同的應用領域。
SMBus基於I2C協議,I2C是用於積體電路間短距離通訊的雙線協定。它將電池管理系統(BMS)微控制器與小型電池組內的溫度感測器或燃油表連接起來。 SMBus幾乎只應用於消費性電子產品和可攜式電子產品,包括筆記型電腦和醫療儀器。其低功耗和極少的引腳數量非常適合小型電池組。
CAN總線廣泛應用於電動車、自動導引車和工業機械等領域。它提供更高的通訊速度和出色的抗干擾能力。 CAN支援強大的多設備聯網,適用於多個電池模組與單一主控制器通訊的系統。 CANopen應用層進一步規範了工業部署中的訊息傳遞。
RS485採用差分訊號傳輸技術,透過序列匯流排進行遠距離通訊。它支援多點連接,最多可連接32個設備。這使得RS485成為固定式儲能、電信基礎設施和大型備用電源系統的標準選擇。其優異的抗噪音性能在馬達、逆變器和其他電磁幹擾源附近尤其重要。 Modbus通常運作在RS485之上,用於結構化資料交換。
獨特之處 | CAN總線 | RS485 |
|---|---|---|
通訊速度 | 更高 | 媒材 |
抗干擾 | 優 | 固德 |
複雜 | 更高 | 降低 |
價格 | 更高 | 降低 |
多設備連網 | 優 | 固德 |
電動汽車應用 | 很常見 | 不常見 |
ESS 應用 | 共同 | 很常見 |
CAN總線在電池管理系統(BMS)主站層面廣泛應用於各產業。 SMBus則主要應用於消費性設備。 RS485則在固定儲存領域佔據主導地位。您的運行環境和效能目標將決定您選擇合適的方案。
第二部分:CAN總線、RS485和SMBus的比較
三種協定都在爭奪智慧鋰電池通訊的市場份額。 CAN 總線在電動車和高速工業系統中佔據主導地位。 RS485 在用於儲能的長距離多點網路中表現出色。 SMBus 則適用於低功耗消費性裝置。為智慧型鋰電池組選擇合適的通訊協定需要根據您的運作環境來匹配合適的通訊標準。您的選擇會影響資料傳輸速度、抗干擾能力和系統總成本。
2.1 SMBus:最適合低功耗監控
SMBus 基於 I2C 標準構建,僅使用兩條導線即可在積體電路之間進行通訊。這種簡潔性使得功耗極低。 SMBus 廣泛應用於筆記型電腦和醫療設備等消費性電子產品中,這些應用對電池續航時間要求極高。該協議可將電池管理系統 (BMS) 微控制器連接到緊湊型電池組內的溫度感測器或電量計。其實現成本與 RS485 相當低。 SMBus 晶片價格低廉,佔用電路板空間極小。但其缺點在於傳輸距離。 SMBus 只能在單一 PCB 上的短線路上運行,無法處理長距離電纜傳輸或高電雜訊環境。對於手持裝置中的小型鋰電池組,SMBus 提供了最簡單的解決方案。您可以獲得低功耗、低成本和易於整合等優勢。但缺點是無法在大型系統或嘈雜環境中進行通訊。如果您的電池組位於單一外殼內,並且您優先考慮電池續航時間,那麼 SMBus 是一個不錯的選擇。對於包含多個模組的更複雜系統,您需要使用其他協定。
2.2 CAN總線:電動車和高速系統的主流總線
CAN 總線是電動車電池通訊的標準。它提供高速傳輸和出色的抗噪性能。 CAN FD 在原有協定的基礎上進行了擴展,實現了 5 Mbps 的資料速率和 64 位元組的有效載荷。這種速度非常適合需要頻繁參數更新的複雜 BMS 架構。您可以即時監控每個電池組、溫度感測器和接觸器的狀態。 CAN 支援強大的多設備聯網。您可以將多個電池模組連接到單一主控制器。該協定能夠自動偵測並修正傳輸錯誤。這種內建的安全機制降低了資料損壞導致充電不足或漏報故障的風險。 CAN 總線的實施成本處於中等水準。像 MCP2515 這樣的 CAN 控制器和收發器比 RS485 或 SMBus 組件成本更高。使用 120 歐姆電阻進行適當的端接會增加一些複雜性。較高的前期投入降低了長期風險。相較之下,像 MAX485 這樣的 RS485 晶片的成本僅為 CAN 控制器的幾分之一。 RS485 的佈線更簡單,短距離傳輸無需特殊的端接。 RS485 使用雙絞線傳輸差分訊號。在多點連線模式下,最多可連接 32 個裝置。 Modbus 通常運作在 RS485 之上,用於結構化資料交換。然而,由於缺乏內建的安全性和糾錯機制,RS485 存在較高的長期風險。 RS485 訊號損壞可能導致逆變器對電池充電不足,從而縮短電池循環壽命。對於工業級逆變器,漏報故障警報可能導致高達 1000 至 5000 美元的維修費用。 CAN 總線透過其錯誤偵測機制來防止這些故障。在為智慧型鋰電池組選擇協定時,請記住 CAN 總線為高性能係統提供了速度和安全性的最佳平衡。對於機器人、工業機械和電動車,CAN 總線仍然是首選。在高資料速率下,CAN 總線能夠提供 RS485 和 SMBus 無法比擬的速度、可靠性和抗雜訊能力。對於工業儲能係統中電池櫃之間的長距離電纜連接,RS485 仍然是實用的選擇。您需要在較低的初始成本和強大的錯誤檢測功能之間進行權衡。
第三部分:智慧型鋰電池組的協定選擇
3.1 地圖繪製需求:資料速率、距離與噪音
您需要一個清晰的流程來將電池組與正確的協定配對。首先,定義您的系統需求。請依照以下五個步驟操作:
指定電池管理系統 (BMS) 需要傳輸的資料量。數據量應包括電壓讀數、電流測量值、溫度數據和荷電狀態更新。資料量越大,需要使用速度更快的協議,例如 CAN 總線。由 16 個電芯串聯組成的電池組比由 4 個電芯組成的電池組產生更多的數據。
評估您的運作環境。測量馬達、逆變器和電源附近的電噪聲水平。測量電池組與主控制器之間的距離。機器人應用可能將電池放置在靠近控制器的位置。基礎設施項目可能將電池分散放置在大型建築物內。
檢查與現有設備的互通性。您的逆變器或PLC可能已經在使用基於RS-485的Modbus協定。請匹配協議,以避免添加轉換硬體。工業儲能係統通常使用Modbus進行SCADA整合。
審查安全特性和認證。工業系統通常需要符合特定的安全標準。 CAN 總線內建錯誤偵測功能,可增強系統安全性,進而降低漏報故障警報的風險。
計算總成本。成本應包括硬體組件、線纜、連接器和開發時間。組件價格較低可能會導致整合成本較高。
距離和噪音是兩個最關鍵的因素。 CAN 總線具有極高的抗雜訊能力,能夠很好地應對汽車電磁幹擾環境。 RS-485 具有較高的共模抑制比,但在極端噪音環境下穩定性較差。如果您的電池組靠近大型逆變器或馬達驅動器,CAN 總線具有更強的抗干擾能力。對於儲能係統中電池櫃之間的長距離電纜連接,RS-485 非常適用,因為它可以將節點之間的距離設定為最遠 1200 公尺。
下表顯示了應用程式上下文如何映射到協定選擇:
應用環境 | 推薦協議 | 合理 |
|---|---|---|
儲能係統(ESS)與電網 | 基於 RS-485 的 Modbus | 確保與現有逆變器和PLC相容 |
具有更高性能要求的儲能係統 | CAN | 支援更快的資料交換和更強大的即時控制 |
3.2 評估系統複雜性與開發成本
選擇智慧鋰電池組的協議時,不能只考慮組件價格,還必須評估總體擁有成本,包括線纜、連接器和處理器等方面的要求。
CAN匯流排需要專用的控制器晶片和收發器。 MCP2515控制器和CAN收發器會增加物料清單成本。此外,匯流排兩端還需要兩個120歐姆的終端電阻。佈線必須嚴格遵循阻抗規範。這種複雜性會增加開發工作量,但可以降低長期風險。對於電動車電池管理系統(BMS)而言,可靠的運作將帶來豐厚的回報。
RS-485 使用更簡單的晶片,例如 MAX485。短距離傳輸無需特殊端接,雙絞線即可滿足需求。這降低了初始硬體成本。但是,您必須在軟體中實現錯誤檢測。如果沒有內建糾錯機制,訊號損壞會導致逆變器對電池充電不足。這種隱性成本可能會超過硬體節省的成本。工業儲能係統通常會為了實現遠距離通訊而接受這種權衡。
SMBus 提供最低的組件成本。只需兩根導線即可將 BMS 微控制器連接到感測器,無需終端電阻,開發時間也最短。但這種簡易性限制了其應用範圍,使其僅適用於短距離和低噪音環境。消費性電子產品通常使用 SMBus,因為電池位於裝置外殼內。
評估系統時請考慮以下因素:
應用類型:移動出行、工業或儲能
所需通訊距離
待傳輸資料的複雜性
需要即時控制
雲端連線要求
包含少量電芯的醫療設備電池組需要SMBus協議。包含多個電池模組的機器人系統需要CAN總線協定。電池櫃分佈在整棟大樓內的安防系統需要RS-485協議。為智慧型鋰電池組選擇協定意味著根據您的具體應用來匹配這些因素。
最終選擇取決於您的優先順序。對於簡單、低功耗的電池組,請選擇 SMBus。對於電動車和機器人等高可靠性、即時系統,請選擇 CAN 總線。對於儲能係統和工業應用中的長距離、多點網絡,請選擇 RS-485。選擇智慧鋰電池組的協議首先要確定電壓、電芯數量和環境噪音水平。
第四部分:電池通訊協定的未來發展趨勢
4.1 混合方法:CAN 總線和 RS485 的結合
您不再需要為整個系統選擇單一協定。許多智慧型鋰電池組現在都採用混合架構。電池管理系統 (BMS) 可以在電池模組之間運行 CAN 總線。這可以實現高速資料交換和強大的抗干擾能力。然後,網關會將 CAN 資料轉換為 RS485 格式,以便傳送到中央控制器。
這種方法非常適合大型儲能裝置。電池櫃可以相距數百英尺,RS485 可以可靠地處理這種距離。每個電池櫃的內部模組透過 CAN 總線高速通訊。這樣既能獲得兩種標準的優勢,又不會犧牲安全性。
工業機器人系統也受惠於混合設計。機器人的主控制器使用 CANopen 協議,電池組使用 CAN 協議,工廠的監控系統使用基於 RS485 的 Modbus 協定。協定轉換器連接了這些不同的協定世界。
4.2 與更高層協定(Modbus、CANopen)的兼容性
更高層級的協定簡化了您的整合工作。 Modbus over RS485 可將您的電池組連接至現有的 PLC 和 SCADA 系統。 CANopen over CAN Bus 則可為工業機械實現相同的功能。這些應用層標準定義了訊息格式和資料物件。您無需編寫自訂軟體來解析原始讀數。
通訊格局持續演變。新興趨勢指向更高的連結性和智慧化程度:
雲端電池監控
物聯網電池管理
無線樓宇管理系統
基於人工智慧的電池診斷
遠端韌體升級
智慧能源優化
這些功能讓您的控制範圍超越了實體線路的限制。您可以從中央辦公室監控安防系統的備用電池。您無需打開外殼即可更新醫療設備群組的韌體。人工智慧診斷功能甚至可以在電池故障發生之前進行預測。
儘管無線技術發展迅速,但有線協議仍然至關重要。即時控制需要確定性的延遲。 CAN 總線可在微秒級內傳輸訊息。藍牙和 Wi-Fi 無法保證這種時效性。無線連接可用於設定和監控。對於安全關鍵功能,則應保留有線連接。
面向未來的設計應兼顧兩種模式。現在就選擇一款配備 CAN 或 RS485 介面的電池管理系統 (BMS)。確保它支援遠端監控功能。這將使您的電池組為未來的智慧能源系統做好準備。
沒有一種協定能夠適用於所有智慧型鋰電池組。您需要在速度、距離、抗干擾能力和成本之間取得平衡。 CAN 總線可在 10-40 公尺的距離內提供高達 1 Mbps 的傳輸速率,並具有強大的錯誤偵測功能。 RS485 總線在較低速率下可達到 1200 公尺的傳輸距離,且硬體成本極低。 SMBus 總線僅在板級運行,但功耗極低。
應用類型 | 推薦協議 |
|---|---|
消費性電子產品、醫療器材 | SMBus |
電動車、機器人、工業機械 | CAN總線 |
ESS、安全系統、基礎設施 | RS485 |
選擇智慧鋰電池組的協議首先要考慮系統的電壓、電芯數量和環境噪音水平。請先確定這些參數。然後,根據您的傳輸距離和資料需求選擇合適的協定。如果您優先考慮安全性和可靠性而非組件成本,那麼選擇智慧鋰電池組的協定就變得非常簡單。
常見問題
各介面的實際通訊距離是多少?
可用距離取決於資料速率、電纜類型、拓撲結構、端接方式、電磁幹擾和收發器設計。
介面 | 典型應用距離 | 重要限制 |
|---|---|---|
SMBus | 短距離資料包到主機的連接 | 對電容和電噪聲敏感 |
CAN總線 | 速度 1 Mbps 時最長可達約 40 公尺;速度較低時傳輸距離較長。 | 需要受控拓樸結構和端接方式。 |
RS485 | 在降低資料速率的情況下,最遠可達約 1,200 公尺。 | 需要應用層協定 |
這些數據僅為工程指導值,並非保證限值。請在實際電纜長度和電磁幹擾條件下驗證整個系統。
一個電池系統中可以使用多個通訊介面嗎?
是的。模組化電池系統可以使用 CAN 匯流排連接電池模組和主 BMS,而隔離的 RS485 介面則將主 BMS 連接到外部控制器或監控平台。
部分電池組還提供 SMBus 接口,用於服務工具或主機與設備之間的通訊。網關必須定義如何在介面之間轉換警報訊息、電量狀態資料和診斷訊息。
哪一種介面的抗干擾能力最強?
在電氣雜訊較大的汽車、機器人和工業環境中,CAN總線通常是即時通訊的最佳選擇。其差分訊號傳輸、訊息仲裁、錯誤偵測、自動重傳和故障隔離等功能提高了通訊可靠性。
RS485 還具有良好的抗噪音性能,並支援更長的電纜傳輸距離。然而,其整體可靠性很大程度上取決於上層協定、端接、接地、隔離和軟體錯誤處理。
SMBus 通常更適合緊湊設備內部的短距離連接。
通訊介面如何影響BMS安全性?
介面會影響警報、測量和控制命令的可靠傳遞,但它不應該是主要的安全層。
電池管理系統(BMS)必須能夠獨立保護電池組免受以下損害:
電池過電壓和欠電壓
充放電過電流
短路
電池或 MOSFET 溫度異常
充電器或接觸器故障
CAN總線提供強大的通訊級故障偵測能力。 RS485系統應在應用層協定中實現CRC校驗、逾時處理、訊息計數器和故障安全機制。 SMBus可以使用封包錯誤校驗(PEC)和通訊逾時機制。
RS485 是一個完整的電池通訊協定嗎?
不,RS485 定義了通訊鏈路的電氣特性,但它並未定義電池暫存器、訊息內容、警報或命令。
使用 RS485 的電池系統還需要應用層協議,例如 Modbus RTU 或廠商特定的協議。暫存器映射、位元組順序、縮放比例、故障碼、逾時機制和命令權限等資訊必須記錄在案,才能成功整合。
哪種介面成本最高?
在緊湊型系統中,SMBus通常具有最低的硬體成本。 RS485收發器也很便宜,但隔離和突波保護會增加系統成本。
CAN匯流排可能需要CAN控制器、收發器、終端網路、隔離組件以及更全面的驗證。在通訊可靠性、即時效能、診斷和故障控制至關重要的系統中,其較高的初始成本是合理的。
最終決策應考慮整合工作量、測試、現場服務要求和故障風險,而不僅僅是收發器的價格。


