

快速解答:使用機器人最壞情況下的對接偏移量、所需的接觸順序和預期的對接週期,指定一個盲插連接器。在實際的導軌、鎖扣和外殼中驗證這些要求。如果可以在通電狀態下連接,則分別驗證部分插入和主機的電源啟用行為。
盲插連接器是一種插頭和插座接口,其設計目的是在無法看到配合面或無法用手對齊的情況下進行連接。
本文將鋰電池組的對準、接觸順序和配合壽命視為相互關聯的設計變量,而非單獨的規格參數。每個主要章節最後都討論了應用適用性、合規性和成本。本文重點在於機器人特定的對接公差、部分插入和驗證,而非通用的可拆卸電池組介面。
關鍵要點
導向功能和浮動安裝可以修正小的偏差,但你必須測量真正的公差累積。
不同長度的接腳決定了接點的建立順序:先接地,再接電源,最後接訊號,從而確保熱插拔的安全性。
測試部分插入操作,以確保對接過程中停止時沒有電流流動且 BMS 沒有故障鎖存。
將連接器的配合壽命與電池化學成分相匹配:磷酸鐵鋰電池組需要比NMC電池組更高的循環壽命。
使用您自己的對接夾具和占空比測試來測試連接器,而不僅僅是資料手冊中的額定值。
第一部分:機器人盲插電池連接器的對準
1.1 指南功能與浮動安裝
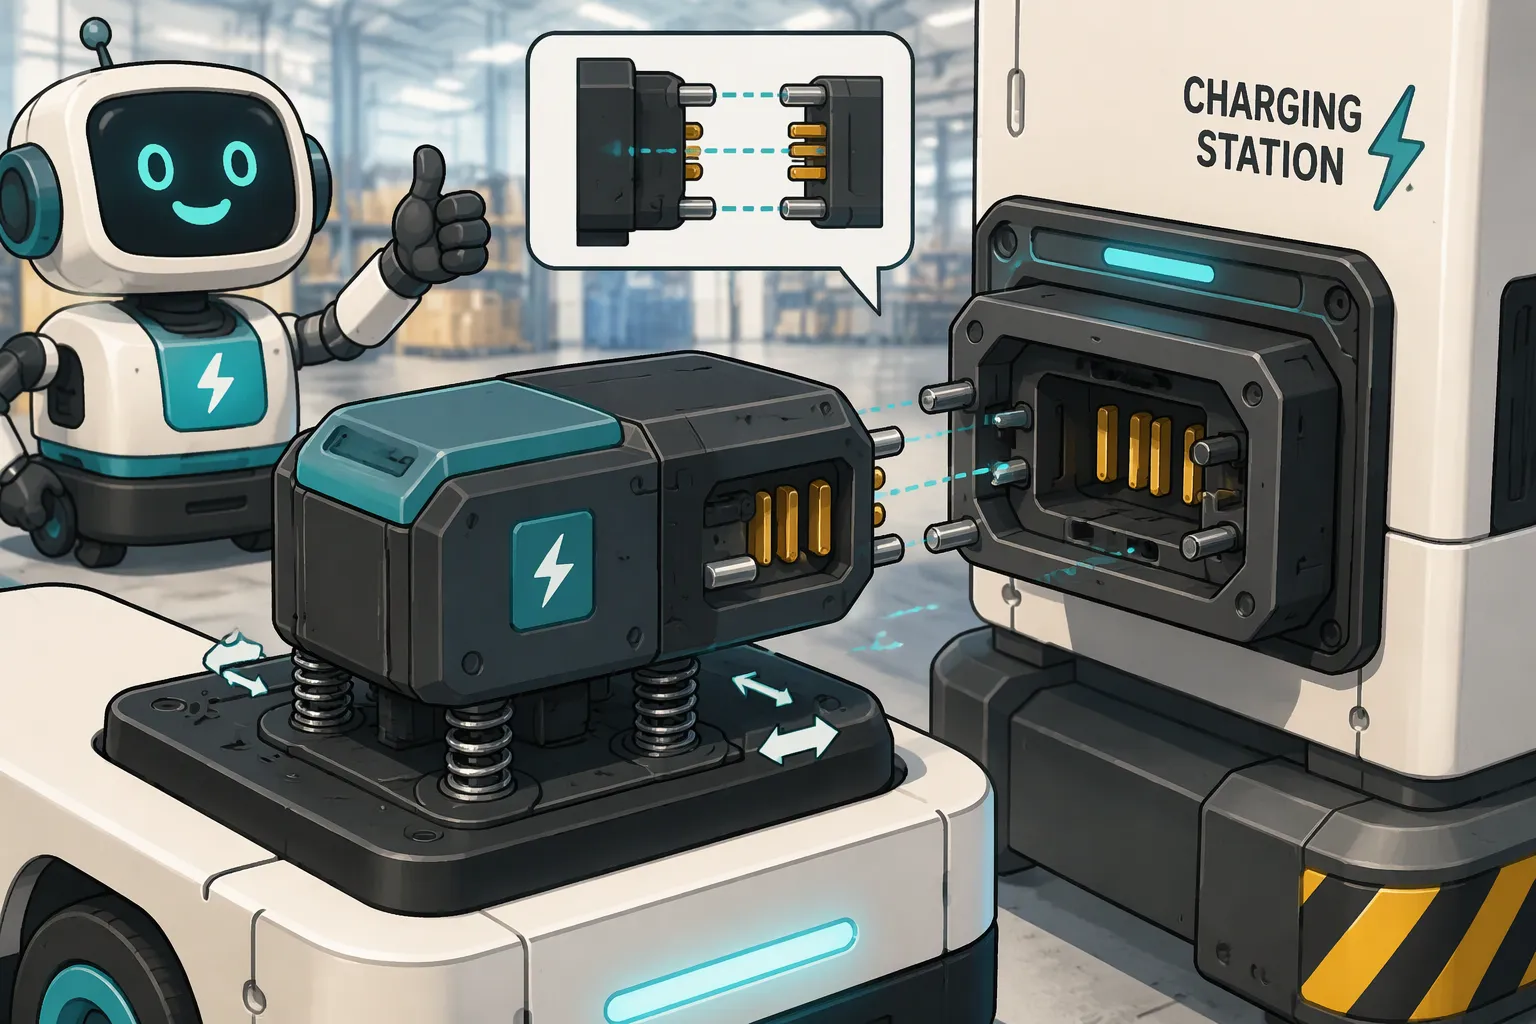
對准在任何觸點接觸之前就開始了。插頭和插座上的倒角和導入斜坡引導兩半在靠近時對齊。寬大的導入坡道將較大的左右偏移轉換為較小的校正運動。當端面接近時,導引銷和導引槽開始發揮作用。這些結構首先吸收角度誤差,然後吸收左右誤差,並在導向銷嚙合之前將介面置中。
浮動連接器系列增加了第二層校正。連接器主體安裝在彈簧式或滑動式底座上。此底座可向任意方向移動數十分之一毫米,使連接器能夠找到其對接位置。浮動安裝非常適合狹小空間,例如隱藏在機器人後面板後面的電池組。浮動行程必須大於對接方式遺留的錯位。否則,連接器會觸底,導向結構將承受全部負荷。
倉庫中的自主移動機器人 (AMR) 和自動導引車 (AGV) 充電站每天都依賴這種組合。車隊車輛以公分級的精度倒車進入充電站,導引裝置會自動填補剩餘的縫隙。醫療服務機器人需要更輕柔的對接,因為突然停止可能會幹擾有效載荷。保安巡邏機器人通常在戶外對接,而熱脹冷縮會導致安裝座在一天中發生位移。美國太空總署 (NASA) 的機器人驅動盲插介面以更大的規模展示了相同的原理:機械手臂定位兩個部件,介面無需人工幹預即可完成結構和電氣連接。
1.2 公差疊加和對接驗證
對準誤差會累積在三個元件上:機器人底盤、電池組和連接器安裝座。每個部件都有其自身的尺寸公差,並且每個連接點都會增加誤差累積。即使採用浮動安裝,大多數盲插連接器仍需要相對嚴格的對準公差。底盤公差過大可能會在連接器出現任何誤差之前就耗盡所有浮動空間。
驗證必須測量實際堆疊結構,而非標稱圖紙。工程師應建造對接夾具,安裝實際組件,並在多次接近循環中記錄首次接觸時的橫向和角度偏移。此測試可暴露最壞情況,即底盤下垂、組件下垂和安裝誤差方向一致。
應用場景決定了緊密對準和鬆散對準設計的選擇。磷酸鐵鋰電池組適用於高循環次數的車隊對接,可重複的對準精度能夠確保觸點在數千次對接後仍能保持良好的使用壽命。 NMC電池組適用於高能量密度平台,電池組的品質和剛性會影響堆疊方式。合規性至關重要:IEC 62133-2涵蓋便攜式應用中鋰二次電池的安全標準,UL 2054涵蓋家用和商用電池組,ISO 3691-4則針對無人駕駛工業車輛及其係統。更緊密的對準精度意味著更高的加工成本和夾具精度要求。較鬆散的對準精度雖然可以降低成本,但會將應力轉移到接點和導向結構。最佳平衡點取決於對接重複性、車隊規模和維護便利性。
第二部分:安全電力傳輸的接觸順序
2.1 交錯式引腳和熱插拔安全
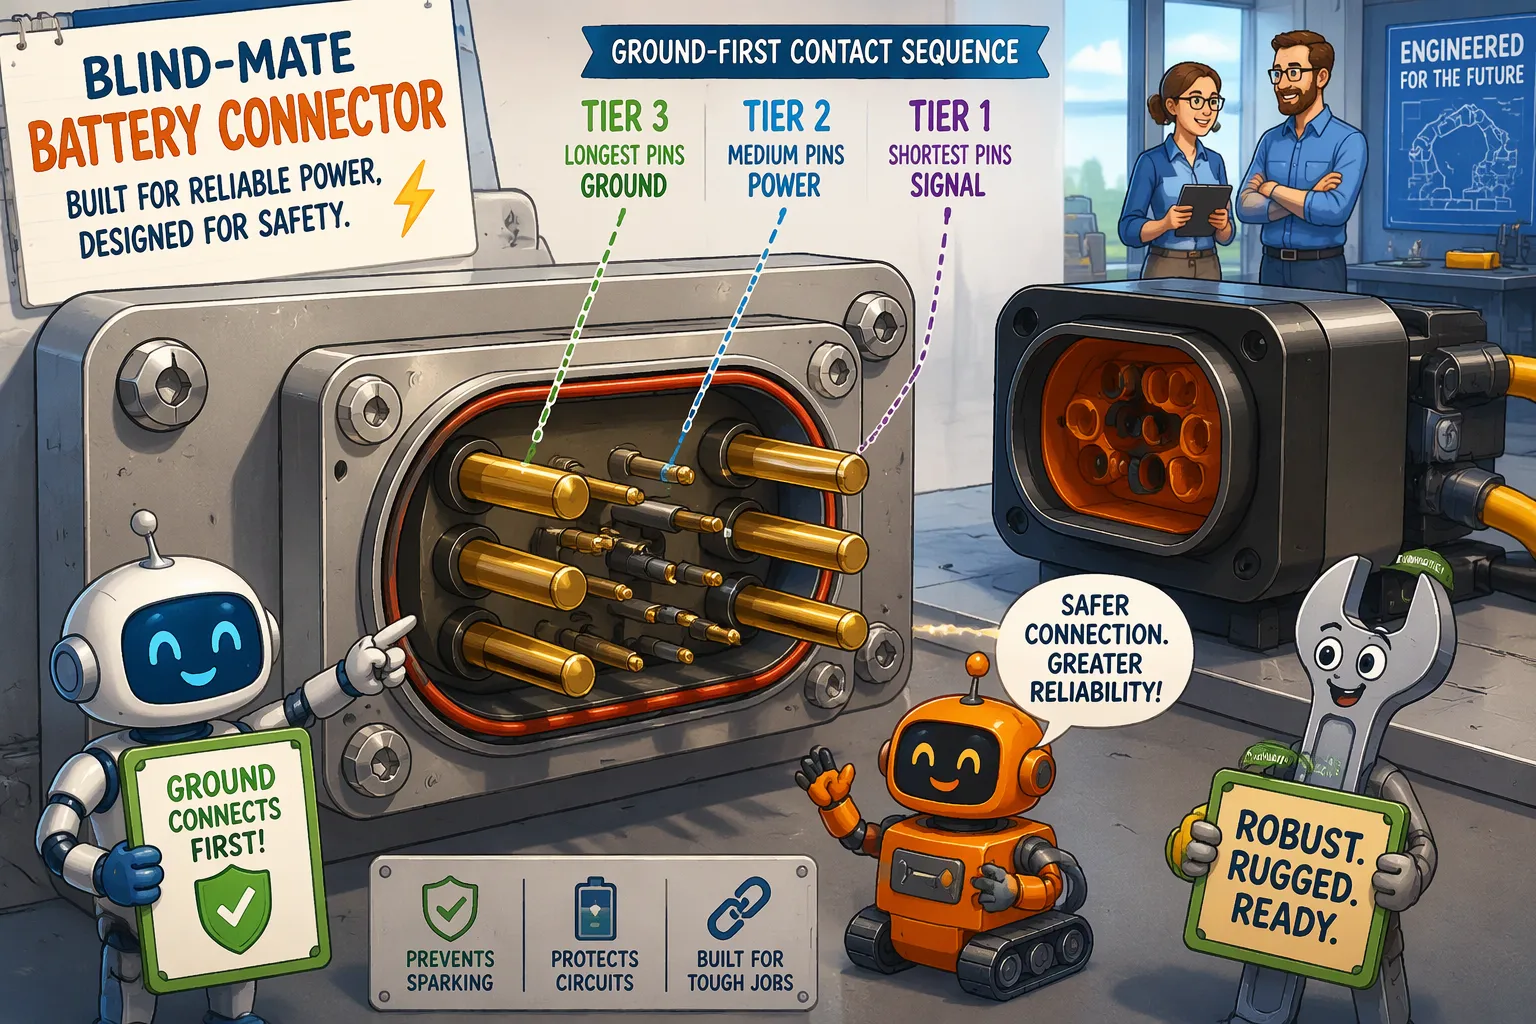
觸點順序是一種內建於引腳長度的機械設計。典型的佈局採用三層結構。預接觸引腳最長,最先接觸;它們承載接地和低電平訊號,以便在電流流動之前,電池組和機器人共享一個參考訊號。主電源接腳位於中間層,用於閉合高電流通路。後接觸引腳最短,最後閉合;它們承載狀態、使能或互鎖訊號,用於告知系統配對完成。
工程師應在實際連接器上確認此順序,切勿想當然。引腳長度因係列而異,有些設計會顛倒引腳層級或將訊號引腳置於單獨的封裝中。盲插和帶電插入也是獨立的問題。即使連接器能夠完美地自動閉合,如果電源引腳在接地引腳之前閉合,仍然會產生電弧。
熱插拔安全性取決於「先接地」的順序。當機器人帶電對接電池組時,預接觸接地引腳會在電源引腳接觸之前均衡電位。此步驟可限制電源接點處的電弧放電,並控制流入電池組輸入電容的突波電流。如果沒有這一步驟,快速的電壓躍變可能會導致電池管理系統觸發過流或短路保護,即使機械對接成功,對接也會失敗。斷開電池組時,邏輯相反:接地必須最後斷開,因此使能線首先斷開,系統可以乾淨利落地切斷電源通路。如果電池管理系統在發生電弧放電時鎖定故障,則電池組將保持離線狀態,直到進行維護復位,這對於車隊來說成本很高。需要了解保護閾值背景資訊的設計人員可以查閱相關資料。 BMS和PCM基礎知識.
2.2 部分插入和序列驗證
機器人有時會在對接過程中停止。驅動裝置可能停止運作,障礙物可能阻擋了接近路徑,或者對接裝置在最後1公分處失去對準。在這種情況下,預接觸引腳可能會接觸,而電源引腳保持斷開狀態。電池組偵測到接地和訊號,但偵測不到主路徑,因此機器人會認為對接不完整。
良好的序列設計會將這種狀態轉化為可檢測的訊號。接觸後使能線保持導通狀態直到完全插入,因此機器人控制器會偵測到「未就緒」訊號,從而可以回縮並重試。一些設計會在最短層添加一個專用的配對檢測引腳,用於相同的目的。驗證工作應在對接夾具測試中進行:工程師應發出部分接近指令,保持位置,並確認沒有電流流動且電池管理系統 (BMS) 沒有故障鎖存。
應用場景決定了引腳數量。用於倉庫自動移動機器人 (AMR) 和自動導引車 (AGV) 的磷酸鐵鋰電池組需要完整的序號,包括使能引腳和熱敏電阻引腳,因為數千次的對接操作會倍增單次錯接的風險。用於高能量密度醫療或安防平台的NMC電池組通常也需要相同的引腳進行熱監控。 LCO和LMO電池組在對接機器人中較少見,因為這些應用更注重循環壽命和熱裕度。合規性遵循電池組標準:IEC 62133-2和UL 2054涵蓋電池本身,ISO 3691-4涵蓋無人駕駛卡車系統。增加訊號接腳會增加連接器成本和插入力,因此僅供電設計適用於低電壓、低循環次數的對接場景,在這些場景中,電池管理系統 (BMS) 可以自行處理突波電流。
第三部分:機器人盲插電池連接器的配合壽命
3.1 循環測試與衰減機制
資料表中的循環次數資料來自潔淨台架測試。實際機器人工作循環中會引入灰塵、震動和部分對接等因素。工程師應使用實際的對接運動來測試對接壽命,而不是使用直線實驗室行程。以下幾項標準指導此類測試:
IEC 60512 規定了接觸電阻和溫升的測試方法。
IEC 61984 規定了連接器的安全性和機械耐久性標準。
UL 1977 涵蓋北美的數據、訊號和電源組件連接器。
CSA C22.2 第 182.3 條涵蓋連接器安全與結構。
四種機制會導致效能退化。接觸磨損會在每次接觸點造成材料損耗。微動腐蝕會在小振幅振動下形成氧化膜,導致電阻增大。鍍層磨損會暴露基體合金,使其腐蝕速度加快。插入力漂移表示接觸幾何形狀發生了變化。如 Anern 報告所述,一款額定循環次數為 500 至 2,000 次的抽屜式盲插連接器就展示了這種效能退化範圍可能有多大。
3.2 電鍍、材料及壽命等級
電鍍層的選擇必須與循環次數相匹配,而不是額定電流。根據 Sybusbar 的說法,錫電鍍層需要以適中的力度進行 1.5 至 2.5 毫米的擦拭才能去除氧化層。這種擦拭方式適合維修檢修,但較不適合高頻換向站。金可以承受更長的擦拭時間並能抵抗微動磨損,但用於高電流電源觸點的金成本太高;設計人員通常將其用於同一包裝中的信號引腳。
壽命評級應與電芯化學成分相關。對於循環次數在 2,000 至 5,000 次之間的 LiFePO4 電池組,應使用具有相應耐久性評級的連接器。而對於循環次數在 500 至 1,000 次之間的 NMC 電池組,則無需如此。這些是電芯等級的參考範圍,而非電池組的壽命保證。
應用適用性、合規性和可靠配套設備的成本是決定最終選擇的關鍵因素。當外殼需要IP防護等級,且等級必須與組裝系統相符時,適用IEC 60529標準。 IEC 60664-1標準指導絕緣配合。使用您自己的對接夾具和占空比測試來驗證候選產品。
對準、接點順序和配合壽命構成一個整體設計系統。較鬆的浮動安裝座便於對接,但會增加接點應力。較長的預接觸引腳提高了熱插拔安全性,但增加了插入力。 Amphenol LTW 將其可互換連接器的 X/Y 浮動範圍標為 ±1.5 mm,在配合和未配合狀態下的防護等級均為 IP67,這表示已公佈的浮動範圍資料僅支援單軸。
選購清單應涵蓋對接容差、持續電流和電壓、訊號需求、熱插拔要求、預期循環次數、防護等級、標準符合性以及可靠連接器的單次使用成本。阿里巴巴採購指南建議目標循環次數至少為 5,000 次,並計劃每 18 至 36 個月更換一次連接器。
使用您自己的對接裝置和工作循環測試來驗證機器人盲插電池連接器的候選產品。僅憑資料表中的循環次數額定值無法預測電池組的效能。
常見問題
盲插式連接器是否無需精確對準底座?
不。導向裝置和浮動安裝座只能修正較小的偏移量。大多數盲插連接器仍然需要相當嚴格的對準公差。浮動行程必須大於對接方式遺留的偏差。工程師在相信已公佈的浮動參數之前,應該測量機殼、封裝和安裝座的實際公差。
機器人能否在沒有順序連接器的情況下安全地熱插拔鋰電池組?
熱插拔安全性取決於實際的接點順序,而不是連接器上的標籤。先接地的順序可以減少電弧和突波電流。先通電的順序即使機械連接看起來乾淨,也可能導致電池管理系統 (BMS) 過流保護觸發。工程師應檢查實際元件上的引腳排列,並進行帶電插入測試。
機器人對接過程中途停止會發生什麼事?
預接觸引腳可能接觸,而電源引腳保持斷開狀態。設計良好的介面會使用最短的啟用引腳或配對檢測引腳來報告配對不完全。控制器隨後會偵測到“未就緒”,收回並重試。對接夾具測試應發出部分接近指令,並確認沒有電流流動且沒有電池管理系統 (BMS) 故障鎖存。
機器人電池連接器的額定插拔次數應該是多少?
額定循環次數應與電池組的使用頻率相符。對於循環次數在 2,000 至 5,000 次之間的磷酸鐵鋰電池組,應選擇具有類似耐久性的連接器。而循環次數在 500 至 1,000 次之間的 NMC 電池組則需要更低的額定循環次數。這些是電芯等級的參考範圍,並非電池組的保證壽命。前文提到的選購指南建議,對於高頻使用的充電樁,應選擇額定循環次數至少為 5,000 次的連接器。
機器人上的盲插式電池連接器適用哪些標準?
IEC 60512涵蓋接觸電阻和溫升測試方法。 IEC 61984規定了連接器的安全性和機械耐久性標準。 UL 1977和CSA C22.2 No. 182.3涵蓋北美地區的元件連接器。封裝安全遵循IEC 62133-2和UL 2054標準。無人駕駛卡車遵循ISO 3691-4標準,防護等級遵循IEC 60529標準。


